Автономний гоночний автомобіль
AMZ обрала легку та компактну INS Ellipse-N для визначення руху, синхронізації обладнання та аналізу динаміки транспортного засобу.
«Нам була потрібна надійна висококласна інерціальна навігаційна система, яка полегшила б завдання злиття датчиків, наприклад, з LiDAR». | Мігель де ла Іглесія Вальс, член команди
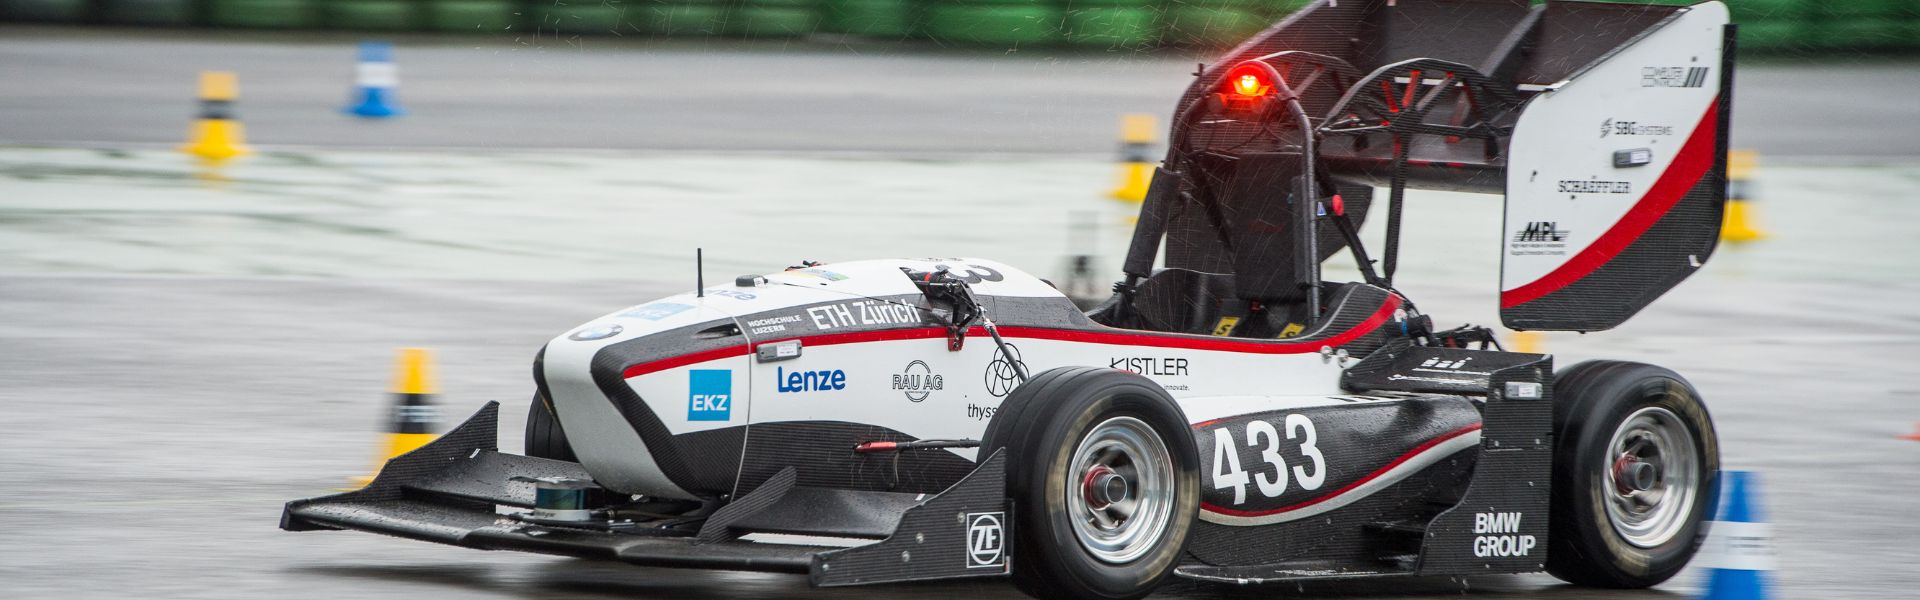
IMU та GPS — ключові складові автономного автомобіля
Formula Student Germany вперше запровадила безпілотну категорію, де гоночні автомобілі мали бути адаптовані для руху без будь-якого втручання людини.
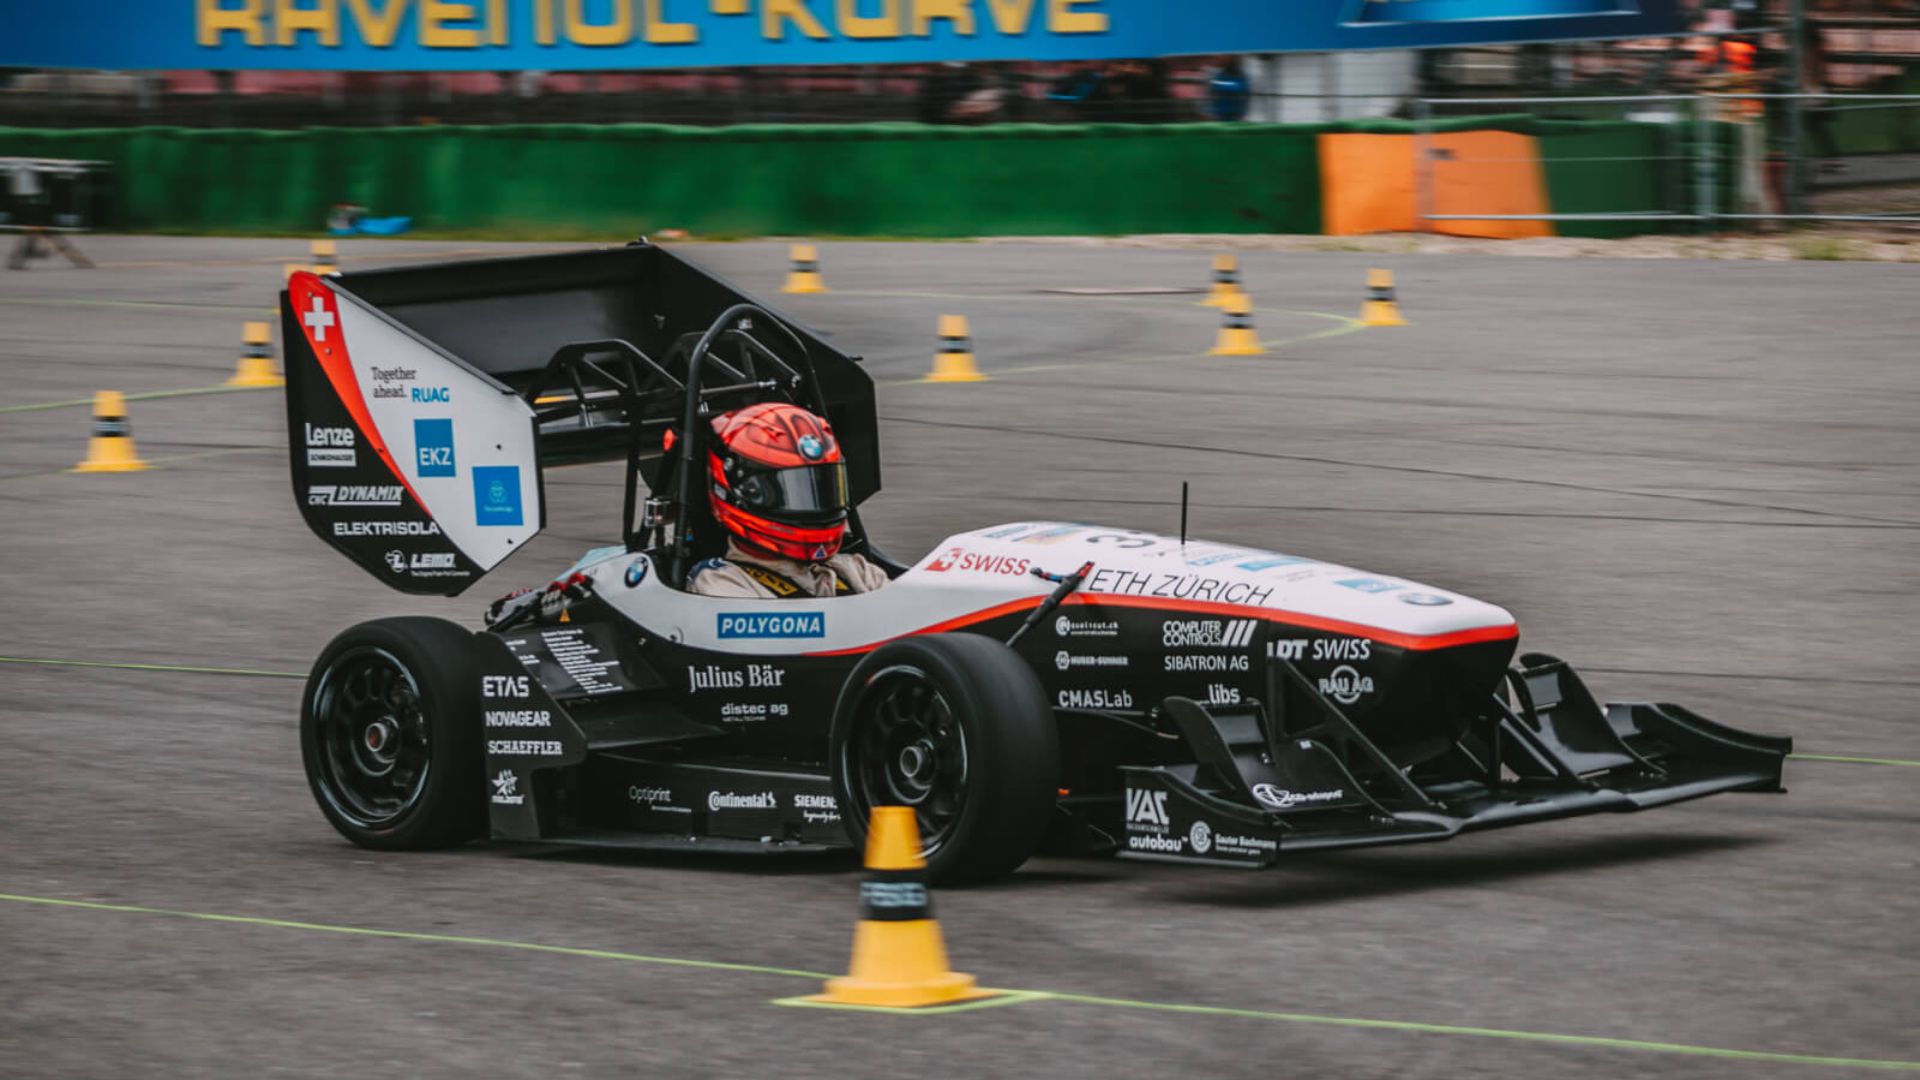
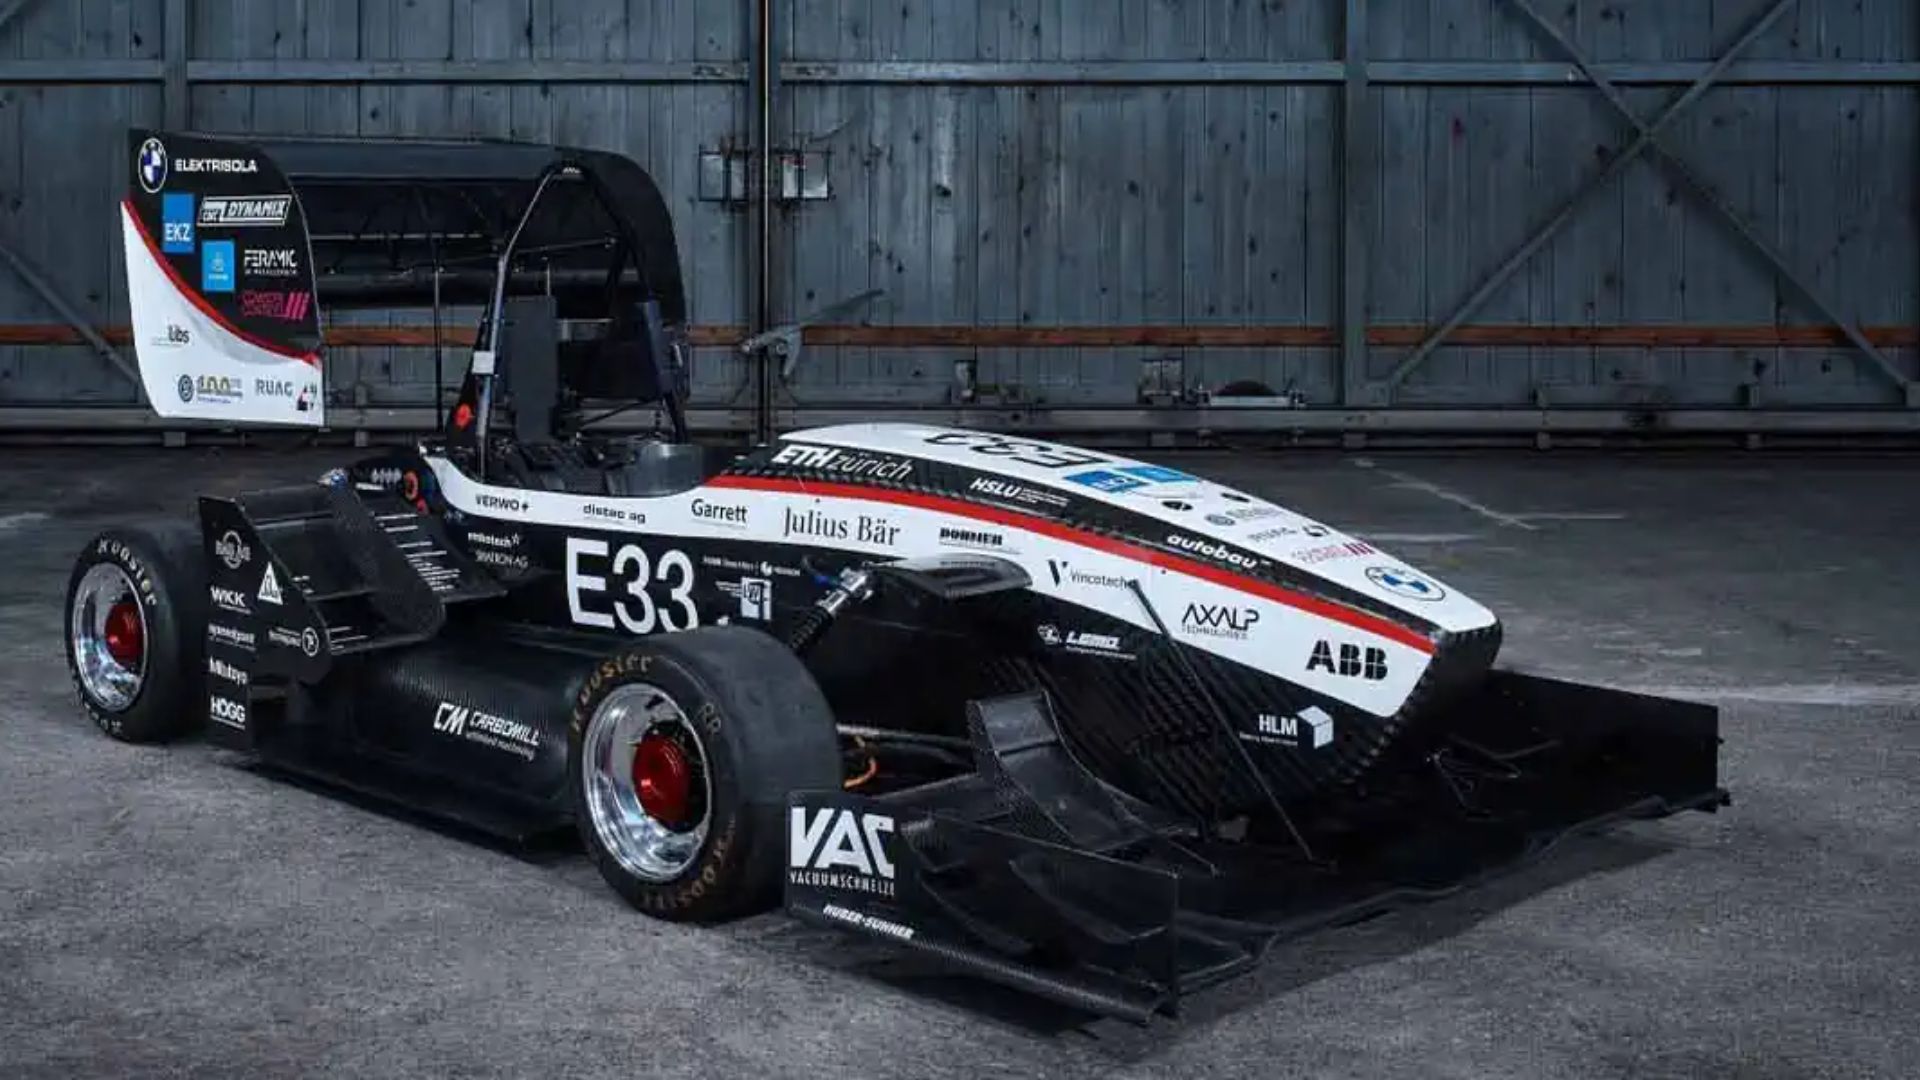
Команда AMZ вирішила прийняти цей виклик і підготувала «flüela», свій автомобіль, який використовувався для змагань з 2015 року, до автономного режиму. Для команди AMZ під час проєктування безпілотного транспортного засобу IMU та GPS є основою комплексу датчиків.
Ellipse-N, INS/GNSS, яку використовує AMZ Racing
Легкий та компактний, SBG Ellipse-N є найточнішим у своїй категорії та найпростішим в інтеграції, на думку команди AMZ. Команда також була вражена якістю вихідних даних про положення. Ellipse-N об'єднує інерціальні дані та інформацію про положення для забезпечення безперервної траєкторії навіть у разі збою GNSS.
Використовується в надзвичайно важких умовах
На думку команди AMZ, це був важкий сезон випробувань із дуже спекотними днями, надзвичайно дощовими днями, великою кількістю вібрацій, монтажем, демонтажем, підключенням і відключенням. Датчик ніколи не виходив з ладу. Кожен інерціальний датчик SBG калібрується в динаміці та за температури (від -40° до 80°C) для забезпечення стабільної поведінки за будь-яких умов.
Успіх AMZ
Команді вдалося:
- по-перше, у тесті «скідпад» (здатність виконувати повороти в стаціонарному режимі з максимальною швидкістю)
- спочатку в «трекдрайві» (гонка на невідомій трасі, розміченій конусами),
- друге місце за прискоренням (оцінює здатність автомобіля швидко набирати швидкість).
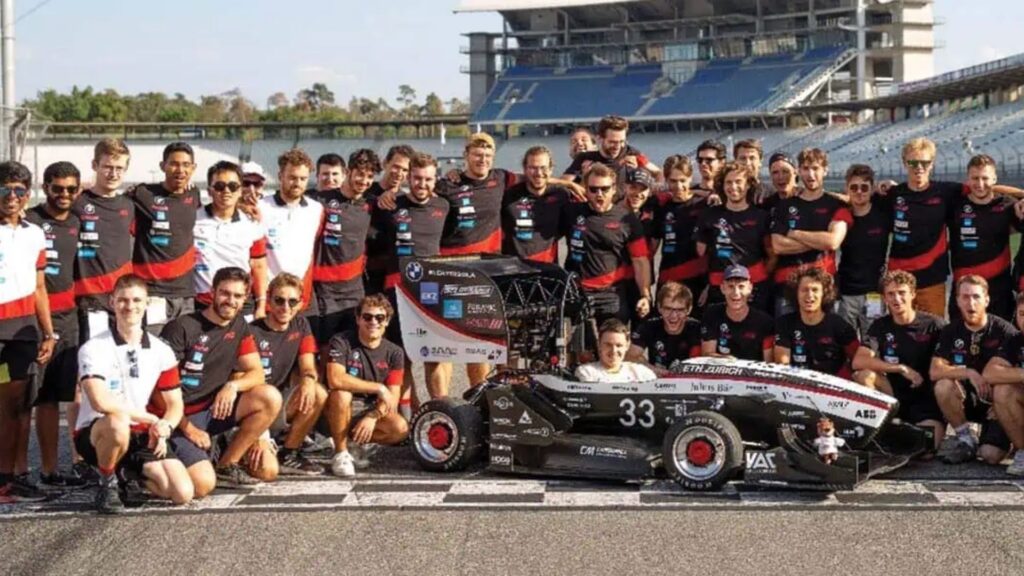
У рамках загального заходу відбулися статичні дисципліни, в яких команда також показала хороші результати: перше місце в номінації «Інженерне проектування та вартість», друге — в номінації «Автономне проектування» та третє — у номінації «Презентація бізнес-плану».
Ellipse-N, міцна мініатюрна INS/GNSS
SBG Ellipse-N пропонує 0,1° Roll і Pitch, 0,5° GPS-based heading та метрову точність положення GNSS (у цьому випадку сузір'я супутників GPS + GLONASS).
«Ми були вражені якістю гіроскопів. Ніхто в нашій команді та в нашому університеті не міг повірити в такий маленький дрейф, який ми спостерігали», — зазначає пан Де ла Іглесія Вальс (Mr. De la Iglesia Valls). Команда AMZ також була вражена якістю вихідних даних про положення.
Ellipse-N інтегрує GNSS-приймач та об'єднує інерціальні дані й інформацію про положення в реальному часі для забезпечення безперервної траєкторії навіть у разі збою GNSS.
Для наземних застосувань також були розроблені додаткові алгоритми для подальшого покращення продуктивності та надійності інерціального датчика. Надійність — це одна з тих речей, які ви помічаєте лише тоді, коли її немає.
На думку команди AMZ, це був важкий сезон випробувань із дуже спекотними днями, надзвичайно дощовими днями, великою кількістю вібрацій, монтажем, демонтажем, підключенням і відключенням. Датчик ніколи не виходив з ладу.
Ця надійність також пояснюється масштабним заводським калібруванням. Кожен інерціальний датчик SBG відкалібровано за динамікою та температурою; зміщення гіроскопів, акселерометрів та магнітометрів Ellipse-N коригуються та калібруються від -40° до 80°C для забезпечення стабільної поведінки за будь-яких умов.
Ellipse-N
Ellipse-N — це компактна високопродуктивна RTK інерціальна навігаційна система з інтегрованим дводіапазонним GNSS-приймачем із чотирма супутниковими угрупованнями. Крім того, вона забезпечує вимірювання roll, pitch, heading, heave, а також сантиметрову точність позиціонування GNSS.
Датчик Ellipse-N підходить для динамічних середовищ та складних умов роботи GNSS. Крім того, він ефективно працює в додатках з низькою динамікою за допомогою магнітного heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
