Побито світовий рекорд швидкості на велосипеді
Ellipse-N використовується для позиціонування офіційних хронометричних осередків.
«Найкращою системою INS, яку ми змогли знайти на ринку, стала Ellipse-N від SBG SYSTEMS. Ellipse-N забезпечувала високий рівень точності для розрахованого положення, 3D-швидкості, прискорень та кутів Ейлера. Записані результати дали нам деталізоване уявлення про поведінку велосипеда під час заїзду». | Пан Амеріго (Mr. Amerigo), засновник Enginova
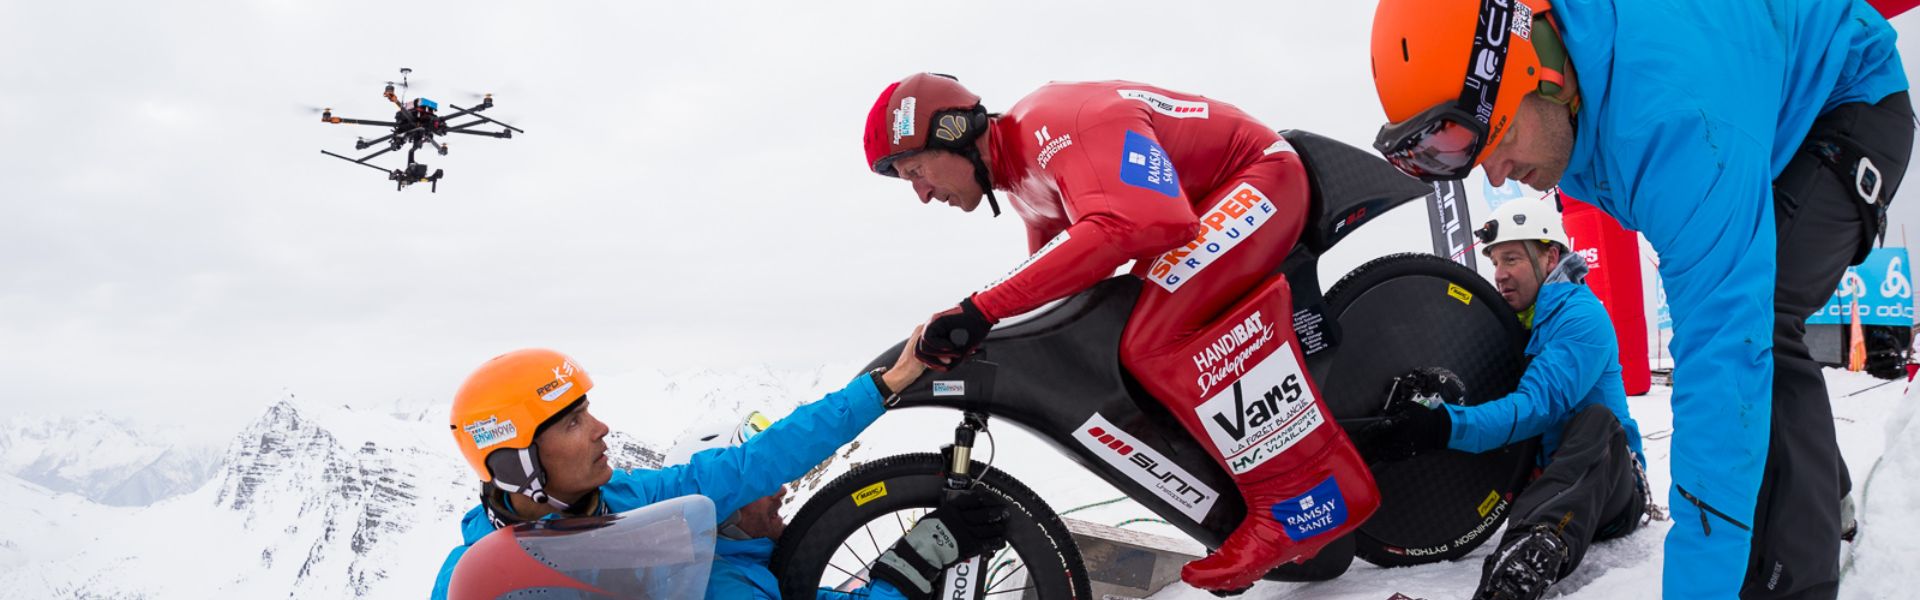
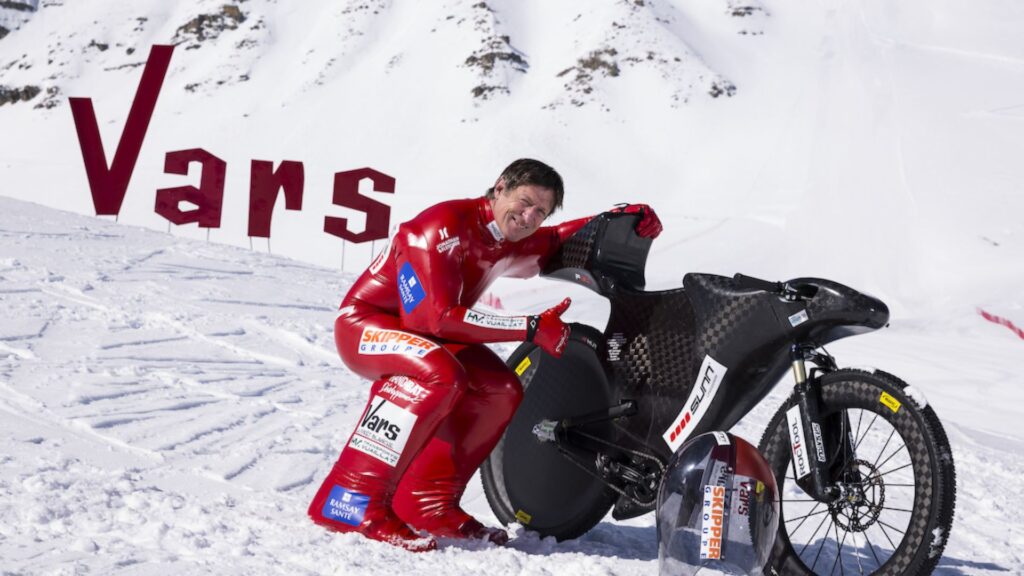
У 2000 році Ерік Бароне став першою людиною, яка спустилася з легендарного схилу KL у Варсі (Альпи), встановивши світовий рекорд зі швидкістю 222,22 км/год.
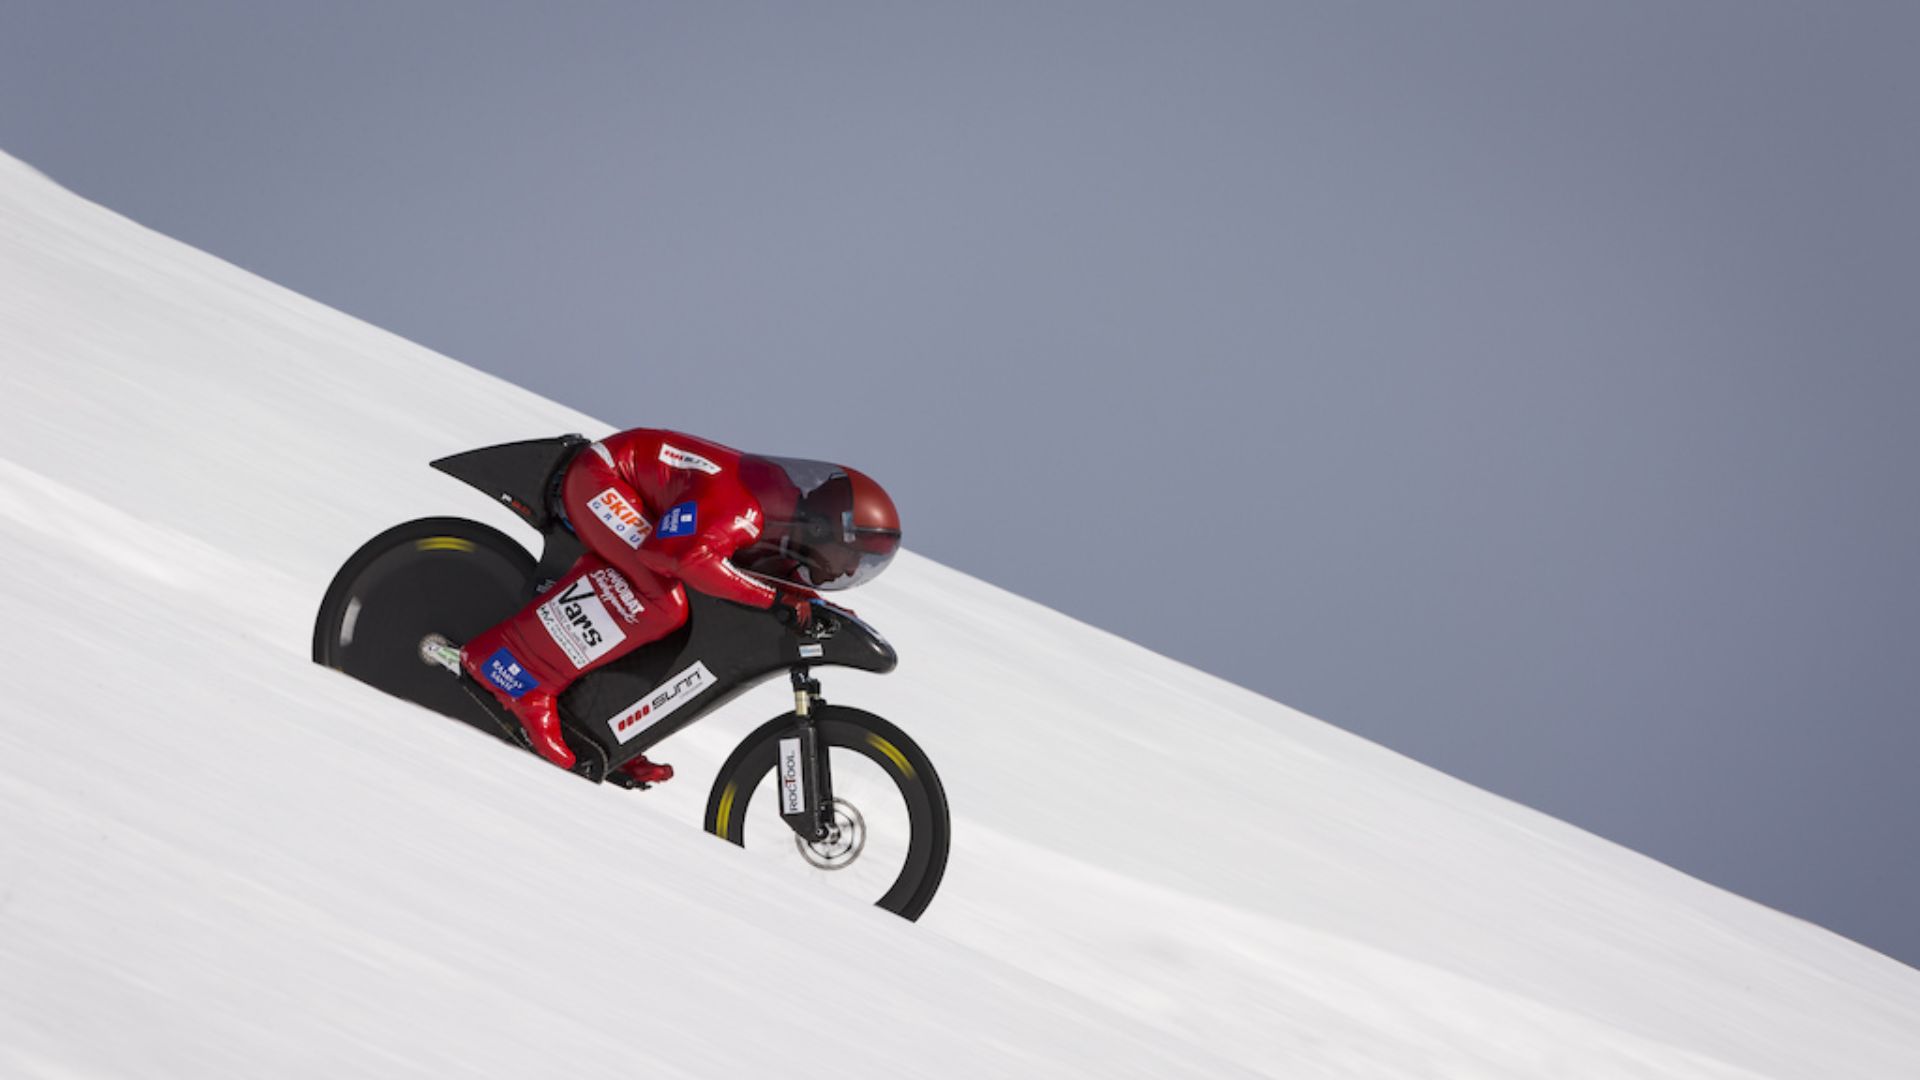
28 березня 2015 року о 7:30 ранку, незважаючи на несприятливі погодні умови, Ерік Бароне побив власний світовий рекорд швидкості на велосипеді, досягнувши швидкості 223,30 км/год!
Холодний і вітряний день для встановлення світового рекорду швидкості на велосипеді
О 7:30 ранку з вершини знаменитого схилу «Шабрієр» у Варсі Ерік Бароне вирушає в дорогу.
Пориви вітру ускладнюють утримання велосипеда у стартовому положенні. У цю суботню ранку, коли Ерік Бароне вирушає на трасу проти сильного вітру, температура з урахуванням вітру становить -20 °C.
Зрозуміло, що погодні умови були далеко не ідеальними, але Ерік успішно керував своїм велосипедом і не зупинявся аж до самого низу.
На останніх 500 м Еріку вдалося втримати рівновагу на траєкторії, максимально використавши можливості свого потужного, спеціально виготовленого велосипеда, і побити власний світовий рекорд швидкості: 223,30 км/год.
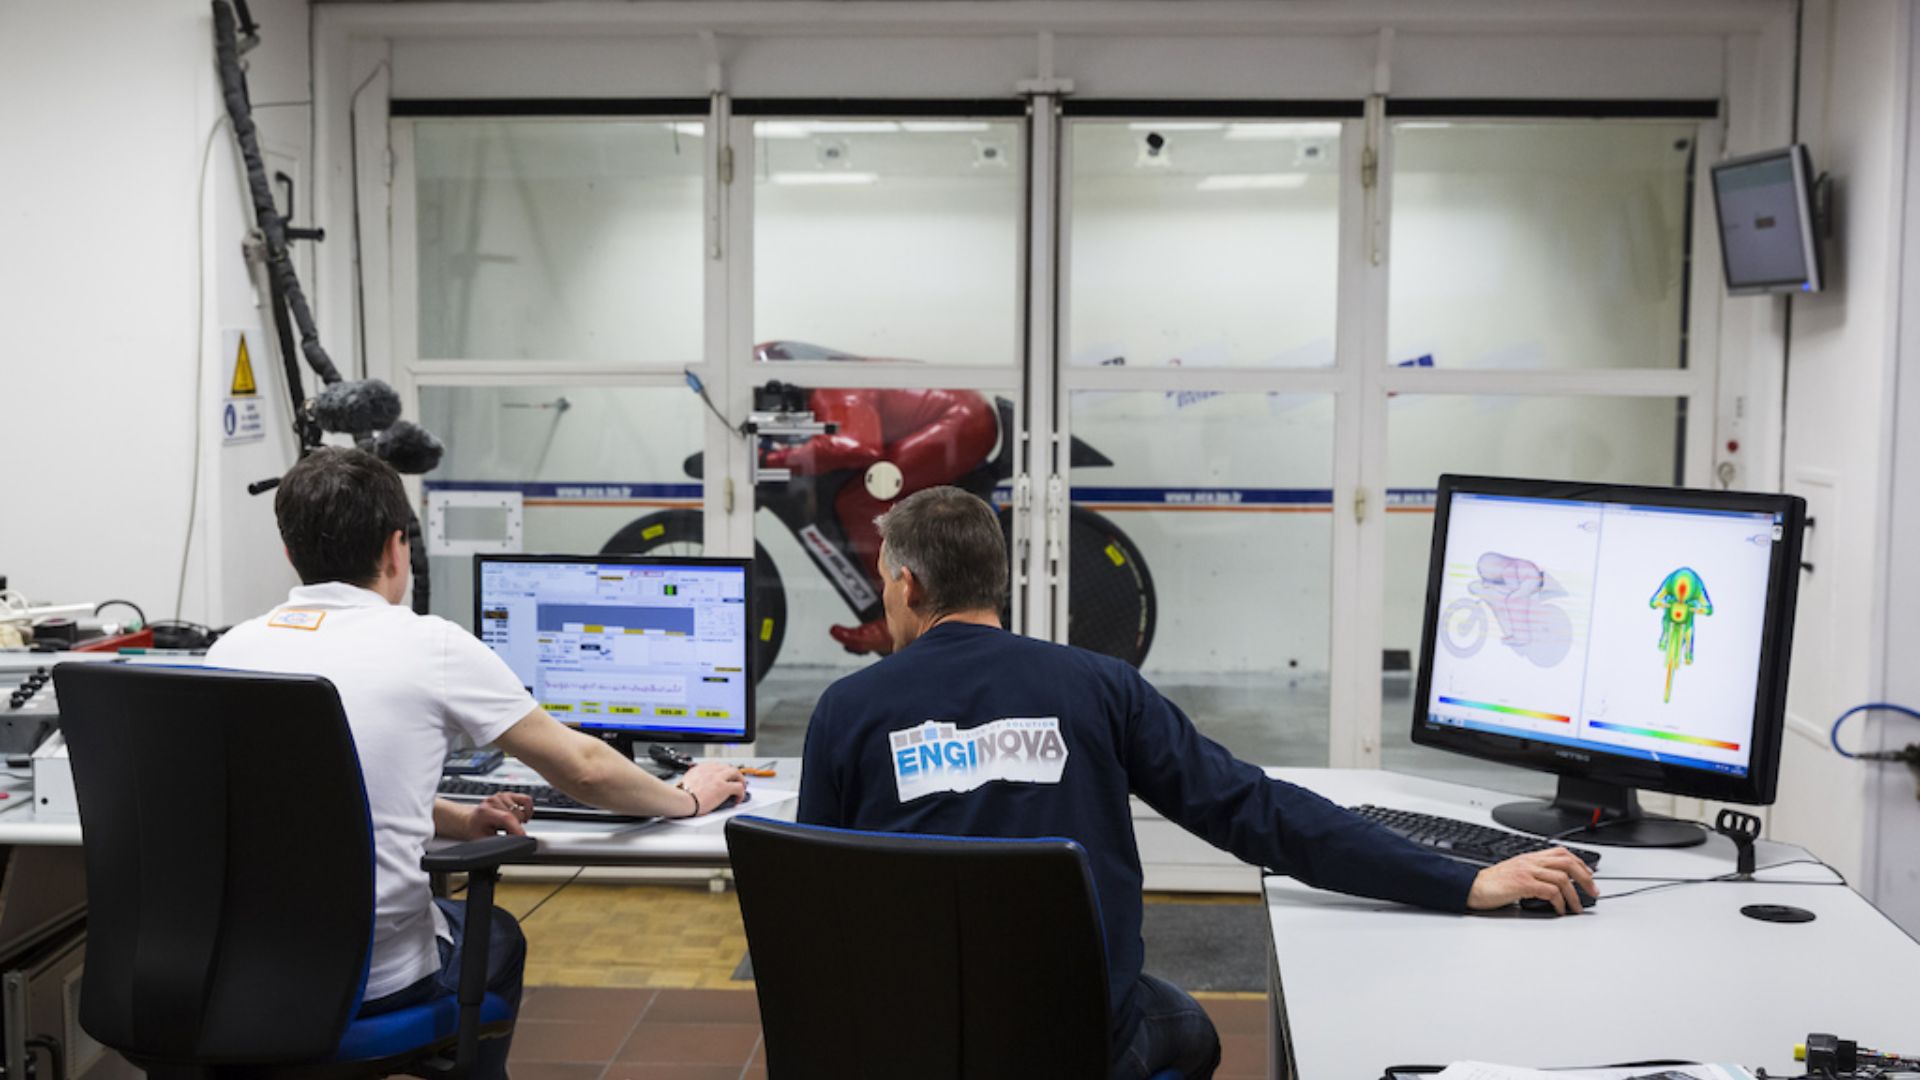
Маючи понад двадцятирічний досвід у керівництві проектами та наукових дослідженнях у галузі екстремальних видів спорту (високошвидкісне вітрильне плавання, гірський велосипед, автоспорт тощо), компанія Enginova відіграла ключову роль у досягненні цього результату, поєднавши прототип та стандартний велосипед.
Для досягнення максимальної швидкості конструкція каркаса велосипеда була розроблена на основі аеродинамічних теорій: було проведено інженерні розрахунки, виготовлено обтічники з вуглецевого волокна та проведено випробування в аеродинамічній трубі.
Кут нахилу також було оптимізовано для забезпечення прямолінійного руху.
Ellipse-N використовується для позиціонування офіційних комірок хронометра
Під час спроб встановлення світових рекордів головним завданням є розрахунок того, де Ерік досягне максимальної швидкості без повноцінного розгону. Крім того, Ellipse-N вирішила це критичне питання.
Ellipse-N — це мініатюрна інерціальна навігаційна система з вбудованим приймачем GNSS. Встановлена на велосипеді, вона продемонструвала повну поведінку машини на менших швидкостях, починаючи приблизно з 180 км/год посеред треку. Крім того, інженери використавили ці результати для порівняння та вдосконалення програмного забезпечення симулятора швидкості.
На основі цих записів «на низькій швидкості» інженери ENGINOVA екстраполювали, де саме відбудеться максимальна швидкість. Зрештою, вони розташували офіційні хронометричні елементи на відстані 100 метрів один від одного в правильному місці.

«Протягом цього довгострокового та успішного проєкту інженери з досліджень і підтримки SBG SYSTEMS демонстрували високий рівень залученості, допомагаючи нам налаштувати ланцюжок вимірювань для моніторингу та проаналізувати результати. Така командна робота дуже допомогла нам у досягненні нашої кінцевої мети. Дійсно чудова робота!» | Пан Амеріго (Mr. Amerigo), Enginova
Ellipse-N, найкраща INS для таких суворих умов
Найкращою системою INS, яку ми змогли знайти на ринку, стала Ellipse-N від SBG Systems. Ellipse-N мала забезпечувати високий рівень точності для розрахованого положення, 3D-швидкості, прискорень та кутів Ейлера. Записані результати дали нам деталізоване уявлення про поведінку велосипеда під час заїзду.
Програмне забезпечення sbgCenter допомогло нам порівняти цю записану інформацію з високочастотними зображеннями, знятими під час заїзду. Дивовижна та дуже ефективна комбінація!» — зазначає пан Амеріго, засновник Enginova.
Ще одним ключовим чинником у виборі Enginova став клас захисту IP та діапазон робочих температур, що є критично важливим під час роботи на висоті 2700 м. Завдяки корпусу IP68 та калібруванню температури від –40 до +85 °C система Ellipse-N перевершила вимоги та ідеально спрацювала в цих суворих умовах.
Ellipse-N
Ellipse-N — це компактна і високоефективна інерціальна навігаційна система (INS) з підтримкою RTK та інтегрованим двочастотним чотирисистемним приймачем GNSS. Вона забезпечує roll, pitch, heading і heave, а також сантиметрову точність позиціонування GNSS.
Датчик Ellipse-N найкраще підходить для динамічних середовищ і складних умов GNSS, але також може працювати в додатках з меншою динамікою за допомогою магнітного heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
Що таке пост-обробка GNSS?
Обробка даних GNSS після завершення сеансу, або PPK, — це підхід, при якому вимірювання сирих даних GNSS, записані на GNSS-приймачі, обробляються після завершення активності зі збору даних. Їх можна об'єднати з іншими джерелами вимірювань GNSS, щоб забезпечити найбільш повну та точну кінематичну траєкторію для цього GNSS-приймача навіть у найскладніших середовищах.
Ці інші джерела можуть бути локальною базовою станцією GNSS на проєкті зі збору даних або поблизу нього, чи існуючими базовими станціями, що постійно працюють (CORS), зазвичай пропонованими державними органами та/або комерційними постачальниками мереж CORS.
Програмне забезпечення для кінематичної обробки після завершення сеансу (PPK) може використовувати загальнодоступну інформацію про орбіти та годинники супутників GNSS, щоб ще більше підвищити точність. PPK дозволяє з високою точністю визначати місцеперебування локальної базової станції GNSS в абсолютній глобальній системі координат (datum), що використовується.
Програмне забезпечення PPK також може підтримувати складні перетворення між різними системами координат для забезпечення реалізації інженерних проєктів.
Іншими словами, це забезпечує можливість внесення виправлень, підвищує точність проекту і навіть дозволяє усунути втрати даних або помилки, що виникли під час зйомки або монтажу після завершення місії.
Що таке точне позиціонування?
Точкове позиціонування з високою точністю (PPP) — це супутникова навігаційна техніка, яка забезпечує високоточне позиціонування шляхом виправлення помилок супутникового сигналу. На відміну від традиційних методів GNSS, які часто покладаються на наземні опорні станції (як-от в RTK), PPP використовує глобальні супутникові дані та вдосконалені алгоритми для надання точної інформації про місцеперебування.
PPP працює в будь-якій точці світу без потреби в локальних опорних станціях. Це робить його зручним для застосування у віддалених або складних умовах, де бракує наземної інфраструктури. Використовуючи точні дані про орбіти супутників і годинники, а також поправки на атмосферні ефекти та багатопроменевість, PPP мінімізує поширені помилки GNSS і може досягати точності на рівні сантиметрів.
Хоча PPP можна використовувати для пост-обробки позиціонування, що передбачає аналіз зібраних даних після завершення вимірювань, ця технологія також може забезпечувати рішення для позиціонування в режимі реального часу. Послуги PPP у режимі реального часу (RTPPP) стають дедалі доступнішими, що дозволяє користувачам отримувати поправки та визначати своє місцезнаходження в режимі реального часу.
