«Formula Student» — безпілотні автомобілі — команда Чалмерса
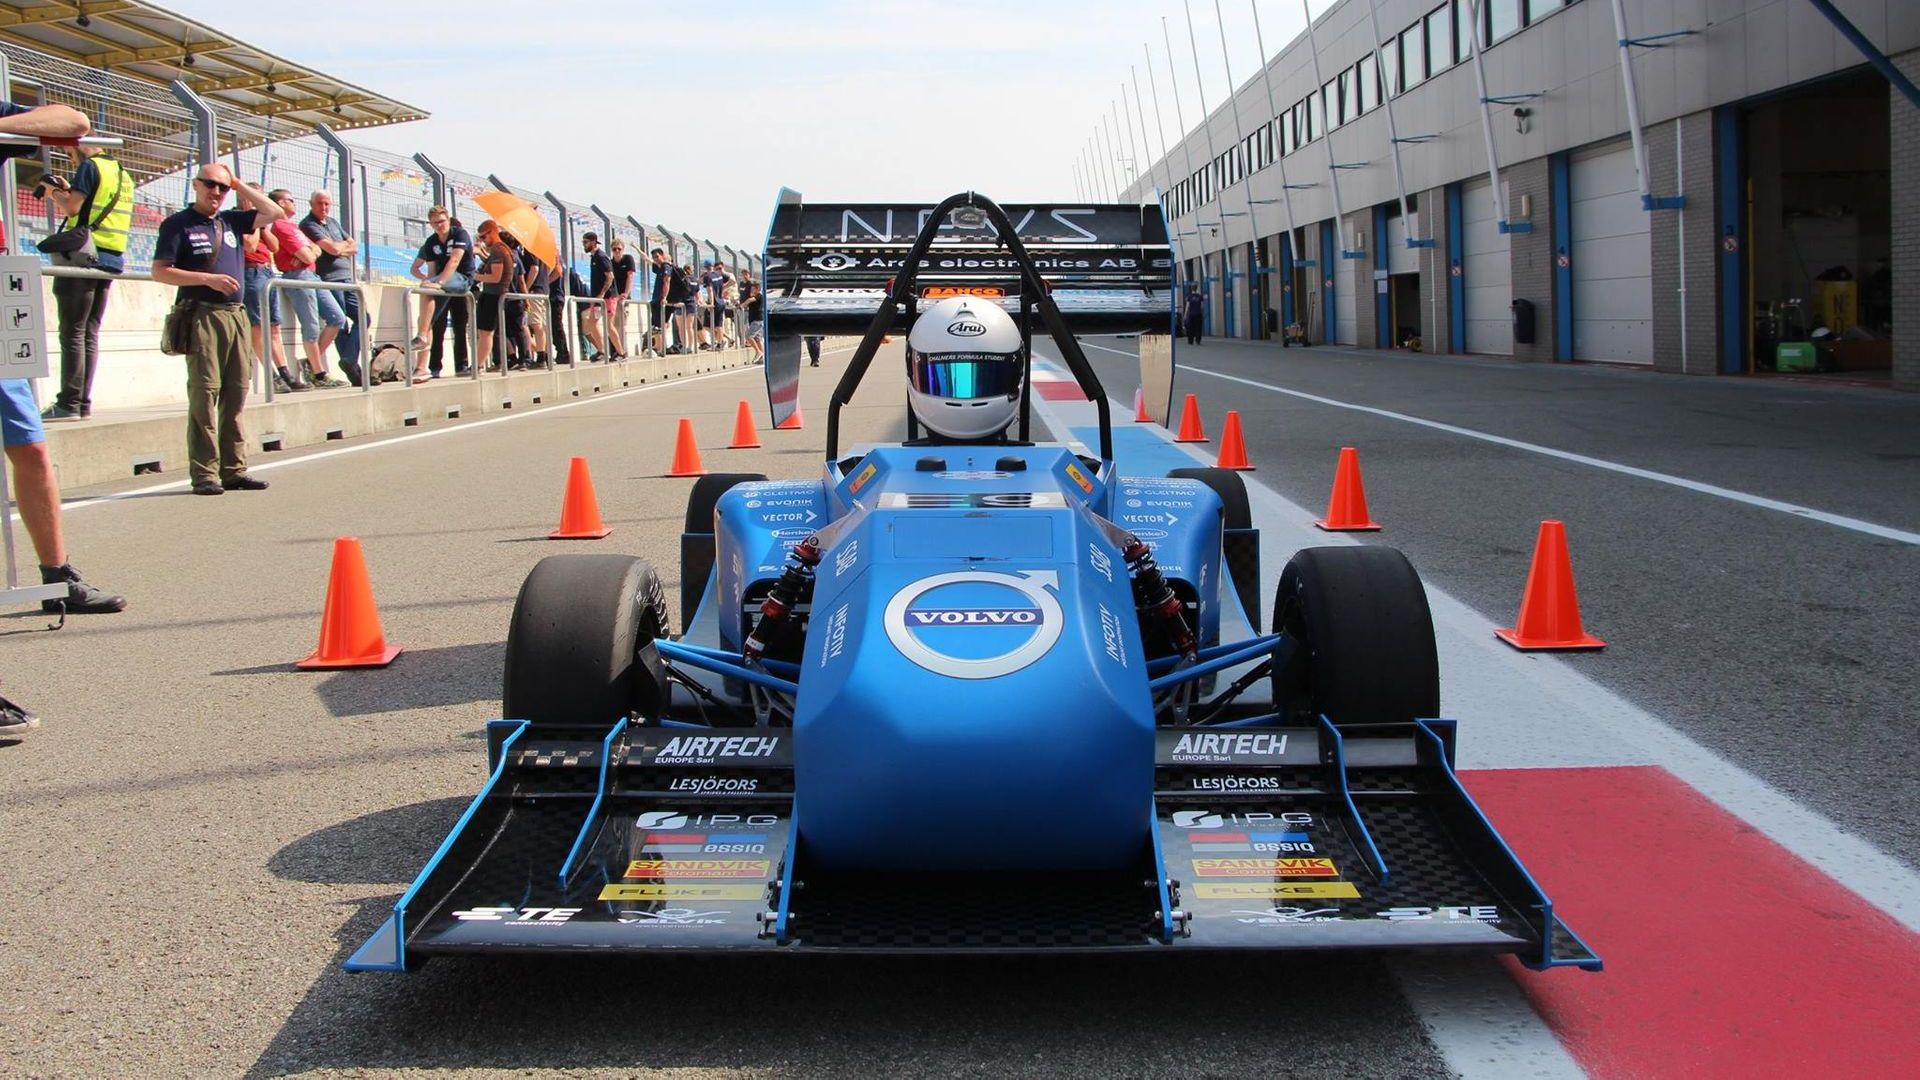
Технологічний університет Чалмерса оснастив свій безпілотний автомобіль системою INS GNSS Ellipse-N.
«Ми були дуже задоволені продуктивністю та надійністю датчика». | Еміль Р., менеджер з інжинірингу в Chalmers Formula Student Driverless
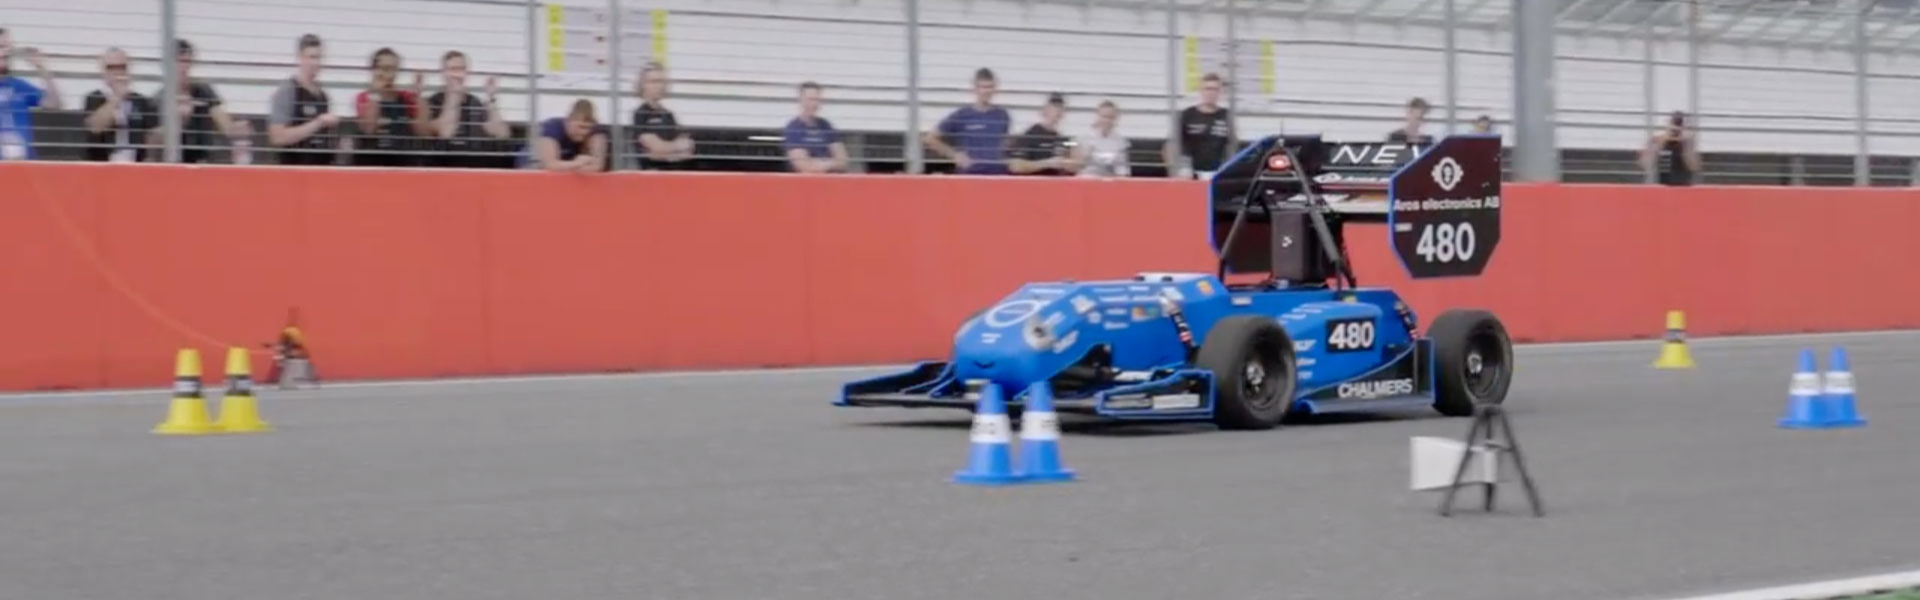
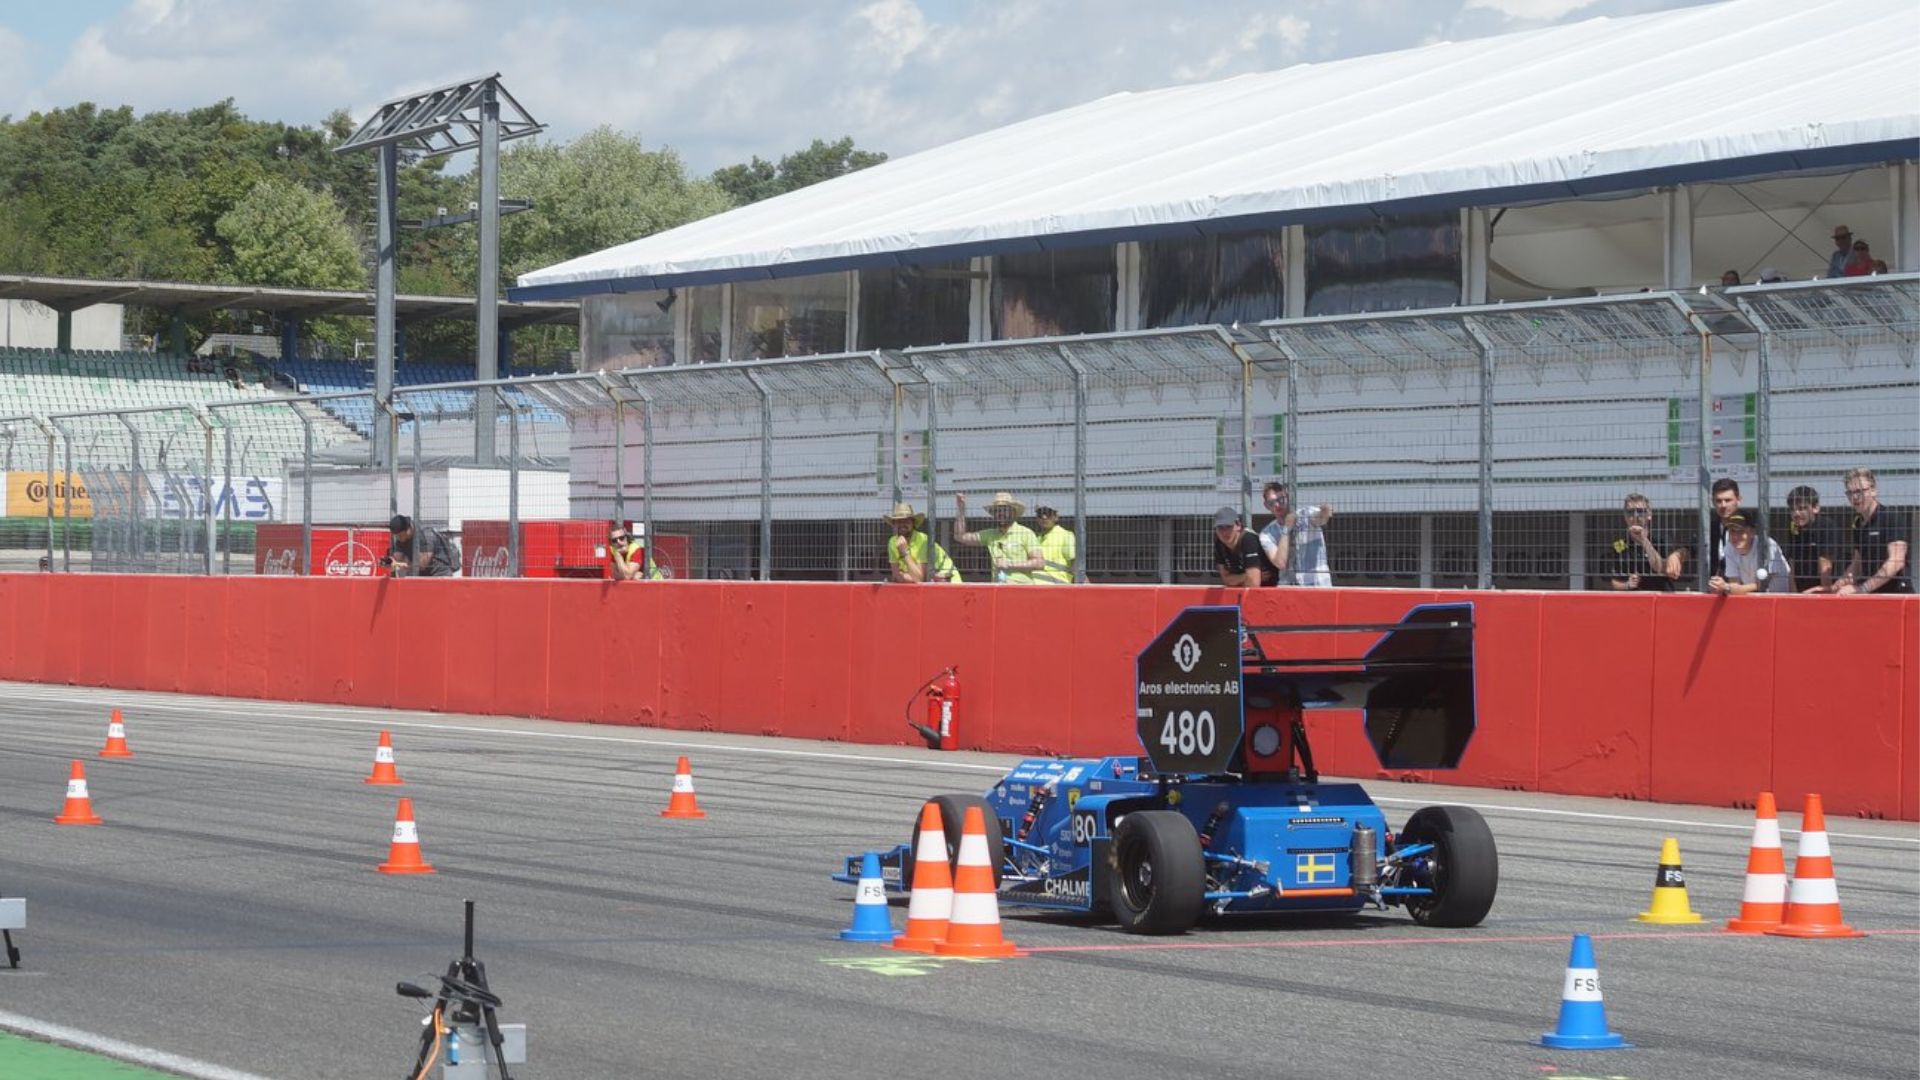
Змагання з безпілотного водіння «Formula Student»
Змагання «Formula Student» з безпілотних автомобілів включають кілька різних випробувань: гальмування, розгін, випробування на майданчику для тестування зчеплення та заїзд на трасі.
Технологічний університет Чалмерса — шведський університет, що спеціалізується на наукових дослідженнях та освіті в галузі технологій, — взяв участь у заході 2018 року.
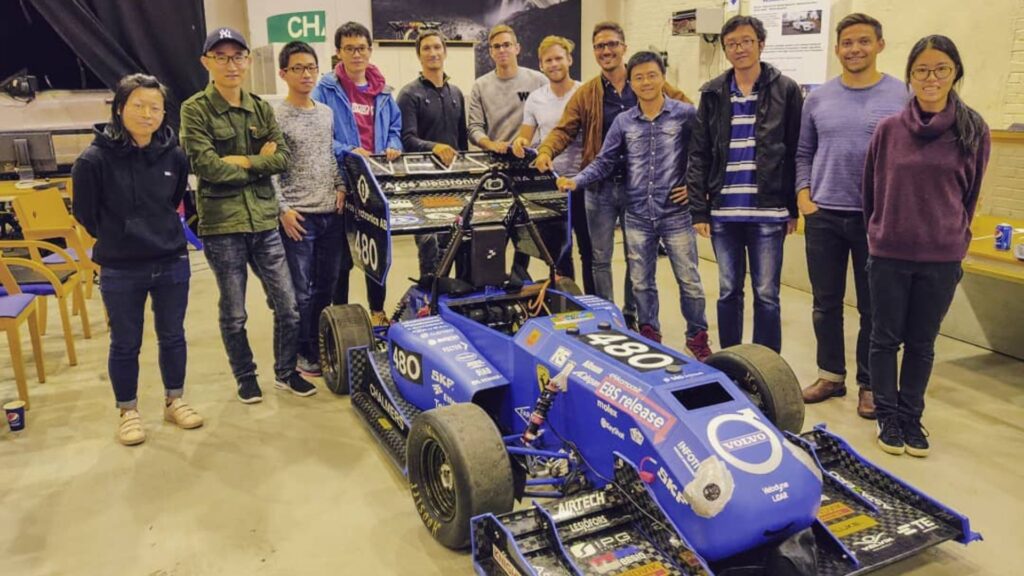
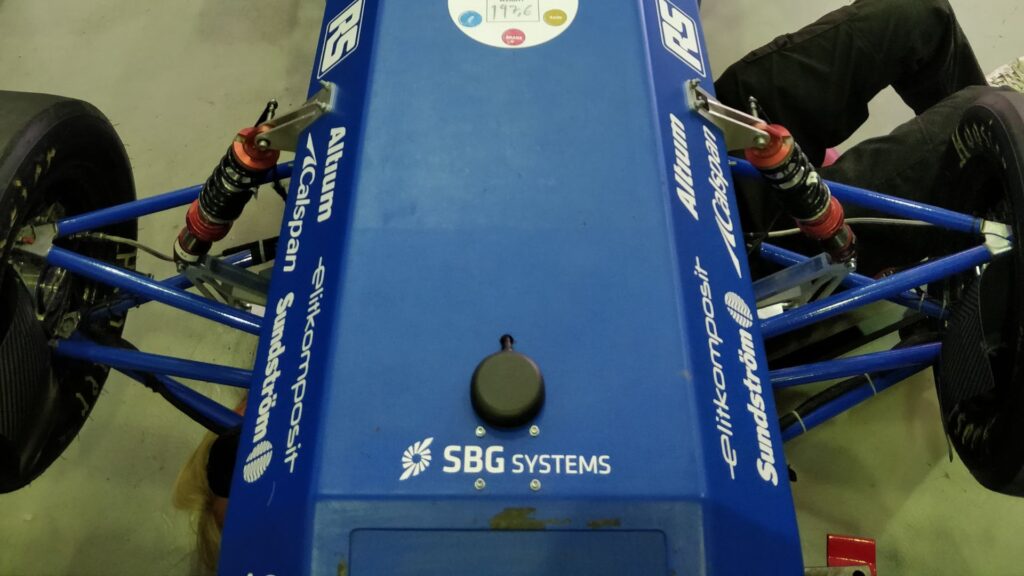
Команда Chalmers оснастила свій безпілотний автомобіль системою Ellipse-N — мініатюрною інерціальною навігаційною системою з вбудованим GNSS-приймачем.
Надійна та стабільна інерціальна навігаційна система
Ми залишилися дуже задоволені роботою та надійністю датчика. Протягом сотень годин випробувань, які ми провели, датчик не показав жодних очевидних помилок.
Ми не помітили жодного дрейфу інерціальних датчиків, і нас особливо врамила чудова оцінка швидкості нишпорення. Система GNSS також була дуже надійсною та стабільною, ми ніколи не стикалися з проблемами нестачі покриття GNSS і завжди мали хорошу кількість супутників.
Легко інтегрується завдяки бібліотеці C
Ellipse-N була дуже легкою для інтеграції в наше власне програмне середовище завдяки використанню наданої бібліотеки C. Наше середовище використовувало мікросервіси, розміщені в контейнерах Docker, де дані з датчика зчитувалися одним мікросервісом.
Це означало, що було важливо, щоб мікросервіс міг збиратися автоматично та безшовно. За допомогою наданої бібліотеки було просто включити необхідний код у збірку Docker і зібрати його разом із нашим власним кодом, що взаємодіє з бібліотекою.
Якби була доступна лише зібрана бінарна версія, нам довелося б самим читати та аналізувати сирі дані датчика, тому бібліотека виявилася дуже корисною для нашого випадку. Приклади та надана документація зробили дуже простим використання бібліотеки та інтеграцію Ellipse-N у необхідний нам мікросервіс.
Для таких умов краще використовувати одну чи дві антени?
Якщо одноантенна інерціальна навігаційна система (INS), така як Ellipse-N, забезпечує дуже точні дані орієнтації та навігації, то двоантенна INS, наприклад Ellipse-D, дозволяє здійснювати швидшу ініціалізацію навіть у статичному положенні.
Такі функції слід враховувати при виборі INS. Знайдіть додаткову інформацію про «як вибрати найкращий метод heading».
«Ми не помітили жодного дрейфу інерціальних датчиків, і нас особливо врамила чудова оцінка швидкості нишпорення». | Еміль Р., менеджер з інжинірингу
Ellipse-N
Ellipse-N — це компактна та високопродуктивна RTK інерціальна навігаційна система (INS) з інтегрованим дводіапазонним чотирьохсупутниковим GNSS-приймачем. Вона забезпечує вимірювання roll, pitch, heading і heave, а також сантиметрову точність визначення положення GNSS.
Датчик Ellipse-N найкраще підходить для динамічних середовищ та суворих умов GNSS, але також може працювати в додатках з меншою динамікою за допомогою магнітного heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
