


DoF – Vrijheidsgraden
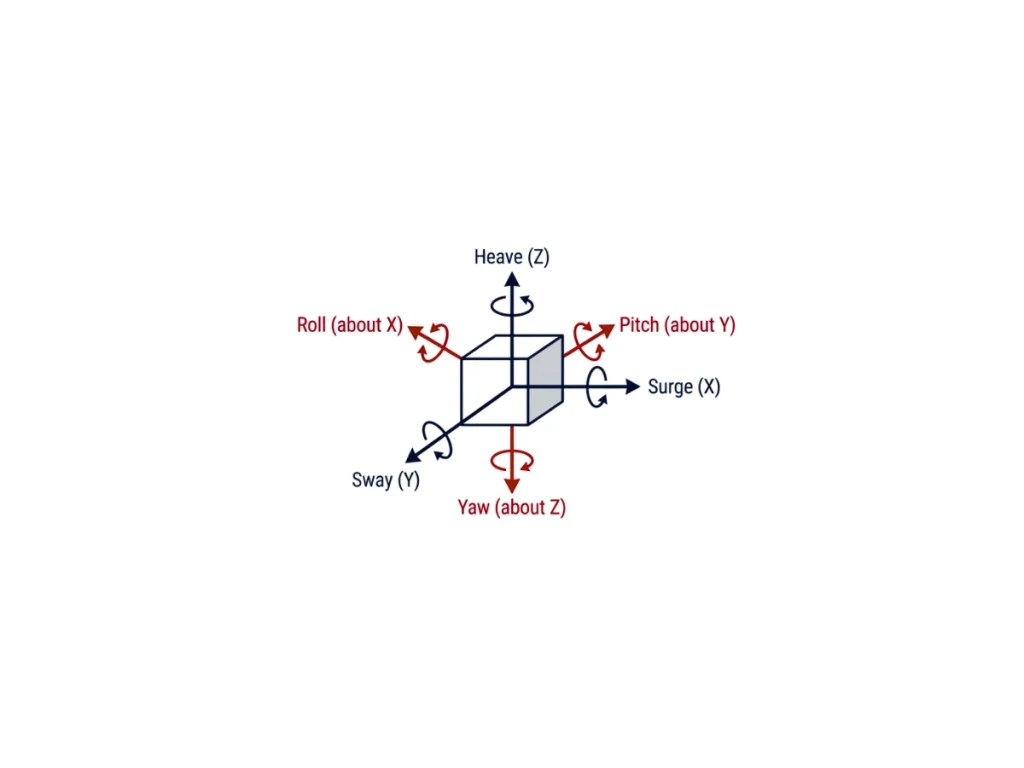
Een ‘degrees of freedom’ (DoF)-model beschrijft het aantal onafhankelijke variabelen dat nodig is om de beweging van een lichaam volledig te definiëren. Bij inertiële navigatie vormen DoF-modellen het wiskundige raamwerk dat wordt gebruikt om translatie, rotatie en het dynamische gedrag van een platform weer te geven. Ze hebben een directe invloed op bewegingsvergelijkingen, algoritmen voor sensorfusie, toestandsschatting en navigatienauwkeurigheid.
De eenvoudigste modellen beschrijven beweging langs één enkele as. Een 1-DoF-model geeft ofwel één translatiebeweging ofwel één rotatiebeweging weer en wordt vaak gebruikt voor trillingsanalyse of stabilisatie langs één as. 2-DoF- en 3-DoF-modellen breiden dit concept uit door meerdere translatie- of rotatieassen te introduceren. Een 3-DoF-rotatiemodel schat rol, knik en gier in met behulp van gyroscopen, versnellingsmeters en optioneel magnetometers, waardoor het geschikt is voor houdingsschatting in AHRS -systemen.
Het 6-DoF-model voor starre lichamen is de industriestandaard voor inertiële navigatie. Het combineert drie translatiebewegingen (surge, sway en heave) met drie rotatiebewegingen (rol, pitch en yaw), waardoor een volledige driedimensionale bewegingsweergave mogelijk is. Moderne IMU’s meten hoeksnelheid en specifieke kracht langs deze zes assen, terwijl ‘ INS ’-algoritmen deze metingen integreren om positie, snelheid en houding te schatten via sensorfusietechnieken zoals het Extended Kalman Filter (EKF).
Geavanceerdere toepassingen maken gebruik van 7- tot 15-DoF-modellen. Deze modellen omvatten extra dynamische toestanden of gelede lichamen. Ze geven ook ophangingssystemen, stuurmechanismen en gekoppelde stijve lichamen weer. Ingenieurs gebruiken ze in simulaties voor robotica, de automobielindustrie, de lucht- en ruimtevaart en de scheepvaart. Ze verbeteren het dynamische realisme, maar verhogen de rekencomplexiteit. Ze vereisen ook geavanceerdere schattingsalgoritmen.
De keuze van het juiste DoF-model hangt af van de vereisten van de toepassing. Ook de voertuigdynamica en de beschikbare sensoren beïnvloeden de keuze. Ingenieurs moeten een evenwicht vinden tussen rekenefficiëntie en navigatienauwkeurigheid. Modellen met een hoger aantal DoF bieden een grotere getrouwheid. Ze vereisen echter voldoende sensorinformatie en nauwkeurige fysische modellen.
