


DoF – Frihetsgrader
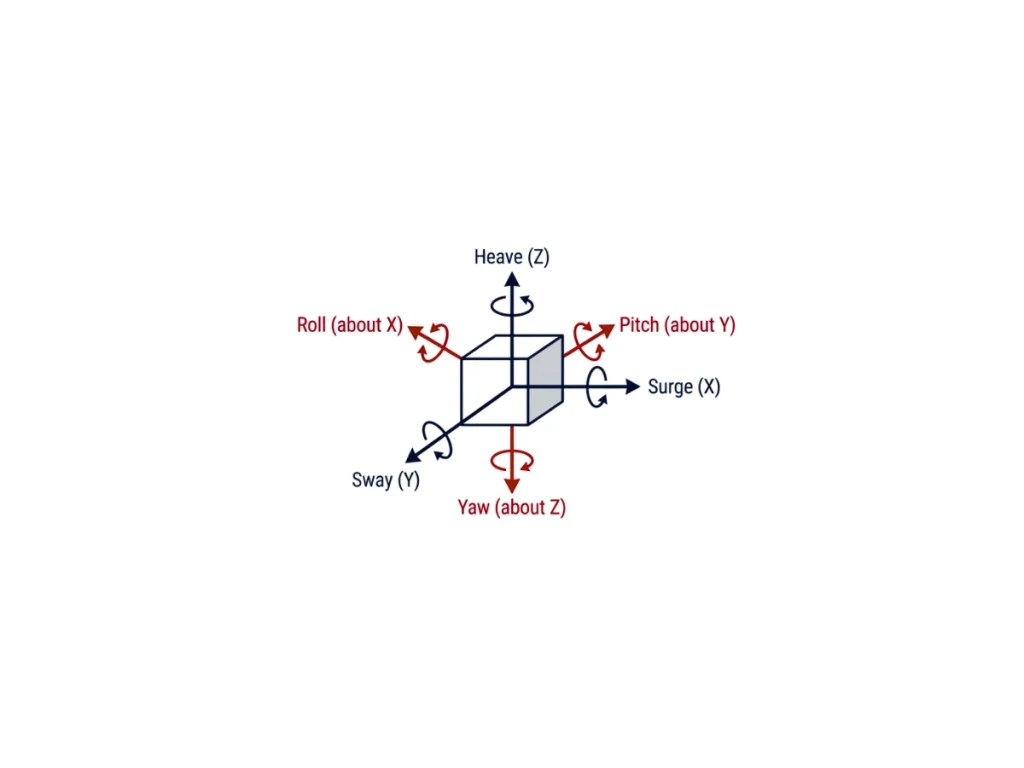
En «Degrees of Freedom»-modell (DoF-modell) beskriver antallet uavhengige variabler som kreves for å fullstendig definere bevegelsen til et legeme. Innen inertialnavigasjon danner DoF-modeller det matematiske rammeverket som brukes til å representere translasjon, rotasjon og den dynamiske oppførselen til en plattform. De har direkte innflytelse på bevegelsesligninger, sensorfusjonsalgoritmer, tilstandsestimering og navigasjonsnøyaktighet.
De enkleste modellene beskriver bevegelse langs én enkelt akse. En 1-DoF-modell representerer enten én translasjonsbevegelse eller én rotasjonsbevegelse og brukes vanligvis til vibrasjonsanalyse eller stabilisering langs én akse. 2-DoF- og 3-DoF-modeller utvider dette konseptet ved å innføre flere translasjons- eller rotasjonsakser. En 3-DoF-rotasjonsmodell estimerer rulling, stigning og gir ved hjelp av gyroskoper, akselerometre og eventuelt magnetometre, noe som gjør den egnet for holdningsestimering i «AHRS »-systemer.
6-DoF-modellen for stive legemer er bransjestandarden for inertialnavigasjon. Den kombinerer tre translasjonsbevegelser (surge, sway og heave) med tre rotasjonsbevegelser (rulling, stigning og gir), noe som muliggjør fullstendig tredimensjonal bevegelsesrepresentasjon. Moderne IMU-er måler vinkelhastighet og spesifikk kraft langs disse seks aksene, mens algoritmer for « INS » integrerer disse målingene for å estimere posisjon, hastighet og holdning gjennom sensorfusjonsteknikker som Extended Kalman Filter (EKF).
Mer avanserte anvendelser bruker modeller med 7 til 15 frihetsgrader (DoF). Disse modellene inkluderer ytterligere dynamiske tilstander eller leddede legemer. De representerer også fjæringssystemer, styremekanismer og koblede stive legemer. Ingeniører bruker dem i simuleringer innen robotikk, bilindustrien, luftfart og maritim sektor. De forbedrer den dynamiske realismen, men øker beregningskompleksiteten. De krever også mer avanserte estimeringsalgoritmer.
Valg av passende DoF-modell avhenger av applikasjonskravene. Kjøretøydynamikk og tilgjengelige sensorer påvirker også valget. Ingeniører må finne en balanse mellom beregningsmessig effektivitet og navigasjonsnøyaktighet. Modeller med høyere DoF gir større nøyaktighet. De krever imidlertid tilstrekkelig sensorinformasjon og nøyaktige fysiske modeller.
