


DoF – Frihetsgrader (Degrees of Freedom)
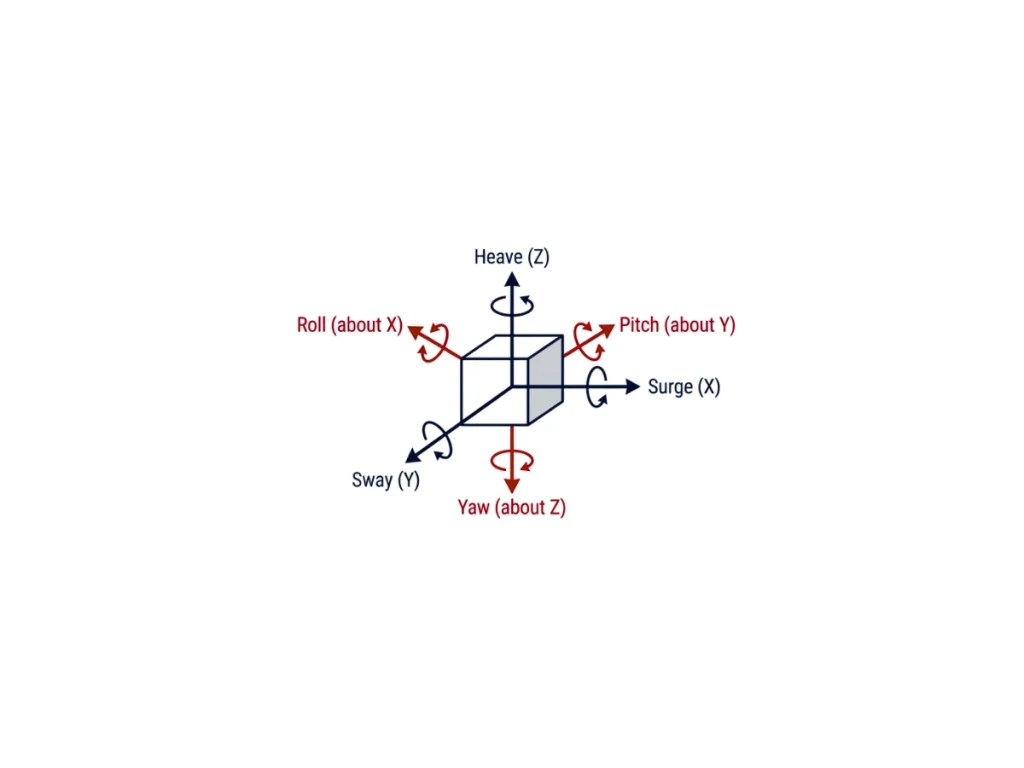
En frihetsgradsmodell, eller DoF-modell (Degrees of Freedom), beskriver antalet oberoende variabler som krävs för att fullständigt definiera ett föremåls rörelse. Inom tröghetsnavigering utgör DoF-modeller det matematiska ramverk som används för att representera translation, rotation och en plattforms dynamiska beteende. De påverkar direkt rörelseekvationer, sensorfusionalgoritmer, tillståndsuppskattning och navigeringsnoggrannhet.
De enklaste modellerna beskriver rörelse längs en enskild axel. En 1-DoF-modell representerar antingen en translationell eller en rotationell rörelse och används ofta för vibrationsanalys eller enaxlig stabilisering. 2-DoF- och 3-DoF-modeller utökar detta koncept genom att introducera flera translationella eller rotationella axlar. En rotationell 3-DoF-modell beräknar rullning (roll), luttning (pitch) och girning (yaw) med hjälp av gyroskop, accelerometrar och eventuellt magnetometrar, vilket gör den lämplig för att uppskatta läge i AHRS-system.
6-DoF-modellen för stela kroppar är industristandarden för tröghetsnavigering. Den kombinerar tre translationella rörelser (framåtriktad rörelse, sidorörelse och vertikal rörelse) med tre rotationella rörelser (rullning, luttning och girning), vilket möjliggör en fullständig tredimensionell rörelserepresentation. Moderna IMU-enheter mäter vinkelhastighet och specifik kraft längs dessa sex axlar, medan INS-algoritmer integrerar dessa mätningar för att uppskatta position, hastighet och läge genom sensorfusionstekniker som Extended Kalman Filter (EKF).
Mer avancerade tillämpningar använder modeller med 7 till 15 DoF. Dessa modeller inkluderar ytterligare dynamiska tillstånd eller ledade kroppar. De representerar även fjädringssystem, styrningsmekanismer och kopplade stela kroppar. Ingenjörer använder dem inom robotteknik, fordonsindustrin, flyg- och rymdfart samt marin simulering. De förbättrar den dynamiska realismen men ökar den beräkningsmässiga komplexiteten. De kräver också mer avancerade uppskattningsalgoritmer.
Att välja lämplig DoF-modell beror på applikationens krav. Fordonsdynamik och tillgängliga sensorer påverkar också valet. Ingenjörer måste balansera beräkningseffektivitet med navigeringsnoggrannhet. Modeller med högre DoF ger högre precision, men de kräver tillräcklig sensorinformation och noggranna fysikaliska modeller.
