


DoF – Serbestlik Dereceleri
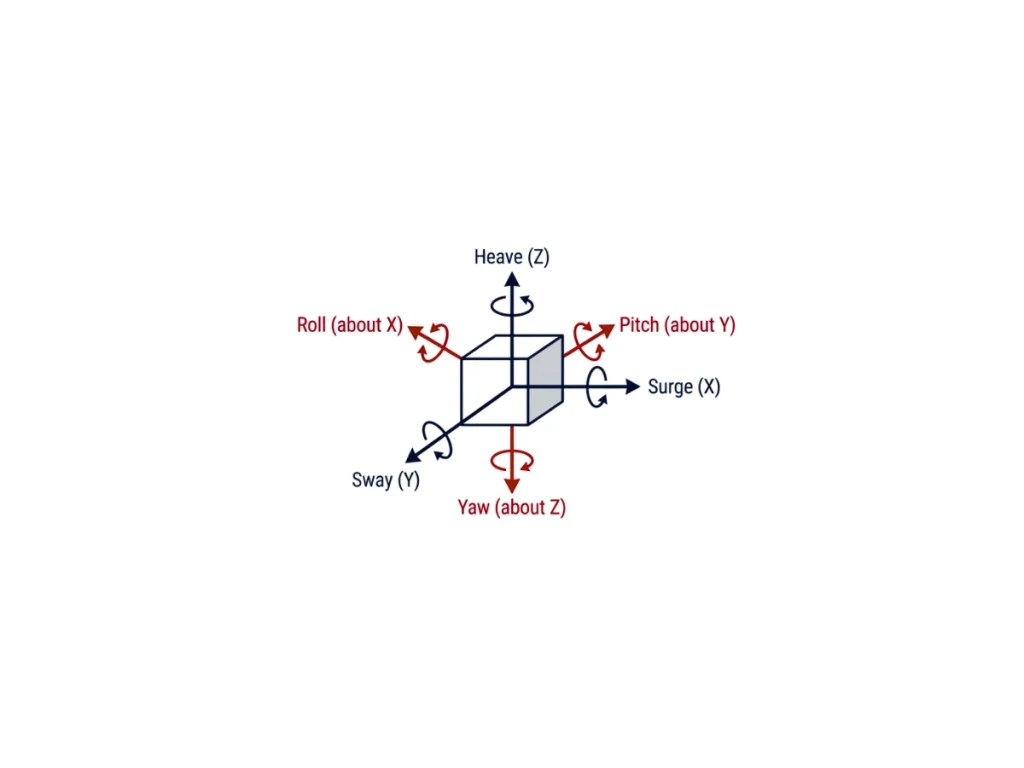
Serbestlik Derecesi (Degrees of Freedom veya DoF) modeli, bir cismin hareketini tam olarak tanımlamak için gereken bağımsız değişkenlerin sayısını ifade eder. Atalet navigasyonunda DoF modelleri, bir platformun öteleme, dönme ve dinamik davranışını temsil etmek için kullanılan matematiksel çerçeveyi oluşturur. Bu modeller, hareket denklemlerini, sensör füzyon algoritmalarını, durum tahminini ve navigasyon doğruluğunu doğrudan etkiler.
En basit modeller, tek bir eksen boyunca gerçekleşen hareketi tanımlar. 1-DoF modeli, ya bir öteleme ya da bir dönme hareketini temsil eder ve genellikle titreşim analizi veya tek eksenli stabilizasyon için kullanılır. 2-DoF ve 3-DoF modelleri, birden fazla öteleme veya dönme ekseni ekleyerek bu kavramı genişletir. 3-DoF dönme modeli, jiroskoplar, ivmeölçerler ve isteğe bağlı olarak manyetometreler kullanarak yuvarlanma (roll), eğilme (pitch) ve sapma (yaw) açılarını tahmin eder; bu da onu, AHRS sistemlerinde durum tahmini için uygun kılar.
6-DoF rijit cisim modeli, atalet navigasyonu için endüstri standardıdır. Bu model, üç öteleme hareketini (surge, sway ve heave) üç dönme hareketiyle (yuvarlanma, eğilme ve sapma) birleştirerek tam üç boyutlu hareket temsilini mümkün kılar. Modern IMU'lar bu altı eksen boyunca açısal hızı ve özgül kuvveti ölçerken, INS algoritmaları bu ölçümleri entegre ederek Genişletilmiş Kalman Filtresi (EKF) gibi sensör füzyon teknikleri aracılığıyla konum, hız ve konumu tahmin eder.
Daha gelişmiş uygulamalar 7 ila 15-DoF modellerini kullanır. Bu modeller ek dinamik durumlar veya mafsallı cisimleri içerir. Ayrıca süspansiyon sistemlerini, direksiyon mekanizmalarını ve birbirine bağlı rijit cisimleri temsil ederler. Mühendisler bunları robotik, otomotiv, havacılık ve denizcilik simülasyonlarında kullanır. Bu modeller dinamik gerçekçiliği artırır ancak hesaplama karmaşıklığını da yükseltir. Ayrıca daha gelişmiş tahmin algoritmaları gerektirirler.
Uygun DoF modelinin seçimi, uygulama gereksinimlerine bağlıdır. Araç dinamiği ve mevcut sensörler de bu seçimi etkiler. Mühendisler, hesaplama verimliliği ile navigasyon doğruluğu arasında bir denge kurmalıdır. Daha yüksek DoF’lu modeller daha yüksek doğruluk sağlar. Ancak, yeterli sensör bilgisi ve doğru fiziksel modeller gerektirirler.
