


Accelerometermätområde
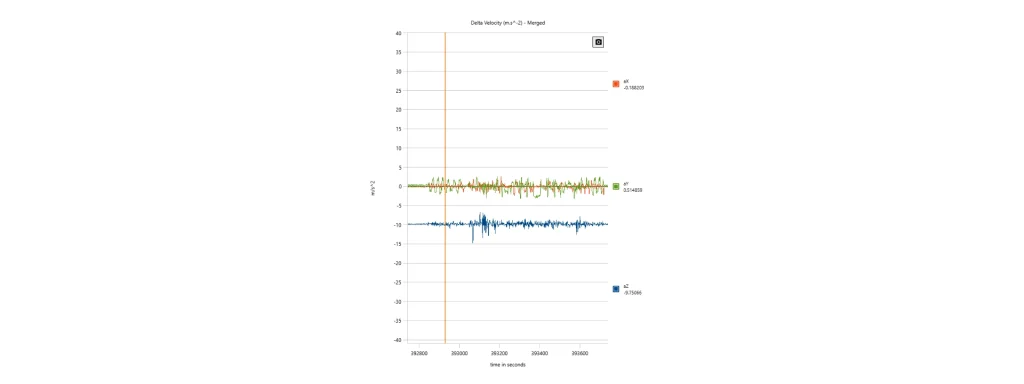
Accelerometerns mätområde definierar den maximala mätbara acceleration som en sensor exakt kan fånga upp utan att mättas. Tillverkare anger denna parameter som ett symmetriskt fullskalavärde, såsom ±2 g, ±8 g, ±16 g, ±50 g eller ±100 g, där 1 g = 9,80665 m/s². Det valda intervallet fastställer den maximala ingångsaccelerationen samtidigt som det direkt påverkar mätupplösning, kvantisering och brusprestanda.
En accelerometer omvandlar referensmassans förskjutning till en digital utsignal med hjälp av en analog-till-digital-omvandlare (ADC). För en N-bitars ADC är det teoretiska kvantiseringssteget
där är det positiva fullskaleområdet. Att öka mätområdet förstorar den minst signifikanta biten (LSB), vilket minskar sensorns teoretiska upplösning. Även om moderna tröghetssensorer vanligen bibehåller konstant digital upplösning genom att anpassa den interna förstärkningen, ökar den effektiva brusdensiteten generellt vid större mätområden.
Om man väljer ett otillräckligt intervall uppstår utgångsmättnad närhelst
vilket förhindrar att sensorn återger den sanna accelerationen. Mättnad orsakar avklippning (clipping) och förstör den tröghetsbaserade integreringen. Detta försämrar snabbt hast espécies- och positionsberäkningen i ett INS. Omvänt leder valet av ett alltför stort mätområde till minskad känslighet för låga accelerationer. Detta sänker signal-brus-förhållandet (SNR), särskilt vid kvasistatiska mätningar.
Dynamik i verkliga tillämpningar
Det optimala accelerometerområdet beror på applikationens förväntade dynamik. Precisionsmätning, mobil kartläggning och stabiliserade plattformar till sjöss prioriterar i regel lågt brus. Dessa system arbetar med måttliga intervall, vanligtvis ±2 g till ±8 g. Högdynamiska plattformar kräver vidare intervall för att förhindra mättnad under aggressiva manövrar. Exempel på detta är robotar, loitering munitions, racing-UAV:er, uppskjutningsfordon och slagövervakningssystem.
Inom tröghetsnavigering bör en accelerometers mätområde aldrig betraktas isolerat. Det måste utvärderas tillsammans med biasinstabilitet, skalfaktorns noggrannhet och bandbredd. Andra kritiska parametrar innefattar vibrationslikriktningsfel (VRE), samplingsfrekvens och brustäthet. Ett korrekt valt mätområde säkerställer att sensorn håller sig inom sitt linjära arbetsområde. Detta maximerar mättrogenheten och förbättrar attitydberäkningen. Slutligen ökar det därtill noggrannheten vid död räkning (dead reckoning) samt den övergripande INS-robustheten i krävande driftsmiljöer.
