


Accelerometerets måleområde
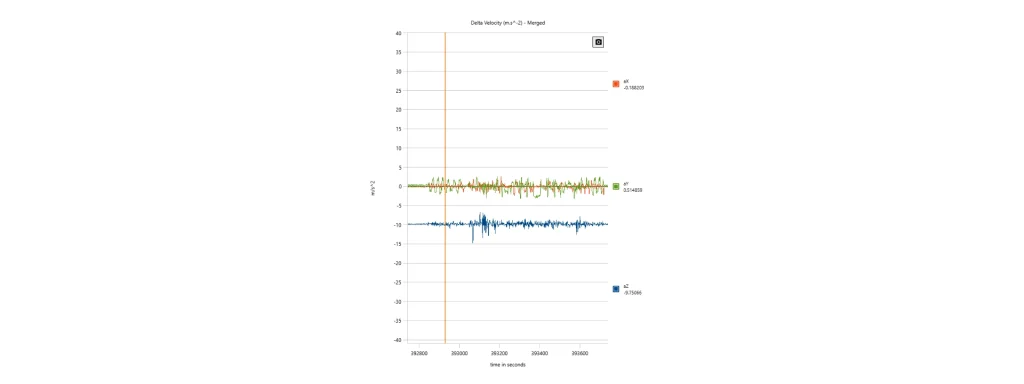
Akselerometerets måleområde definerer den maksimale målbare akselerasjonen som en sensor kan registrere nøyaktig uten å gå i metning. Produsenter angir denne parameteren som en symmetrisk fullskala-verdi, for eksempel ±2 g, ±8 g, ±16 g, ±50 g eller ±100 g, der 1 g = 9,80665 m/s². Det valgte måleområdet bestemmer den maksimale inngangsakselerasjonen og påvirker samtidig måleoppløsningen, kvantiseringen og støyegenskapene direkte.
Et akselerometer omformer forskyvningen av prøvemassen til et digitalt utsignal ved hjelp av en analog-til-digital-omformer (ADC). For en N-bit ADC er det teoretiske kvantiseringstrinnet
der er det positive fullskalaområdet. Når måleområdet økes, blir den minst signifikante biten (LSB) større, noe som reduserer sensorens teoretiske oppløsning. Selv om moderne treghetssensorer Selv om man vanligvis opprettholder en konstant digital oppløsning ved å justere den interne forsterkningen, øker den effektive støytettheten generelt med større måleområder.
Hvis man velger et for lite frekvensområde, oppstår utgangsmetthet hver gang
noe som hindrer sensoren i å gjengi den faktiske akselerasjonen. Metning fører til avskjæring og forstyrrer treghetsintegrasjonen. Dette forringer raskt estimeringen av hastighet og posisjon i et INS. Omvendt reduserer valg av et for stort måleområde følsomheten overfor svake akselerasjoner. Dette reduserer signal-støy-forholdet (SNR), spesielt under kvasistatiske målinger.
Dynamikk i praktiske anvendelser
Det optimale måleområdet for et akselerometer avhenger av den forventede dynamikken i bruksområdet. Presisjonskartlegging, mobil kartlegging og stabiliserte marine plattformer prioriterer generelt lav støy. Disse systemene opererer med moderate måleområder, vanligvis fra ±2 g til ±8 g. Plattformer med høy dynamikk krever bredere måleområder for å forhindre metning under kraftige manøvrer. Eksempler på dette er missiler, loitering-ammunisjon, konkurranse-UAV-er, bæreraketter og systemer for overvåking av støt.
I inertialnavigasjon bør akselerometerets måleområde aldri vurderes isolert. Det må evalueres sammen med bias-ustabilitet, nøyaktighet i skalafaktoren og båndbredde. Andre kritiske parametere inkluderer vibrasjonskorrigeringsfeil (VRE), samplingsfrekvens og støytetthet. Et riktig valgt måleområde sikrer at sensoren forblir innenfor sitt lineære driftsområde. Dette maksimerer målenøyaktigheten og forbedrer holdningsestimeringen. Til syvende og sist forbedrer det nøyaktigheten ved navigasjon etter beregning og den generelle robustheten til « INS » i krevende driftsmiljøer.
