Відкрийте для себе наші інерціальні рішення ↓



Упередженість
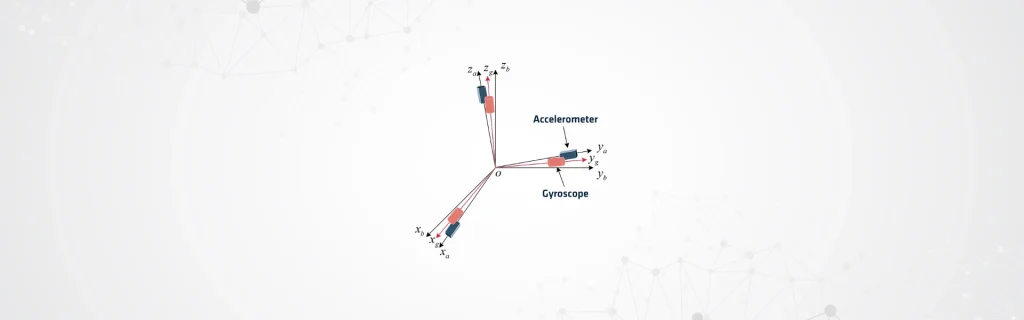
Похибка — це систематична похибка у вимірюваннях датчика, що виражається у постійному відхиленні між вихідним сигналом датчика та справжньою фізичною величиною. Зазвичай вона виражається в тих самих одиницях, що й вимірювання датчика. Гіроскопи подають вимірювання в градусах на годину (°/год) або радіанах на секунду (рад/с). Вимірювання акселерометрів подаються у метрах на секунду в квадраті (м/с²) або у кратних величинах гравітаційного прискорення (g).
Похибка гіроскопа проявляється у вигляді постійного зміщення кутової швидкості, що призводить до похибок в оцінках орієнтації, які накопичуються з часом навіть тоді, коли датчик перебуває в нерухомому стані. Похибка акселерометра, аналогічно, проявляється у вигляді постійного зміщення прискорення, яке при інтегруванні за часом породжує похибки швидкості та положення.
Вплив на реальні випадки
У багатьох високоточних застосуваннях ці вимірювання змінюються і не залишаються суворо постійними. На їхні значення можуть впливати умови довкілля, наприклад температура. Інженери компенсують ці коливання за допомогою калібрування або оцінювання в реальному часі для підтримки точної продуктивності.
На відміну від випадкового шуму, який коливається навколо нуля, зсув (bias) залишається систематичним і безперервно накопичується з часом. Через це накопичення він є критичним джерелом похибок в інерціальній навігації.
Інтегровані навігаційні системи, такі як GNSS-aided INS, активно оцінюють і коригують зсув за допомогою алгоритмів злиття датчиків (sensor fusion). Інженери часто реалізують ці алгоритми на основі фільтрів Калмана або пов'язаних методів для підтримання точної навігації та надійної роботи.
Математично вимірювання датчика (ym) можна представити як суму істинного значення (yt), зсуву (b) та випадкового шуму (n), де компонент зсуву є детермінованою частиною, що викликає довгостроковий дрейф.
Рівняння: ym = yt + b + n
Інженери повинні належним чином ідентифікувати, калібрувати та компенсувати похибки, щоб мінімізувати сукупні навігаційні похибки. Належне управління забезпечує точність позиціонування та надійність орієнтації з часом. Цей підхід є особливо критичним у середовищах із блокованим GNSS або умовах високої динаміки.
Інженери можуть вимірювати безліч різних параметрів в IMU та INS. До них належать стабільність нульового сигналу під час роботи (in-run bias stability), повторюваність (repeatability) та зміщення від температури (bias over temperature).
