


Тісний зв'язок
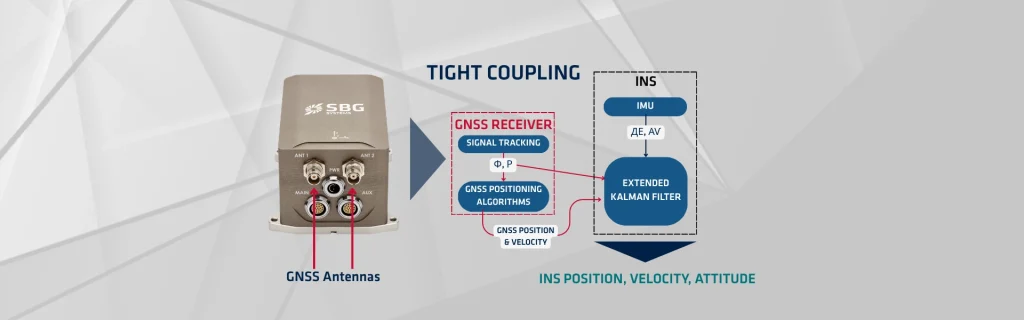
Тісний зв'язок (tight coupling) є вдосконаленою стратегією злиття даних, критично важливою для надійної та високоточної інтеграції глобальної навігаційної супутникової системи (GNSS) та інерціальної навігаційної системи (INS). Цей підхід поєднує сильні сторони обох систем — довгострокову стабільність від GNSS та високошвидкісну короткострокову точність від INS — шляхом об'єднання їхніх основних вимірювань безпосередньо в одному оцінювачі, зазвичай у фільтрі Калмана. Продуктивність різко зростає, особливо коли сигнали GNSS частково заблоковані або деградовані.
Приймачі GNSS визначають положення шляхом вимірювання часу проходження сигналів від кількох супутників. Цей процес дає абсолютні координати положення з точністю, яка залежить від видимості та геометрії супутників. Однак GNSS схильна до збоїв сигналу в таких середовищах, як міські каньйони або ліси, що призводить до пропусків даних і втрати навігації (дрейфу).
Системи з тісним зв'язком використовують вимірювання параметрів допоміжного сигналу для пом'якшення дрейфу в INS. Порівняно з системами зі слабким зв'язком, тісний зв'язок оновлює стани похибки INS, навіть коли недостатньо даних GNSS для фіксації положення. Така ситуація виникає, коли видно менше чотирьох супутників GNSS, що унеможливлює визначення рішення положення виключно за допомогою інформації GNSS.
У системах зі слабким зв'язком ця ситуація спричиняє повну відсутність даних. Однак системи з тісним зв'язком можуть використовувати обмежені вимірювання GNSS, що дозволяє їм частково зменшити дрейф похибки INS.
Для досягнення цієї цілі системи з тісним зв'язком повинні калібрувати IMU (інерціальний вимірювальний блок) у реальному часі, зосереджуючись зокрема на періодах, коли сигнал GNSS не заблоковано. Це калібрування забезпечує точне знання зсуву IMU та тренує IMU передбачати майбутнє місцеперебування сигналу GNSS (випереджувальне моделювання).
Дозволяючи IMU оцінювати достовірність і точність сигналу GNSS та вибирати сигнал GNSS, що відповідає його прогнозу, система встановлює міцний зв'язок між IMU та GNSS.
Архітектура тісної взаємодії
Основна ідея жорсткого зв'язування полягає у використанні псевдодальність GNSS та вимірювань фази несучої безпосередньо на кроці оновлення спостережень фільтра Калмана. Це суттєво відрізняється від слабкого зв'язування, де фільтр Калмана використовує повністю оброблене самостійне рішення щодо положення та швидкості GNSS.
У системі з жорстким зв'язуванням вектор стану фільтра Калмана зазвичай включає стани помилок INS:
- Похибки положення (δr)
- Похибки швидкості (δv)
- Похибки курсу (δ𝛙)
- Зсуви датчиків IMU (акселерометра та гіроскопа)
Фільтр Калмана використовує рівняння механізації INS для кроку часового поширення (прогнозування). Це поширює стани INS вперед за допомогою високочастотних даних IMU.
Переваги тісного зв’язку
Жорстке зв'язування пропонує кілька вагомих переваг, особливо для додатків післяобробки, де всі дані датчиків доступні після виконання місії. На відміну від слабкого зв'язування, яке вимагає рішення щонайменше від чотирьох супутників GNSS для обчислення тривимірного положення, жорстке зв'язування потребує лише одного видимого супутника. Маючи лише одне вимірювання псевдодальності, фільтр Калмана все одно може вивести вектор корекції помилок, який ефективно стримує дрейф INS. Ця можливість є життєво важливою в частково заблокованих зонах.
Використовуючи необроблені вимірювання GNSS, фільтрація може безпосередньо моделювати та оцінювати зсув годинника приймача GNSS у межах вектора стану. Цей глибокий рівень інтеграції призводить до більш точного та прецизійного загального навігаційного рішення, особливо при поєднанні вимірювань фази несучої для методів кінематики в реальному часі (RTK) або точного позиціонування за точками (PPP).
Безшовний, інтегрований процес корекції забезпечує плавнішу та стабільнішу якість навігації. Алгоритми оптимально зважують високоточні дані INS із часто шумними спостереженнями GNSS. Під час збоїв GNSS добре відкалібрована INS (через безперервне оцінювання зміщення) забезпечує чудове рішення dead-reckoning.
Післяобробка включає пряму та зворотну фільтрацію. Спочатку дані обробляються в хронологічному порядку (прямий фільтр). Потім зворотний фільтр обробляє дані у зворотному напрямку, використовуючи останні прямі оцінки як початкові умови. Сгладжувач із фіксованим інтервалом (наприклад, згладжувач Рауха–Тунга–Стрібела) згладжує результати обох фільтрів. Цей етап згладжування забезпечує найбільш точне, статистично оптимальне рішення траєкторії, використовуючи всі доступні дані протягом усієї хронології місії. Це робить жорстке зв'язування золотим стандартом для високоточних додатків, таких як картографування та геодезія.
