Gerçek dünya kentsel su yollarında otonom feribot araştırması
WarnowstromerAI (Rostock Üniversitesi’nin bir araştırma projesi), yoğun kentsel su yollarında güvenli ve verimli seyir için otonom feribot teknolojileri geliştiriyor. Ekinox Micro GNSS/INS, ekip, otonom gemi operasyonları için hassas konum belirleme ve güvenilir hareket verileri elde etmiştir. Proje, gelişmiş seyir teknolojisinin iç su taşımacılığının geleceğini nasıl sessizce şekillendirdiğini göstermektedir. Otonom gemilerin karmaşık kentsel sularda güvenle seyir yapabileceği, daha akıllı ve daha güvenli su yolları hedefini ortaya koymaktadır.

WarnowstromerAI, Rostock Üniversitesi’nin liderliğinde yürütülen ve iç su yolcu taşımacılığına yönelik yüksek düzeyde otomatikleştirilmiş otonom feribot destek sistemlerinin geliştirilmesine odaklanan bir araştırma projesidir. Proje, yoğun bir kentsel alanda Warnow Nehri’ni 500 metrelik bir güzergâh boyunca geçen Warnowstromer adlı feribotu kullanmaktadır.
Bu güzergâh, turistler, ticari gemiler ve eğlence amaçlı su taşıtları tarafından sıkça kullanıldığından, otonom feribot seyrüseferi, enerji verimli operasyonlar ve gelişmiş çevresel algılama sistemlerini test etmek için ideal bir ortam sunmaktadır. Sürekli devam eden bu hareketlilik nedeniyle feribot, trafik koşullarının hızla değişebildiği dinamik bir ortamda hizmet vermektedir. Bu güzergâh, araştırmacılar için özellikle değerlidir. Araştırmacılar, kontrollü test ortamları yerine gerçek dünya koşullarında otonom gemilerin nasıl tepki verdiğini inceleyebilmektedir.
Müşteri hedefleri: Güvenilir otonom navigasyonun sağlanması
Proje, net bir misyonla başladı: iç su feribotlarında otomatik yardım işlevlerini destekleyebilecek bir kontrol ve geri bildirim sistemi geliştirmek. Ekip, tek bir geminin ötesinde uygulanabilecek bir çözüm yaratmak istiyordu. Bunu mümkün kılmak için sadece teknik performansı değil, aynı zamanda ekonomik ve yasal unsurları da göz önünde bulundurdular. Amaç, karmaşık ve sürekli değişen ortamlarda bile güvenli ve verimli bir şekilde çalışabilen bir sistem kurmaktı.
Geliştirme ekibi, en başından itibaren otomasyonun başarılı bir şekilde çalışması için doğru ve güvenilir konum verilerinin kilit öneme sahip olacağını fark etti. Çok sayıda geminin bulunduğu, rüzgarların ve akıntıların sürekli değiştiği yoğun bir nehir geçişinde, hassas navigasyon verileri kesinlikle vazgeçilmezdir.
Teknik zorluklar
Feribotu otonom olarak işletmek hiç de kolay değildir. Warnowstromer, ticari gemiler, spor tekneleri, eğlence amaçlı elektrikli tekneler ve hatta yüzücüler arasında hareket etmektedir. Sediment, bitki örtüsü ve yakındaki yapılar, feribotun manevra yapabileceği alanları kısıtlayabilir. Aynı zamanda, feribot sınırlı bir pil gücüyle çalıştığı için enerji verimli bir şekilde çalışması gerekmektedir.
Bu operasyonel kısıtlamalar, seyir ve kontrol sistemlerinin sadece doğru olmakla kalmayıp, uzun süreli çalışma boyunca da güvenilir olması gerektiğini ortaya koymaktadır. Herhangi bir istikrarsızlık veya konum bilgisinin kaybedilmesi, hem güvenliği hem de verimliliği etkileyebilir.
Bu zorlukların üstesinden gelmek için ekibin ihtiyaç duyduğu şeyler şunlardı:
- En fazla 5 dakika boyunca kestirimle seyir imkanı sunarak köprü altlarından ve “ GNSS ” erişiminin engellendiği bölgelerde seyir yapılmasına olanak tanır. En az 100 Hz frekansında taktik düzeyde IMU performansı.
- IMU ’a entegre edilmiş esnek çift antenli GPS pusulası.
- Jiroskop teknik özellikleri: 0,1°/√h, 2°/h sapma kararlılığı, 60 µg/√Hz ve 20 µg ivme gürültüsü.
Bu gereksinimler, ekibin hassas ve gerçek zamanlı veriler sağlayan ve değişken çevre koşullarında güvenilir bir şekilde çalışabilen bir navigasyon sistemine ihtiyaç duyduğu anlamına geliyordu.
Navigasyon çözümümüzü otonom feribota entegre etmek
Ekip, çevrimiçi bir arama yoluyla bizi keşfetti ve ataletli navigasyon çözümlerimizin ihtiyaçlarını karşılayabileceğini hemen fark etti. İşbirliği, bir fiyat teklifi talebiyle başladı ve sorunsuz bir entegrasyon sağlamak için onlarla yakın bir şekilde çalıştık. Ekibin zorlu gereksinimlerini karşılamak üzere, taktik sınıfı INS/GNSS sistemimiz olan Ekinox Micro ürününü sağladık.
Ekip, Ekinox Micro ürününü kullanarak, yapılandırılmış ve adım adım ilerleyen bir yaklaşımla ilk testlerden tam otomatik işlevlere geçebildi.
İlk olarak, sistemimiz hassas konum ve yön verilerini sağlarken, ekip joystick kontrolünü kullanarak temel işlemleri doğruladı. Bu ilk aşama, ekibin navigasyon verilerinin kalitesini doğrulamasına ve projenin ilerleyen aşamalarında daha gelişmiş otomasyon işlevlerini destekleyebileceğini teyit etmesine olanak tanıdı.
Ardından, Ekinox Micro tarafından sağlanan çift antenli GNSS cihazından gelen yüksek frekanslı verileri kullanarak hız ve konum kontrolü eklediler. Bu, gerçek dünya ölçümlerini kullanarak feribotun rotasını ve otomatik konumlandırmasını daha doğru bir şekilde ayarlamalarına yardımcı oldu.
Entegrasyon ve test
Entegrasyon ve test süreçleri boyunca, sistemimizin hızlı Ethernet arayüzü ve özelleştirilmiş protokolü, gerçek zamanlı navigasyon verilerinin kontrol algoritmalarına aktarılmasını kolaylaştırdı. Ekinox Micro Değişen çevre koşullarında bile hassas manevralar yapılmasını sağlayan bu sistem, ekibin geçici çözümler aramaya gerek kalmadan otonom işlevlere odaklanmasına olanak tanıdı.
Operatörler, her an doğru ve yüksek çözünürlüklü navigasyon bilgilerine sahip olarak otonom feribotu güvenle denetleyebildi. Sürekli veri erişilebilirliği, ekibin yörünge planlama ve nesne algılama gibi otonom işlevleri adım adım değerlendirip iyileştirmesini sağladı.
Ekip, entegrasyon sürecinde çok az desteğe ihtiyaç duydu. Ekip, dokümantasyon kaynaklarımızı kullanarak sistemi büyük ölçüde kendi başlarına kurup yapılandırabildi.Bu sorunsuz deneyimi değerlendirirken şunları paylaştılar:“Çevrimiçi dokümantasyonunuz ve destek portalınız, ekibimizin çözümünüzü hızlı bir şekilde entegre etmesine yardımcı oldu. Ne zaman bir hata tespit etsek, destek ekibi uygulamanın sorunsuz bir şekilde devam etmesini sağlamak için derhal güncellemeler sağladı.”
Sonuçlar ve sonraki adımlar
Navigasyon sisteminin entegre edilmesiyle birlikte, ekip artık testleri için istikrarlı ve güvenilir bir konum ve yönlendirme veri kaynağına sahip. Bu durum, feribot denemeleri sırasında otomatik işlevleri daha net bir şekilde değerlendirmelerine ve gerçek navigasyon verilerini kullanarak kontrol algoritmalarını ayarlamalarına yardımcı oldu. Ayrıca, farklı test senaryolarını karşılaştırmak ve zaman içinde sistem davranışını iyileştirmek için tutarlı bir referans sağlıyor.
Gelecekte, proje gelişmeye devam edecek. Ekip, otonom feribotun çevresini algılama ve anlama yeteneğini geliştirmek için navigasyon sistemini optik sensörlerle birleştirmeyi planlıyor. Bu, daha gelişmiş otonom işlevleri destekleyecek ve araştırmacıların, otomatik feribotların veya gemilerin yoğun kentsel su yollarında nasıl güvenli bir şekilde çalışabileceğini incelemelerine yardımcı olacaktır.
Şu ana kadar yapılan çalışmaları değerlendiren ekip, deneyimlerini şu basit cümleyle özetledi: “ Ekinox Micro , kentsel alanlarda otonom deniz taşımacılığını ilerletmek için en iyi sensör ekipmanıdır.”
Proje hâlâ devam etmekte olmakla birlikte, şu ana kadar elde edilen sonuçlar, güvenilir navigasyon verilerinin gerçek dünya koşullarında otomatik feribot operasyonlarının geliştirilmesini nasıl destekleyebileceğini göstermektedir.
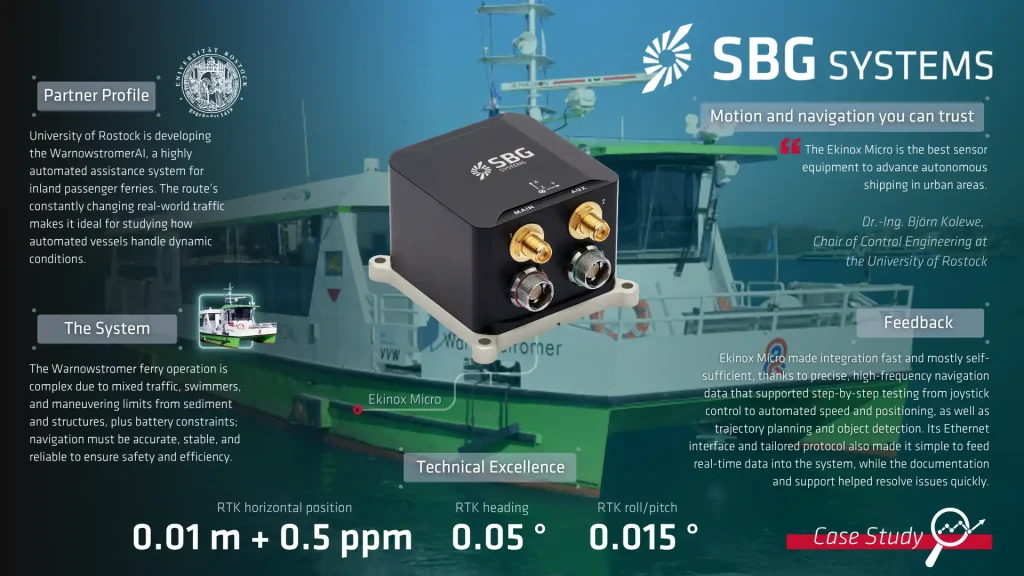
Ekinox Micro
Ekinox Micro kara, deniz ve hava uygulamaları için yüksek performanslı, GNSS destekli atalet navigasyonu sunar. Bu minyatür sensör, zorlu koşullarda üstün doğruluk sağlamak üzere bir GNSS alıcısını taktiksel MEMS atalet sensörleriyle bir araya getirir.
Ekinox Micro küçük ve hafiftir, ancak zorlu ortamlara dayanacak kadar sağlamdır.

