
“Doğruluğu Ustaca Kullanma” serimizin bu ilk makalesinde, Küresel Navigasyon Uydu Sistemlerini (GNSS) ve bunların bağımsız doğruluklarını, GNSS adresinde belirtilen unsurları ve hata kaynaklarını dikkate alarak inceleyeceğiz.
GNSS i sistemi nedir?
GPS gibi uydu tabanlı konum belirleme sistemleri artık her yerde karşımıza çıkıyor; araba yolculuklarımızda ve yürüyüşlerimizde bize yol gösteriyor. Ayrıca otonom araçlar, tarım ve arazi ölçümü gibi çok çeşitli uygulamalarda da hayati bir rol oynuyorlar.
Bununla birlikte, “GPS” teriminden, sadece GPS’in ötesinde tüm uydu takımlarını kapsayan daha kapsamlı “GNSS” (Küresel Navigasyon Uydu Sistemi) terimine geçmek önemlidir.
Halen faaliyette olan dört küresel uydu ağı bulunmaktadır (GPS, GLONASS, GALILEO, BEIDOU). Bunun yanı sıra, Hindistan’ın IRNSS’si gibi yerel bölgelere hizmet veren ya da Japonya’nın QZSS’si gibi küresel ağları tamamlayan ek uydu ağları da mevcuttur.
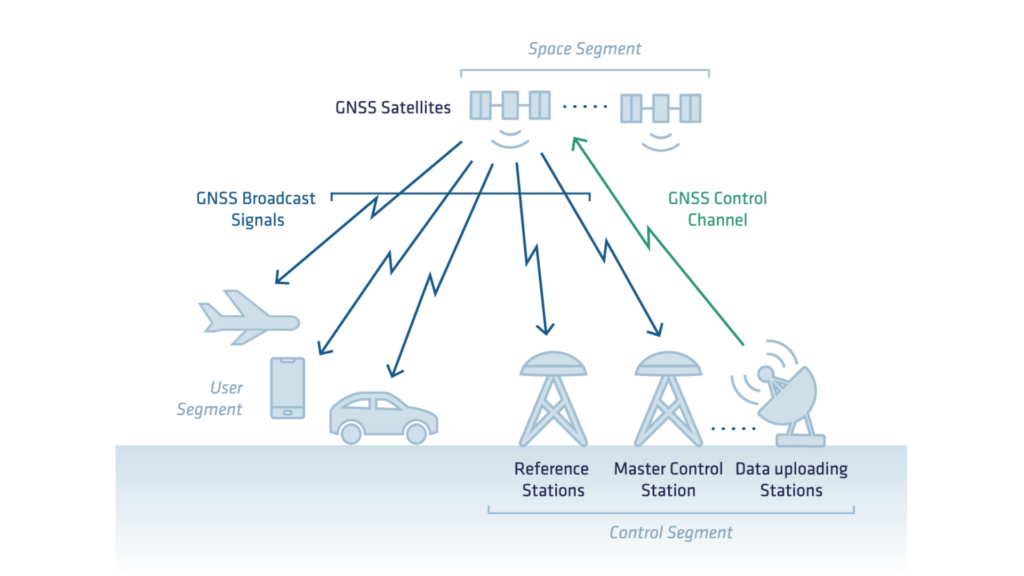
Uyduların yanı sıra, bir GNSS sistemi diğer temel bileşenlerden oluşur:
- Uydu takımyıldızını oluşturan uydu segmenti.
- Yer kontrol istasyonları ve ekipmanlarından oluşan kontrol bölümü. Bu bölüm, uydu gruplarını izlemek, uyduların konumlarını belirlemek ve uyduların kesintisiz ve hatasız çalışmasını sağlamakla sorumludur.
- Uydulardan alınan sinyallere dayalı olarak bir konumu hesaplamak için kullanılan ekipmanları içeren kullanıcı segmenti.
GNSS temel ilke: Üçgenleme
GNSS birden fazla uydudan gelen sinyalleri kullanarak üçgenleme yoluyla alıcının konumunu ve zamanını belirler.
Konumu hesaplamak için sistemin dört değişkeni çözmesi gerekir: enlem, boylam, irtifa ve zaman. Bu işlem en az dört uydu gerektirir; ancak ilave uydular doğruluğu ve güvenilirliği artırır.
Aşağıdaki görsel, üçgenlemenin nasıl çalıştığını göstermektedir. Her uydu, alıcıya olan olası mesafeleri temsil eden, kendi etrafında bir küre tanımlar.
İkinci bir uydu, olası çözümleri bu iki kürenin kesiştiği noktaya daraltır. Üçüncü bir uydu ise çözümü daha da netleştirerek sistemin tek bir konumu tam olarak belirlemesini sağlar. Gerçek uygulamalarda sistemin zamanı da hesaba katması gerekir; bu da dördüncü bir uyduyu gerekli kılar.
Uydular tarafından yayılan sinyal
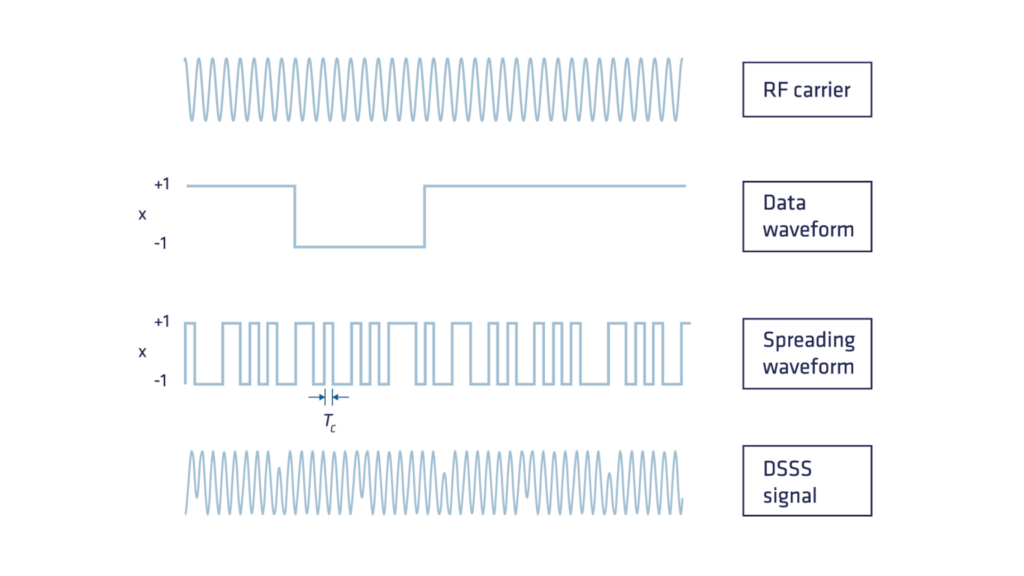
GNSS u uyduları, L1, L2, L5 gibi çeşitli frekans bantları üzerinden sinyal iletir. GNSS sinyallerinin üç temel bileşeni vardır:
- Navigasyon verileri (düşük frekans): Kontrol segmenti tarafından hesaplanan bu veriler, efemeris verileri (uydu konumlarının hesaplanması için gerekli Kepler yörünge parametreleri), saat düzeltme verileri ve ek bilgiler gibi temel bilgileri içerir. Uyduya yüklenir ve dünya çapındGNSS i alıcılarına yayınlanır.
- Sözde rastgele gürültü kodu veya PRN kodu: Her uydu, alıcının bunu yeniden oluşturabilmesi için öngörülebilir bir desenle tasarlanmış, 0 ve 1’lerden oluşan yüksek frekanslı deterministik bir dizi olan benzersiz bir sözde rastgele gürültü (PRN) kodu iletir. PRN kodunun eklenmesinin en önemli avantajı, birden fazla uydunun aynı frekansta eşzamanlı olarak sinyal iletmesine ve alıcı tarafından tanınabilmesine olanak sağlamasıdır. Kod Bölmeli Çoklu Erişim (CDMA) olarak bilinen bu teknik, her uyduya benzersiz bir sözde rastgele kod atar. Yalnızca Glonass, her uydunun biraz farklı bir frekansa sahip olduğu FDMA (Frekans Bölmeli Çoklu Erişim) kullanır.
- RF taşıyıcı dalga: Başlangıçta navigasyon verileri ile PRN kodunun birleşik sinyalini iletmek üzere tasarlanmış sinüzoidal bir sinyaldir. Bu bileşenin zamanla nasıl gelişerek GNSS sinyalinin temelini oluşturduğunu ve santimetre düzeyinde konum belirleme hassasiyetini mümkün kıldığını daha sonra göreceğiz.
Uyduya olan mesafenin ölçülmesi: kod ve taşıyıcı fazı
Başlangıçta, GPS sistemi, alıcının bir PRN kodu kopyası ve otokorelasyon tekniklerini kullanarak uydu ile alıcı arasındaki mesafeyi bir metrenin altında bir hassasiyetle hesaplayacak şekilde tasarlanmıştı. Ancak, başlangıçta PRN kodu iletimi için tasarlanan taşıyıcı dalga, değerli bir kaynak olduğu ortaya çıktı.
Taşıyıcı faz ölçümü, daha hassas olmasına rağmen, uydu ile alıcı arasındaki mesafenin belirlenmesinde belirsizliğe yol açtı. Her iki ölçüm yöntemine ilişkin daha ayrıntılı bilgiler aşağıda sunulmuştur.
PRN Kodu ile uydu-alıcı arası mesafe hesaplaması
GNSS i alıcısı, gönderilen kod ile alınan kod arasındaki zaman gecikmesini belirlemek için “Gecikme Kilit Döngüsü” (Delay Lock Loop) adı verilen bir işlem kullanır. Sinyal yayılma süresine karşılık gelen bu zaman gecikmesi, daha sonra ışık hızıyla çarpılarak bir mesafeye dönüştürülür.
Ancak, alıcı ve uydu saatlerinin senkronize olmaması nedeniyle, elde edilen mesafeye “sözde menzil” (pseudorange) denir. Saat senkronizasyon hatasına ek olarak, sözde menzil, yayılma ortamıyla (atmosfer, donanım vb.) ilgili birkaç başka hatadan da etkilenir; bu hatalar makalenin ilerleyen bölümlerinde ele alınacaktır.
Uydu-alıcı arası menzil iyileştirmesi: Taşıyıcı faz ölçümü
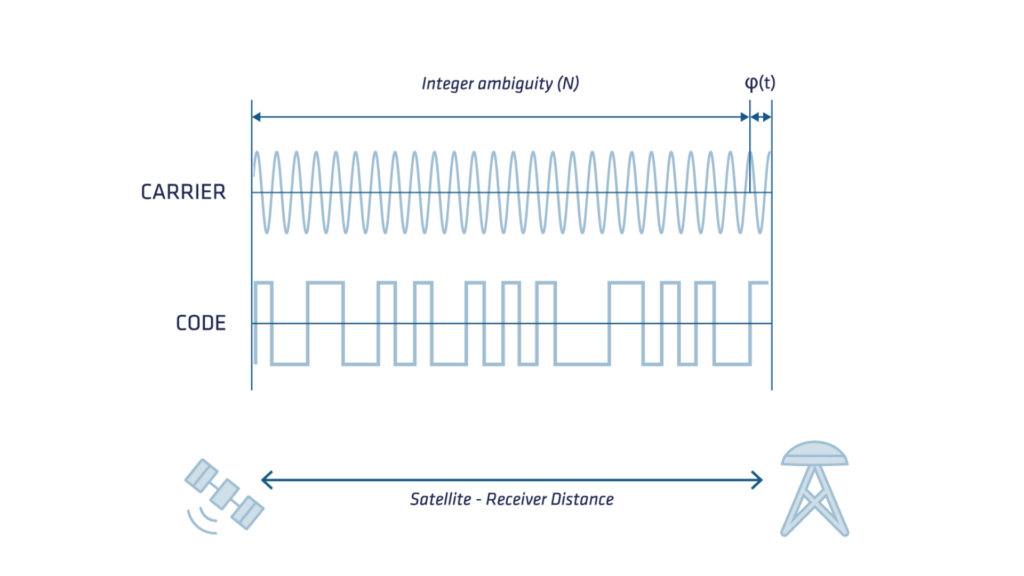
Uydu ile alıcı arasındaki mesafe, sinyalin yayılması ile alınması arasında geçen faz döngüsü sayısını sayıp bunu taşıyıcı dalga boyuyla çarparak da belirlenebilir.
Bu ölçüm, kod yöntemine göre iki büyüklük derecesi daha hassastır; ancak sabit ve bilinmeyen bir tamsayı kadar döngü sayısı (belirsizlik olarak da bilinir) mutlak doğruluğunu etkiler. Taşıyıcı fazının kesin değişimini belirlemek için, GNSS alıcısı, uydu ile alıcı arasındaki göreceli hareketin neden olduğu taşıyıcı dalgadaki Doppler frekans kaymalarını biriktirir.
Sinyal kesintisi durumunda, bu biriktirme süreci gerçek hareketi hesaba katamaz ve ölçümde “döngü kaymaları” olarak da bilinen ani sıçramalar gözlemlenebilir.
Döngü kaymalarını ve belirsizliği doğru bir şekilde ele almak, Gerçek Zamanlı Kinematik (RTK) ve Hassas Nokta Konumlandırma (PPP) gibi hassas konumlandırma tekniklerinin zorlu ve kilit unsurlarıdır.
Aşağıdaki şemada sinyal taşıyıcı dalgası, kod ve bunların ilgili çözünürlükleri gösterilmektedir.
Hatalara yol açan faktörler GNSS
GPS’in başlangıçtaki genel kamu kullanımına yönelik (askeri olmayan) hassasiyeti yaklaşık 100 m idi. Yıllar süren gelişmelerin ardından (seçici erişilebilirliğin kaldırılması, yeni uydu gruplarının ve SBAS sistemlerinin devreye alınması, yeni uydular ve yeni frekanslar), bağımsız GNSS sisteminin hassasiyeti artık giriş seviyesi GNSS alıcılar için 5 m ile üst düzey alıcılar için 1 m arasında değişmektedir.
Uydu hataları
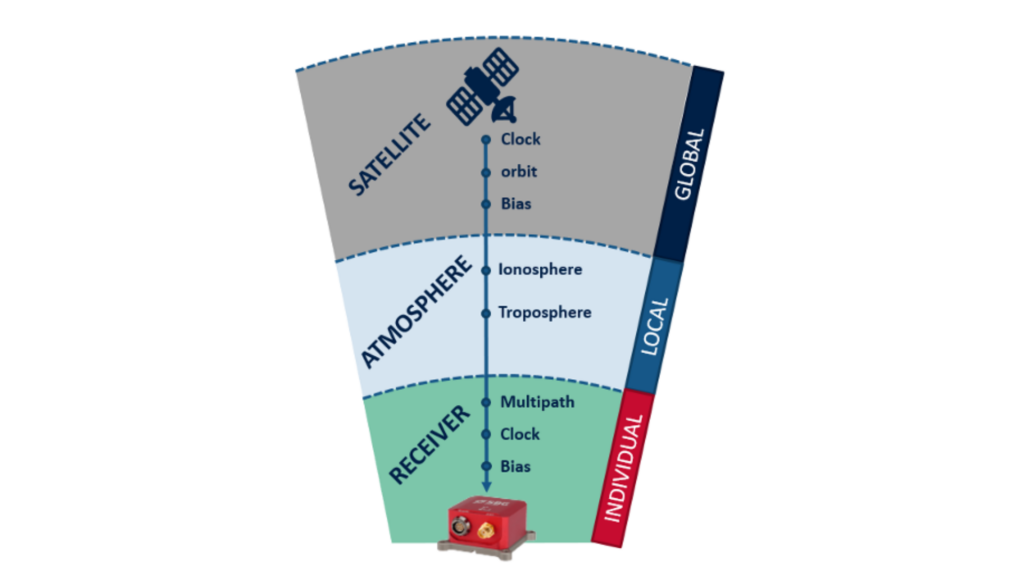
- Saat hataları: GNSS uydularındaki atom saatleri son derece hassas olsa da, küçük sapmalar yaşayabilirler. Ne yazık ki, uydu saatindeki en ufak bir sapma bile alıcı tarafından hesaplanan konumda önemli bir tutarsızlığa yol açabilir. Örneğin, sadece 10 nanosaniyelik bir saat hatası, mesafe ölçümünde 3 metrelik bir konum hatasına yol açar!
- Yörünge hataları: GNSS uyduları son derece hassas ve ayrıntılı bir şekilde belgelenmiş yörüngeleri takip etse de, bu yörüngelerde uydu saatlerinde olduğu gibi küçük sapmalar meydana gelir. Saatlerdeki hatalar gibi, uydu yörüngesindeki en ufak bir değişiklik bile hesaplanan konumda önemli bir hataya neden olabilir. Yörüngedeki kalıntı hatalar devam eder ve bu da ±2,5 metreye kadar çıkabilen potansiyel konum hatalarına yol açar.
Atmosferik Hatalar
- İyonosferik Gecikme: Dünya’nın 50 ila 1.000 km yüksekliğinde bulunan iyonosfer, radyo sinyallerinin iletimini etkileyen yüklü iyonlar içerir ve konum hatalarına neden olur (genellikle ±5 metre; iyonosferik aktivitenin yoğunlaştığı dönemlerde bu değer daha yüksek olabilir). İyonosferik gecikme, güneş aktivitesine, günün saatine, mevsime ve konuma göre değişiklik gösterir; bu da tahmin yapmayı zorlaştırır.
- Troposferik Gecikme: Dünya’nın en dıştaki atmosfer tabakası olan troposferde, nem, sıcaklık ve atmosferik basınçtaki değişiklikler nedeniyle gecikmede dalgalanmalar görülür.
Alıcı hataları
Uydudaki atom saatine kıyasla daha az hassas olan alıcının dahili saati, diğer donanım ve yazılım hatalarıyla birlikte ölçümlere gürültü ve sapma katmaktadır.
| Gecikme | Kaynak | Büyüklük |
|---|---|---|
| Konum Hatası | Uydu | 5m |
| Saat Kayması | Uydu | 0-300 km |
| Enstrümantal Gecikme | Uydu | 1–10 m |
| Görelilik Etkisi | Uydu | 10 m |
| İyonosferik Gecikme | Mesafe (50-1000 km) | 2–50 m |
| Troposferik Gecikme | Yol (0-12 km) | 2–10 m |
| Enstrümantal Gecikme | Alıcı | 1–10 m |
| Saat Kayması | Alıcı | 0-300 km |
En iyi navigasyon performansını sağlamak için sistem, bu hataları hesaba katmalı, belirli bir hata modeli kullanarak bunları azaltmalı ya da navigasyon filtresi aracılığıyla tahmin etmelidir.
Konum hesaplamasında, gelgit etkileri ve görelilik etkileri gibi bu makalede listelenmeyen birçok başka hata terimi de dikkate alınmalıdır.
Yüksek hassasiyetli konum belirleme, navigasyon ve zamanlama sağlayan GNSS teknolojisinin performansını çeşitli hata kaynakları etkilemektedir.
Atmosferik gecikmeler, uydu saati ve efemeris hataları, çoklu yol paraziti ve alıcı gürültüsü gibi faktörler doğruluğu düşürebilir. Modern düzeltme teknikleri (diferansiyel GNSS, RTK ve PPP) GNSS ve bunların hata kaynaklarını azaltmaya yardımcı olsa da, bunların kökenlerini anlamak GNSS performansını optimize etmek için hâlâ çok önemlidir.
Sinyal işleme, sensör füzyonu ve makine öğrenimindeki gelişmeler devam ettikçe, GNSS sistemleri daha da sağlam hale gelecek ve çeşitli uygulamalarda daha fazla güvenilirlik sağlayacaktır.
