Otonom araçlar için yüksek hassasiyetli navigasyon
Ataletli Navigasyon Sistemleri (INS), otonom araç uygulamaları için sayısız avantaj sunar. İvmeölçerler ve jiroskoplar gibi sensörleri kullanarak, INS çözümümüz harici sinyallere bağımlı olmaksızın sürekli ve doğru navigasyon verileri sağlar.
INS ürünümüz, aracın konumu, hızı ve yönü hakkında gerçek zamanlı güncellemeler sunarak, GNSS-denied ortamlarda bile doğru navigasyonu garanti eder . Zaman içinde hataları en aza indirgemek ve araç konumlandırmasında doğruluğu korumak için gelişmiş algoritmalar geliştirdik.
Zorlu ortamlarda dayanıklılık
INS sistemimiz, tüneller, kentsel kanyonlar ve yoğun ağaç örtüsü gibi “ GNSS ” (Görüş Mesafesi) sorunlarının yaşandığı alanlarda güvenilir bir şekilde çalışır. Sinyal bozma ve sahteciliğine karşı koruma sağlarken, navigasyon güvenliğini artırmak için “ GNSS ” (Yer Belirleme) sistemini tamamlar.
Sistem, anlık araç hareket geri bildirimi sunarak hızlı karar verme ve uyarlanabilir tepkiler sağlar. Dış sinyallere bağımlı olmadan çalışan INS sistemimiz, dinamik ortamlar için idealdir. Yol planlama, engellerden kaçınma ve rota optimizasyonu gibi gelişmiş algoritmalar için hassas veriler üretir. Sonuç olarak, otonom sistemler daha sorunsuz ve verimli bir şekilde çalışır.
Ayrıca, hava koşulları, arazi yapısı veya sinyal kesintilerinden bağımsız olarak tutarlı bir performans sergiler. Özetle, INS sistemimiz otonomiyi güçlendirir, güvenilir navigasyon sağlar ve araçların her koşulda güvenli ve verimli bir şekilde çalışmasını mümkün kılar.
Gerçek zamanlı veriler ve sensör füzyonu
Sensörlerimiz gerçek zamanlı hareket ve yön verileri sağlar; böylece otonom araçlar, arazi, yol koşulları veya trafikteki değişikliklere tepki olarak direksiyon, hızlanma ve frenleme konusunda anında ayarlamalar yapabilir. Ayrıca, bu sensörler denge ve kontrolün korunmasına da yardımcı olur.
Diğer navigasyon yardımcılarıyla (örneğin, GNSS, LiDAR, kameralar) birleştirildiğinde, genel doğruluk ve güvenilirliği artırırlar. Bu sensörlerin birleştirilmesi, durum farkındalığını ve karar verme yeteneklerini geliştirir. Birden fazla sensörden gelen verileri entegre ederek, INS sistemimiz dış faktörlerin neden olduğu yanlışlıkları düzeltmeye yardımcı olur ve daha güvenilir bir navigasyon sağlar.
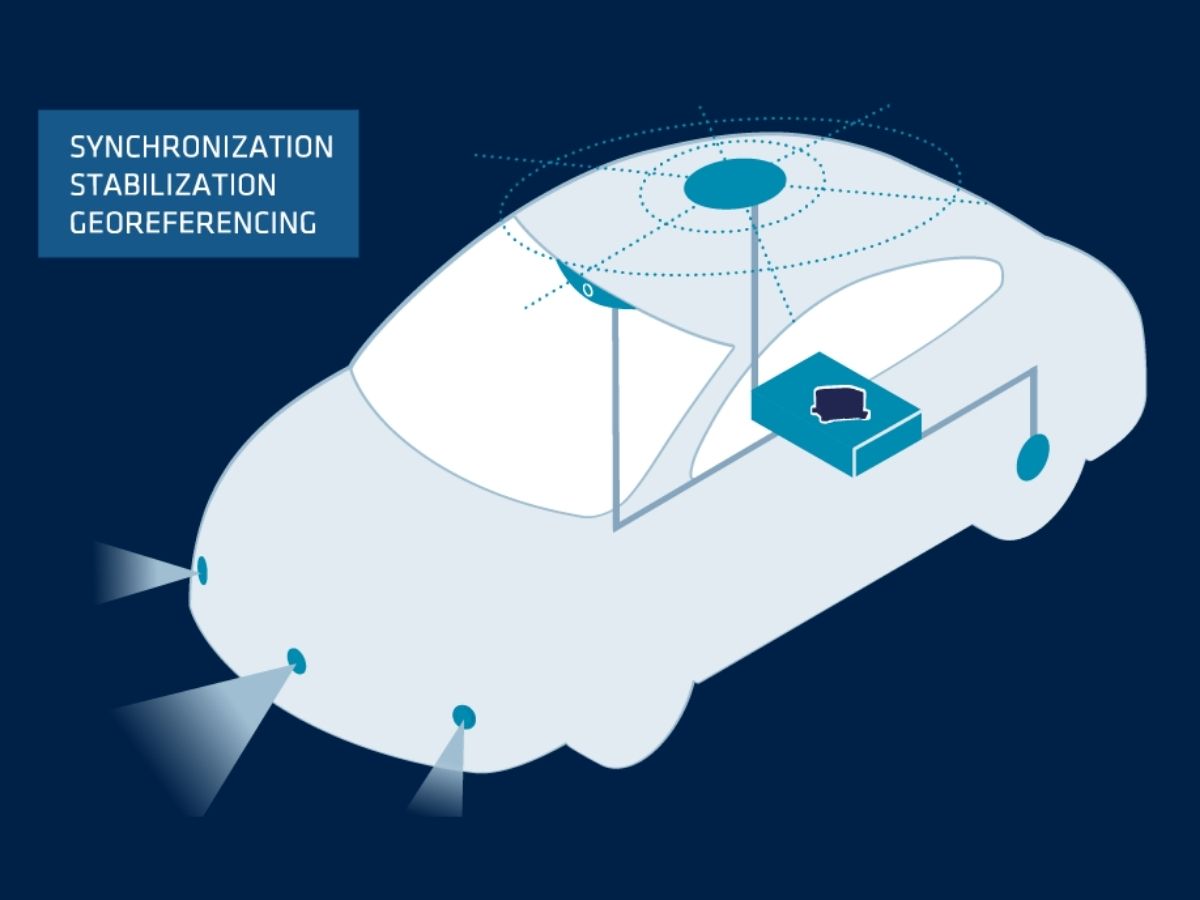
Otonom araçlar için çözümlerimizi keşfedin
Çözümlerimiz, UGV platformlarıyla sorunsuz bir şekilde entegre olarak, en zorlu koşullarda bile güvenilir bir performans sunar.

Ellipse-D

Ekinox Micro

Ekinox-D
Otonom uygulamalar broşürü
Broşürümüzü doğrudan e-posta kutunuza alın!
Örnek olay incelemeleri
Vaka çalışmaları bölümümüzde, SBG Systems’un atalet çözümlerinin otonom araç teknolojisinde nasıl bir devrim yarattığını keşfedin. Bu gerçek hayattan alınmış başarı öyküleri, gelişmiş atalet sensörlerimizin zorlu ortamlarda nasıl hassas navigasyon ve güvenilirlik sağladığını ortaya koymaktadır. Kentsel ortamlarda araç güvenliğini artırmaktan, GNSS-denied senaryolarında performansı optimize etmeye kadar, çözümlerimiz otonom araçların eşsiz bir doğruluk ve kontrol ile çalışmasını sağlar.
Her vaka çalışması, teknolojimizin otonom ulaşımın geleceğini nasıl yönlendirdiğine dair yenilikçi yaklaşımlar hakkında değerli bilgiler sunmaktadır .


GapEOD, Ellipse ile daha güvenli jeofizik araştırmalara nasıl güç veriyor?
Tramvay ve tren konumlandırma
Gerçek dünya kentsel su yollarında otonom feribot araştırması
Otonom feribot navigasyonu
Hakkımızda konuşuyorlar
Teknolojimizi benimseyen yenilikçiler ve müşterilerimizden ilk elden dinleyin.
Müşterilerimizin yorumları ve başarı öyküleri, sensörlerimizin otonom araçlardaki pratik uygulamalarda ne kadar önemli bir etkiye sahip olduğunu ortaya koymaktadır.



Otonom atalet sistemlerine sahip diğer uygulamaları keşfedin
Otonom atalet sistemlerinin çeşitli sektörlerdeki operasyonları nasıl dönüştürdüğünü keşfedin. Robotik ve endüstriyel otomasyondan madencilik ve lojistiğe kadar, yüksek performanslı çözümlerimiz, GNSS-zorlu ortamlarda bile hassas navigasyon, yönlendirme ve hareket verileri sunar. Güvenilir otonomi ile desteklenen yeni imkânları keşfedin.
Sorularınız var mı?
Sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını burada bulabilirsiniz. Aradığınızı bulamazsanız, yardım almak için lütfen doğrudan bizimle iletişime geçmekten çekinmeyin.
Otonom araçların otonomi seviyeleri nelerdir?
Otonom araçların otonomi seviyeleri, Otomotiv Mühendisleri Derneği (SAE) tarafından altı seviyeye (Seviye 0’dan Seviye 5’e kadar) sınıflandırılır ve bu sınıflandırma, araç çalışmasındaki otomasyonun derecesini tanımlar. İşte ayrıntıları:
- Seviye 0: Otomasyon Yok – İnsan sürücü, uyarılar ve ikazlar gibi yalnızca pasif sistemlerin desteğiyle, her an aracın kontrolünü tamamen elinde tutar.
- Seviye 1: Sürücü Yardımı – Araç, direksiyon veya hızlanma/yavaşlama konusunda destek sağlayabilir; ancak insan sürücünün kontrolü elinde tutması ve çevreyi izlemesi gerekir (örneğin, uyarlanabilir hız sabitleyici).
- Seviye 2: Kısmi Otomasyon – Araç, hem direksiyonu hem de hızlanma/yavaşlamayı aynı anda kontrol edebilir; ancak sürücünün dikkatini vermesi ve her an kontrolü devralmaya hazır olması gerekir (örneğin, Tesla’nın Otopilot sistemi, GM’nin Super Cruise sistemi).
- Seviye 3: Koşullu Otomasyon – Araç, belirli koşullarda sürüşün tüm unsurlarını üstlenebilir; ancak insan sürücü, sistem tarafından talep edildiğinde müdahale etmeye hazır olmalıdır (örneğin, otoyol sürüşü). Sürücünün aktif olarak durumu izlemesi gerekmez, ancak uyanık kalması gerekir.
- Seviye 4: Yüksek Otomasyon – Araç, belirli koşullar veya ortamlar (örneğin kentsel alanlar veya otoyollar) içinde insan müdahalesi olmaksızın tüm sürüş görevlerini otonom olarak yerine getirebilir. Ancak, diğer ortamlarda veya özel durumlarda, bir kişinin sürüşü devralması gerekebilir.
- Seviye 5: Tam Otomasyon – Araç tamamen otonomdur ve her koşulda, herhangi bir insan müdahalesi olmaksızın tüm sürüş görevlerini yerine getirebilir. Sürücüye gerek yoktur ve araç her yerde, her koşulda çalışabilir.
Bu seviyeler, temel sürücü destek sistemlerinden tam otonomiye kadar otonom araç teknolojisinin gelişimini tanımlamaya yardımcı olur.
Kilometre sayacı nedir?
Kilometre sayacı, bir aracın kat ettiği mesafeyi ölçmek için kullanılan bir aletidir. Aracın ne kadar yol kat ettiği konusunda önemli bilgiler sağlar; bu bilgiler, bakım programlarının hazırlanması, yakıt verimliliği hesaplamaları ve yeniden satış değerinin belirlenmesi gibi çeşitli amaçlar için yararlıdır.
Kilometre sayacı, aracın tekerleklerinin dönüş sayısına göre mesafeyi ölçer. Lastik boyutuna dayalı bir kalibrasyon faktörü, tekerlek dönüşlerini mesafeye dönüştürür.
Birçok navigasyon uygulamasında, özellikle araçlarda, kilometre sayacı verileri, INS verilerle birleştirilerek genel doğruluk artırılabilir. Sensör füzyonu olarak bilinen bu süreç, her iki sistemin güçlü yanlarını bir araya getirir.
"Jamming" ve "spoofing" ne anlama gelir?
Sinyal bozma ve sahte sinyal yayma, aşağıdakiler gibi uydu tabanlı navigasyon sistemlerinin güvenilirliğini ve doğruluğunu önemli ölçüde etkileyebilen iki tür parazittir: GNSS.
Sinyal bozma, GNSS sistemleri tarafından kullanılan frekanslar üzerinden parazit sinyalleri yayınlayarak uydu sinyallerinin kasıtlı olarak kesintiye uğratılması anlamına gelir. Bu parazit, meşru uydu sinyallerini bastırabilir veya boğabilir; bu da GNSS alıcılarının bilgileri doğru bir şekilde işleyememesine yol açar. Sinyal bozma, genellikle askeri operasyonlarda düşmanların navigasyon yeteneklerini bozmak amacıyla kullanılır; ancak sivil sistemleri de etkileyerek navigasyon hatalarına ve operasyonel zorluklara yol açabilir.
Öte yandan, sahtecilik (spoofing), gerçek GNSS sinyallerini taklit eden sahte sinyallerin iletilmesini içerir. Bu aldatıcı sinyaller, GNSS alıcılarını yanıltarak yanlış konum veya zaman hesaplamalarına yol açabilir. Sahtecilik, navigasyon sistemlerini yanlış yönlendirmek veya yanlış bilgilendirmek için kullanılabilir; bu da araçların veya hava araçlarının rotasından sapmasına ya da yanlış konum verilerinin sağlanmasına neden olabilir. Yalnızca sinyal alımını engelleyen sinyal bozma (jamming) işleminin aksine, sahtecilik, sahte bilgileri meşruymuş gibi sunarak alıcıyı aktif olarak aldatır.
Hem sinyal bozma hem de sahte sinyal yayma, GNSS ’a bağlı sistemlerin bütünlüğü için ciddi tehditler oluşturmaktadır; bu durum, çekişmeli veya zorlu ortamlarda güvenilir çalışmayı sağlamak için gelişmiş karşı önlemlerin ve dayanıklı navigasyon teknolojilerinin kullanılmasını gerektirmektedir.
Kestirimle seyir nedir?
Kalkülatif seyrüsefer, GPS gibi harici sinyallere bağlı kalmaksızın, ölçülen hareket bilgilerini kullanarak bilinen bir geçmiş konumu sürekli olarak ileriye doğru uzatarak bir aracın mevcut konumunu belirleyen bir seyrüsefer yöntemidir.
Uygulamada sistem, bir referans noktasından (genellikle bilinen en son doğru konum) yola çıkar ve ivmeölçerler, jiroskoplar, tekerlek odometrisi veya hız kayıtları gibi araç içi sensörleri kullanarak aracın zaman içinde nasıl hareket ettiğini tahmin eder. Bu hareket ölçümlerini birleştirerek, kestirimle seyir yöntemi hız, yön ve yer değiştirmedeki değişiklikleri hesaplar ve kademeli olarak güncellenmiş bir konum tahmini oluşturur. GPS sinyalinin alınamadığı veya zayıf olduğu ortamlarda bile tamamen otonom navigasyon sağlasa da, kestirimle seyir yöntemi doğası gereği hata birikimine maruz kalır: küçük sensör sapmaları, ölçek faktörü hataları veya çevresel etkiler zamanla artar ve tahmin edilen yörüngenin gerçek durumdan sapmasına neden olur.
Bu sapmayı azaltmak için, modern atalet navigasyon sistemlerinde kestirimle seyir genellikle GNSS gibi haritalar, manyetometreler, barometreler veya arazi eşleştirme teknikleri gibi harici yardımcı araçlarla birleştirilir. Sınırlamalarına rağmen, kestirimle seyir, mutlak referansların bulunmadığı durumlarda bile kesintisiz ve gerçek zamanlı konum belirlemeyi sağladığı için navigasyonda temel bir ilke olmaya devam etmektedir.
Atalet navigasyon sistemi nedir?
Bir atalet navigasyon sistemi (INS), atalet sensörlerini kullanarak hareket halindeki bir platformun hareketini sürekli olarak ölçerek konumunu, hızını ve yönelimini belirleyen bağımsız bir navigasyon çözümüdür. INS ının temelinde, üç dik eksen boyunca doğrusal ivmeleri algılamak için üçlü bir ivmeölçer grubu ve aynı eksenler etrafındaki açısal hızları ölçmek için üçlü bir jiroskop grubu bulunur. Sistem, bu ölçümleri zaman içinde entegre ederek, platformun hızının, duruşunun ve konumunun bilinen bir başlangıç noktasından itibaren nasıl değiştiğini hesaplar.
INS , GPS, radyo işaretçileri veya görsel referanslar gibi harici sinyallere bağlı olmadığından, harici seyrüsefer yardımcılarının bulunmadığı, engellendiği veya performansının düştüğü ortamlarda —örneğin su altında, kapalı mekanlarda, yer altında veya askeri GNSS-sinyal bozma senaryolarında— güvenilir bir şekilde çalışabilir.
Modern INS genellikle ham sensör verilerini birleştirmek, sapmayı azaltmak ve en doğru navigasyon durumunu tahmin etmek için gelişmiş filtreleme algoritmaları (en yaygın olarak Kalman filtresi) içerir. Birçok uygulamada, INS , uzun vadeli sapmayı sınırlamak ve son derece kararlı bir navigasyon sağlamak amacıyla GNSS, odometreler, Doppler hız kayıtları veya manyetometrelerle birleştirilir. Sonuç olarak, hareket ve yönelim hakkında hassas ve sürekli farkındalık gerektiren uçaklar, İHA’lar, füzeler, otonom araçlar, gemiler, AUV’ler ve çok çeşitli endüstriyel sistemler için vazgeçilmez olan, sağlam ve yüksek güncelleme hızına sahip bir navigasyon çözümü elde edilir.
