
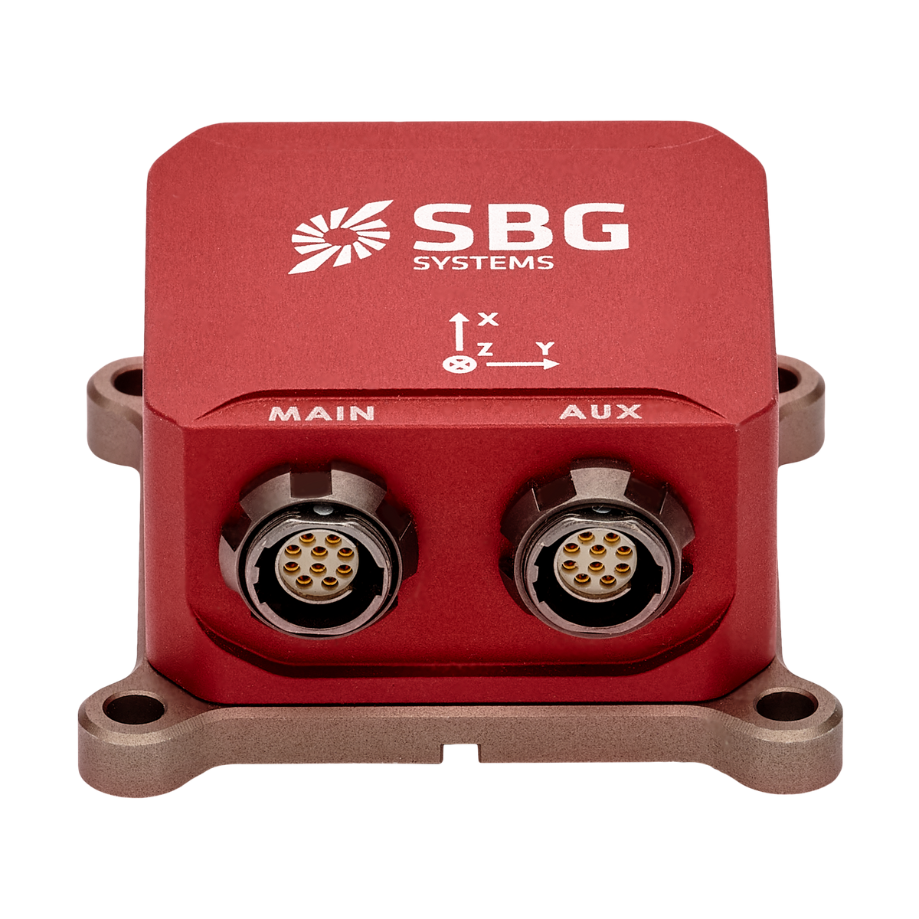


Ellipse-E GNSS ’in en uygun entegrasyonu ve çok yönlü arayüz desteği
Ellipse-E, kompakt bir tasarımda güvenilir yön, konum ve dikey hareket verileri sunmak üzere tasarlanmış, Ellipse serisine ait minyatür, yüksek performanslı GNSS destekli atalet navigasyon sistemleri grubuna aittir. Bu sistem, bir Atalet Ölçüm Birimi (IMU) ile harici bir GNSS alıcısını bir araya getirir ve gelişmiş bir sensör füzyon algoritması kullanarak zorlu ortamlarda bile doğru konumlandırma ve yönlendirme sağlar.
Ellipse -E’nin tüm özelliklerini ve uygulama alanlarını keşfedin.
Ellipse-E özellikleri
Ellipse-E, yönelim ve navigasyon verilerini hesaplamak için gelişmiş bir sensör füzyon algoritması kullanır. Bu algoritma, uygulamaya bağlı olarak belirli dinamiklere uyum sağlayacak şekilde ayarlanabilir. Hareket Profilleri, algoritmayı belirli bir dinamik için optimize etmek üzere oluşturulmuş parametre ön ayarlarıdır. Cihazda 3 eksenli bir manyetometre sensörü bulunur ve DVL, odometre ve hava verileri gibi harici sensörlerden gelen verilerin, “ GNSS ” zorluklarının yaşandığı ortamlarda yönelim ve konum çözümünden en iyi şekilde yararlanılmasını sağlar.
Ellipse -E hakkında daha fazla bilgi edinin.


Teknik Özellikler
Hareket ve gezinme performansı
1,2 m * Tek noktalı dikey konum
1,5 m * RTK yatay konumu
0,01 m + 1 ppm* * RTK dikey konumu
0,02 m + 1 ppm * PPK yatay konumu
0,01 m + 0,5 ppm * ** PPK dikey konumu
0,02 m + 1 ppm * ** Tek noktalı yuvarlanma/eğilme
0.1 ° RTK yuvarlanma/eğilme
0.05 ° PPK yuvarlanma/eğim
0,03 ° * ** Tek noktalı başlık
0.2 ° RTK yönü
0.2 ° PPK başlığı
0,1 ° * **
Gezinme özellikleri
Tekli ve çiftli GNSS anteni Gerçek zamanlı dikey hareket doğruluğu
5 cm veya %5 şişme Gerçek zamanlı dalga periyodu
0 ila 20 saniye Gerçek zamanlı dikey hareket modu
Otomatik ayarlama Gecikmeli dalga yüksekliği doğruluğu
2 cm veya %2,5 * Gecikmeli dalga periyodu
0 ila 40 saniye *
Hareket profilleri
Deniz, Sualtı Hava
Uçak, Sabit Kanatlı İHA, Helikopter, İHA Arazi
Otomotiv, Ağır Makine, Arazi Aracı, Yaya, Demiryolu, Sabit, Kamyon
GNSS performans
Dış kaynak (belirtilmemiş) Frekans bandı
GNSS 'in harici alıcısına bağlı olarak GNSS özellikler
GNSS 'in harici alıcısına bağlı olarak GPS sinyalleri
GNSS 'in harici alıcısına bağlı olarak Galileo sinyalleri
GNSS 'in harici alıcısına bağlı olarak GLONASS sinyalleri
GNSS 'in harici alıcısına bağlı olarak Beidou sinyalleri
GNSS 'in harici alıcısına bağlı olarak Diğer sinyaller
GNSS 'in harici alıcısına bağlı olarak GNSS ilk düzeltmeye kadar geçen süre
GNSS 'in harici alıcısına bağlı olarak Sinyal bozma ve sahte sinyal gönderme
GNSS 'in harici alıcısına bağlı olarak
Manyetometrenin performansı
50 Gauss Ölçek faktörü kararlılığı (%)
0.5 % Gürültü (mGauss)
3 mGauss Önyargı kararlılığı (mGauss)
1 mGauss Çözünürlük (mGauss)
1,5 mGauss Örnekleme hızı (Hz)
100 Hz Bant genişliği (Hz)
22 Hz
Çevresel özellikler ve çalışma aralığı
IP-68 (2 metrede 1 saat) Çalışma sıcaklığı
-40 °C ile 85 °C arası Titreşimler
8 g RMS – 20 Hz ila 2 kHz Amortisörler
0,1 ms için 500 g MTBF (hesaplanmış)
218.000 saat Aşağıdakilerle uyumludur:
MIL-STD-810
Arayüzler
GNSS, kilometre sayacı, DVL, harici manyetometre Çıkış protokolleri
NMEA, İkili sbgECom, TSS, KVH, Dolog Giriş protokolleri
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Çıkış hızı
200 Hz, 1.000 Hz (IMU verileri) Seri bağlantı noktaları
RS-232/422, 2 Mbps'ye kadar: en fazla 5 giriş/çıkış CAN
1 adet CAN 2.0 A/B, en fazla 1 Mbps Çıkış Senkronizasyonu
PPS, 200 Hz’e kadar tetikleme – 2 çıkış Senkronizasyon GİRİŞİ
PPS, 1 kHz’e kadar olay işaretleyici – 4 giriş
Mekanik ve elektriksel teknik özellikler
5 ila 36 VDC Güç tüketimi
325 mW Anten gücü
3,0 VDC – anten başına en fazla 30 mA | Kazanç: 17 – 50 dB * * Ağırlık (g)
49 g Boyutlar (UxGxY)
46 mm x 45 mm x 24 mm
Zamanlama özellikleri
< 200 ns * PPS doğruluğu
< 1 µs (jitter < 1 µs) * Kalkülasyonla seyir sırasında sapma
1 ppm *
Uygulamalar
Ellipse-E, çeşitli sektörlerde hassas navigasyon ve yönlendirme sağlamak üzere tasarlanmıştır ve zorlu ortamlarda bile tutarlı bir şekilde yüksek performans sunar.
Harici GNSS modülleriyle sorunsuz bir şekilde entegre olur ve tüm GNSS alıcılarının temel hız ve konum verilerini sağlamasına olanak tanır.
Çift antenli sistemler, Gerçek Yön (True Heading) doğruluğu avantajı sunarken, RTK GPS alıcıları konum belirleme hassasiyetini önemli ölçüde artırmak için kullanılabilir.
Ellipse -E’nin hassasiyetini ve çok yönlülüğünü deneyimleyin ve uygulama alanlarını keşfedin.
Ellipse-E veri sayfası
Tüm sensör özelliklerini ve teknik bilgilerini doğrudan e-posta kutunuza alın!
Ellipse-E'yi diğer ürünlerle karşılaştırın
Navigasyon, hareket ve dikey sallanma algılama için en gelişmiş atalet sensör serimizi karşılaştırmaya başlayın.
Tam teknik özellikleri, talep üzerine temin edilebilen Donanım Kılavuzu’nda bulabilirsiniz.
-

Ellipse-E
- Tek noktalı yatay konum
- 1,2 m *
- Tek noktalı yuvarlanma/eğilme
- 0.1 °
- Tek noktalı başlık
- 0.2 °
- PPK başlığı
- 0,1 ° **
- GNSS alıcı
- Dış kaynak (belirtilmemiş)
- Veri kaydedici
- –
- Ethernet
- –
- Ağırlık (g)
- 49 g
- Boyutlar (UxGxY)
- 46 mm x 45 mm x 24 mm
-
- Tek noktalı yatay konum
- 1.2 m
- Tek noktalı yuvarlanma/eğilme
- 0.1 °
- Tek noktalı başlık
- 0.2 °
- PPK başlığı
- 0,1 ° **
- GNSS alıcı
- Dahili çift anten
- Veri kaydedici
- –
- Ethernet
- –
- Ağırlık (g)
- 65 g
- Boyutlar (UxGxY)
- 46 mm x 45 mm x 32 mm
-
- Tek noktalı yatay konum
- 1.2 m
- Tek noktalı yuvarlanma/eğilme
- 0.02 °
- Tek noktalı başlık
- 0.08 °
- PPK başlığı
- 0,035 ° **
- GNSS alıcı
- Dahili çift anten
- Veri kaydedici
- 8 GB veya 48 saat @ 200 Hz
- Ethernet
- Tam çift yönlü (10/100 Base-T), PTP ana saat, NTP, web arayüzü, FTP, REST API
- Ağırlık (g)
- 165 g
- Boyutlar (UxGxY)
- 42 mm x 57 mm x 60 mm
-
- Tek noktalı yatay konum
- 1.0 m
- Tek noktalı yuvarlanma/eğilme
- 0.01 °
- Tek noktalı başlık
- 0.03 °
- PPK başlığı
- 0,01 ° **
- GNSS alıcı
- Dahili Jeodezik çift anten
- Veri kaydedici
- 8 GB veya 48 saat @ 200 Hz
- Ethernet
- Tam çift yönlü (10/100 Base-T), PTP ana saat, NTP, web arayüzü, FTP, REST API
- Ağırlık (g)
- < 900 g
- Boyutlar (UxGxY)
- 130 mm x 100 mm x 75 mm


Uyumluluk


Ellipse-E belgeleri ve kaynakları
Ellipse-E, kullanıcıları her adımda desteklemek üzere tasarlanmış kapsamlı bir çevrimiçi dokümantasyonla birlikte sunulur.
Kurulum kılavuzlarından gelişmiş yapılandırma ve sorun gidermeye kadar, anlaşılır ve ayrıntılı kılavuzlarımız sorunsuz bir entegrasyon ve kullanım sağlar.
Vaka çalışmalarımız
Çözümlerimizin performansı nasıl artırdığını, arıza sürelerini nasıl azalttığını ve operasyonel verimliliği nasıl iyileştirdiğini gösteren gerçek hayattan kullanım örneklerini inceleyin.
Gelişmiş sensörlerimizin ve sezgisel arayüzlerimizin, uygulamalarınızda üstün başarı elde etmeniz için ihtiyaç duyduğunuz hassasiyeti ve kontrolü nasıl sağladığını öğrenin.


Ek Ürünler ve Aksesuarlar
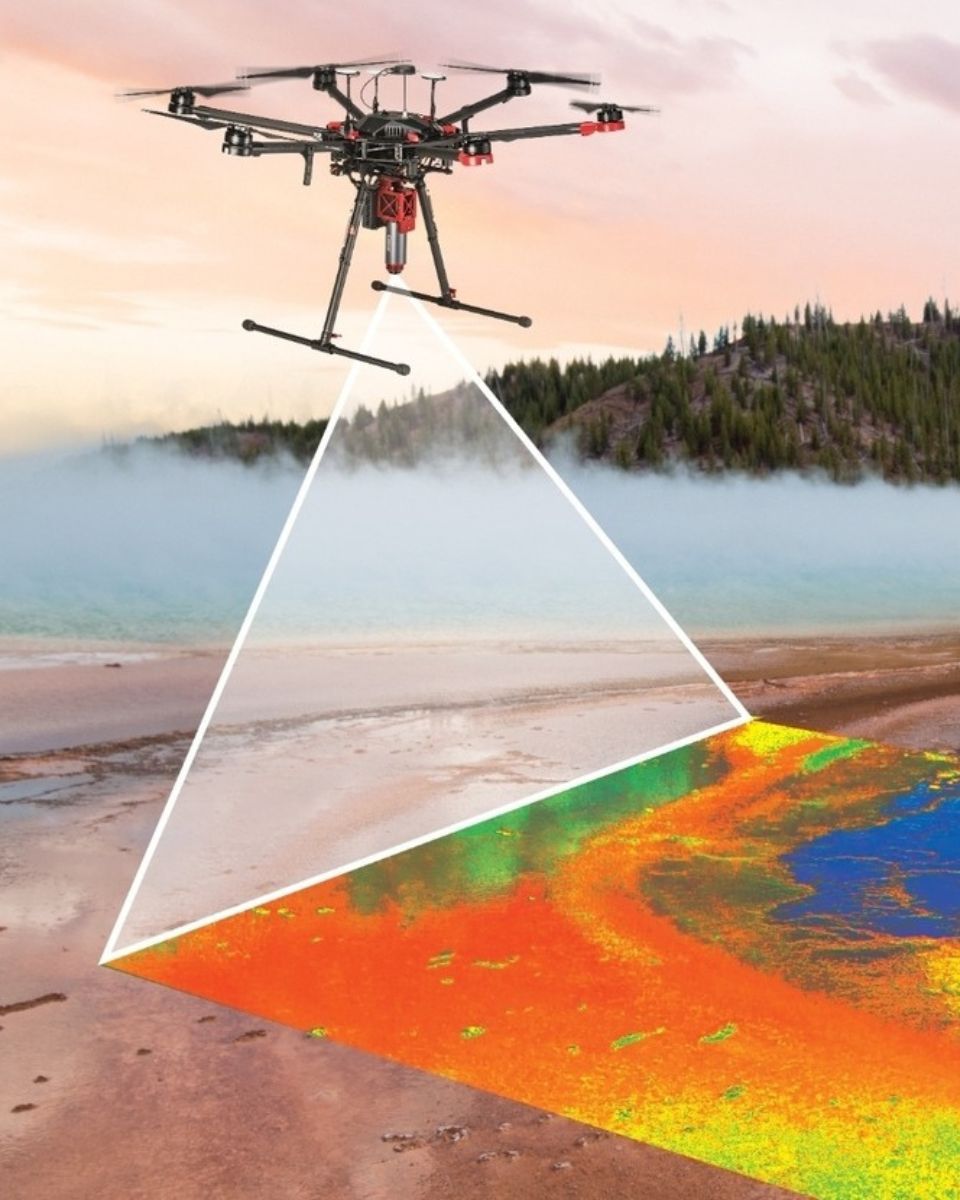
Çeşitli uygulama alanlarımızı keşfederek çözümlerimizin operasyonlarınızı nasıl dönüştürebileceğini keşfedin. Hareket ve Navigasyon sensörlerimiz ve yazılımlarımız ile alanınızda başarı ve inovasyonu destekleyen son teknolojiye erişim sağlarsınız.
Çeşitli endüstrilerde atalet navigasyonu ve konumlandırma çözümlerinin potansiyelini ortaya çıkarmak için bize katılın.

Qinertia GNSS-INS

Kablolar

GNSS Antenleri
Üretim Süreci
SBG Systems ’in her bir ürününün ardındaki hassasiyet ve uzmanlığı keşfedin. Aşağıdaki video, yüksek performanslı atalet navigasyon sistemlerimizi nasıl titizlikle tasarladığımızı, ürettiğimizi ve test ettiğimizi ayrıntılı bir şekilde göstermektedir.
İleri düzey mühendislikten sıkı kalite kontrolüne kadar, üretim sürecimiz her ürünün en yüksek güvenilirlik ve doğruluk standartlarını karşılamasını garanti eder.
Daha fazla bilgi edinmek için hemen izleyin!
Fiyat teklifi isteyin
Hakkımızda konuşuyorlar
Projelerinde ürünlerimizi kullanan sektör profesyonellerinin ve müşterilerimizin deneyimlerini ve görüşlerini paylaşıyoruz.
Yenilikçi teknolojimizin, çeşitli uygulama alanlarında onların işleyişlerini nasıl dönüştürdüğünü, verimliliği nasıl artırdığını ve nasıl güvenilir sonuçlar sağladığını keşfedin.



Sık Sorulan Sorular bölümü
En son teknolojimiz ve uygulamalarıyla ilgili en acil sorularınızı ele aldığımız SSS bölümümüze hoş geldiniz. Burada, ürün özellikleri, kurulum süreçleri, sorun giderme ipuçları ve çözümlerimizden en iyi şekilde yararlanabilmeniz için önerilen uygulamalar hakkında kapsamlı cevaplar bulacaksınız.
Cevaplarınızı burada bulun!
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
Gerçek Zamanlı Kinematik Nedir?
Gerçek Zamanlı Kinematik (RTK), Küresel Navigasyon Uydu Sistemi (GNSS) ölçümlerinden elde edilen konum verilerinin doğruluğunu artırmak için kullanılan hassas bir uydu navigasyon tekniğidir. Bu teknik, haritalama, tarım ve otonom araç navigasyonu gibi uygulamalarda yaygın olarak kullanılmaktadır.
GNSS sinyallerini alan ve konumunu yüksek doğrulukla hesaplayan bir baz istasyonu kullanılarak. Ardından, düzeltme verilerini bir veya daha fazla gezici alıcıya (rover) gerçek zamanlı olarak iletir. Gezici alıcılar, bu verileri kullanarak GNSS ölçümlerini ayarlar ve konum doğruluğunu artırır.
RTK, GNSS sinyallerini gerçek zamanlı olarak düzelterek santimetre düzeyinde bir doğruluk sağlar. Bu, genellikle birkaç metrelik bir doğruluk sunan standart GNSS konumlandırma yönteminden önemli ölçüde daha hassastır.
Baz istasyonundan gelen düzeltme verileri, radyo, hücresel ağlar veya internet gibi çeşitli iletişim yöntemleri aracılığıyla gezgin araçlara gönderilir. Bu gerçek zamanlı iletişim, dinamik operasyonlar sırasında doğruluğu korumak açısından hayati önem taşır.
Hassas Nokta Konumlandırma Nedir?
Hassas Nokta Konumlandırma (PPP), uydu sinyallerindeki hataları düzelterek yüksek hassasiyetli konumlandırma sağlayan bir uydu navigasyon tekniğidir. Genellikle yer tabanlı referans istasyonlarına dayanan geleneksel GNSS yöntemlerinin aksine (RTK’da olduğu gibi), PPP, doğru konum bilgisi sağlamak için küresel uydu verilerini ve gelişmiş algoritmaları kullanır.
PPP, yerel referans istasyonlarına ihtiyaç duymadan dünyanın her yerinde çalışır. Bu özelliği, yer altyapısının bulunmadığı uzak veya zorlu ortamlardaki uygulamalar için uygun olmasını sağlar. PPP, hassas uydu yörünge ve saat verilerini, atmosferik ve çoklu yol etkilerine yönelik düzeltmelerle birlikte kullanarak, yaygın GNSS hatalarını en aza indirir ve santimetre düzeyinde bir doğruluk sağlayabilir.
PPP, toplanan verilerin sonradan analiz edilmesini içeren sonradan işlenmiş konum belirleme için kullanılabileceği gibi, gerçek zamanlı konum belirleme çözümleri de sunabilir. Gerçek zamanlı PPP (RTPPP) giderek daha yaygın hale gelmekte olup, kullanıcıların düzeltmeleri almasına ve konumlarını gerçek zamanlı olarak belirlemesine olanak tanır.
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
