
I den här första artikeln i vår serie "Mastering Accuracy" kommer vi att utforska Global Navigation Satellite Systems (GNSS) och deras fristående noggrannhet med hänsyn till GNSS och dess felkällor
Vad är ett GNSS-system?
Satellitbaserade positioneringssystem, som GPS, har blivit allestädes närvarande och vägleder oss under våra bilresor och vandringar. De spelar också en avgörande roll i en rad olika tillämpningar som är lika varierande som autonoma fordon, jordbruk och mätning.
Det är dock viktigt att gå från termen "GPS" till det mer inkluderande "GNSS" (Global Navigation Satellite System), vilket omfattar alla satellitkonstellationer utöver enbart GPS.
Det finns fyra globala satellitkonstellationer i drift (GPS, GLONASS, GALILEO, BEIDOU). Dessutom finns det kompletterande konstellationer som betjänar lokala regioner, som Indiens IRNSS, eller kompletterar de globala, som Japans QZSS.
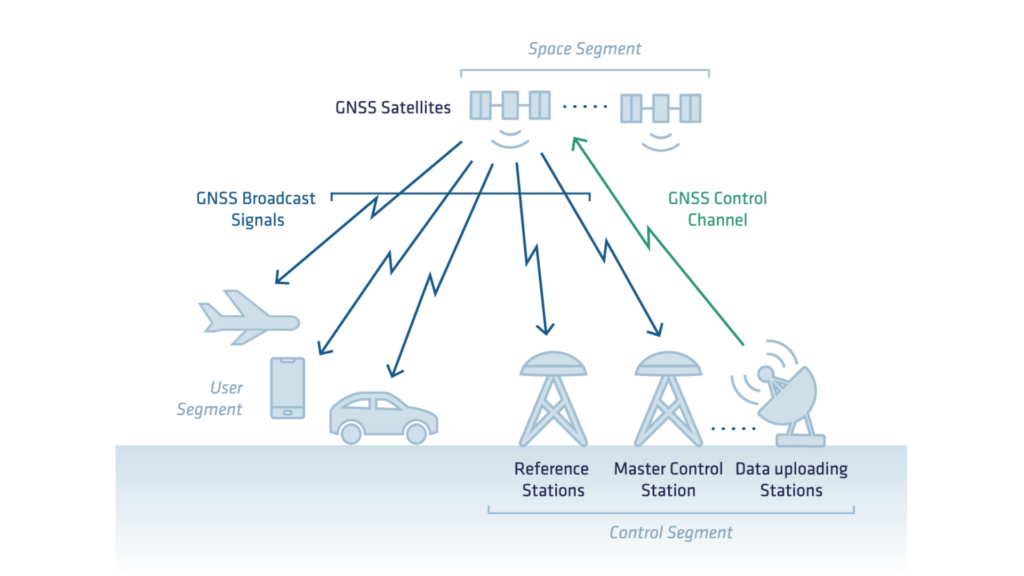
Utöver satelliter består ett GNSS-system av andra väsentliga segment:
- Satellitsegmentet, som omfattar satellitkonstellationen.
- Styrsegmentet, som består av markkontrollstationer och utrustning. Dessa ansvarar för att övervaka konstellationerna, fastställa satelliternas position och säkerställa att de fungerar korrekt och oavbrutet.
- Användarsegmentet, som omfattar utrustning som används för att beräkna en position baserat på de signaler som tas emot från satelliterna.
GNSS grundläggande princip: Trilaterering
GNSS fastställer en mottagares position och tid genom trilaterering med hjälp av signaler från flera satelliter.
För att beräkna en position måste systemet lösa fyra variabler: latitud, longitud, altitud och tid. Denna process kräver minst fyra satelliter, även om ytterligare satelliter förbättrar noggrannheten och tillförlitligheten.
Följande bild illustrerar hur trilaterering fungerar. Varje satellit definierar en sfär runt sig själv som representerar de möjliga avstånden till mottagaren.
En andra satellit begränsar de möjliga lösningarna till skärningspunkten mellan dessa två sfärer. En tredje satellit förfinar lösningen ytterligare, vilket gör att systemet kan lokalisera en specifik position. I verkliga tillämpningar måste systemet också ta hänsyn till tid, vilket gör en fjärde satellit nödvändig.
Signal som sänds ut av satelliterna
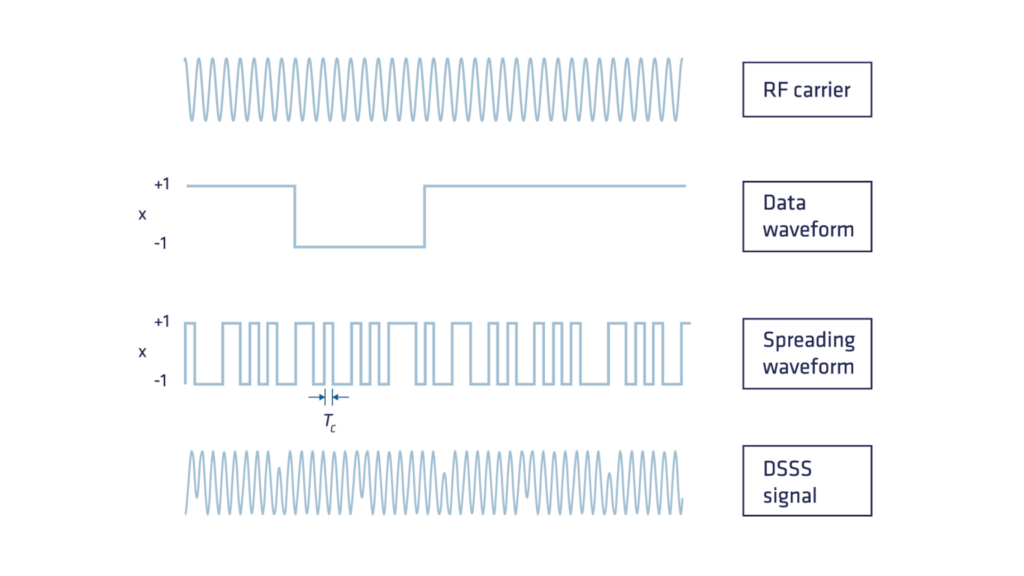
GNSS-satelliterna sänder ut signaler över olika frekvensband som L1, L2, L5 med flera. GNSS-signaler består av tre grundläggande komponenter:
- Navigationsdata (låg frekvens): beräknas av styrsegmentet och innehåller viktig information såsom efemerisdata (Keplers banparametrar som krävs för att beräkna satellitpositioner), klockkorrigeringsdata och kompletterande information. Laddas upp till satelliten och sänds ut globalt till GNSS-mottagare.
- Pseudorandom noise-kod eller PRN-kod: Varje satellit sänder en unik pseudorandom noise-kod (PRN), en högfrekvent deterministisk sekvens av 0:or och 1:or som är utformad med ett förutsägbart mönster så att mottagaren kan replikera den. Den stora fördelen med att lägga till PRN-koden är att den gör det möjligt för flera satelliter att sända ut signaler på samma frekvens samtidigt och ändå kunna kännas igen av mottagaren. Denna teknik, som kallas Code Division Multiple Access (CDMA), tilldelar varje satellit en unik pseudorandom-kod. Endast Glonass använder FDMA (Frequency Division Multiple Access) där varje satellit har en något annorlunda frekvens.
- RF-bärvåg: en sinusoidal signal som ursprungligen utformades för att transportera den kombinerade signalen av navigationsdata och PRN-koden. Vi kommer att se senare hur denna komponent utvecklas till att bli grunden i GNSS-signalen och möjliggör positioneringsnoggrannhet på centimeternivå.
Mätning av avståndet till satelliten: kod- och bärfas
Ursprungligen utformades GPS-systemet så att mottagaren använder en PRN-kodkopia och autokorrelationstekniker för att beräkna avståndet mellan satellit och mottagare med submeters noggrannhet. Bärvågen, som ursprungligen var avsedd för överföring av PRN-koder, visade sig dock vara en värdefull tillgång.
Bärfasmätning, även om den är mer exakt, skapade en ambiguitet vid fastställandet av avståndet mellan satelliten och mottagaren. En vidare utforskning av båda mätmetoderna presenteras nedan.
Beräkning av avståndet mellan satellit och mottagare med PRN-kod
GNSS-mottagaren använder en process som kallas "Delay Lock Loop" för att fastställa tidsfördröjningen mellan den sända koden och den mottagna koden. Denna tidsfördröjning, som motsvarar signalens utbredningstid, omvandlas sedan till ett avstånd genom att multipliceras med ljusets hastighet.
På grund av osynkroniserade klockor i mottagare och satellit kallas det resulterande avståndet dock för pseudorange. Utöver klocksynkroniseringsfelet påverkas pseudorange av flera andra fel som är relaterade till utbredningsmiljön (atmosfär, hårdvara med mera), vilket kommer att diskuteras senare i artikeln.
Förbättring av avståndsberäkningen mellan satellit och mottagare: Bärfasmätning
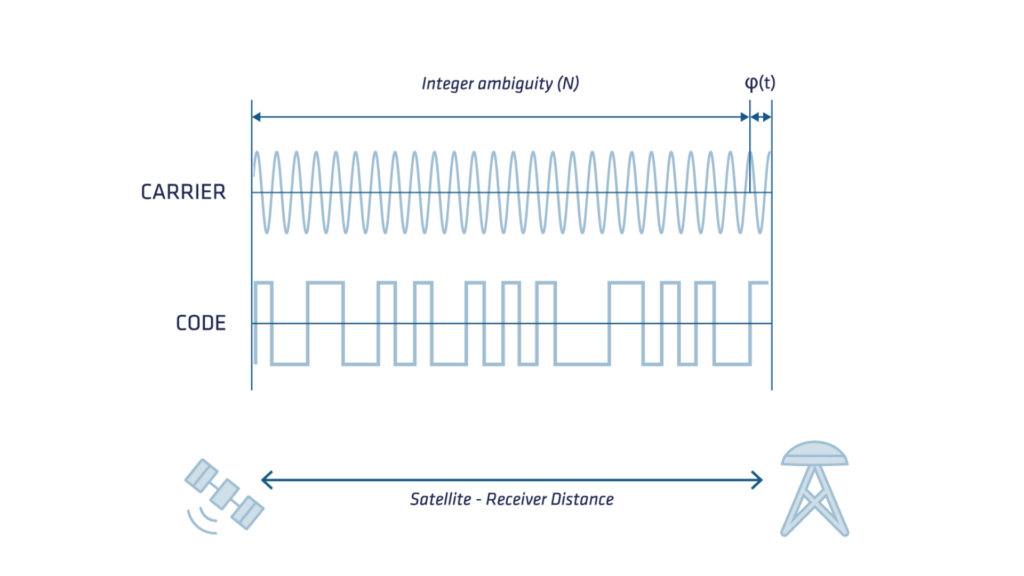
Avståndet mellan satelliten och mottagaren kan också bestämmas genom att räkna antalet fascykler som förflutit mellan sändningen och mottagningen av signalen, och multiplicera detta med bärvågens våglängd.
Denna mätning är två storleksordningar mer exakt än koden, men ett konstant okänt heltal av cykler (även känd som ambiguitet) påverkar dess absoluta noggrannhet. För att fastställa den exakta utvecklingen av bärvågsfasen adderar GNSS-mottagaren de dopplerfrekvensförskjutningar i bärvågen som orsakas av satellitens relativa rörelse i förhållande till mottagaren.
Vid en signalstörning kan denna ackumuleringsprocess inte ta hänsyn till den faktiska rörelsen, och plötsliga hopp i mätningen, även kända som "cykelhopp" ("cycle slips"), kan observeras.
Att hantera cykelhopp och ambiguitet på ett korrekt sätt är en utmaning och en nyckelaspekt för exakta positioneringstekniker som Real Time Kinematics (RTK) och Precise Point Positioning (PPP).
Följande diagram visar signalens bärvåg, koden och deras respektive upplösning.
Felkällor i GNSS
Den ursprungliga allmänna noggrannheten (icke-militär) för GPS var cirka 100 meter. Efter många års utveckling (borttagande av selektiv tillgänglighet, utplacering av nya konstellationer och SBAS-system, nya satelliter och nya frekvenser) ligger nu noggrannheten för fristående GNSS på mellan 5 meter för enklare GNSS-mottagare och ned till 1 meter för avancerade modeller.
Satellitfel
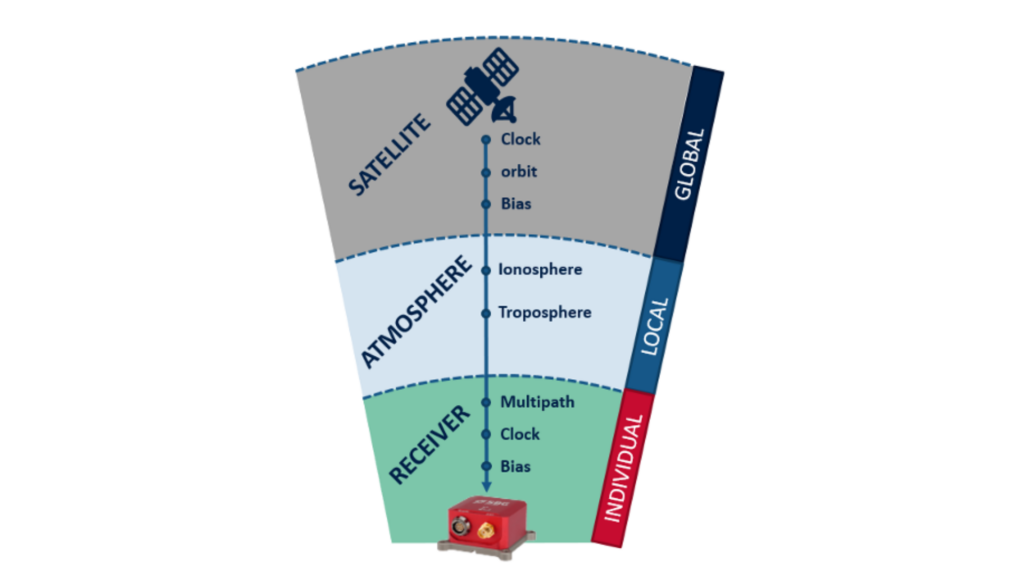
- Klockfel: Även om atomurarna på GNSS-satelliter är mycket exakta, uppvisar de mindre avvikelser. Tyvärr kan även en liten avvikelse i satellitklockan leda till en avsevärd diskrepans i den position som mottagaren beräknar. Till exempel motsvarar ett klockfel på endast 10 nanosekunder ett positionsfel på 3 meter i avståndsmätningen!
- Banfel: Även om GNSS-satelliter följer mycket exakta och väl dokumenterade banor, genomgår dessa banor mindre variationer, på samma sätt som satellitklockorna. Liksom klockfelaktigheter kan en liten förändring i satellitens bana orsaka ett betydande fel i den beräknade positionen. Kvarstående fel i banan förekommer och bidrar till potentiella positionsfel på upp till ±2,5 meter.
Atmosfäriska fel
- Jonosfärisk fördröjning: Jonosfären ligger på 50 till 1 000 km höjd över jorden och innehåller laddade joner som påverkar överföringen av radiosignaler, vilket orsakar positionsfel (vanligtvis ±5 meter, högre vid ökad jonosfärisk aktivitet). Den jonosfäriska fördröjningen varierar med solaktivitet, tid på dygnet, årstid och plats, vilket gör förutsägelser svåra.
- Troposfärisk fördröjning: I jordens omedelbara atmosfärsskikt, troposfären, varierar fördröjningen på grund av förändringar i luftfuktighet, temperatur och lufttryck.
Mottagarfel
Mottagarens interna klocka, som är mindre exakt jämfört med satellitens atomur, tillsammans med andra hård- och mjukvarufel, lägger till brus och bias i mätningarna.
| Fördröjning | Ursprung | Magnitud |
|---|---|---|
| Positionsfel | Satellit | 5m |
| Klockförskjutning | Satellit | 0-300 km |
| Instrumentell fördröjning | Satellit | 1-10 m |
| Relativistisk effekt | Satellit | 10 m |
| Jonosfärisk fördröjning | Bana (50-1000 km) | 2-50 m |
| Troposfärisk fördröjning | Bana (0-12 km) | 2-10 m |
| Instrumentell fördröjning | Mottagare | 1-10 m |
| Klockförskjutning | Mottagare | 0-300 km |
För att säkerställa optimal navigation måste systemet ta hänsyn till dessa fel, dämpa dem med hjälp av en specifik felmodell eller uppskatta dem genom navigationsfiltret.
Positionsberäkningen bör också ta hänsyn till många andra feltermer som inte tas upp i den här artikeln, såsom tidvatteneffekter och relativistiska effekter.
Olika felkällor påverkar prestandan hos GNSS-tekniken, som tillhandahåller mycket noggrann positionering, navigation och tidmätning.
Faktorer som atmosfäriska fördröjningar, satellitklock- och efemerisdelar, flervägsstörningar (multipath) och mottagarbuller kan försämra noggrannheten. Även om moderna korrigeringstekniker (differentiell GNSS, RTK och PPP) hjälper till att mildra GNSS och dess felkällor, är det fortfarande avgörande att förstå deras ursprung för att optimera GNSS-prestandan.
I takt med att framstegen inom signalbehandling, sensorfusion och maskininlärning fortsätter att utvecklas kommer GNSS-system att bli ännu mer robusta och säkerställa högre tillförlitlighet i olika tillämpningar.
