Navigering med hög precision för autonoma fordon
Inertial Navigation Systems (INS) erbjuder många fördelar för tillämpningar inom autonoma fordon. Genom att använda sensorer som accelerometrar och gyroskop tillhandahåller INS-lösningar kontinuerliga och noggranna navigeringsdata utan beroende av externa signalkällor.
Våra INS levererar uppdateringar i realtid om fordonets position, hastighet och orientering, vilket säkerställer exakt navigering även i GNSS-störda miljöer. Vi har utvecklat avancerade algoritmbaserade lösningar för att minimera fel över tid och upprätthålla noggrannheten i fordonspositioneringen.
Robusthet i krävande miljöer
Vårt INS fungerar tillförlitligt i GNSS-utmanande områden, inklusive tunnlar, stadsmiljöer med höghus (urban canyons) och tät vegetation. Det skyddar mot signalstörningar och spoofing samtidigt som det kompletterar GNSS för att förbättra navigeringssäkerheten.
Systemet ger omedelbar återkoppling på fordonets rörelser, vilket möjliggör snabba beslut och anpassningsbara responser. Utan att förlita sig på externa signaler fungerar vårt INS kontinuerligt, vilket är idealiskt för dynamiska miljöer. Det genererar exakta data för avancerade algoritmer, såsom vägplanering, hinderundandragande och ruttoptimering. Följaktligen uppnår autonoma system en smidigare och mer effektiv drift.
Dessutom bibehålls en konsekvent prestanda oavsett väder, terräng eller signalbortfall. Kort sagt stärker vårt INS autonomin, säkerställer pålitlig navigering och ger fordon möjlighet att arbeta säkert och effektivt under alla förhållanden.
Realtidsdata och sensorfusion
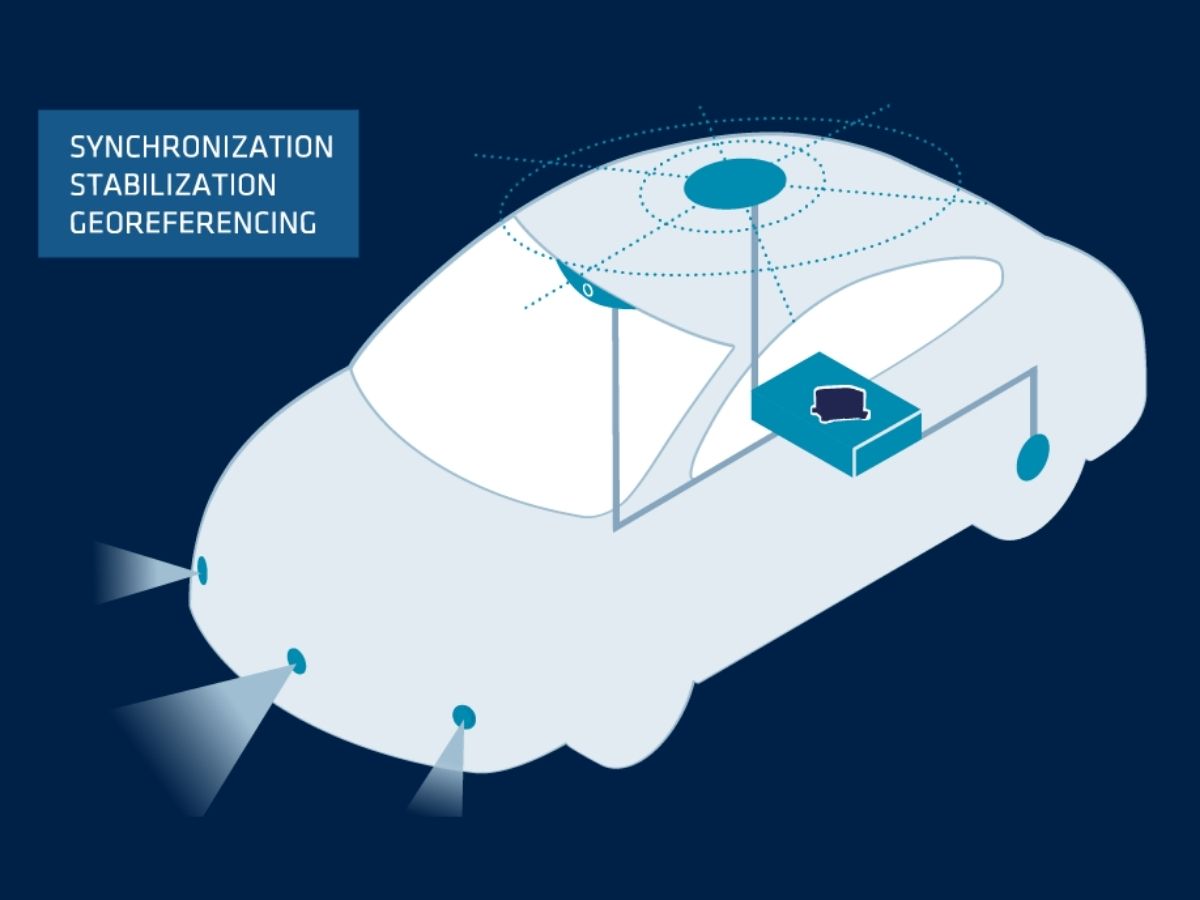
Våra sensorer tillhandahåller rörelse- och orienteringsdata i realtid, så att autonoma fordon kan göra omedelbara justeringar av styrning, acceleration och inbromsning som svar på förändringar i terräng, väglag eller trafik. Det bidrar också till att upprätthålla stabilitet och kontroll.
Tillsammans med andra navigeringshjälpmedel (t.ex. GNSS, LiDAR, kameror) förbättrar de den övergripande noggrannheten och tillförlitligheten. Denna sensorfusion förbättrar situationsmedvetenheten och beslutsförmågan. Genom att integrera data från flera sensorer kan vårt INS hjälpa till att korrigera felaktigheter orsakade av externa faktorer, vilket säkerställer en mer tillförlitlig navigering.
Utforska våra lösningar för autonoma fordon
Våra lösningar integreras sömlöst med UGV-plattformar för att leverera pålitlig prestanda även under de mest krävande förhållanden.

Ellipse-D

Ekinox Micro

Ekinox-D
Broschyr om autonoma tillämpningar
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
Upptäck hur SBG Systems tröghetslösningar revolutionerar tekniken för autonoma fordon i vår fallstudierecension. Dessa verkliga framgångshistorier belyser hur våra avancerade tröghetssensorer levererar exakt navigering och tillförlitlighet i utmanande miljöer. Från att förbättra fordonssäkerheten i stadsmiljöer till att optimera prestandan i GNSS-fria scenarier, ger våra lösningar autonoma fordon möjlighet att arbeta med oöverträffad precision och kontroll.
Varje fallstudie ger värdefulla insikter om de innovativa sätt på vilka vår teknik driver framtiden för autonoma transporter.




De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras uttalanden och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska tillämpningar för autonoma fordonsapplikationer.



Utforska andra tillämpningar med autonoma tröghetssystem
Upptäck hur autonoma tröghetssystem förändrar verksamheter inom olika branscher. Från robotteknik och industriell automation till gruvdrift och logistik levererar våra högpresterande lösningar exakt navigering, orientering och rörelsedata – även i GNSS-utmanande miljöer. Utforska nya möjligheter som drivs av pålitlig autonomi.
Har du frågor?
Hitta svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt för att få hjälp.
Vilka autonominivåer har autonoma farkoster?
Autonominivåerna för autonoma farkoster klassificeras i sex nivåer (Nivå 0 till Nivå 5) av SAE (Society of Automotive Engineers), vilket definierar omfattningen av automatisering vid framförandet av farkosten. Här är en uppdelning:
- Nivå 0: Ingen automatisering – Föraren har full kontroll över fordonet hela tiden, med endast passiva system som larm och varningar.
- Nivå 1: Förareassistans – Fordonet kan hjälpa till med either styrning eller acceleration/inbromsning, men föraren måste behålla kontrollen och övervaka omgivningen (t.ex. adaptiv farthållare).
- Nivå 2: Partiell automatisering – Fordonet kan styra både styrning och acceleration/inbromsning samtidigt, men föraren måste vara uppmärksam och redo att ta över när som helst (t.ex. Teslas Autopilot, GM:s Super Cruise).
- Nivå 3: Villkorad automatisering – Fordonet kan hantera alla aspekter av körning under vissa förhållanden, men föraren måste vara redo att ingripa när systemet begär det (t.ex. vid motorvägskörning). Föraren behöver inte övervaka aktivt men måste vara uppmärksam.
- Nivå 4: Hög automatisering – Fordonet kan utföra alla köruppgifter autonomt under specifika förhållanden eller i vissa miljöer (som stadsmiljöer eller motorvägar) utan mänsklig inblandning. I andra miljöer eller under speciella omständigheter kan dock en människa behöva köra.
- Nivå 5: Fullständig automatisering – Fordonet är helt autonomt och kan hantera alla köruppgifter under alla förhållanden utan mänsklig inblandning. Det behövs ingen förare och fordonet kan köra var som helst, oavsett förhållanden.
Dessa nivåer hjälper till att definiera utvecklingen av teknik för autonoma fordon, från grundläggande förarostöd till fullständig autonomi.
Vad är en vägmätare?
En vägmätare är ett instrument som används för att mäta den sträcka ett fordon har färdats. Den ger viktig information om hur långt ett fordon har kört, vilket är användbart för olika ändamål som underhållsplanering, beräkning av bränsleeffektivitet och bedömning av andrahandsvärde.
Vägmätare mäter avstånd baserat på antalet rotationer på fordonets hjul. En kalibreringsfaktor som baseras på däckstorleken omvandlar hjulens rotationer till avstånd.
I många navigationstillämpningar, särskilt i fordon, kan vägmätardata integreras med INS-data för att förbättra den totala noggrannheten. Denna process, känd som sensorfusion, kombinerar styrkorna hos båda systemen.
Vad betyder jamming och spoofing?
Jamming och spoofing är två typer av störningar som avsevärt kan påverka tillförlitligheten och noggrannheten hos satellitbaserade navigationssystem som GNSS.
Jamming syftar på avsiktlig störning av satellitsignaler genom sändning av störande signaler på samma frekvenser som GNSS-systemen använder. Denna störning kan överväldiga eller dränka de legitima satellitsignalerna, vilket gör att GNSS-mottagare inte kan bearbeta informationen på ett korrekt sätt. Jamming används ofta i militära operationer för att störa motståndarnas navigeringsförmåga, och det kan även påverka civila system, vilket leder till navigationsfel och operativa problem.
Spoofing innebär å andra sidan överföring av falska signaler som efterliknar äkta GNSS-signaler. Dessa missvisande signaler kan lura GNSS-mottagare att beräkna felaktiga positioner eller tider. Spoofing kan användas för att leda navigationssystem vilse eller ge felaktig information, vilket potentiellt kan få fordon eller flygplan att avvika från sin kurs eller tillhandahålla falska positionsdata. Till skillnad från jamming, som enbart hindrar signalmottagningen, vilseleder spoofing aktivt mottagaren genom att presentera falsk information som legitim.
Både jamming och spoofing utgör betydande hot mot integriteten hos GNSS-beroende system, vilket gör det nödvändigt med avancerade motåtgärder och motståndskraftig navigationsteknik för att säkerställa en tillförlitlig drift i omstridda eller krävande miljöer.
Vad är död räkning?
Död räkning (dead reckoning) är en navigeringsmetod som bestämmer ett fordons nuvarande position genom att kontinuerligt uppskatta en känd tidigare position med hjälp av uppmätt rörelseinformation, utan att förlita sig på externa signaler som GPS.
I praktiken utgår systemet från en referenspunkt – ofta den senast kända exakta positionen – och använder inbyggda sensorer som accelerometrar, gyroskop, hjulodometri eller loggar för att uppskatta hur fordonet har förflyttat sig över tid. Genom att integrera dessa rörelsemätningar beräknar den döda räkningen förändringar i hastighet, orientering och förflyttning, och bygger därefter upp en uppdaterad positionsuppskattning. Även om metoden ger helt autonom navigation även i GPS-fria eller försämrade miljöer, är död räkning i grunden känslig för ackumulering av fel: små sensorbias, skalformsfel eller miljöpåverkan växer över tid, vilket gör att den uppskattade banan driver iväg från verkligheten.
För att mildra denna drift kombineras död räkning ofta med externa hjälpmedel som GNSS, magnetometrar, barometrar eller terrängmatchningstekniker i moderna tröghetsnavigeringssystem. Trots sina begränsningar är död räkning en grundläggande princip inom navigation eftersom den säkerställer kontinuerlig positionering i realtid även när absoluta referenser inte är tillgängliga.
Vad är ett tröghetsnavigeringssystem?
Ett tröghetsnavigeringssystem (INS) är en fristående navigeringslösning som bestämmer positionen, hastigheten och orienteringen för en rörlig plattform genom att kontinuerligt mäta dess rörelse med hjälp av tröghetssensorer. Kärnan i ett INS bygger på en triad av accelerometrar för att känna av linjära accelerationer längs tre vinkelräta axlar och en triad av gyroskop för att mäta vinkelhastigheter kring samma axlar. Genom att integrera dessa mätningar över tid beräknar systemet hur plattformens hastighet, orientering och läge utvecklas från en känd startpunkt.
Eftersom ett INS inte är beroende av externa signaler som GPS, radiofyrar eller visuella referenser, kan det fungera tillförlitligt i miljöer där externa navigeringshjälpmedel inte är tillgängliga, är blockerade eller försämrade – till exempel under vatten, inomhus, underjordiskt eller vid militära GNSS-störningsscenarier.
Moderna INS integrerar vanligtvis sofistikerade filtreringsalgoritmer, oftast ett Kalman-filter, för att fusionera råa sensordata, motverka drift och beräkna det mest noggranna navigationstillståndet. I många tillämpningar är INS kopplat till GNSS, vägmätare, Doppler-loggar eller magnetometrar för att begränsa långtidsdrift och leverera en mycket stabil navigation. Resultatet är en robust navigeringslösning med hög uppdateringsfrekvens som är oumbärlig för flygplan, UAV:er, missiler, autonoma fordon, fartyg, AUV:er och en rad industriella system som kräver exakt och kontinuerlig medvetenhet om rörelse och orientering.
