Robotar sopar hem priser med våra sensorer
”SBG Systemss produkter är av högsta kvalitet och ger oss all den noggrannhet och precision vi behöver. Det är viktigt att notera att dokumentationen och supporten är förstklassiga, vilket är särskilt värdefullt för studenter som oss. Ett stort tack till Jérémy Colombel och Nicolas Michel här i Singapore, som har varit till stor hjälp för oss.” | Isabella Lu, elingenjör, Team Bumblebee
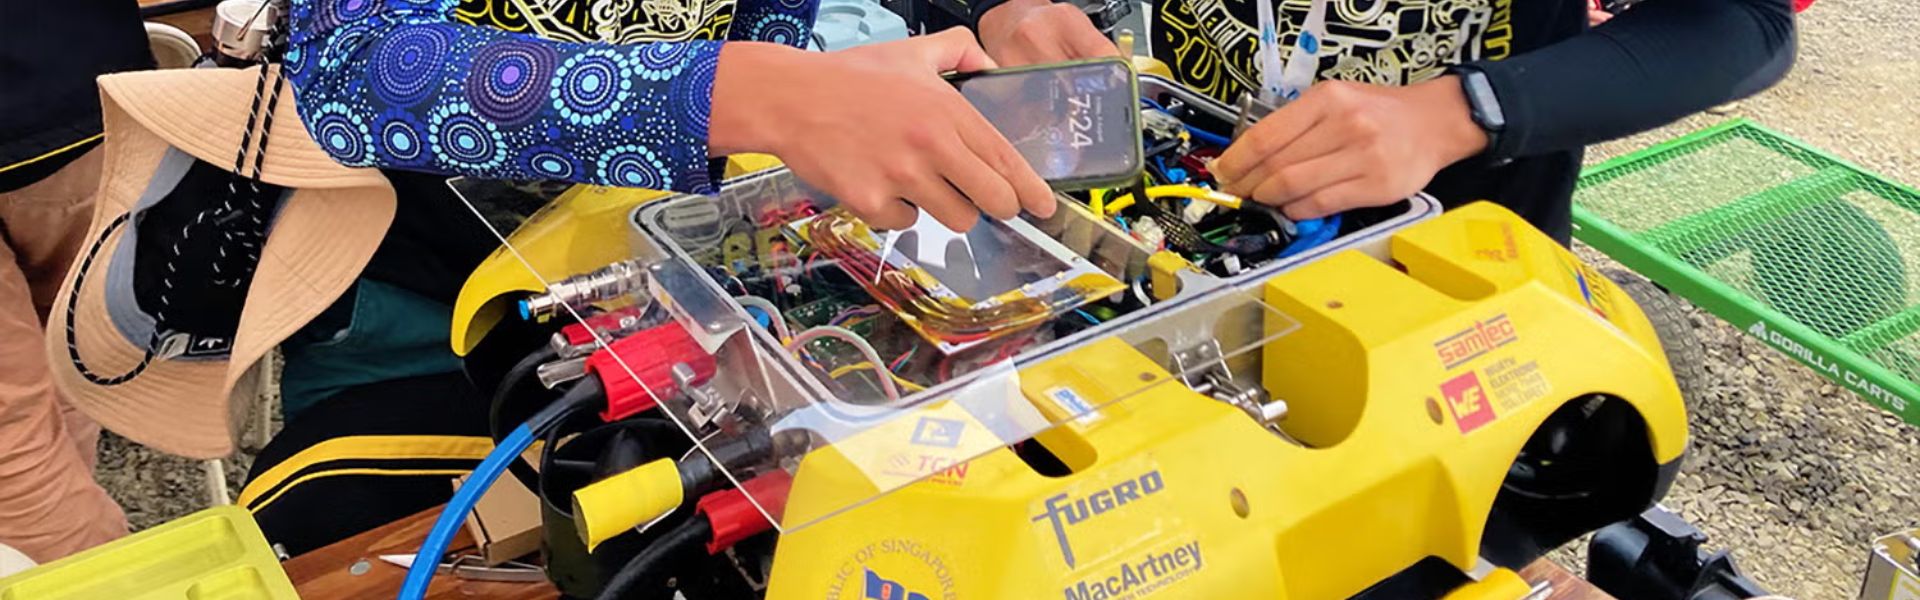
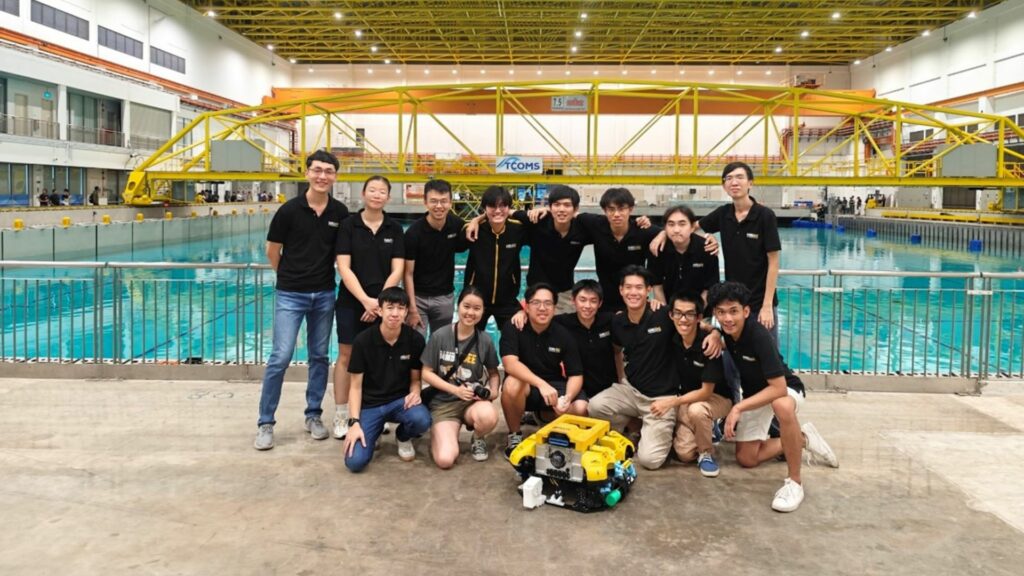
Teamet ” Bumblebee ” samlar innovativa studenter från CDE, SoC och NUS Business School vid National University of Singapore. Dessutom har de som mål att skapa framtidens autonoma system. Teamet konstruerar och bygger nämligen marina farkoster som kan navigera både under vatten och på ytan. Dessutom ligger deras fokus på att utveckla autonomi i utmanande marina miljöer.
Slutligen bidrar studenter från ämnena maskinteknik, elektroteknik, datateknik, datavetenskap och ekonomi med mångsidig expertis till teamet.
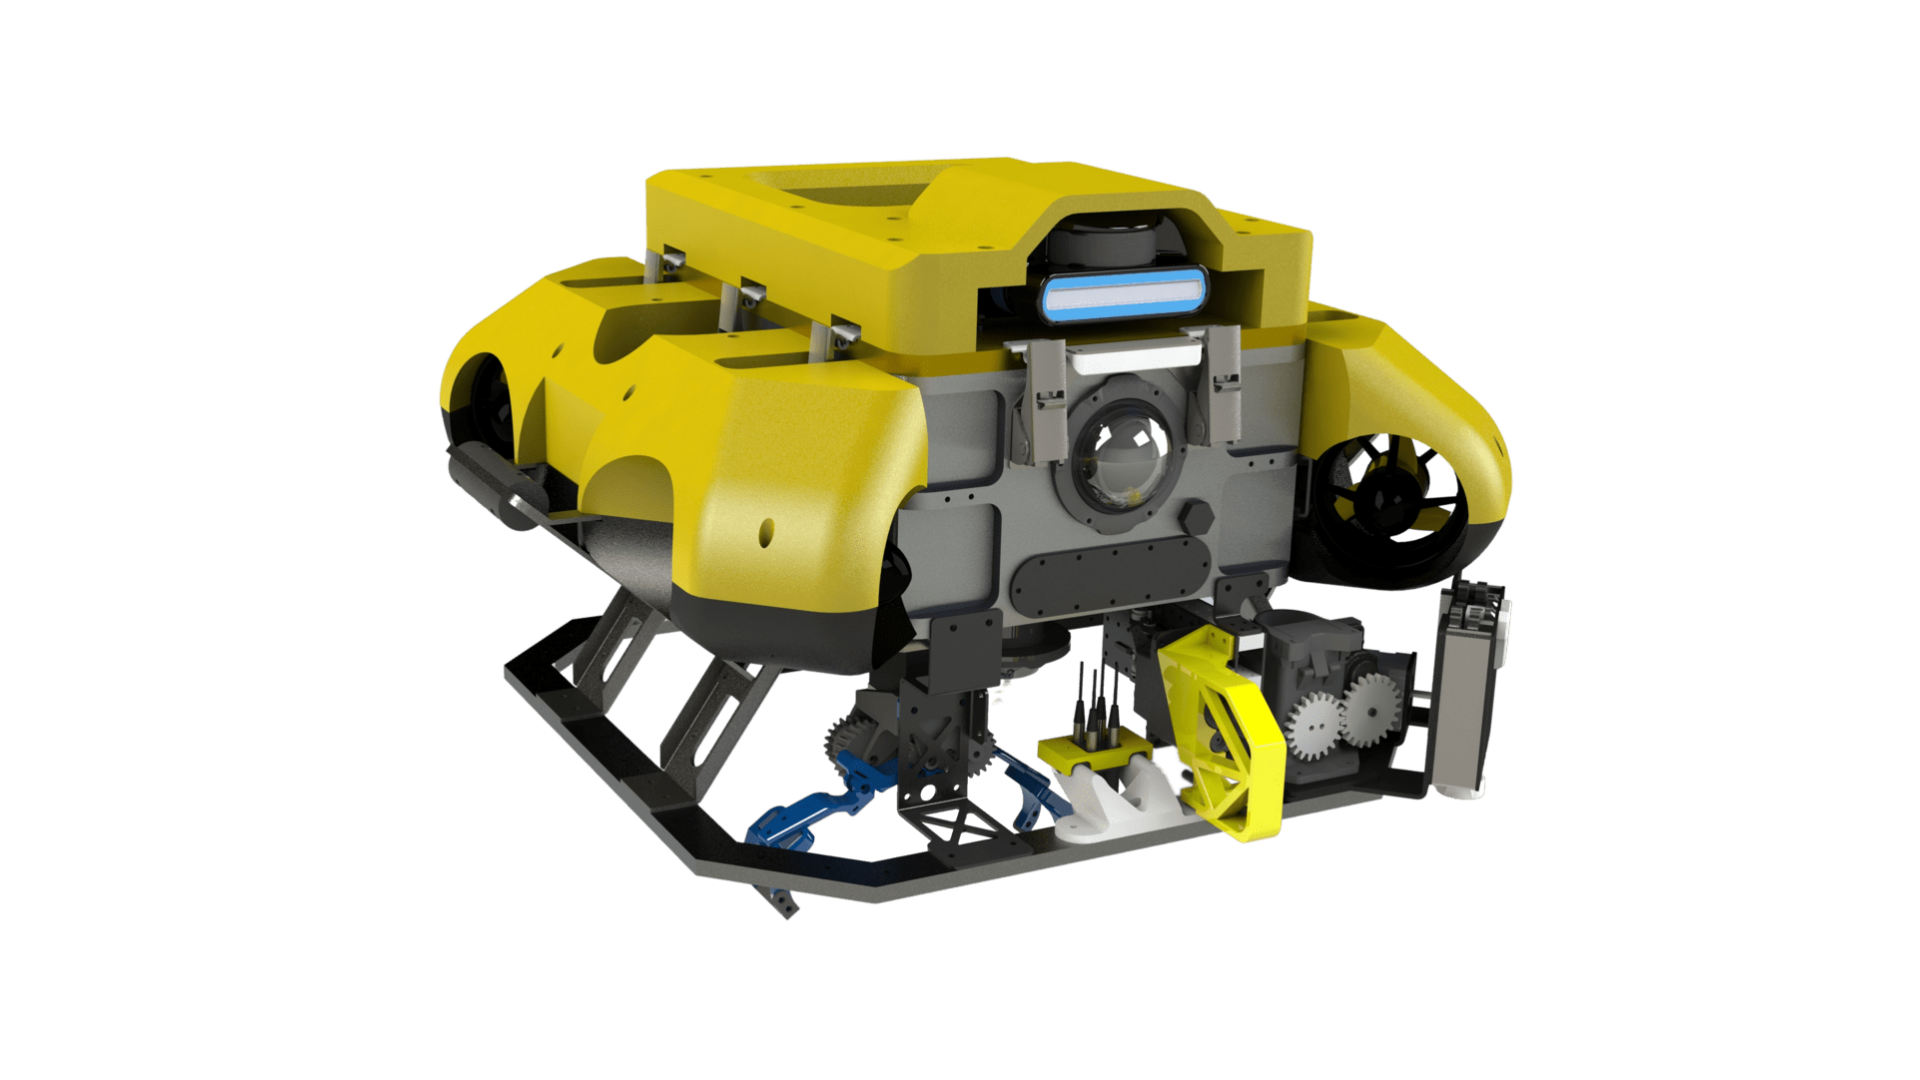
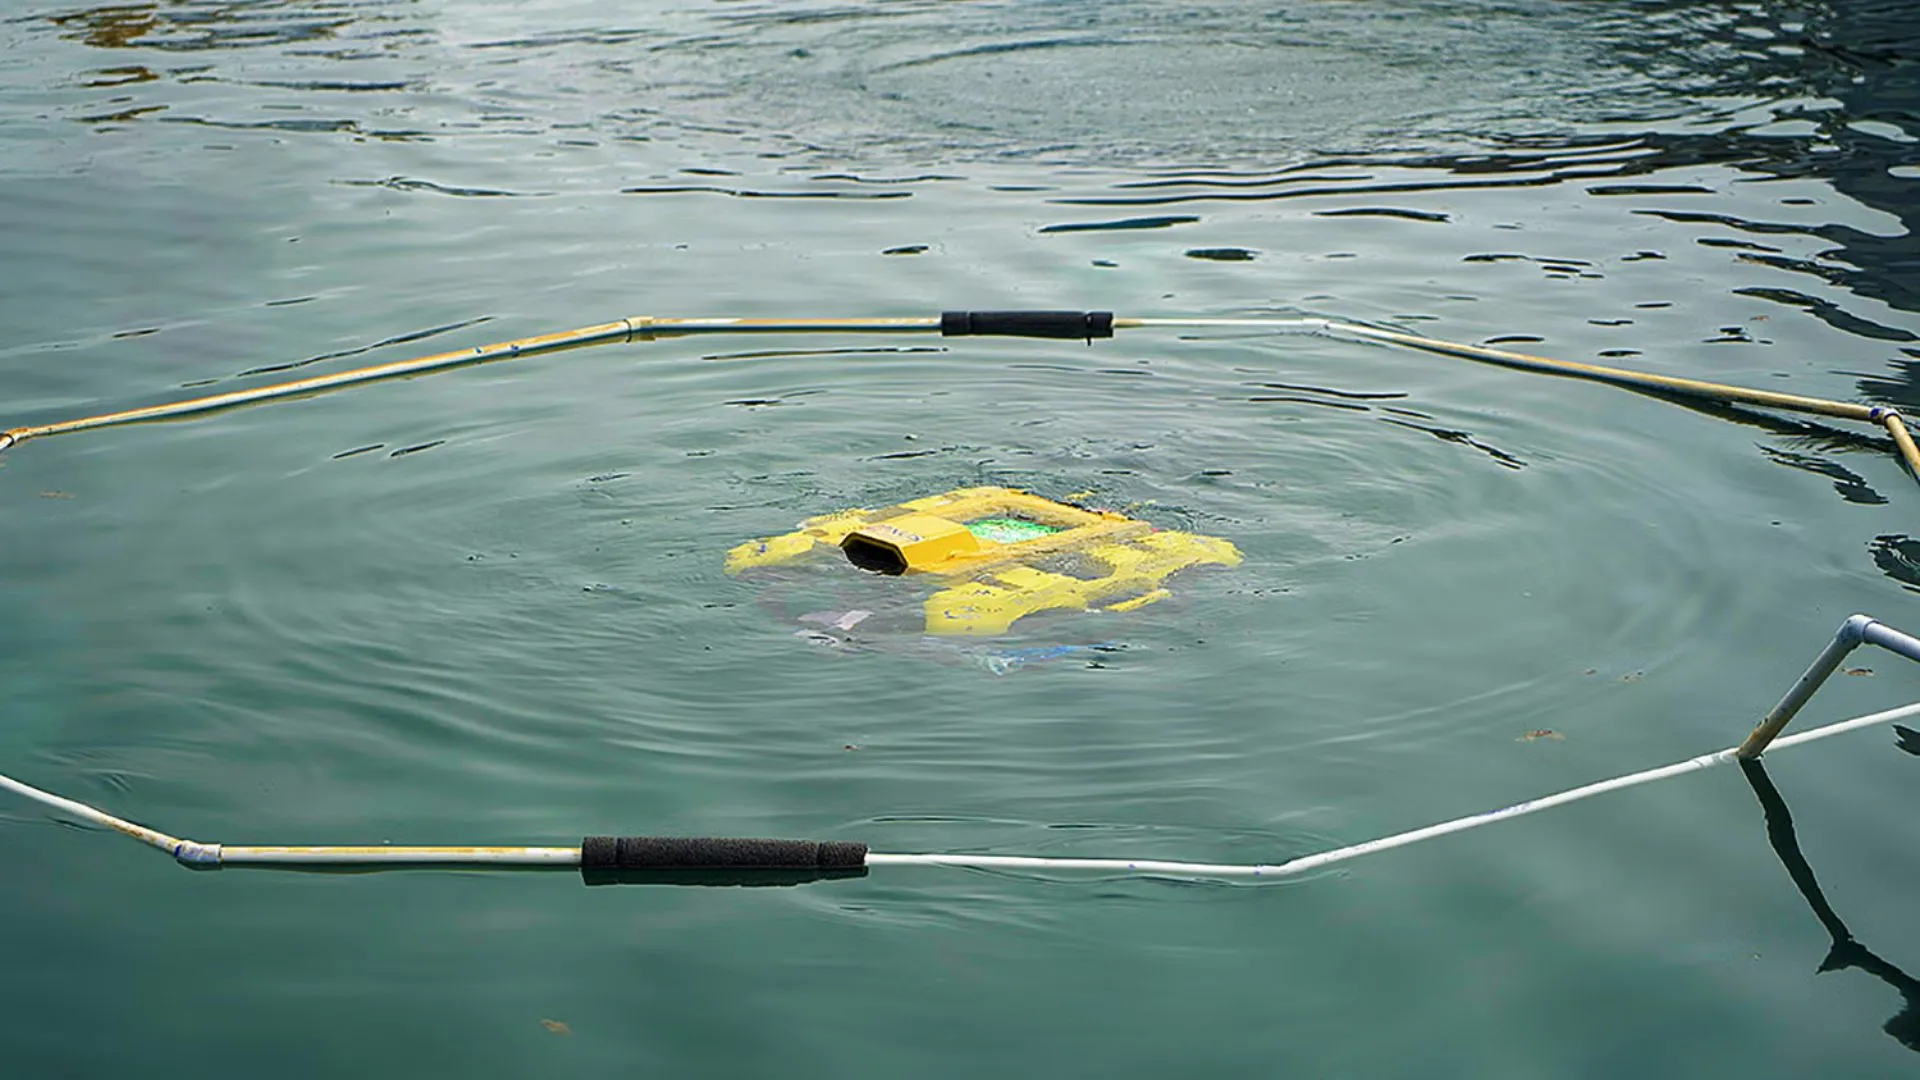
Team Bumblebee:s nuvarande system består av tre fordon med autonom körförmåga: BBAUV4.1 (autonomt undervattensfarkost), ASV 3.0 (autonomt ytfartyg) och Jellyfish (obemannat flygfarkost).
Dessa fordon har uppnått anmärkningsvärda framgångar i internationella tävlingar, såsom RoboSub Challenge och RobotX.
Ett behov av exakta och tillförlitliga INS
Teamet ” Bumblebee ” behövde en högprecisions IMU , som var robust och hade låg latens samt var utrustad med en GPS-enhet för att kunna uppnå exakt positionering och navigering i en maritim miljö. Deras viktigaste krav var bland annat:
- En noggrannhet på mindre än 1 grad för roll och pitch.
- Kompatibilitet med Ubuntu, helst med en ROS-drivrutin eller en lättillgänglig drivrutin från tredje part.
- Tillräcklig inbyggd magnetisk avskärmning för att förhindra störningar.
- Robusta och standardiserade anslutningar.
- Stöd för RTK-positionering (Real-Time Kinematic).
Dessa sensorer skulle monteras på en modifierad WAM-V-plattform som används för autonoma uppdrag i havsmiljön, vilket möjliggör navigering, undvikande av hinder, objektdetektering och uppdragplanering.
Varför valde teamet ” Bumblebee ” webbplatsen SBG Systems?
Teamet på Bumblebee genomförde en grundlig utvärdering av olika leverantörer av IMU . De beslutade sig faktiskt för att inleda ett samarbete med SBG Systems på grund av flera viktiga faktorer:
1 – Väderbeständigt hölje: SBG Systems’ sensorerna levererades med väderbeständiga höljen enligt IP-68, vilket gör dem lämpliga för marina tillämpningar.
2 – Tillverkarens trovärdighet: SBG Systems’ rykte inom området tröghetssensorer och navigationssystem spelade en avgörande roll i deras beslut.
3 – Tekniska framsteg: SBG Systems Ellipse -D-sensorn erbjöd avancerade funktioner, däribland GPS med dubbla antenner och förbättrade kursdata, vilket minskade behovet av kalibrering av magnetometern.
4 – Expertstöd: Teamet Bumblebee fick värdefull teknisk rådgivning från experterna, som alltid stod till förfogande för att hjälpa till.
Exakt inriktning och stabilt stöd
Efter att ha integrerat SBG Systems: Ellipse-D i sina system upplevde teamet Bumblebee betydande förbättringar:
- Dubbelantenn GNSS: Genom att lägga till dubbelantenn GNSS eliminerades påverkan av magnetiska störningar, vilket ger exakta orienteringsdata och absoluta girvärden – något som är avgörande för navigering över vattenytor.
- Gyrokalibrering: Teamet fick stöd av ingenjörer från SBG Systemsför att åtgärda problem med gyrons avvikelse och säkerställa stabil prestanda.
En perfekt matchning
Ellipse-D var en perfekt anpassad lösning för Bumblebee:s krav på ASV-applikationen och uppfyllde kraven på noggrannhet, robusthet och enkel integration.
Teamet på Bumblebee uppskattade flera fördelar med att använda produkterna från SBG Systems:
✦ Snabb support: Supportteamet gav snabb hjälp när det behövdes.
✦ Detaljerad dokumentation: Omfattande datablad och användarhandböcker fanns tillgängliga, vilket underlättade integrationen och felsökningen.
✦ Enkel integration: Sensorerna från SBG Systemsvar utrustade med monteringshål och plug-and-play-anslutning via USB, vilket förenklade integrationen.
✦ Förmånliga priser: De kostnadseffektiva priserna var en fördel för ett studentlett projekt.
✦ Vattentätt och tåligt hölje: De väderbeständiga höljena på sensorerna från SBG Systemsbidrog till deras hållbarhet i marina miljöer.
Tre saker som teamet på Bumblebee uppskattar hos oss
1 – Uppriktighet och engagemang: SBG Systems visade ett enastående engagemang för att stödja teamet Bumblebee utöver en vanlig leverantör-kundrelation och gjorde det lilla extra för att bidra till teamets framgång.
2 – Ingenjörernas passion och hängivenhet: Passionen och kunskapen hos SBG Systems:s supportingenjörer stämde väl överens med teamet Bumblebee:s intresse för robotik och teknik.
3 – Omfattande dokumentation och support: Den omfattande dokumentationen och supporten, tillsammans med hjälpen från säljteamet, gjorde integrationsprocessen smidigare för studentteamet.
Bumblebee deltog nyligen i Maritime Robosub Challenge 2023, som hölls vid US Naval Transdec-anläggningen i San Diego, Kalifornien, med sammanlagt 35 lag från 5 länder. De utsågs till mästare och uppnådde dessutom de övriga framgångar som anges nedan.
RoboSub 2023-utmärkelser:
- 1:a plats i Autonomy Challenge
- Utvärdering av systemet för 1:a plats
- Webbplats som kom på 1:a plats
- Dokumentation av det designförslag som kom på andra plats
SBG Systems önskar teamet Bumblebee lycka till med alla framtida projekt.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är ett tröghetsnavigeringssystem för en USV?
Ett tröghetsnavigeringssystem för ett obemannat ytfartyg (USV) är avgörande för exakt navigation och kontroll, särskilt när GNSS inte är tillgängligt. Tröghetssensorer spårar rörelse och orientering, vilket möjliggör effektiv navigation i krävande miljöer.
Tröghetsnavigeringssystem (INS) integrerar IMU-data med andra system, såsom GNSS eller Doppler Velocity Logs, för ökad noggrannhet. De använder också navigeringsalgoritmer, som Kalman-filter, för att beräkna position och hastighet.
Tröghetssensorer stöder autonom drift och tillhandahåller noggrann kurs- och positionsdata för olika tillämpningar. De säkerställer effektiv drift under GNSS-fria förhållanden och medger realtidsjusteringar för förbättrad manöverduglighet.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
