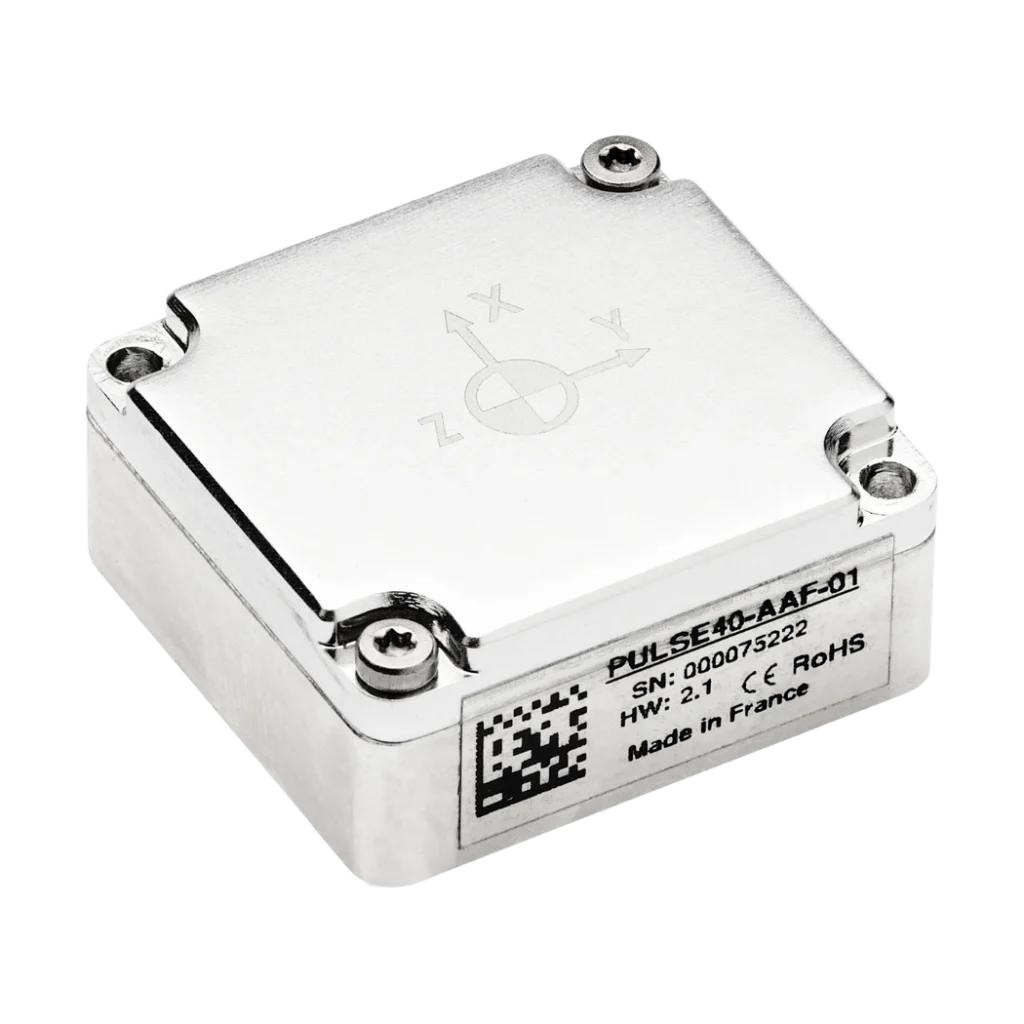
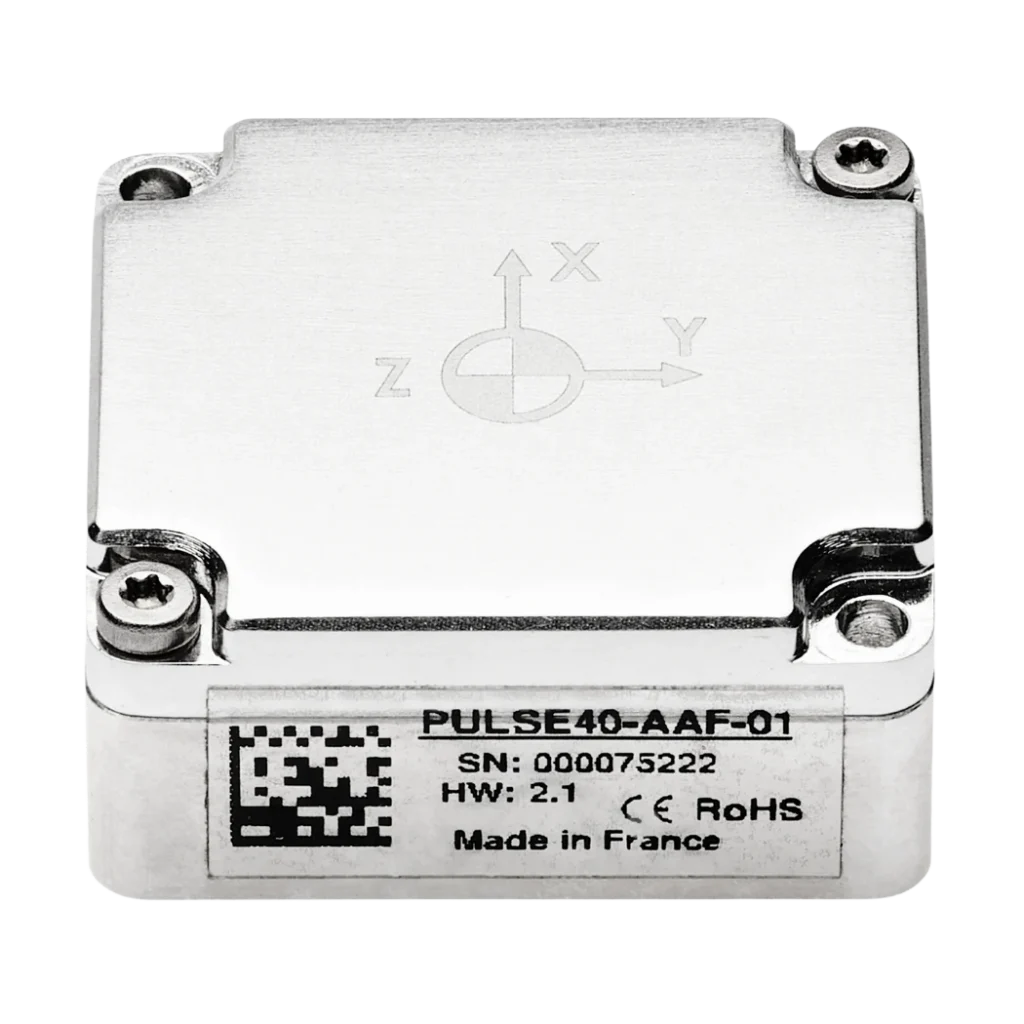
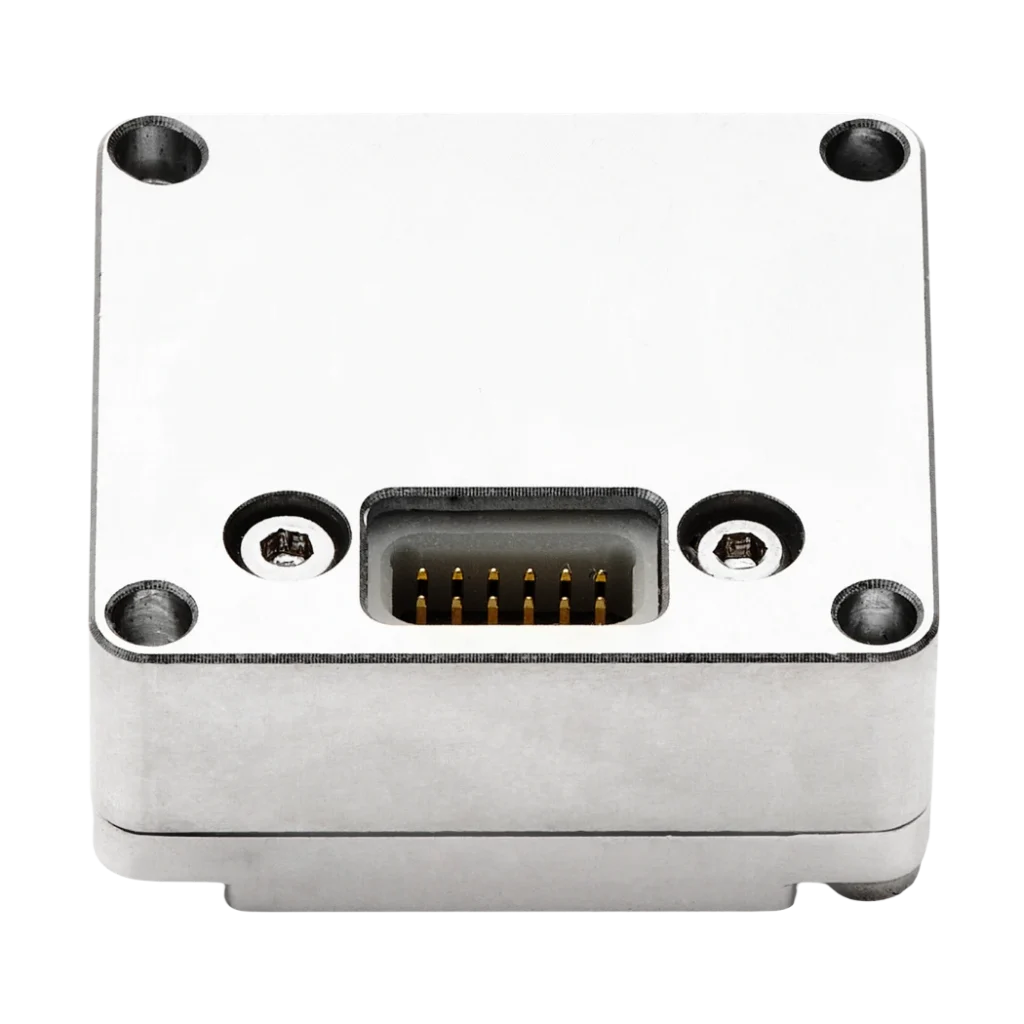
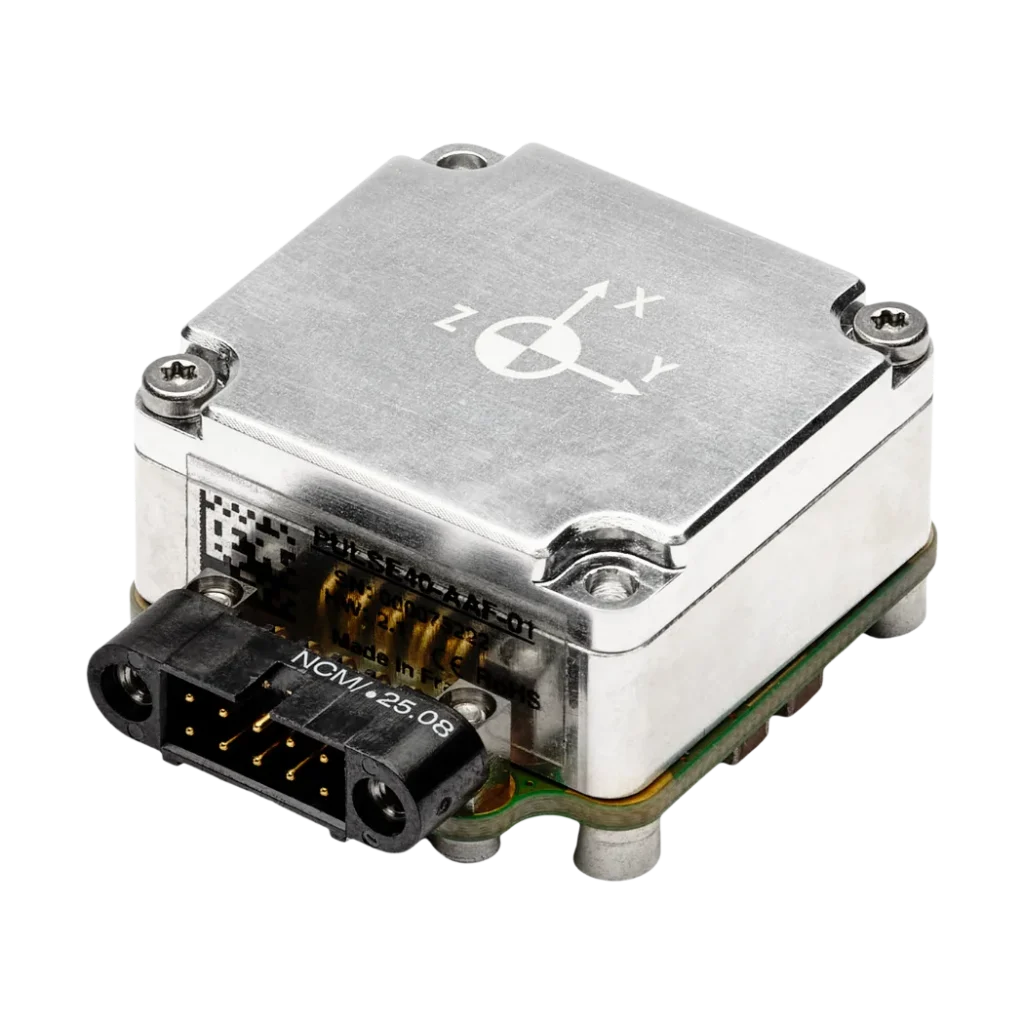
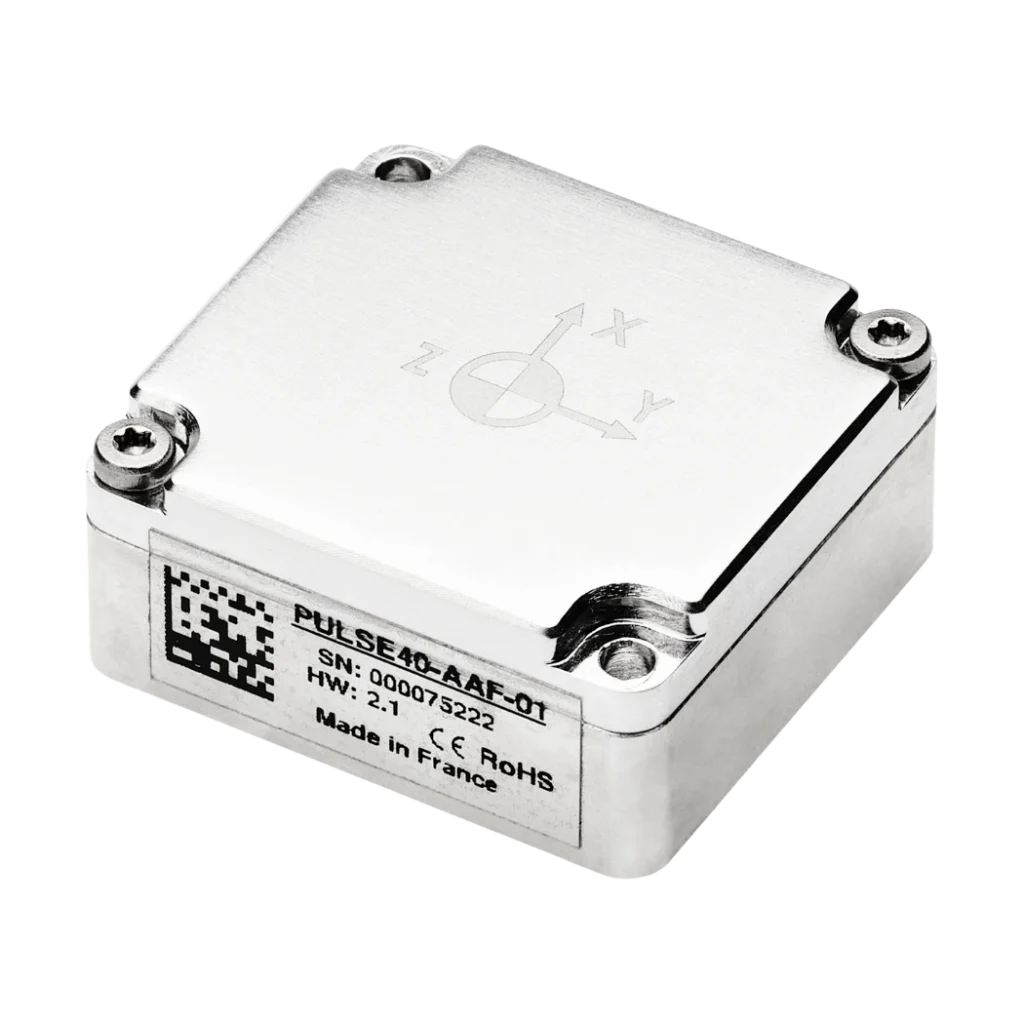
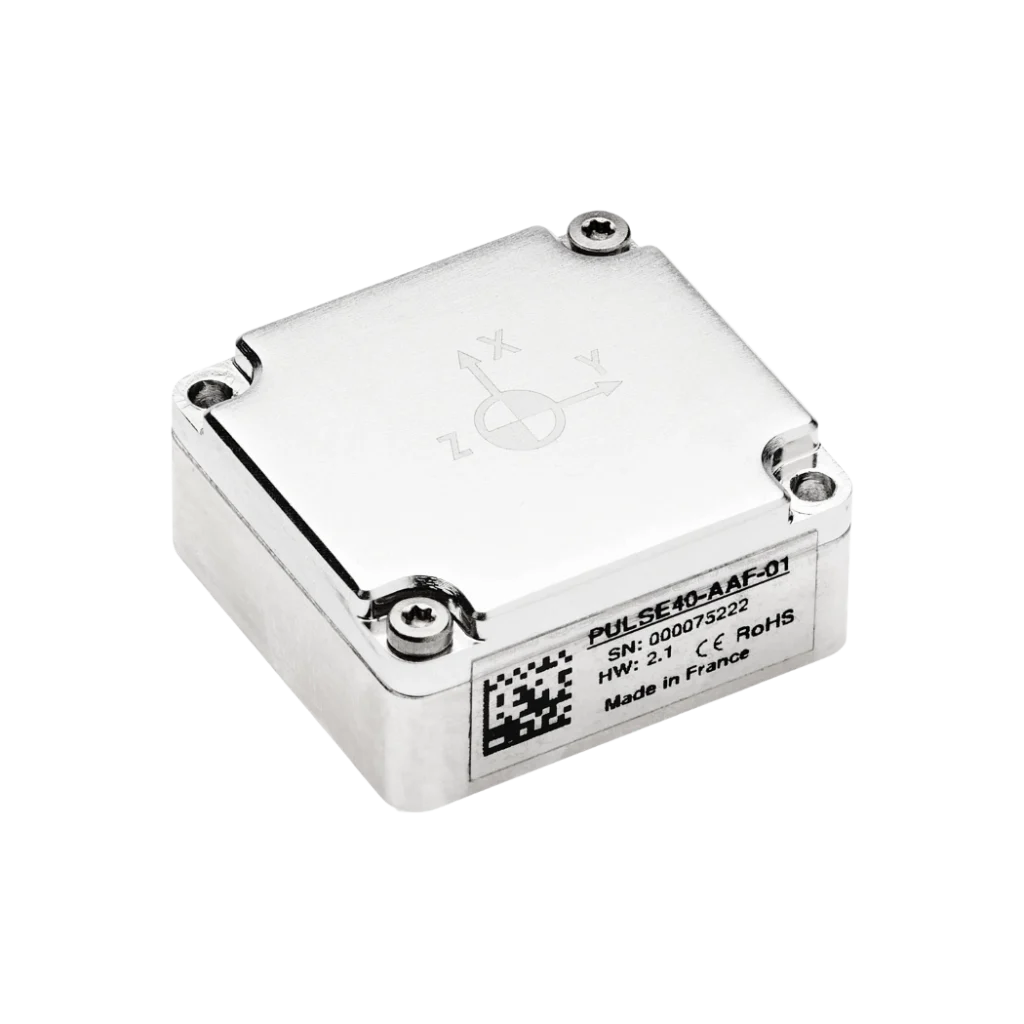
Pulse-40 OEM Miniatyr IMU er med 9 frihetsgrader (9DoF) av taktisk kvalitet för uppdragskritiska inbyggda system
Pulse‑40 OEM kombinerar tröghetsprestanda av taktisk klass, enastående miljötålighet och integrerad vibrationsanalys i ett ultrakompakt OEM -paket som är utformat för de mest krävande tillämpningarna.
Pulse -40 OEM är ITAR-fritt och omfattas inte av exportrestriktioner.
Funktioner
Pulse-40 OEM kombinerar högpresterande tröghetssensorer med avancerade diagnostiska lager för att säkerställa dataintegriteten. Systemet är utformat för uppdragskritisk tillförlitlighet och balanserar sensorns råprecision med robust skydd mot miljöpåverkan och feldetektering i realtid.
Varje enhet genomgår en individuell fleraxlig termisk kalibrering för att säkerställa stabilitet över hela driftsområdet.


Pulse-40 OEM – en översikt
Pulse–40 OEM är en kompakt OEM IMU som är konstruerad för prestanda i taktisk klass.
Nedan kan du läsa mer om de tekniker och funktioner som ligger till grund för dess exceptionella tillförlitlighet och enkla integrering.
Optimerad SWAP-C
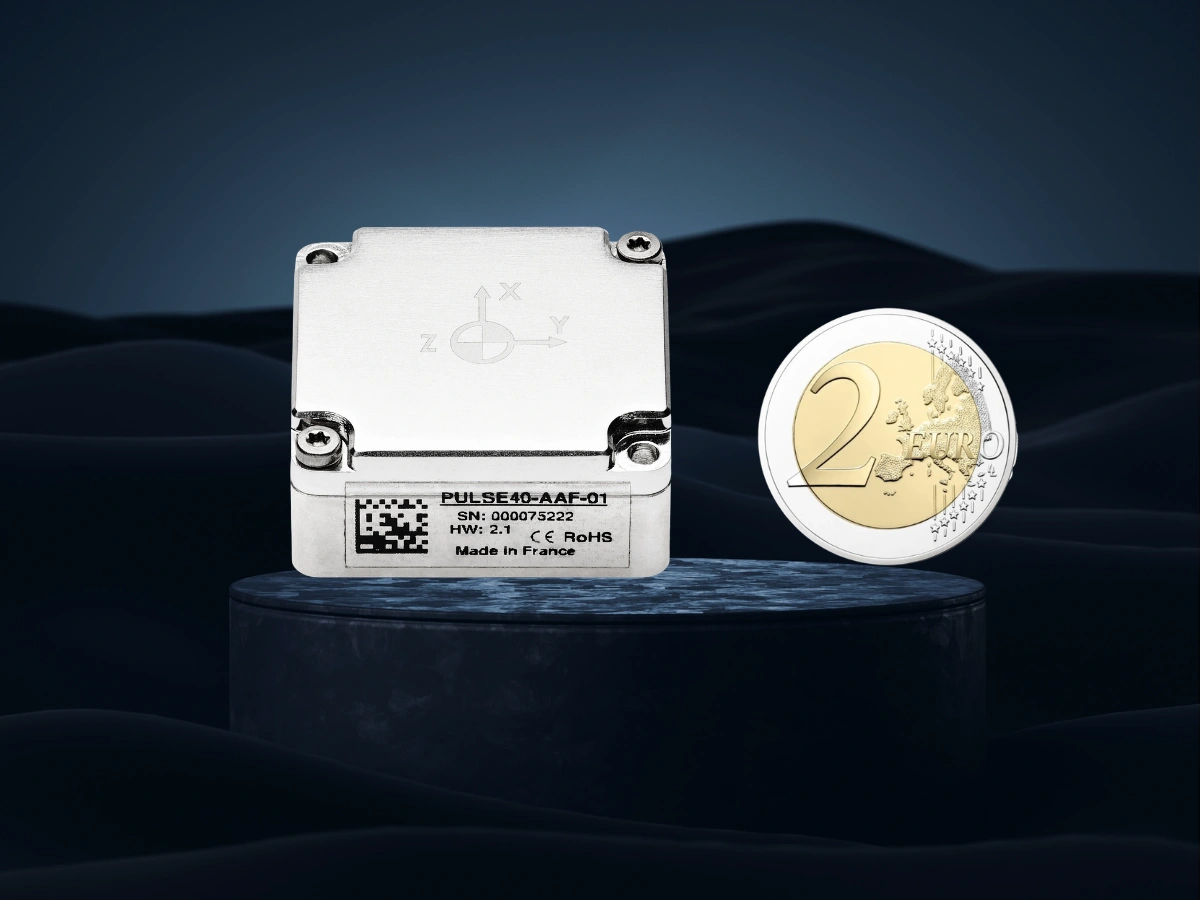
Pulse–40 OEM kombinerar en kompakt storlek på 30 mm (L) × 28 mm (B) × 13,3 mm (H), en vikt på endast 19 g och en strömförbrukning på 0,3 W, vilket möjliggör prestanda i taktisk klass även i de mest utrymmesbegränsade inbyggda systemen.
Inbyggt verktyg för vibrationsövervakning
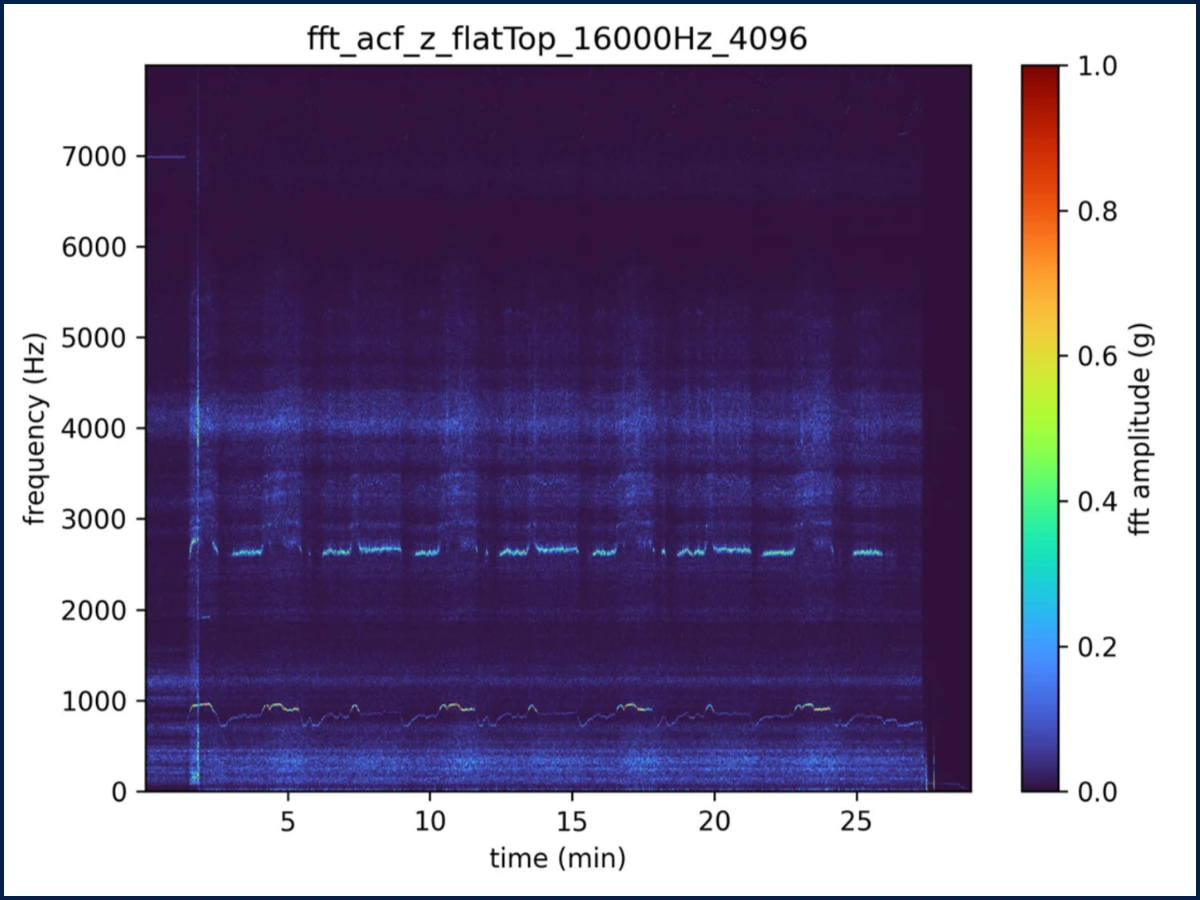
Pulse –40 har en inbyggd, specialutvecklad lösning för vibrationsövervakning som täcker hela vibrationsspektrumet (FFT) upp till 8 kHz och ger varningar vid höga nivåer.
Inbyggd magnetometer
Pulse–40 OEM är utrustad med inbyggda treaxliga magnetometrar, vilket möjliggör en komplett 9-DoF-avkänningslösning i samma kompakta format.
Ett användarvänligt API på hög nivå
Pulse-40 OEM , som bygger på SBG Systems:s standardiserade kommunikationsramverk, erbjuder en enhetlig integrationsupplevelse för alla produkter.
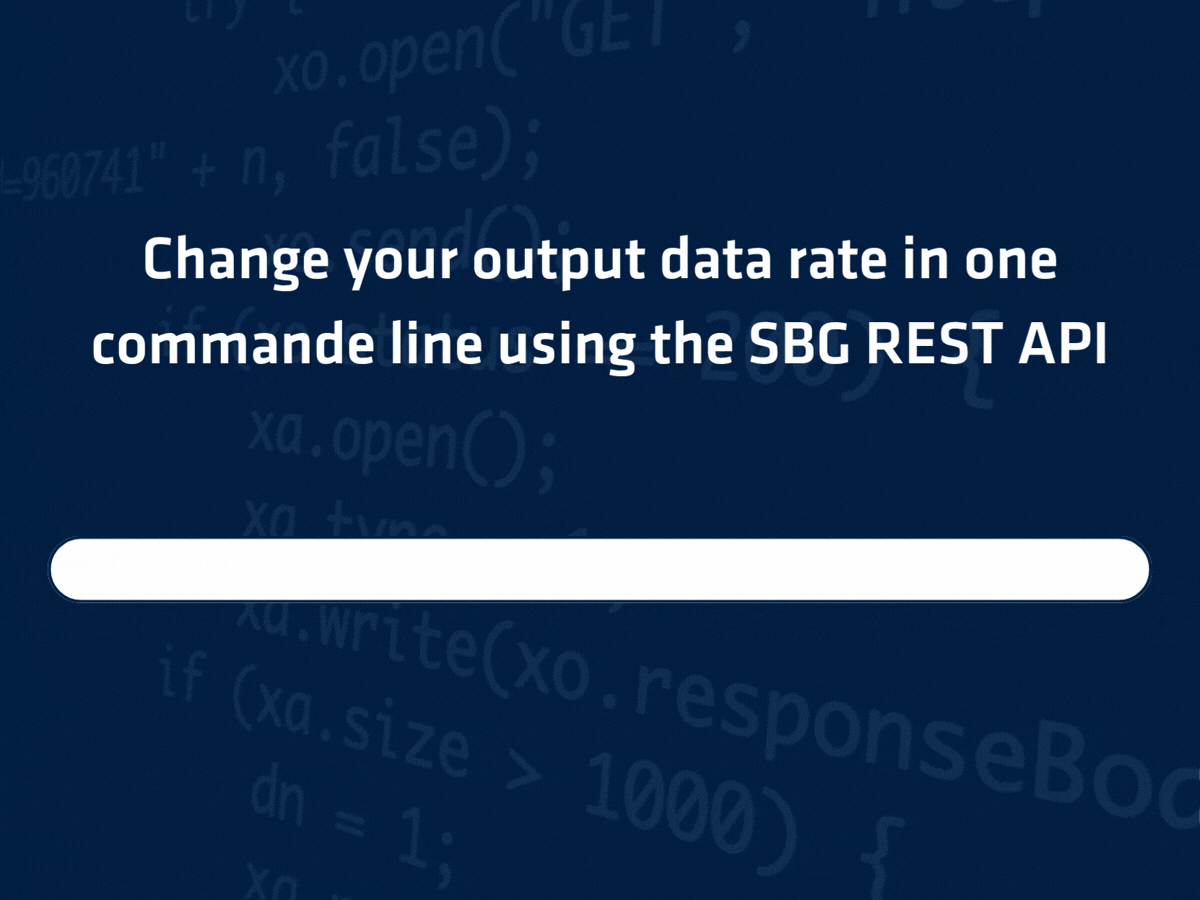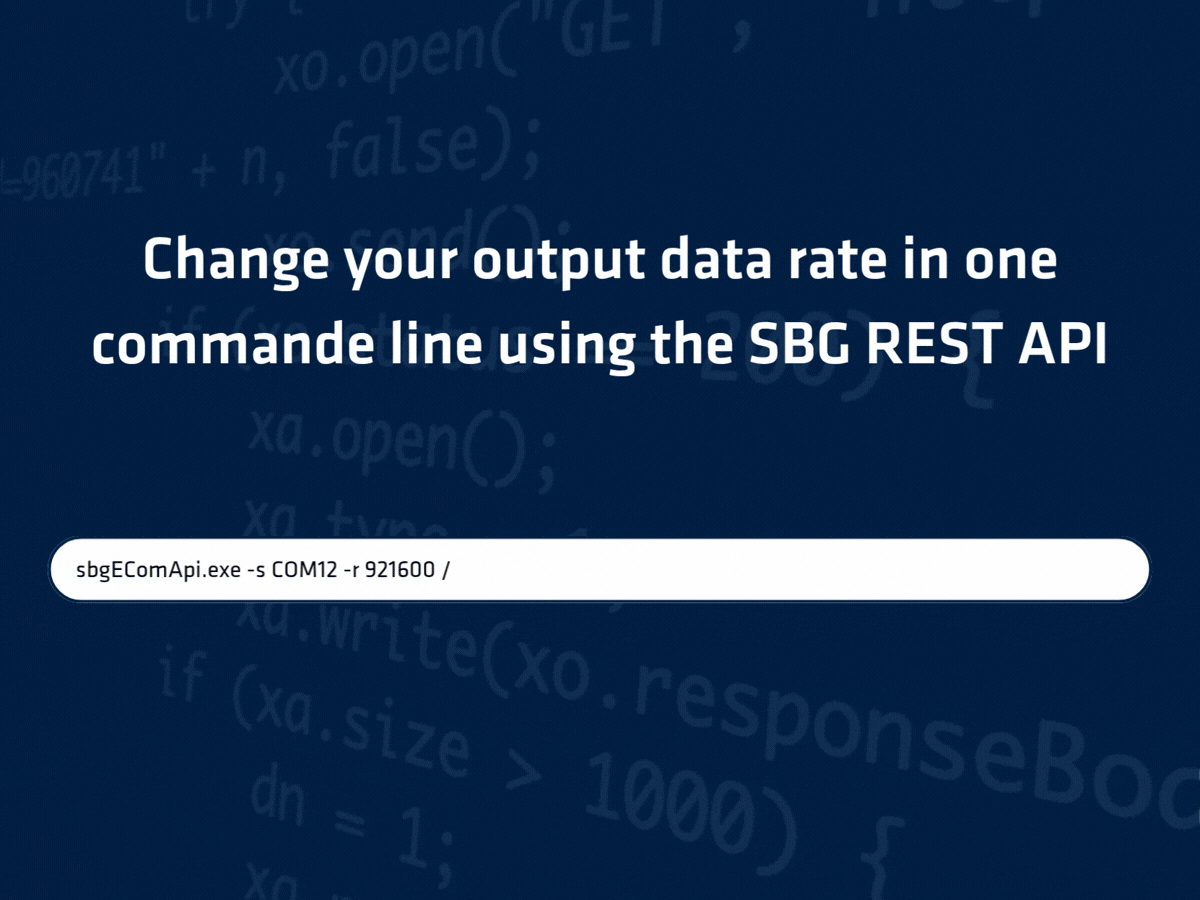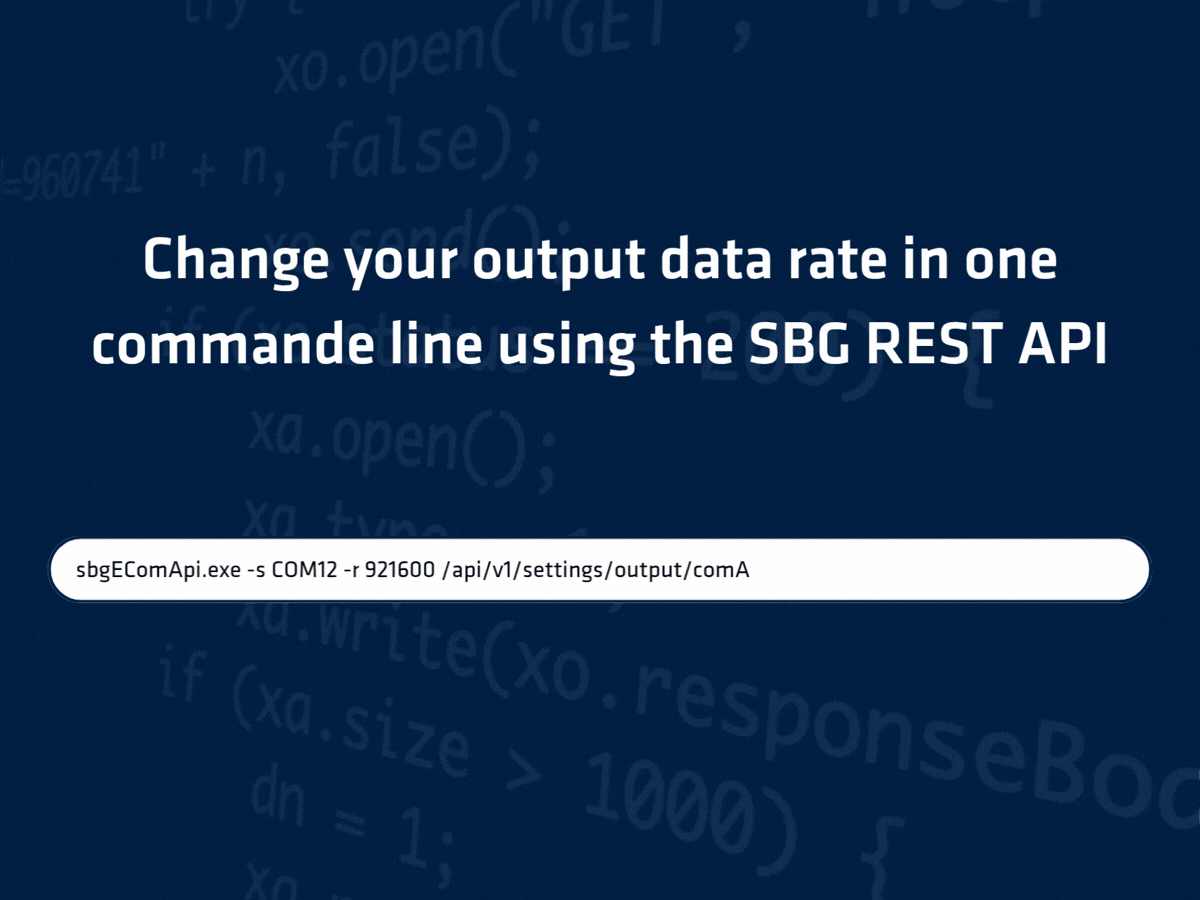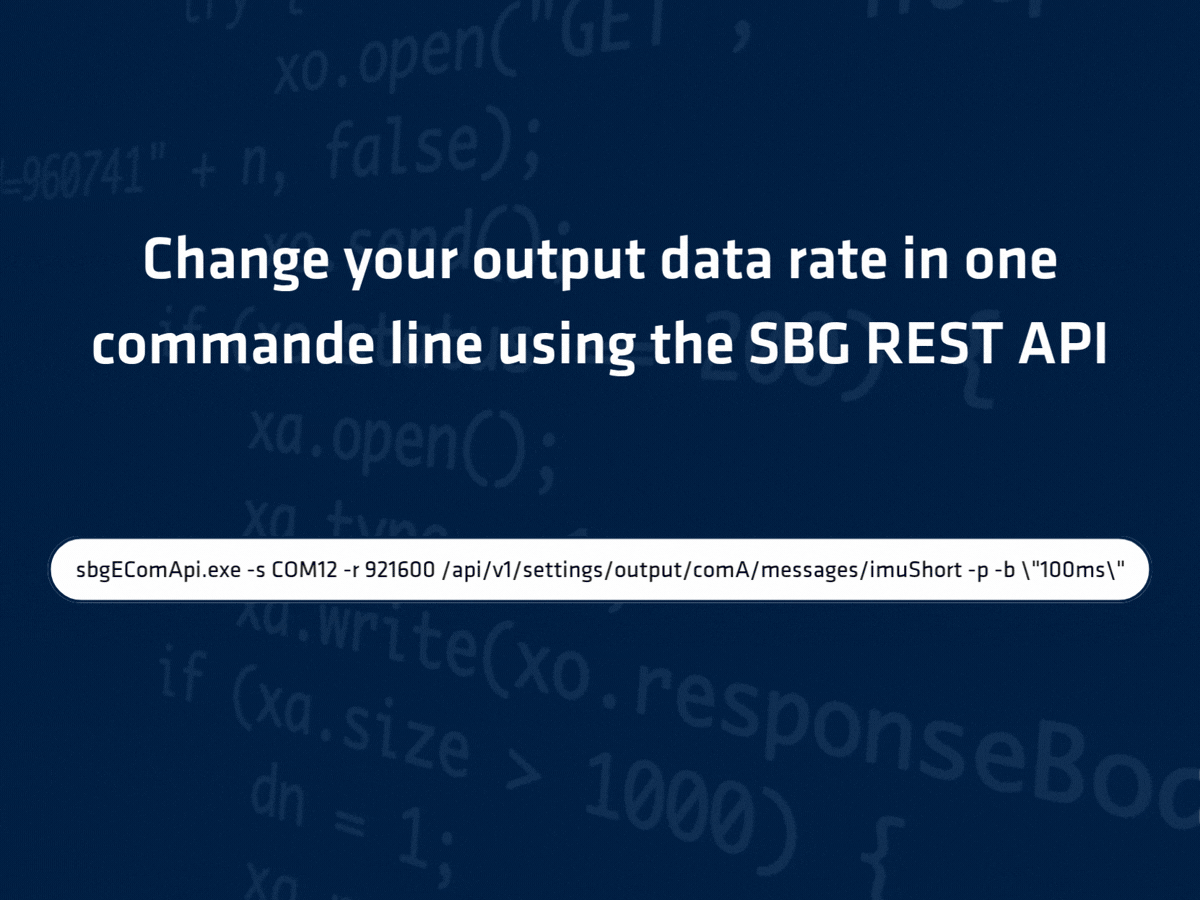
Protokollet sbgECom levererar dataströmmar med hög bandbredd och låg fördröjning, medan det RESTful-baserade sbgINSrestApi möjliggör fullständig programvarubaserad konfiguration och styrning.
Produktspecifikationer
Accelerometerprestanda
±40 g Repeterbarhet av långsiktig avvikelse
1250 µg Bias-stabilitet under körning
6 μg Skalfaktor
500 ppm Slumpvandring med konstant hastighet
0,02 m/s/√h Fel vid korrigering av vibrationer
0,03 mg/g² Bandbredd
250 Hz
Gyroskoprestanda
± 4000 °/s Repeterbarhet av långsiktig avvikelse
150 °/h Bias-stabilitet under körning
0,5 °/h Skalfaktor
500 ppm Vinkelformad slumpvandring
0,18 °/√h Fel vid korrigering av vibrationer
0,2 °/h/g² Bandbredd
250 Hz
Gränssnitt
Binär sbgECom Utdatafrekvens
Upp till 2 kHz Ingångar / Utgångar
1x UART (LvTTL) – upp till 4 Mbps Synkronisering IN/UT
1x synkroniseringsutgång / klockingång Klocklägen
Internt eller externt (direkt vid 2 kHz eller skalat) IMU konfiguration
sbgINSRestAPI (klockläge, ODR, synkronisering in/ut, händelser)
Mekaniska och elektriska specifikationer
3.3 VDC Strömförbrukning
0.30 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Vikt (g)
19 g Mått (LxBxH)
30 mm × 28 mm × 13,3 mm
Miljöspecifikationer och drifttemperatur
IP-50 Driftstemperatur
-40 °C till 85 °C Vibrationer
10 g RMS – 20 till 2 kHz och 6 g RMS – 20 Hz till 4,5 kHz Stötar
2 000 g under 0,3 ms MTBF (beräknad)
4 000 000 timmar Uppfyller standard
MIL-STD-810
Utvecklad för verksamhetskritiska tillämpningar
Pulse–40 OEM är en mångsidig och beprövad lösning som erbjuder den prestanda, robusthet och SWaP-effektivitet som krävs för uppdragskritiska tillämpningar – allt från precisionsstyrda vapen och stabilisering av sökare till navigationssystem, optronik och autonoma plattformar.
Navigationssystem
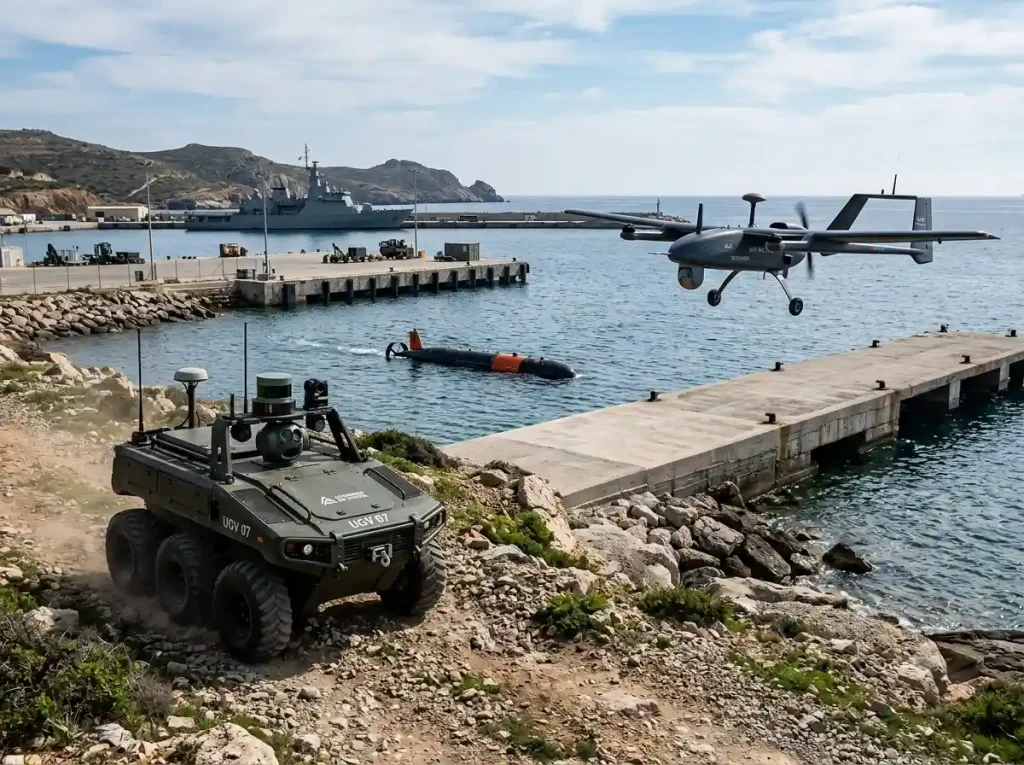
Pulse‑40 OEM levererar tillförlitliga orienterings- och rörelsedata för navigationssystem som används i miljöer med svåra förhållanden vad gäller ” GNSS ”, vilket möjliggör noggrann attitydberäkning och kursberäkning på land-, luft- och sjöplattformar.
De viktigaste fördelarna
- Tröghetsprestanda av taktisk klass
- Avancerade funktioner för klocksynkronisering med stöd för intern klocka och externa klockor
- Utmärkt avvikelsestabilitet och repeterbarhet
- Mycket lågt brus för förbättrad navigationsnoggrannhet
- Bevisad tålighet mot vibrationer, EMC-störningar och tuffa miljöer
- Inbyggda magnetometrar för förbättrad mätbarhet av kursen
Autonoma system
Pulse‑40 OEM tillhandahåller tillförlitliga rörelsedata och orienteringsdata för autonoma plattformar, vilket underlättar lokalisering, navigering och styrning i krävande driftsmiljöer.
De viktigaste fördelarna
- Prestanda i taktisk klass för noggrann avkänning av läge och rörelse
- Avancerade funktioner för klocksynkronisering med stöd för intern klocka och externa klockor
- Kompakt, SWaP-optimerad konstruktion
- Kontinuerlig inbyggd övervakning
- Förbättrad tålighet mot vibrationer och EMC-störningar
- Förenklad integration med OEM
EO/IR-stabilisering
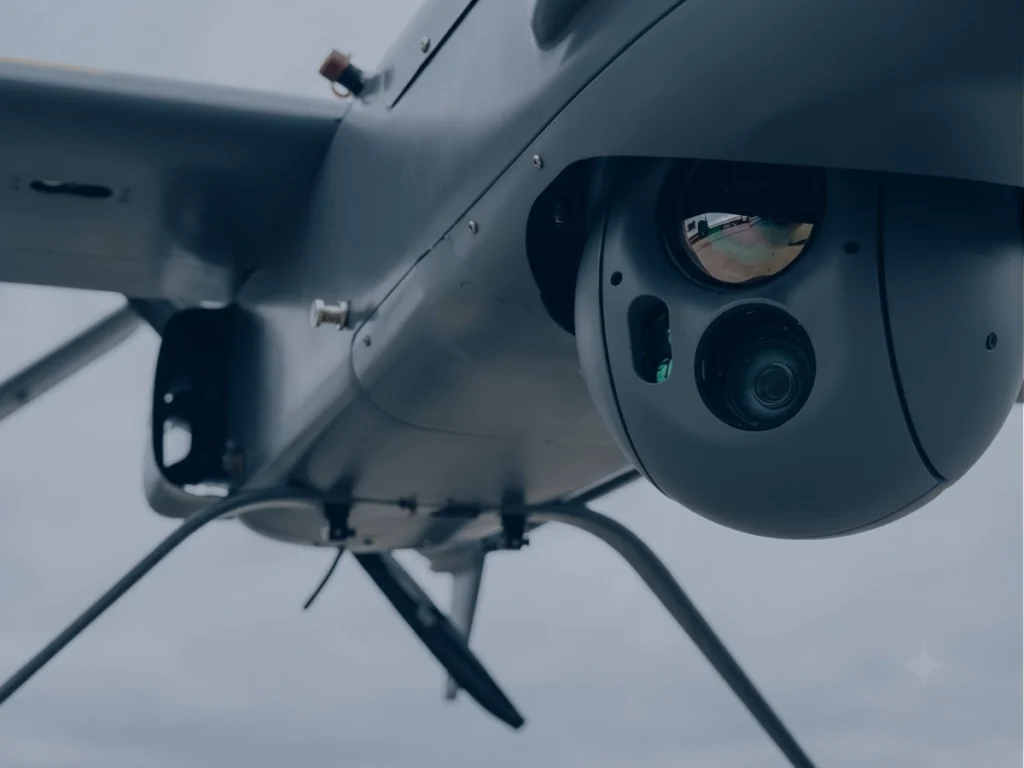
Pulse‑40 OEM möjliggör smidig stabiliseringoch exakt inriktning av nyttolasten för optroniska system som används på rörliga plattformar, vilket ger utmärkt spårningsprestanda under krävande förhållanden.
De viktigaste fördelarna
- Mycket lågt brus för överlägsen stabiliseringsnoggrannhet (ARW 0,08 °/√h)
- Låg latens (1,5 ms från rörelse till utsignal)
- Mätningar med hög bandbredd för responsiva stabiliseringsslingor
- Kompakt och lätt integrering
- Stabil prestanda i miljöer med vibrationer
Fjärrstyrda vapenstationer och torn
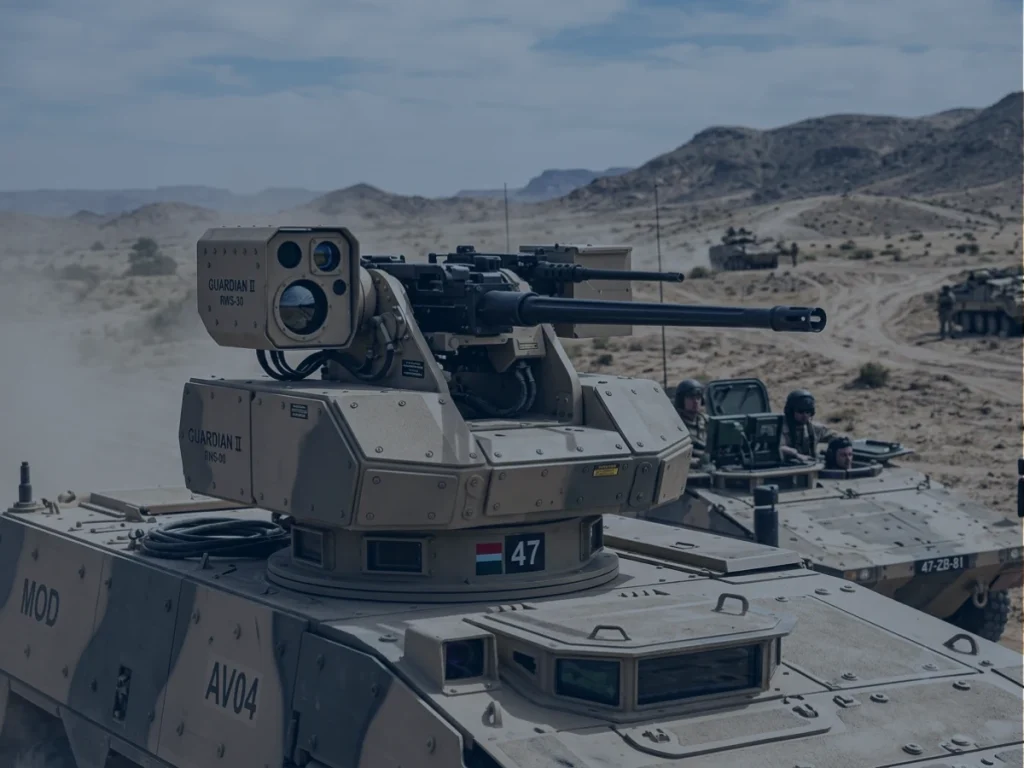
Pulse‑40 OEM möjliggör precis vapenstabilisering, spårning och riktning på rörliga plattformar, vilket säkerställer precision trots fordonets rörelser, vibrationer och stötar.
De viktigaste fördelarna
- Utmärkt vinkelstabilitet under plattformens rörelse
- Hög vibrationsbeständighet med lågt VRE-värde (0,02 °/h/g²)
- Låg latens för responsiva stabiliseringsslingor
- OEM -design – kompakt men ändå robust
- Stabil prestanda även under tuffa driftsförhållanden
Precisionsstyrda vapen (GNC)
Pulse‑40 OEM erbjuder exakt rörelsedetektering för styr-, navigations- och kontrollsystem i missiler, styrda raketer och glidbomber, och kombinerar prestanda på taktisk nivå med den kompakta storlek, låga vikt och miljötålighet som krävs av moderna plattformar för precisionsanfall.
De viktigaste fördelarna
- Fullständig kontroll över leveranskedjan för styrda vapen och nationella försvarsprogram
- Gyroskop med ±4000°/s och accelerometer med ett mätområde på 40 g för högdynamiska manövrer
- Hög miljöbeständighet med omfattande kvalificering som går utöver MIL-STD-810
- Stabilitet i avdrift av taktisk kvalitet för navigering och styrning
- Kompakt storlek på 30 × 28 × 13,3 mm och låg vikt (19 g)
- Låg strömförbrukning (0,3 W) för konstruktioner med begränsningar vad gäller storlek, vikt och effekt (SWaP)
Stabilisering och styrning av sökaren
Pulse‑40 OEM tillhandahåller attitydmätningar med låg fördröjning för EO/IR-sökare, vilket möjliggör precis stabilisering av siktlinjen, målspårning och styrning av slutfasen i mycket dynamiska miljöer.
De viktigaste fördelarna
- Kontrollerad och spårbar leveranskedja för utvecklingsprogram för suveräna sökare
- Mätningar med lågt brus och hög bandbredd samt en fördröjning på endast 1,5 ms
- Gyroskop med ±4000°/s och accelerometer med ett mätområde på 40 g för högdynamiska manövrer
- Bevarar riktningsnoggrannheten även vid kraftfulla manövrer
- Höga uppdateringsfrekvenser (2 kHz) för responsiva reglerkretsar
Pulse-40 datablad
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Pulse-40 med andra produkter
Se hur Pulse-40 står sig i jämförelse med andra produkter med hjälp av vår omfattande jämförelsetabell.
Upptäck de unika fördelarna när det gäller prestanda, precision och kompakt design, vilket gör den till ett utmärkt val för dina behov inom orientering och navigering.
-
Pulse-40 OEM
- Accelerometerns mätområde
- ±40 g
- Gyroskopets räckvidd
- ± 4000 °/s
- Instabilitet i accelerometerns bias under körning
- 6 μg
- Gyroskopets förspänning – instabilitet under drift
- 0,5 °/h
- Slumpvandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelformad slumpvandring
- 0,18 °/√h
- Accelerometerns bandbredd
- 250 Hz
- Gyroskopets bandbredd
- 250 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 3,3–5,5 VDC
- Strömförbrukning
- 0.30 W
- Vikt (g)
- 19 g
- Mått (LxBxH)
- 30 × 28 × 13,3 mm
-
- Accelerometerns mätområde
- ± 40 g
- Gyroskopets räckvidd
- ± 1000 °/s
- Instabilitet i accelerometerns bias under körning
- 14 µg
- Gyroskopets förspänning – instabilitet under drift
- 7 °/h
- Slumpvandring med konstant hastighet
- 0.03 m/s/√h
- Vinkelformad slumpvandring
- 0,08 °/√h
- Accelerometerns bandbredd
- 203 Hz
- Gyroskopets bandbredd
- 125 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 4–15 VDC
- Strömförbrukning
- 400 mW
- Vikt (g)
- 10 g
- Mått (LxBxH)
- 26,8 x 18,8 x 9,5 mm
-
- Accelerometerns mätområde
- ± 40 g
- Gyroskopets räckvidd
- ± 400 °/s
- Instabilitet i accelerometerns bias under körning
- 6 μg
- Gyroskopets förspänning – instabilitet under drift
- 0,05 °/h
- Slumpvandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelformad slumpvandring
- 0,012 °/√h
- Accelerometerns bandbredd
- 450 Hz
- Gyroskopets bandbredd
- 100 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 5 till 36 VDC
- Strömförbrukning
- 2 W
- Vikt (g)
- 250 g
- Mått (LxBxH)
- 56 × 56 × 48 mm


Produktkompatibilitet


Dokumentation och resurser
Pulse-40 levereras med omfattande dokumentation som är utformad för att stödja användarna i varje steg.
Från installationsguider till avancerad konfiguration och felsökning – våra tydliga och detaljerade handböcker garanterar en smidig integration och drift.
Fallstudier
Upptäck de unika fördelarna med våra produkter. De är högpresterande, precisa och kompakta. Det gör dem till ett utmärkt val när du behöver hitta rätt väg.




Vår produktionsprocess
Upptäck den precision och expertis som ligger bakom alla produkter från SBG Systems . I följande video får du en inblick i hur vi noggrant konstruerar, tillverkar och testar våra högpresterande tröghetssystem.
Från avancerad teknik till strikt kvalitetskontroll – vår tillverkningsprocess garanterar att varje produkt uppfyller de högsta kraven på tillförlitlighet och noggrannhet.
Titta nu för att lära dig mer!

Be om en offert
De pratar om oss
Här presenterar vi erfarenheter och vittnesmål från branschproffs och kunder som har använt våra produkter i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, ökat produktiviteten och gett tillförlitliga resultat inom olika tillämpningsområden.



FAQ-sektion
Välkommen till vår FAQ-sektion, där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess användningsområden. Här hittar du utförliga svar om produktfunktioner, installationsprocesser, tips för felsökning och rekommenderade metoder för att få ut det mesta av din upplevelse.
Hitta svaren här!
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är en tröghetsmätare (IMU)?
Tröghetsmätare (IMU:er) är sofistikerade enheter som mäter och rapporterar en kropps specifika kraft, vinkelhastighet och ibland magnetfältsorientering. IMU:er är avgörande komponenter inom olika områden som navigering, robotik och rörelsespårning. Här är en närmare titt på deras nyckelfunktioner:
- Accelerometrar: Mäter linjär acceleration längs en eller flera axlar. De tillhandahåller data om hur snabbt ett föremål ökar eller minskar sin hastighet och kan detektera förändringar i rörelse eller position.
- Gyroskop: Mäter vinkelhastighet, eller rotationshastigheten kring en specifik axel. Gyroskop hjälper till att bestämma orienteringsförändringar, vilket gör att enheter kan behålla sin position i förhållande till ett referenssystem.
- Magnetometrar (valfritt): Vissa IMU:er innehåller magnetometrar, som mäter styrkan och riktningen hos magnetfält. Dessa data kan hjälpa till att fastställa enhetens orientering i förhållande till jordens magnetfält, vilket ökar navigeringsprecisionen.
IMU:er tillhandahåller kontinuerlig data om ett föremåls rörelse, vilket möjliggör spårning i realtid av dess position och orientering. Denna information är avgörande för tillämpningar som drönare, fordon och robotik.
I applikationer som kameragimbalar eller UAV:er hjälper IMU:er till att stabilisera rörelser genom att kompensera för oönskade rörelser eller vibrationer, vilket resulterar i smidigare drift.
