


Positionsdrift
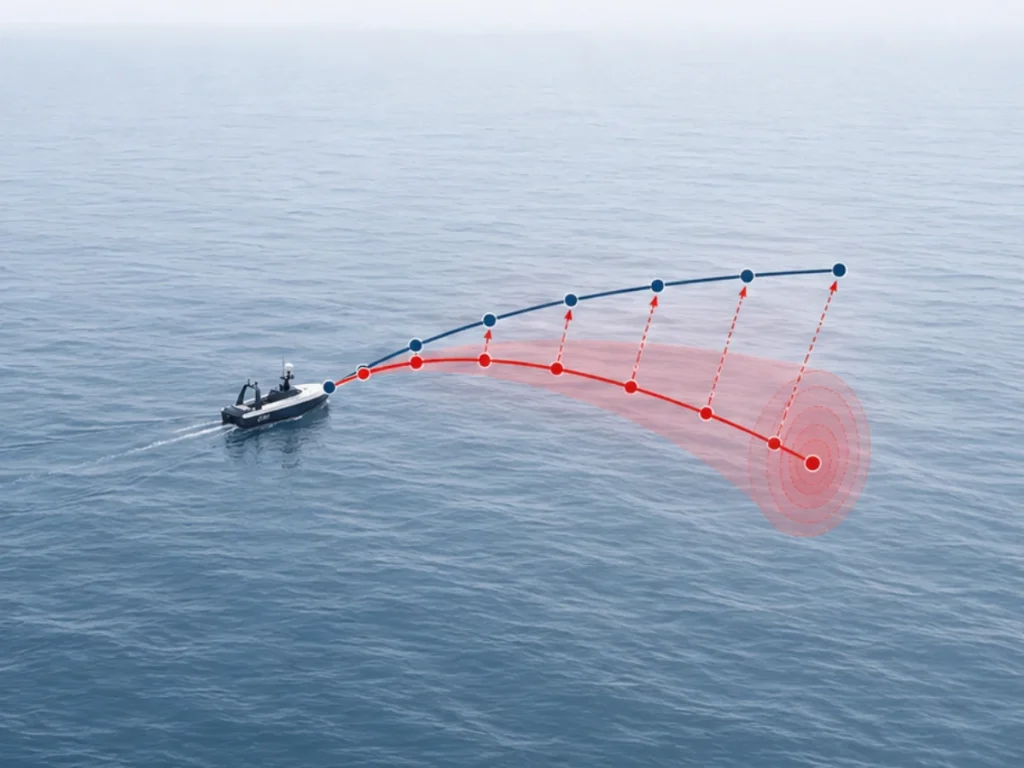
Positionsdrift är den gradvisa ökningen av positionsfel i ett tröghetsnavigeringssystem (INS) när det uppskattar ett fordons bana över tid. Ett INS beräknar positionen genom att integrera accelerationsmätningar från en tröghetsmätenhet (IMU). Eftersom integration förstärker sensorfel genererar även små mätbias ökande osäkerhet i navigeringen.
En IMU mäter specifik kraft och vinkelhastighet med hjälp av accelerometrar och gyroskop. Navigeringsalgoritmen omvandlar dessa mätningar från sensorramen till navigeringsramen med hjälp av attitydberäkning. INS integrerar sedan accelerationen för att beräkna hastighet och integrerar hastigheten för att beräkna position:
Eftersom position kräver en dubbel integration av acceleration skapar små fel en betydande drift. Till exempel ger en konstant accelerometerbias ett hastighetsfel som ökar linjärt med tiden:
Det resulterande positionsfelet växer kvadratiskt:
Gyroskopfel bidrar också till positionsdriften. Små attitydfel felaktigt projicerar gravitationsvektorn i det horisontella planet, vilket genererar falska accelerationer som ökar navigeringsfelen över tid. Sensorbiasinstabilitet, brusdensitet, skaljoursfel, felinriktning, temperaturförändringar, vibrationer och kalibreringskvalitet påverkar alla drifttillväxten.
Högpresterande IMU:er av taktik- och navigeringsklass minskar dessa effekter genom exakt kalibrering och avancerad felkompensering. Moderna INS-lösningar begränsar driften ytterligare genom att integrera tröghetsmätningar med stödkällor som GNSS, odometri, Doppler Velocity Log (DVL) eller visuell navigering.
Avancerade uppskattningsalgoritmer (t.ex. EKF) uppskattar kontinuerligt sensorfel, vilket förbättrar navigeringsnoggrannheten och förlänger den autonoma positioneringsprestandan under utökade GNSS-avbrott.
