


Posisjonsavvik
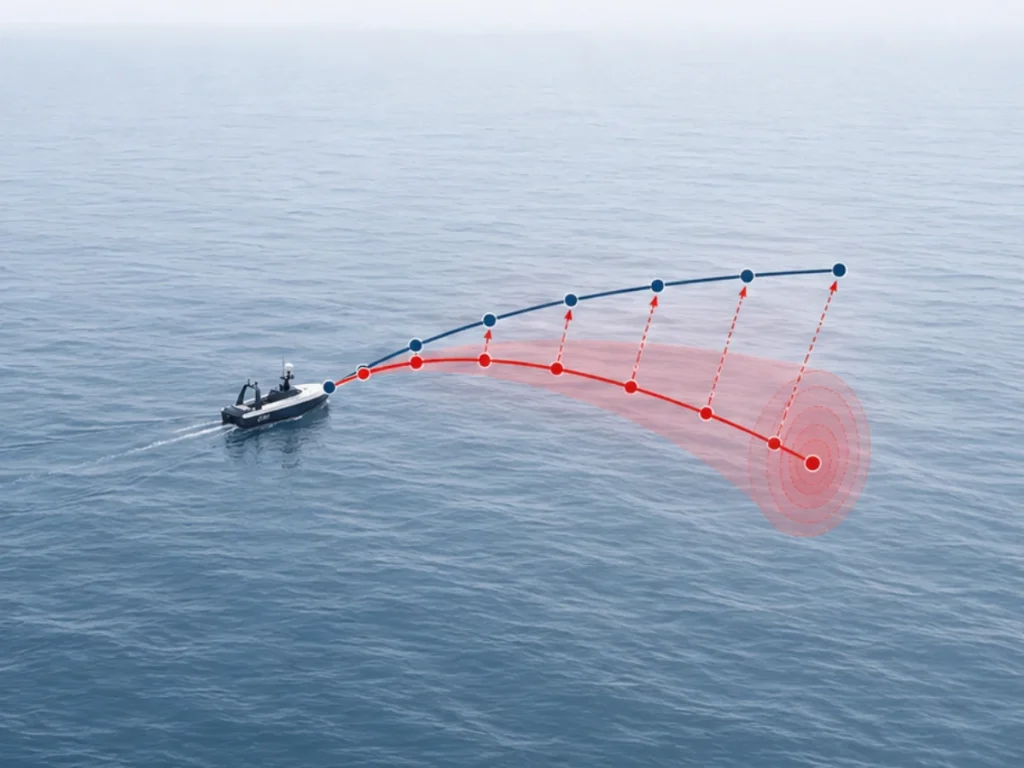
Posisjonsdrift er den gradvise økningen i posisjonsfeilen i et inertialnavigasjonssystem (INS) når systemet estimerer et kjøretøys bane over tid. Et inertialnavigasjonssystem ( INS ) beregner posisjonen ved å integrere akselerasjonsmålinger fra en inertialmåleenhet (IMU). Siden integrasjonen forsterker sensorfeil, fører selv små måleavvik til økende navigasjonsusikkerhet.
En IMU måler spesifikk kraft og vinkelhastighet ved hjelp av akselerometre og gyroskoper. Navigasjonsalgoritmen transformerer disse målingene fra sensorrammen til navigasjonsrammen ved hjelp av holdningsestimering. INS integrerer deretter akselerasjonen for å beregne hastigheten og integrerer hastigheten for å beregne posisjonen:
Siden posisjonsberegningen krever en dobbel integrasjon av akselerasjonen, kan små feil føre til betydelig avvik. For eksempel kan en konstant avvik i akselerometeret fører til en hastighetsfeil som øker lineært med tiden:
Den resulterende posisjonsfeilen øker kvadratisk:
Gyroskopfeil bidrar også til posisjonsdrift. Små holdningsfeil fører til feil projeksjon av tyngdekraftsvektoren inn i det horisontale planet, noe som genererer falske akselerasjoner som øker navigasjonsfeilene over tid. Ustabilitet i sensorens forspenning, støytetthet, feil i skalafaktoren, feiljustering, temperaturendringer, vibrasjon og kalibreringskvalitet påvirker alle økningen i driften.
Høyytelses-IMU-er av taktisk og navigasjonsklasse reduserer disse effektene gjennom presis kalibrering og avansert feilkompensering. Moderne løsninger for « INS » begrenser avviket ytterligere ved å integrere treghetsmålinger med hjelpekilder som « GNSS », odometri, Doppler Velocity Log (DVL) eller visuell navigasjon.
Avanserte estimeringsalgoritmer (f.eks. EKF) estimerer kontinuerlig sensorfeil, noe som forbedrer navigasjonsnøyaktigheten og utvider ytelsen til autonom posisjonering under langvarige GNSS -avbrudd.
