


Konum kayması
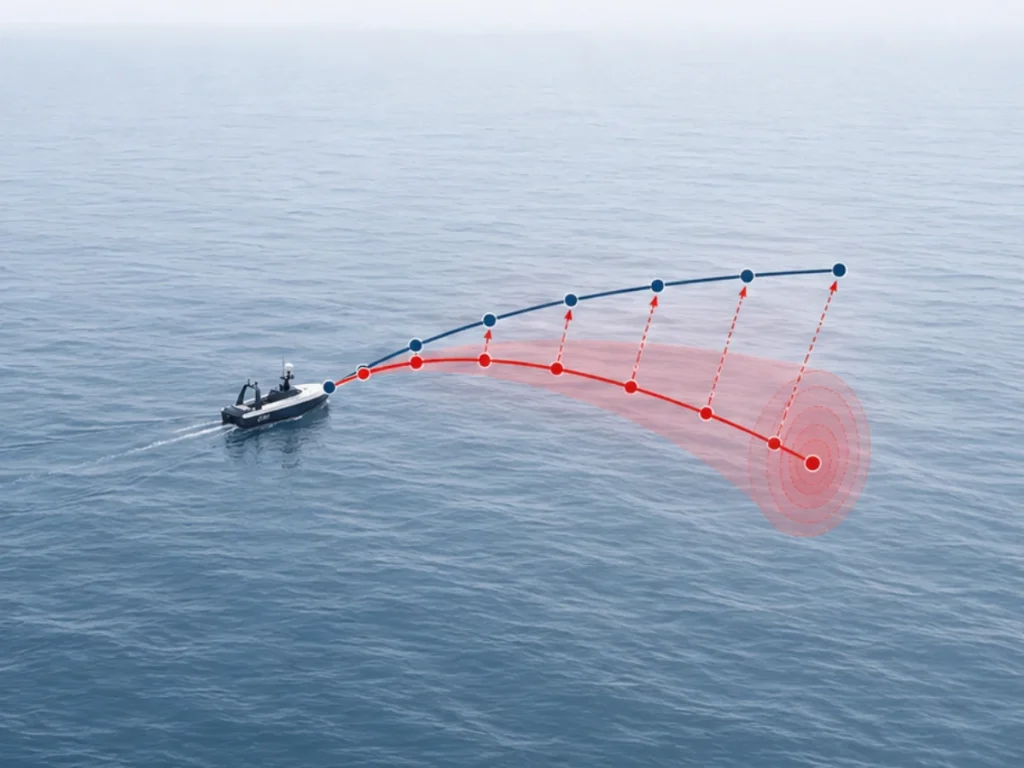
Konum sapması, bir atalet navigasyon sisteminde (INS), zaman içinde bir aracın yörüngesini tahmin ederken konum hatasının giderek artmasıdır. Bir atalet navigasyon sistemi ( INS ), bir atalet ölçüm biriminden (IMU) gelen ivme ölçümlerini entegre ederek konumu hesaplar. Entegrasyon, sensör hatalarını artırdığından, küçük ölçüm sapmaları bile navigasyon belirsizliğinin artmasına neden olur.
IMU , ivmeölçerler ve jiroskoplar kullanarak belirli kuvvet ve açısal hızı ölçer. Navigasyon algoritması, bu ölçümleri sensör çerçevesinden tutum tahmini kullanarak navigasyon çerçevesine dönüştürür. INS daha sonra ivmeyi entegre ederek hızı hesaplar ve hızı entegre ederek konumu hesaplar:
Konumun hesaplanması için ivmenin iki kez integrlenmesi gerektiğinden, küçük hatalar bile önemli ölçüde sapmaya yol açar. Örneğin, sabit bir ivmeölçer sapması zamanla doğrusal olarak artan bir hız hatası ortaya çıkarır:
Ortaya çıkan konum hatası ikinci dereceden artar:
Jiroskop hataları da konum sapmasına katkıda bulunur. Küçük tutum hataları, yerçekimi vektörünün yatay düzleme yanlış yansıtılmasına neden olarak, zamanla navigasyon hatalarını artıran yanlış ivmeler oluşturur. Sensör sapma kararsızlığı, gürültü yoğunluğu, ölçek faktörü hataları, hizasızlık, sıcaklık değişiklikleri, titreşim ve kalibrasyon kalitesi, sapmanın artmasına etki eder.
Yüksek performanslı taktik ve navigasyon sınıfı IMU’lar, hassas kalibrasyon ve gelişmiş hata telafisi sayesinde bu etkileri azaltır. Modern INS çözümleri, atalet ölçümlerini GNSS, odometri, Doppler Hız Kaydı (DVL) veya görsel navigasyon gibi yardımcı kaynaklarla entegre ederek sapmayı daha da sınırlar.
Gelişmiş tahmin algoritmaları (örn. EKF), sensör hatalarını sürekli olarak tahmin eder, navigasyon doğruluğunu artırır ve uzun süreli GNSS kesintileri sırasında otonom konumlandırma performansını uzatır.
