


Positieafwijking
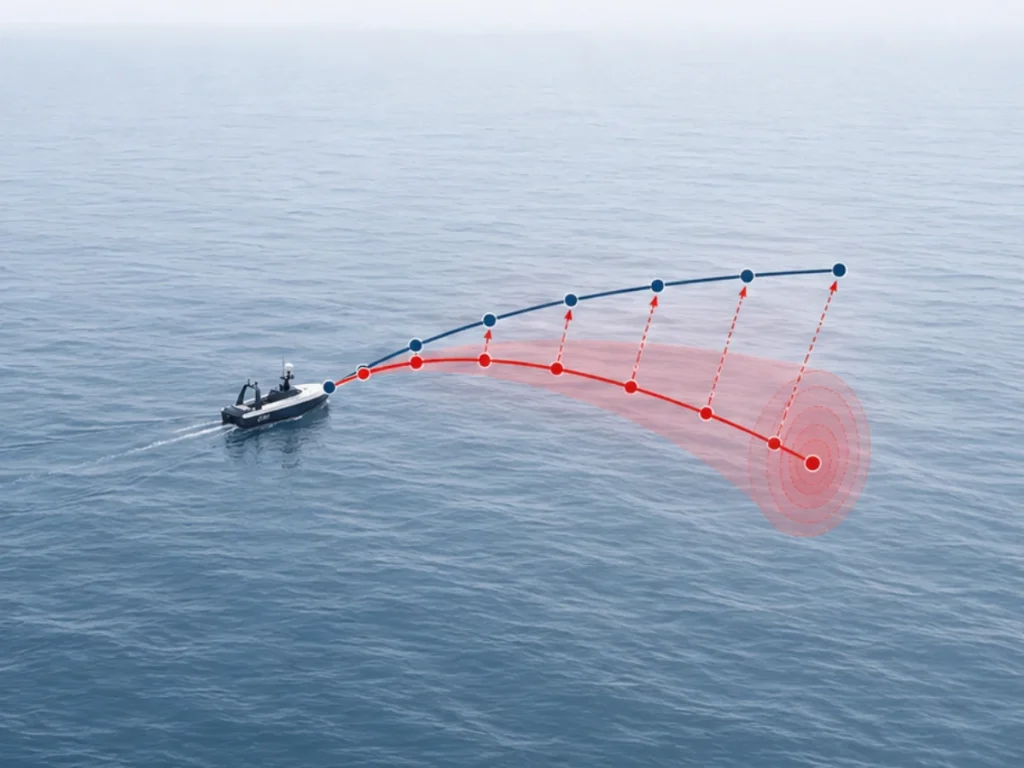
Positieafwijking is de geleidelijke toename van de positiefout in een inertiële navigatiesysteem (INS) bij het schatten van het traject van een voertuig in de loop van de tijd. Een inertiële navigatiesysteem ( INS ) berekent de positie door versnellingsmetingen van een inertiële meeteenheid (IMU) te integreren. Aangezien integratie sensorfouten versterkt, leiden zelfs kleine meetafwijkingen tot toenemende navigatieonzekerheid.
Een IMU meet specifieke kracht en hoeksnelheid met behulp van versnellingsmeters en gyroscopen. Het navigatie-algoritme zet deze metingen om van het sensorframe naar het navigatieframe met behulp van houdingsschatting. De INS integreert vervolgens de versnelling om de snelheid te berekenen en integreert de snelheid om de positie te berekenen:
Aangezien het bepalen van de positie een dubbele integratie van de versnelling vereist, leiden kleine fouten tot een aanzienlijke afwijking. Zo kan bijvoorbeeld een constante afwijking van de versnellingsmeter leidt tot een snelheidsfout die lineair toeneemt met de tijd:
De daaruit voortvloeiende positiefout neemt kwadratisch toe:
Fouten in de gyroscoop dragen ook bij aan positiedrift. Kleine fouten in de oriëntatie zorgen ervoor dat de zwaartekrachtvector verkeerd in het horizontale vlak wordt geprojecteerd, waardoor valse versnellingen ontstaan die de navigatiefouten in de loop van de tijd vergroten. Instabiliteit van de sensorafwijking, ruisdichtheid, fouten in de schaalfactor, verkeerde uitlijning, temperatuurschommelingen, trillingen en de kwaliteit van de kalibratie beïnvloeden allemaal de toename van de drift.
Hoogwaardige tactische en navigatie-IMU’s verminderen deze effecten door middel van nauwkeurige kalibratie en geavanceerde foutcompensatie. Moderne ‘ INS ’-oplossingen beperken de afwijking nog verder door inertiële metingen te integreren met ondersteunende bronnen zoals GNSS, odometrie, Doppler Velocity Log (DVL) of visuele navigatie.
Geavanceerde schattingsalgoritmen (bijv. EKF) schatten continu sensorfouten in, waardoor de navigatienauwkeurigheid wordt verbeterd en de prestaties van autonome positionering worden uitgebreid tijdens langdurige GNSS -uitval.
