
IMU klasy przemysłowej
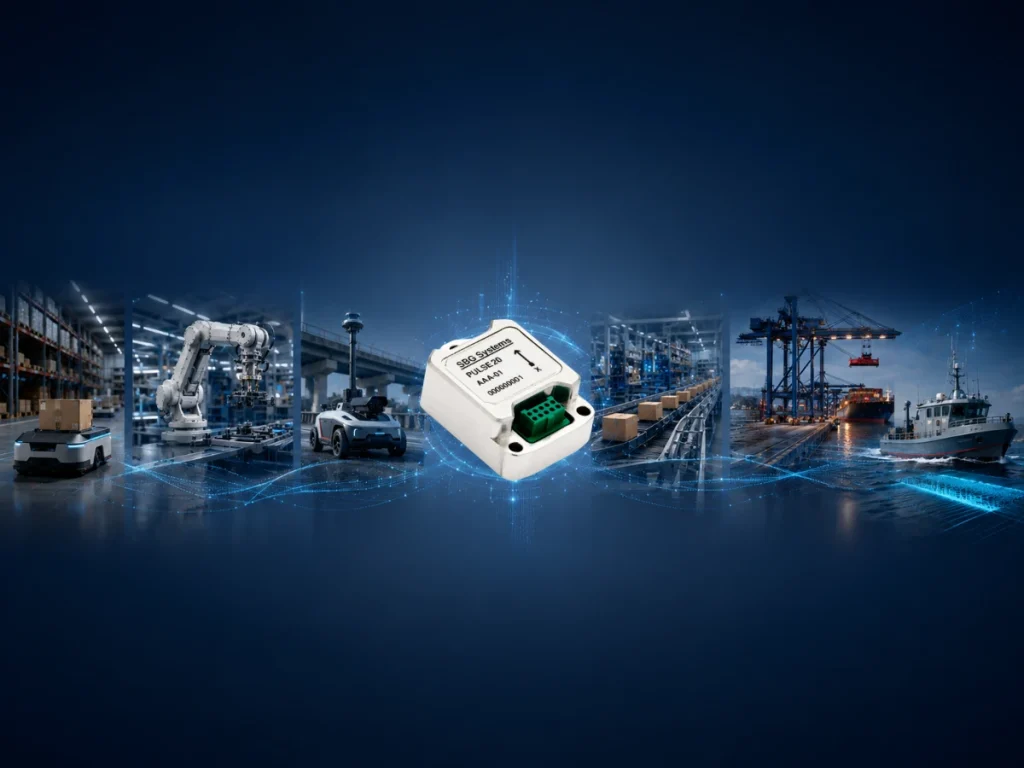
Industrialny IMU to czujnik ruchu, który mierzy trójosiową prędkość kątową i trójosiowe przyspieszenie liniowe. W porównaniu z urządzeniami klasy konsumenckiej zapewnia wyższą dokładność, stabilność i trwałość. Łączy w sobie trzy żyroskopy MEMS i trzy akcelerometry MEMS w skalibrowanej obudowie. Dzięki temu działa niezawodnie w trudnych środowiskach przemysłowych.
Przemysłowe czujniki IMU zazwyczaj osiągają niestabilność zerową żyroskopu w zakresie od 1 do 10°/h. Ponadto przypadkowy szum kątowy wynosi zazwyczaj od 0.1 do 0.5°/√h. Błąd biasu akcelerometru mieści się zazwyczaj w przedziale od 0.1 do 1 mg, w zależności od architektury czujnika i jakości kalibracji. W rezultacie cechy te umożliwiają stabilną estymację orientacji i niezawodną nawigację z zliczenia zgonu (dead reckoning) podczas krótkich przerw w sygnale GNSS.
Producenci optymalizują przemysłowe IMU pod kątem długoterminowej powtarzalności zamiast maksymalnej dokładności nawigacyjnej. Dlatego zaawansowana kalibracja fabryczna kompensuje błędy współczynnika skalowania, niewspółosiowość osi, dryf temperaturowy i nieliniowość czujnika. Co więcej, kalibracja zachowuje skuteczność w szerokim zakresie temperatur roboczych. Wiele przemysłowych jednostek IMU integruje również filtrowanie drgań i wbudowane funkcje autotestu. Ponadto wysokie częstotliwości próbkowania zachowują jakość pomiarów w wysoce dynamicznych warunkach pracy.
Przemysłowe IMU służą jako podstawowy element pomiarowy systemu AHRS lub INS. Dostarczają danych inercyjnych do fuzji z GNSS, LiDAR-em, enkoderami kołowymi, kamerami, odometerami lub logami prędkości dopplerowskiej (DVL). W rezultacie fuzja czujników poprawia odporność pozycjonowania, estymację orientacji i sterowanie pojazdem. Utrzymuje również wydajność nawigacyjną, gdy referencje zewnętrzne ulegają degradacji lub stają się tymczasowo niedostępne.
Inżynierowie szeroko wdrażają przemysłowe IMU w robotyce mobilnej, autonomicznych robotach mobilnych (AMR), mobilnych systemach mapowania, platformach morskich, pojazdach AGV, dźwigach, systemach przenośnikowych, maszynach przemysłowych i precyzyjnej automatyce. Oferują one zatem skuteczną równowagę między wydajnością, niezawodnością, poborem mocy a kosztem. W efekcie nadają się do wymagających zastosowań w zakresie sterowania ruchem i nawigacji przemysłowej.
