


IMU klasy taktycznej
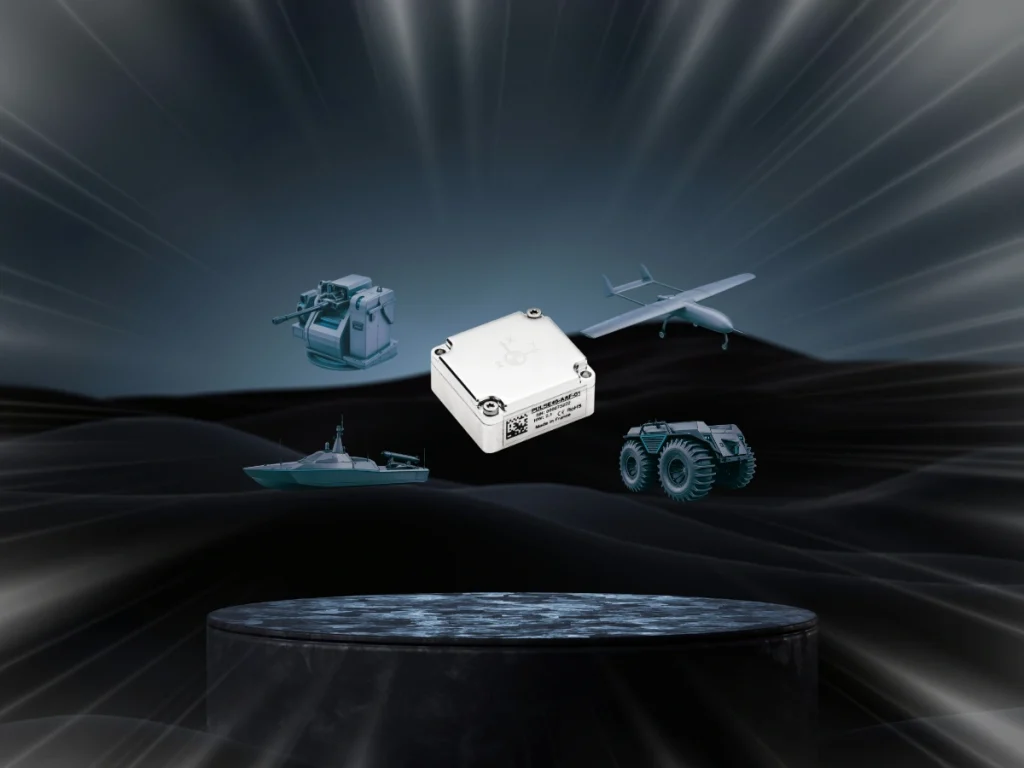
Taktyczna jednostka IMU (Inertial Measurement Unit) to wysokowydajny czujnik inercyjny, który mierzy trójosiową prędkość kątową i przyspieszenie liniowe z precyzją wystarczającą do zastosowań związanych z nawigacją, prowadzeniem i stabilizacją, wymagających stałej dokładności podczas degradacji lub zaniku sygnału GNSS. Łączy on trzy żyroskopy i trzy akcelerometry, opierając się zazwyczaj na zaawansowanych technologiach MEMS lub FOG (żyroskop światłowodowy).
Jednostki IMU są klasyfikowane według klasy wydajności w oparciu o charakterystykę ich komponentów. Producenci klasyfikują taktyczne IMU przede wszystkim na podstawie wydajności żyroskopów. Typowe specyfikacje obejmują stabilność błędu systematycznego poniżej 1°/h, błądzenie losowe kąta (ARW) poniżej 0,15°/√h oraz doskonałą odporność na wibracje, stabilność współczynnika skalowania i powtarzalność temperaturową. Cechy te minimalizują kumulację błędów inercyjnych i umożliwiają dokładną nawigację zliczeniową przez dłuższy czas.
W przeciwieństwie do czujników klasy przemysłowej zaprojektowanych do monitorowania ruchu, taktyczne IMU obsługują ciągłą nawigację inercyjną po zintegrowaniu z systemem odniesienia kursu i przechyłu (AHRS) lub systemem nawigacji inercyjnej (INS). Ich niski wzrost błędów pozwala filtrowi nawigacyjnemu utrzymywać niezawodne szacunki orientacji, prędkości i pozycji, podczas gdy zewnętrzne sygnały pozycjonowania pozostają niedostępne.
Nowoczesne taktyczne jednostki IMU typu MEMS osiągają taką wydajność dzięki precyzyjnej mikroprodukcji i redundancji architektur pomiarowych. Zawierają one również zaawansowaną kalibrację, kompensację temperatury w czasie rzeczywistym oraz zaawansowane modele błędów. Czujniki te zapewniają wysoką szerokość pasma, niskie opóźnienia oraz wyjątkową odporność na wstrząsy i wibracje. Cechy te czynią je odpowiednimi do wysoce dynamicznych środowisk operacyjnych.
Inżynierowie stosują taktyczne IMU w systemach obronnych, badaniach hydrograficznych, głowicach lotniczych (np. LiDAR) oraz mobilnych platformach pomiarowych. Obsługują one również roboty autonomiczne, sprzęt offshore, pozycjonowanie kolejowe oraz statki bezzałogowe. Czujniki te niwelują przerwy w działaniu GNSS, zachowując ciągłość nawigacji. W rezultacie pozostają fundamentalnymi elementami nowoczesnych systemów pozycjonowania i nawigacji.
