


Przetwarzanie w obu kierunkach
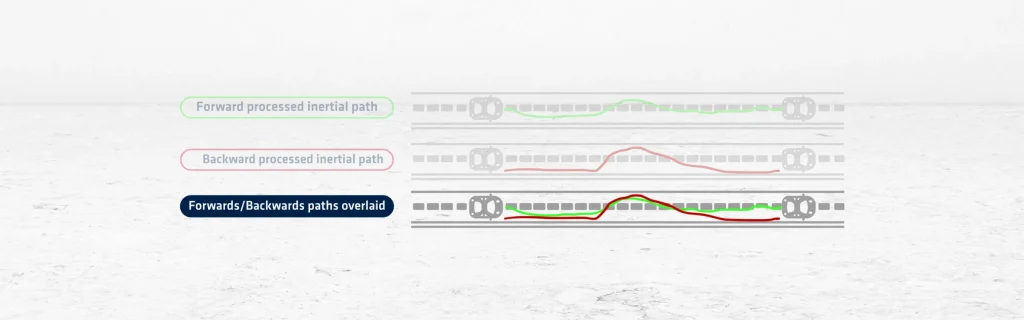
Przetwarzanie w przód i w tył to metoda post-processingu używana do poprawy dokładności pozycjonowania w systemach nawigacyjnych GNSS/INS. Metoda ta wykorzystuje zalety obu technologii, używając wszystkich zebranych danych w dwóch kierunkach: do przodu i do tyłu. Przetwarzanie w przód analizuje dane w kolejności chronologicznej, tak jak zostały zarejestrowane. Przetwarzanie wsteczne robi odwrotnie, odczytując i analizując dane od ostatniego zarejestrowanego punktu do początku. Ta dwuetapowa technika zapewnia dwie estymacje trajektorii, które można następnie połączyć, aby zwiększyć dokładność.
GNSS oferuje wysoką długoterminową dokładność, ale zawodzi w obszarach z przeszkodami sygnału, takich jak tunele lub gęste miasta. Z drugiej strony, systemy inercyjne dostarczają niezawodne dane krótkoterminowe, ale z czasem dryfują. Kiedy sygnały GNSS zanikają, na przykład w tunelu, dane inercyjne podtrzymują trajektorię, ale wprowadzają błędy. Błędy te kumulują się inaczej, gdy są przetwarzane wstecz. Porównując ścieżki inercyjne do przodu i do tyłu, system identyfikuje i redukuje efekty dryftu.
Wyobraź sobie pojazd wjeżdżający do tunelu, w którym sygnał GNSS zostaje utracony. Ścieżka przetwarzana do przodu pokazuje skumulowany dryft w momencie wyjazdu pojazdu. Podczas przetwarzania wstecz od wyjazdu z tunelu, dryft pojawia się zamiast tego przy wjeździe. Połączenie obu kierunków równoważy błędy i poprawia ostateczną estymację ścieżki. Takie podejście pomaga uchwycić kluczowe ruchy, takie jak zmiana pasa ruchu lub unikanie przeszkód, nawet podczas przerw w dostawie sygnału GNSS.
Technika ta poprawia również estymację orientacji, zwiększając dokładność pitch, roll i yaw. Działa w trzech wymiarach, nie tylko w płaszczyźnie bocznej. Chociaż nie jest to niezbędne w przypadku bardzo krótkich przerw w dostawie prądu, zawsze poprawia jakość danych. Połączenie wyników z przetwarzania w przód i w tył daje solidną i dokładną trajektorię końcową.
Przetwarzanie w przód i w tył jest idealne do zastosowań, w których krytyczna jest wysoka dokładność. Przekształca system GNSS/INS w bardziej wydajne rozwiązanie, szczególnie w trudnych środowiskach, w których sam GNSS zawodzi.
Oprogramowanie PPK GNSS+INS Qinertia
Oprogramowanie Qinertia PPK wprowadza całkowicie nowy poziom w rozwiązaniach pozycjonowania o wysokiej dokładności. Uzyskaj niezrównaną dokładność w swoich procesach roboczych poprzez post-processing surowych danych o położeniu.
Odkryj wszystkie funkcje
