Ellipse-D som drivkraft for en selvkjørende lastebil
Selvkjørende lastebil med uavhengig hjuldrift og styresystem.
« Ellipse-D fra SBG Systems var enkel å bruke, svært nøyaktig og stabil, og hadde et kompakt design – alt dette var avgjørende for utviklingen av WATonoTruck.» | Amir K., professor og direktør, University of Waterloo
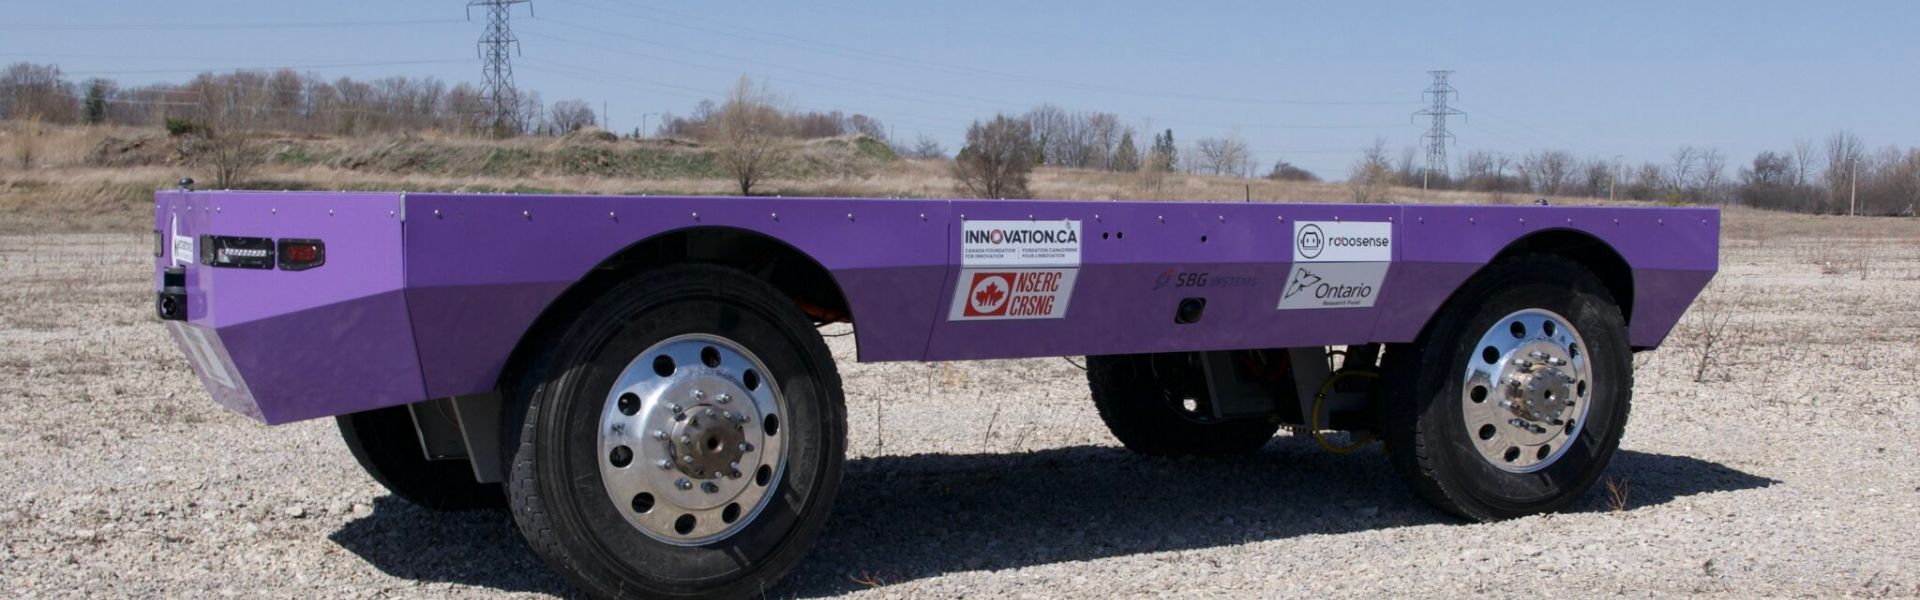
Vi vet alle at trafikkulykker oppstår på grunn av førerfeil, ugunstige værforhold eller tekniske feil på kjøretøyet. Men hva om vi kunne få kjøretøyene til å kjøre av seg selv og dermed unngå disse ulykkene? For eksempel en selvkjørende lastebil eller en autonom bil.
Det er ideen bak selvkjørende kjøretøy, og Mechatronic Vehicle Systems (MVS) Lab ved University of Waterloo jobber med et prosjekt kalt WATonoTruck (WATerloo autonomous Truck).
Det er en selvkjørende lastebil med flatbed, designet for tung materialhåndtering, landbruk og tjenesteapplikasjoner. Den bruker avanserte styringsmetoder for å analysere lastebilens bevegelser, spesielt under farlige forhold eller i tilfeller av funksjonsfeil, for å sikre sikkerhet og effektivitet.
Laboratoriet har som mål å utvide anvendelsen av teknologi for autonome kjøretøy utover persontransport. De ønsker å bruke den i andre bransjer som landbruk, gruvedrift og skipsfart, og dermed øke effektiviteten og redusere driftsstans.
Møt WATonoTruck
En lastebil som ikke trenger sjåfør – det er WATonoTruck! Det er en selvkjørende lastebil med flat lasteflate og uavhengig hjul- og styresystem. Den er bygget på «Corner Module» (CM)-plattformen.
CM-modulene er utviklet med tanke på modulær kjøretøykonstruksjon og kan monteres på hvilket som helst chassis i hvilken som helst konfigurasjon.
Hver CM fungerer som et elektrisk kjøretøy med ett hjul, utstyrt med sin egen kontrollenhet. Dette gjør at den kan operere uavhengig med egne systemer for fremdrift, bremsing, styring og fjæring.
Dette gjør lastebilen svært smart og tilpasningsdyktig til alle bruksområder og terrengtyper.
WATonoTruck, drevet av Ellipse-D
Som en ledende aktør innen høypresisjonsløsninger for posisjonering og navigasjon er vi stolte av å samarbeide med Mechatronic Vehicle Systems Lab ved University of Waterloo.
Vi leverer « Ellipse-D», et RTK-system med to antenner INS, som gir uovertruffen nøyaktighet når det gjelder posisjon og kurs.
Dette presisjonsnivået er avgjørende for autonom navigasjon, og sikrer at WATonoTruck beveger seg sikkert og nøyaktig selv i krevende omgivelser.

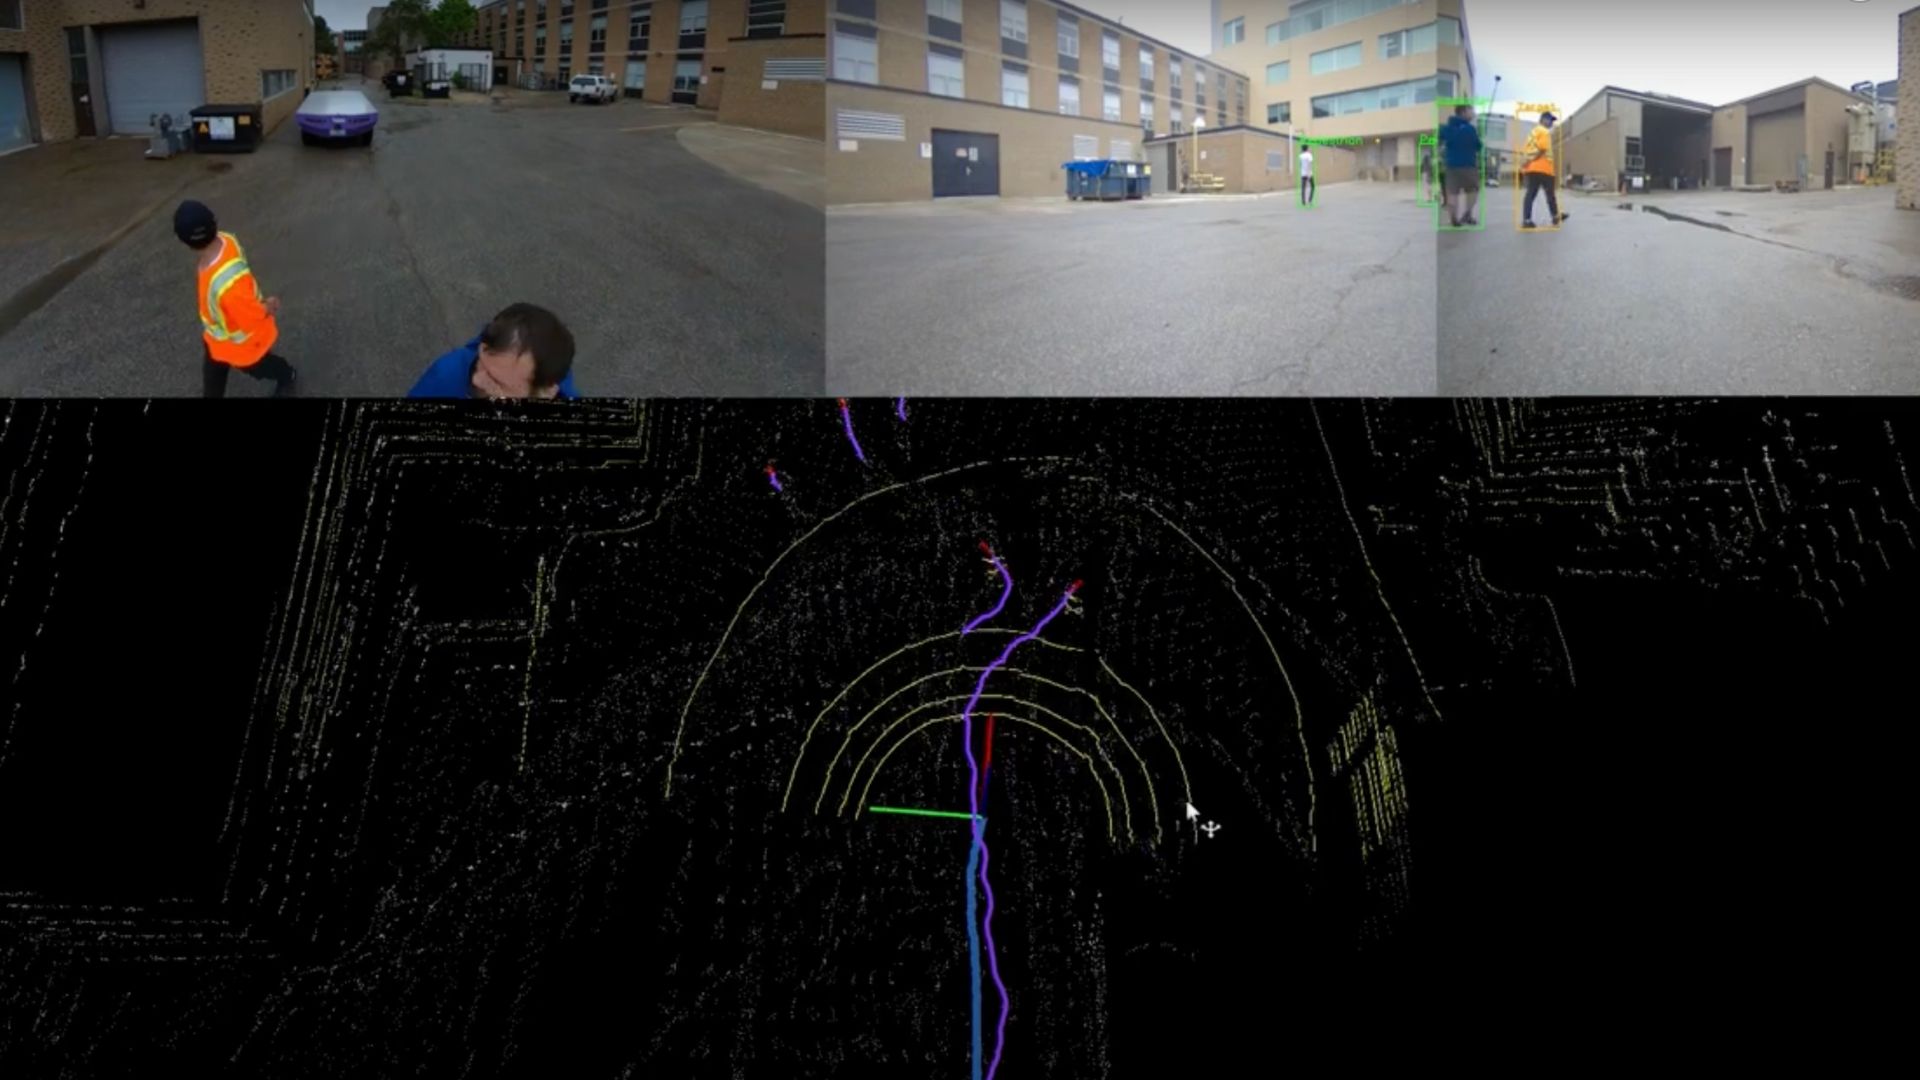
Ellipse-D (3. generasjon), LiDAR-sensorer og avanserte kameraer – denne omfattende sensorsuiten muliggjør kartlegging av omgivelsene i sanntid, hindringsdeteksjon og ruteplanlegging.
Gjennom vårt sponsorat får laboratoriet avgjørende støtte i utviklingen av WATonoTruck, i form av høypresisjonsløsninger som sikrer pålitelig bevegelse og navigasjon.
Dette samarbeidet bidrar ikke bare til en vellykket utvikling av WATonoTruck, men fremmer også veksten av applikasjoner for autonome kjøretøy på tvers av bransjer, og driver frem innovasjon og sikkerhet innen transport og andre områder.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der korreksjoner fra « GNSS » overføres nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre «GNSS »-korreksjonene, særlig når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordelen med PPK sammenlignet med RTK-etterbehandling er at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling, mens ved sanntidsbehandling vil enhver avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse føre til lavere posisjoneringsnøyaktighet.
En første viktig fordel med etterbehandling (PPK) fra GNSS sammenlignet med sanntidsmåling (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å overføre RTCM-korreksjonene fra CORS til systemetINS/GNSS .
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må påvirke miljøet. På den annen side vil datakvaliteten for alle leveransene dine bli betydelig forbedret dersom applikasjonen din tåler den ekstra behandlingstiden som kreves for å generere en optimalisert bane.
Hva er presis punktposisjonering?
Precise Point Positioning (PPP) er en satellittnavigasjonsteknikk som gir svært nøyaktig posisjonering ved å korrigere feil i satellittsignalene. I motsetning til tradisjonelle metoder for « GNSS », som ofte er avhengige av bakkebaserte referansestasjoner (som i RTK), benytter PPP globale satellittdata og avanserte algoritmer for å levere nøyaktig posisjonsinformasjon.
PPP fungerer overalt i verden uten behov for lokale referansestasjoner. Dette gjør det egnet for anvendelser i avsidesliggende eller krevende miljøer der det mangler infrastruktur på bakken. Ved å benytte presise data om satellittbaner og klokketider, sammen med korreksjoner for atmosfæriske effekter og flerveisutbredelse, minimerer PPP vanlige « GNSS »-feil og kan oppnå nøyaktighet på centimeternivå.
Selv om PPP kan brukes til etterbehandlet posisjonering, som innebærer analyse av innsamlede data i etterkant, kan det også tilby posisjoneringsløsninger i sanntid. Sanntids-PPP (RTPPP) blir stadig mer utbredt, noe som gjør det mulig for brukerne å motta korreksjoner og bestemme sin posisjon i sanntid.
