


Qinertia GNSS+INS etterbehandlingsprogramvare (PPK)
Presisjon på en enkel måte
Qinertia PPK-programvaren leverer et helt nytt nivå av posisjoneringsløsninger med høy presisjon, og muliggjør robust georeferering gjennom avanserte etterbehandlingskorreksjoner. I en verden som krever nøyaktighet uten kompromisser, fremstår vår PPK-programvare som hjørnesteinen for fagfolk og bransjer som søker uovertruffen tillit til sine posisjonsdata.
Etterbehandlingsprogramvare som faktisk fungerer
Oppnå uovertruffen nøyaktighet i arbeidsflytne dine ved å etterbehandle råposisjonsdataene dine gjennom avanserte korreksjonsprosesser. Qinertia er avgjørende i applikasjoner som krever nøyaktighet på centimeter-nivå, slik som geospatial oppmåling, kartlegging og hydrografi.


GNSS-funksjoner
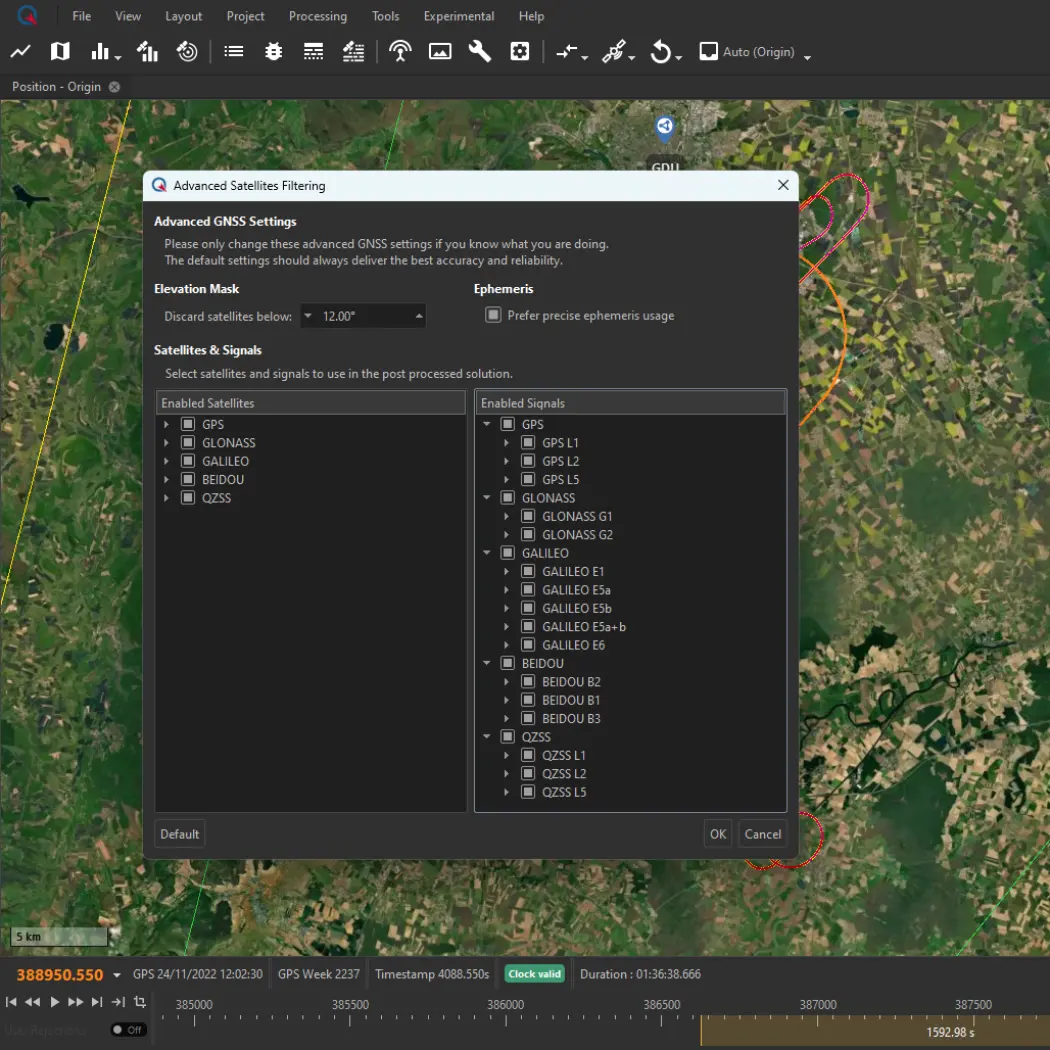
Qinertia støtter full multi-konstellasjons- og multifrekvens-GNSS-prosessering, noe som sikrer optimal nøyaktighet, robusthet og ytelse i alle miljøer.
Støttede konstellasjoner og frekvenser:
▶ GPS : L1, L2, L5
▶ Galileo : E1, E5a, E5b, E5(a+b), E6
▶ BeiDou : B1I, B2I, B3I
▶ Glonass : G1, G2
▶ QZSS : L1, L2, L5
Multifrekvensstøtte forbedrer flertydighetsløsning, konvergenstid og posisjoneringsnøyaktighet. Det forbedrer også motstandsdyktigheten i krevende miljøer, som urbane kløfter, dype skoger eller områder med høy ionosfærisk aktivitet.
Behandlingsmoduser
Qinertia tilbyr et omfattende utvalg av behandlingsmoduser for å tilpasse seg enhver operasjonell begrensning:
▶ PPK med enkeltbase
▶ PPK med enkeltbase (Ionoshield-modus)
▶ PPK med VBS (virtuell basestasjon)
▶ Nær-sanntids PPK med RTCM-korreksjoner
▶ Tett koblet PPP (Precise Point Positioning) hvor som helst i verden.
Funksjonalitet
Orbi AR – PPP med fast flertydighet
Orbi AR i Qinertia muliggjør Precise Point Positioning (PPP) med fiksert ambiguitet, og leverer resultater med høy nøyaktighet uten behov for en lokal basisstasjon. Denne innovative tilnærmingen er ideell for operasjoner i avsidesliggende eller krevende miljøer der CORS-nettverk ikke er tilgjengelige, eller hvor det er upraktisk å utplassere en egen basisstasjon.
Geodesimotor
Geodesimotoren i Qinertia har en omfattende samling verktøy som ikke bare er utrolig brukervennlige, men også svært allsidige.
Med et omfattende utvalg av forhåndskonfigurerte koordinatsystemer (CRS) lar Qinertia deg utnytte de essensielle offisielle systemene og transformasjonene for dine prosjekter. Du kan også lage egendefinerte transformasjoner tilpasset dine spesifikke eller vitenskapelige krav.
Støtte for flere sensorer
Sensorstøtte i Qinertia løfter den etterbehandlede kinematiske ytelsen ved å integrere eksterne bevegelses- og hastighetssensorer intelligent i PPK-arbeidsflyten. I tillegg til høypresisjons GNSS-støtte, støtter Qinertia DVL, veimåler (odometer), magnetometer, generell hastighet og flydatadata, slik at du kan styrke posisjoneringsnøyaktigheten og banekontinuiteten, selv i krevende miljøer der GNSS alene ikke er tilstrekkelig.
Ved å kombinere disse støttekildene under etterbehandlingen muliggjør Qinertia jevnere baner, redusert drift og mer pålitelige navigasjonsresultater på tvers av land-, maritim- og luftburna applikasjoner.
PPK med live RTCM
Du kan nå oppnå enestående nøyaktighet i PPK-arbeidsflytene dine ved å behandle dataene dine med RTCM-korreksjoner som brukes i sanntidsoperasjoner. Det er viktig å merke seg at denne funksjonen er spesielt utformet for scenarier med én enkelt basisstasjon i sanntid, og er uforenelig med VBS-oppsett.
RTCM-strøm i Qinertia omdefinerer presisjon og gir flere alternativer for din PPK.
RTS-utjevning
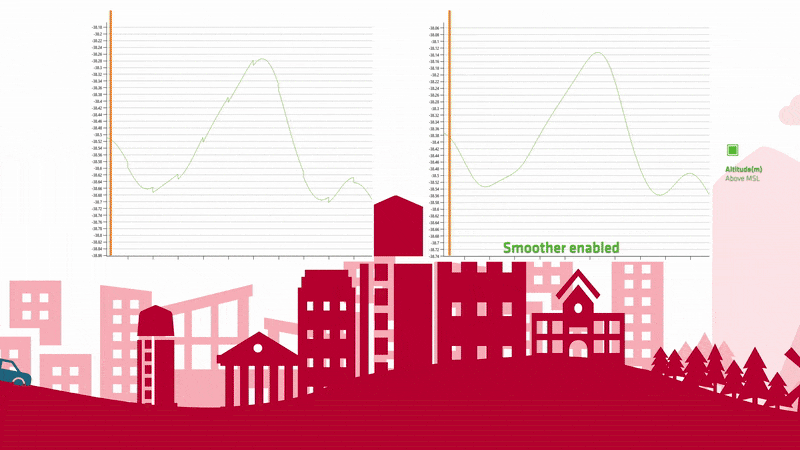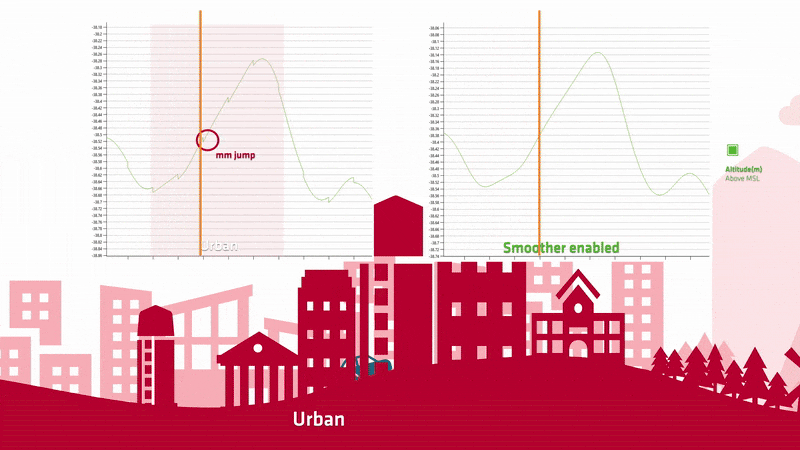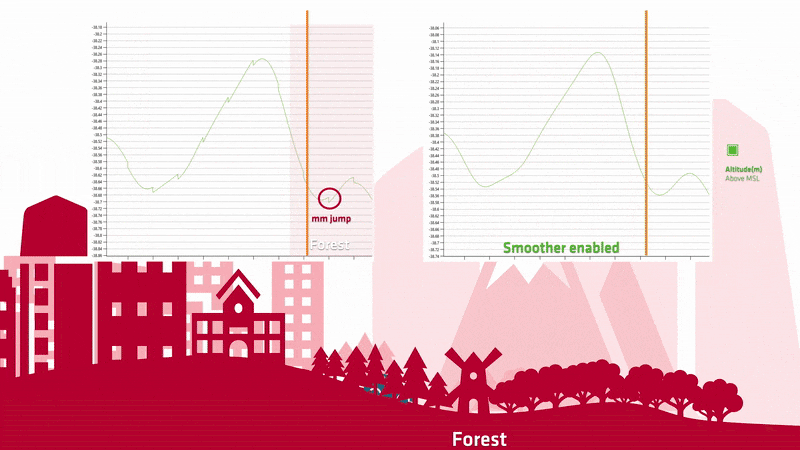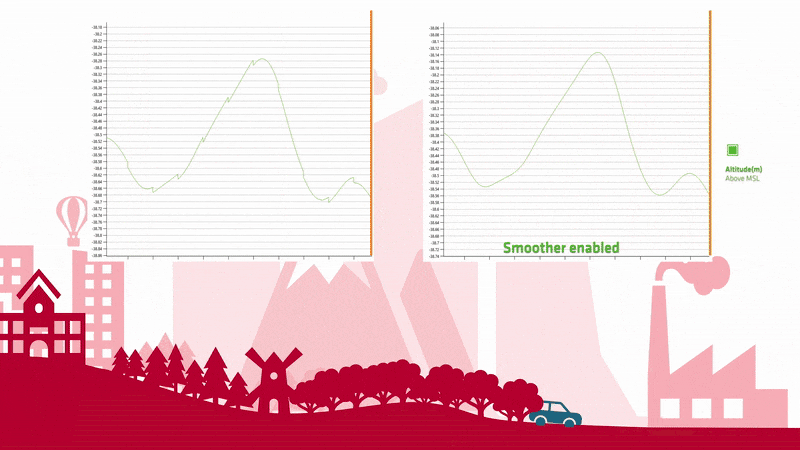
Et avansert prosesseringsalternativ utformet for å foredle din INS-bane etter sensorfusjonstrinnet. Ved å bruke utjevneren fjerner Qinertia alle skarpe overganger og plutselige hopp, noe som sikrer at de endelige baneutdataene ikke bare blir mer nøyaktige, men også betydelig jevnere og mer kontinuerlige.


Dekning for basisstasjoner
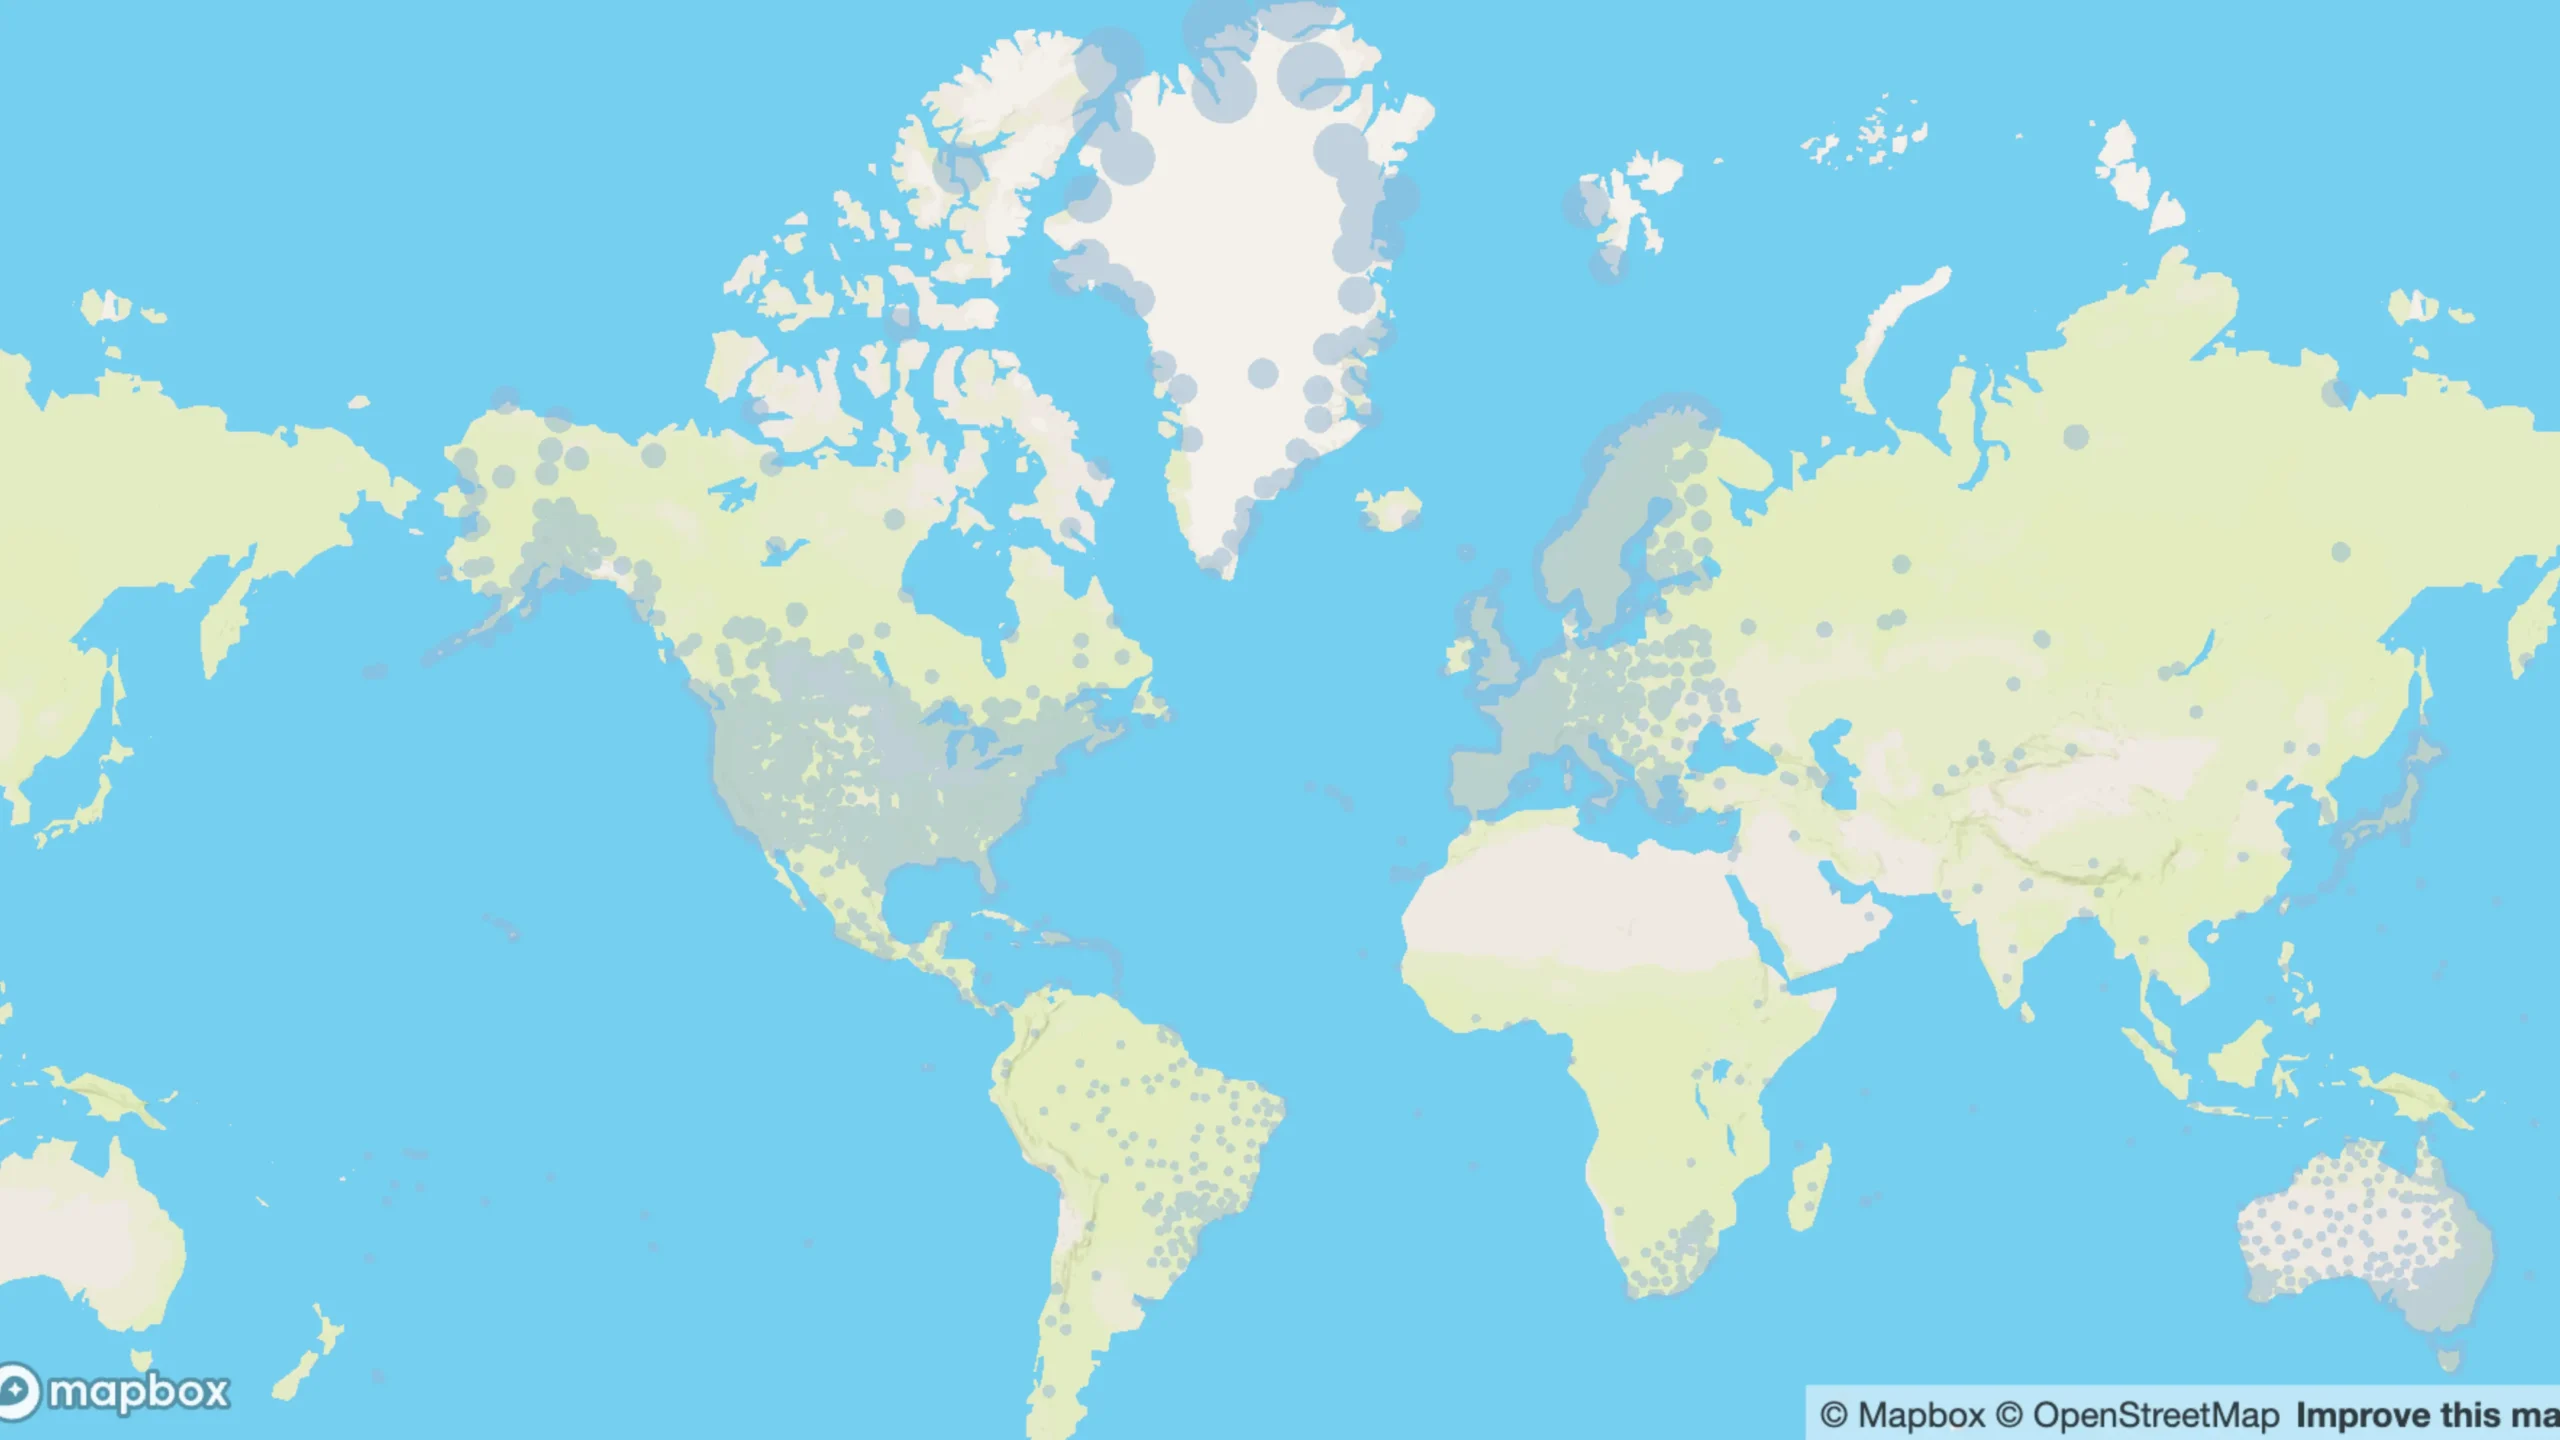
Qinertia stoler på et nettverk av mer enn 10 000 basisstasjoner i 164 land for å forbedre GNSS-nøyaktigheten. Utforsk stasjonene på MySBG-nettstedet.
Flere funksjoner
Opplev en transformerende tilnærming til GNSS-dataprosessering med Qinertia PPK Software fra SBG Systems – dens kraftige funksjoner er spesielt utformet for å løfte dine operasjoner til nye høyder!
Avansert direkte georeferering
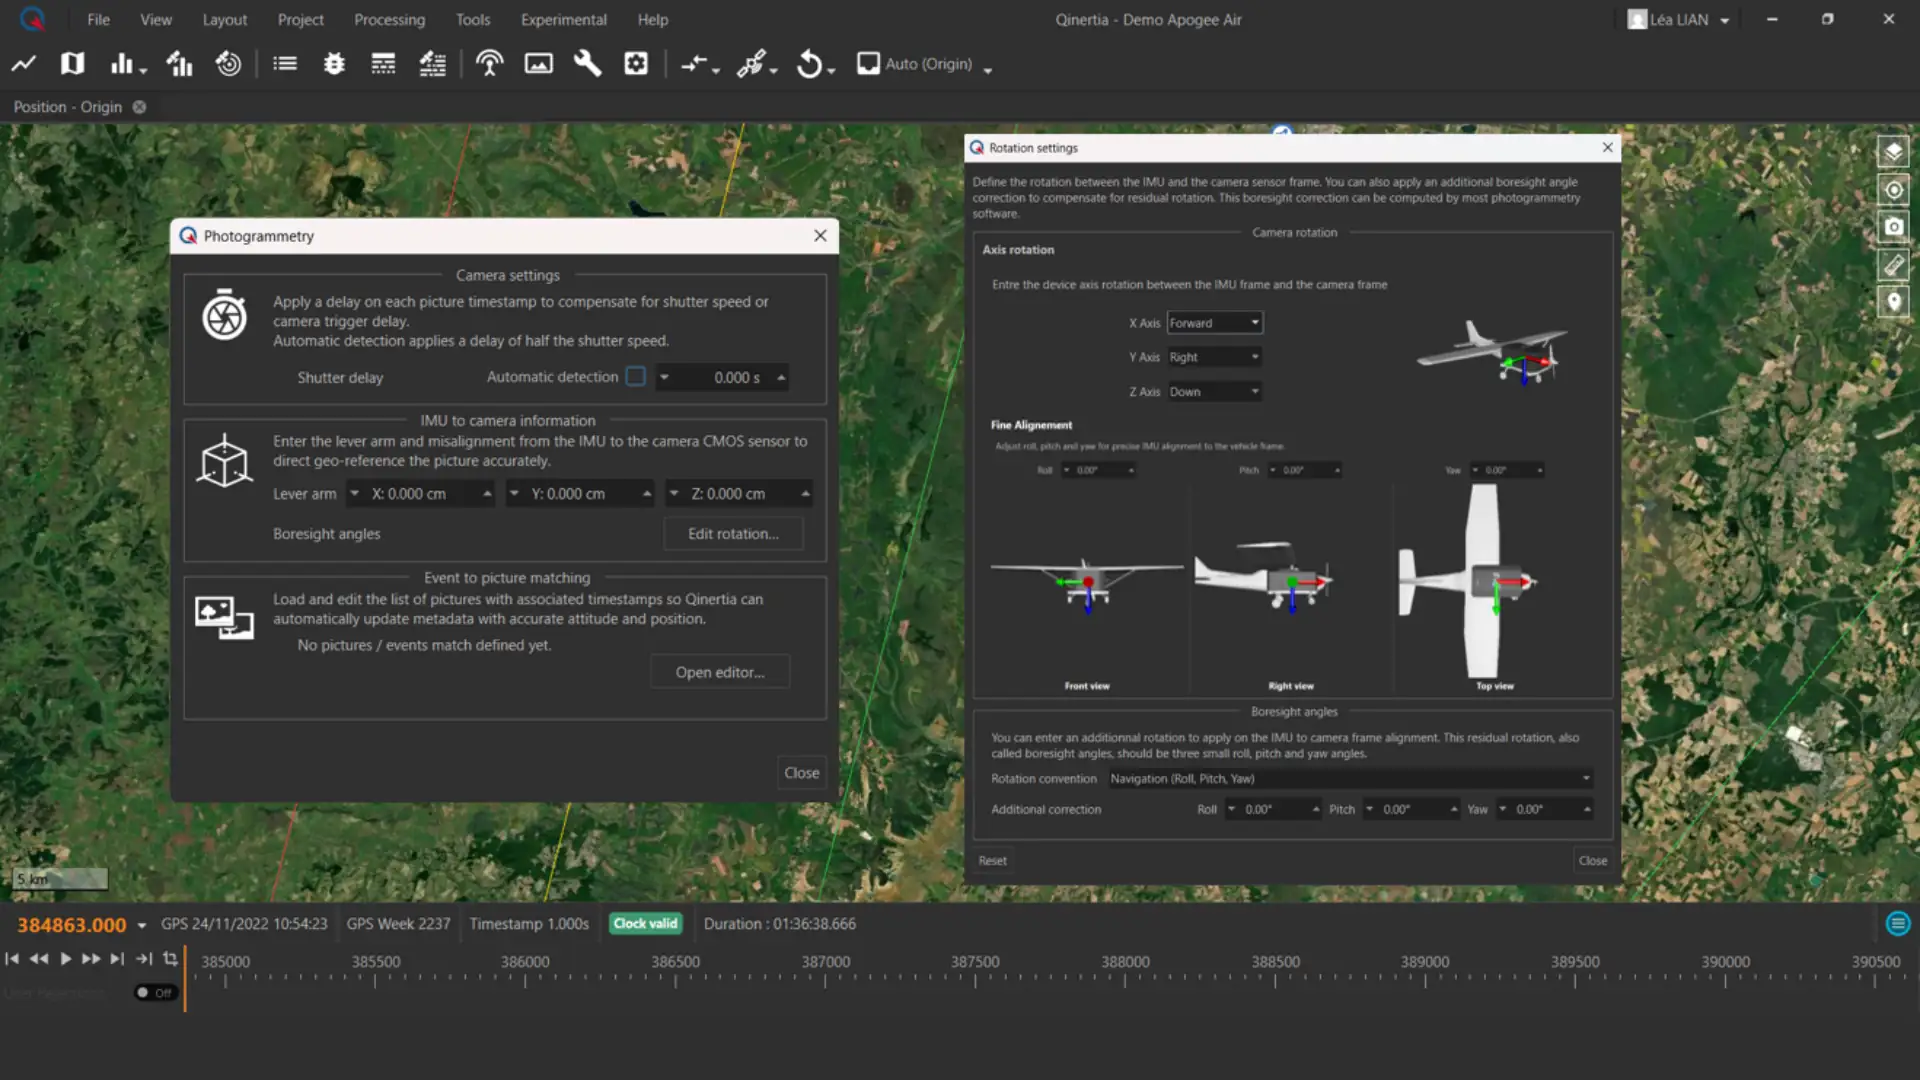
Qinertia støtter presis direkte georeferering og bildetagging (geotagging) av bilder ved å koble sammen GNSS- og IMU-etterbehandling tett. Ved hjelp av nøyaktig tidsmåling og sensorjusteringsdata samsvarer fotogrammetrimodulen bildeutløsere med PPK-baner og oppdaterer bildemetadata med posisjonering på centimeternivå og full orientering (rull, pitch, yaw). Innebygd støtte for armarm- og siktlinjejusteringsparametre (lever arm og boresight) sikrer svært nøyaktige posedata for bruk i 3D-rekonstruksjonsarbeidsflyter med programvare som Pix4D, Metashape og UAS Master.

Tett koblet PPP
Denne modusen leverer nøyaktighet på centimeternivå over hele verden uten å kreve noen lokal basisstasjon. Ved å integrere rå GNSS-målinger tett med presise satellittprodukter gir den pålitelig posisjonering med høy presisjon selv i avsidesliggende områder der det ikke er tilgjengelige referansestasjoner. Ideell for globale oppmålinger og krevende miljøer.
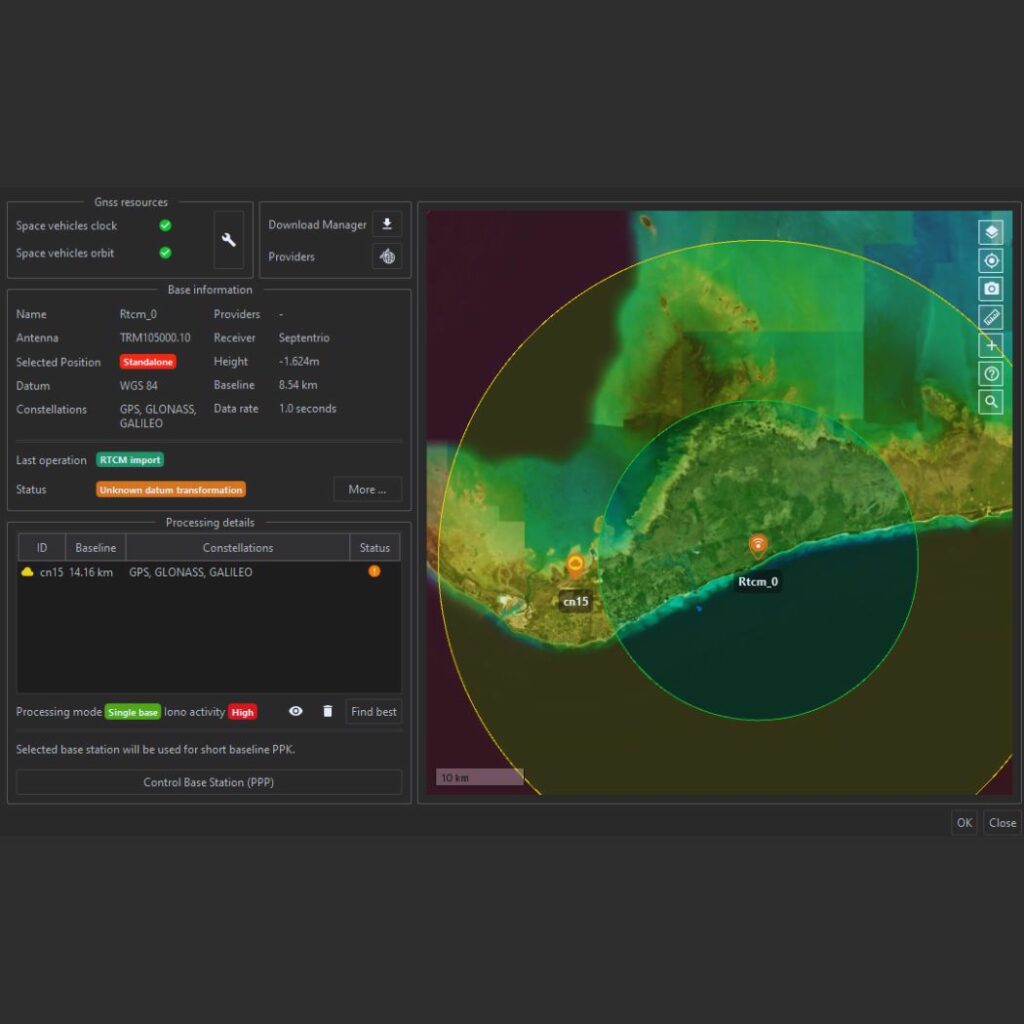
Administrasjon av basisstasjoner
Qinertia gir brukere direkte tilgang til et nettverk på opptil 10 000 basisstasjoner på tvers av 164 land, noe som sikrer presise muligheter for etterbehandling. Ved import av en egendefinert basisstasjon vil funksjonen for kontroll av PPP-basisstasjon aktivt verifisere koordinatene dens ved hjelp av teknikker for presis posisjonering (PPP), noe som øker nøyaktigheten og påliteligheten.

Avansert GNSS-visning og -innstillinger
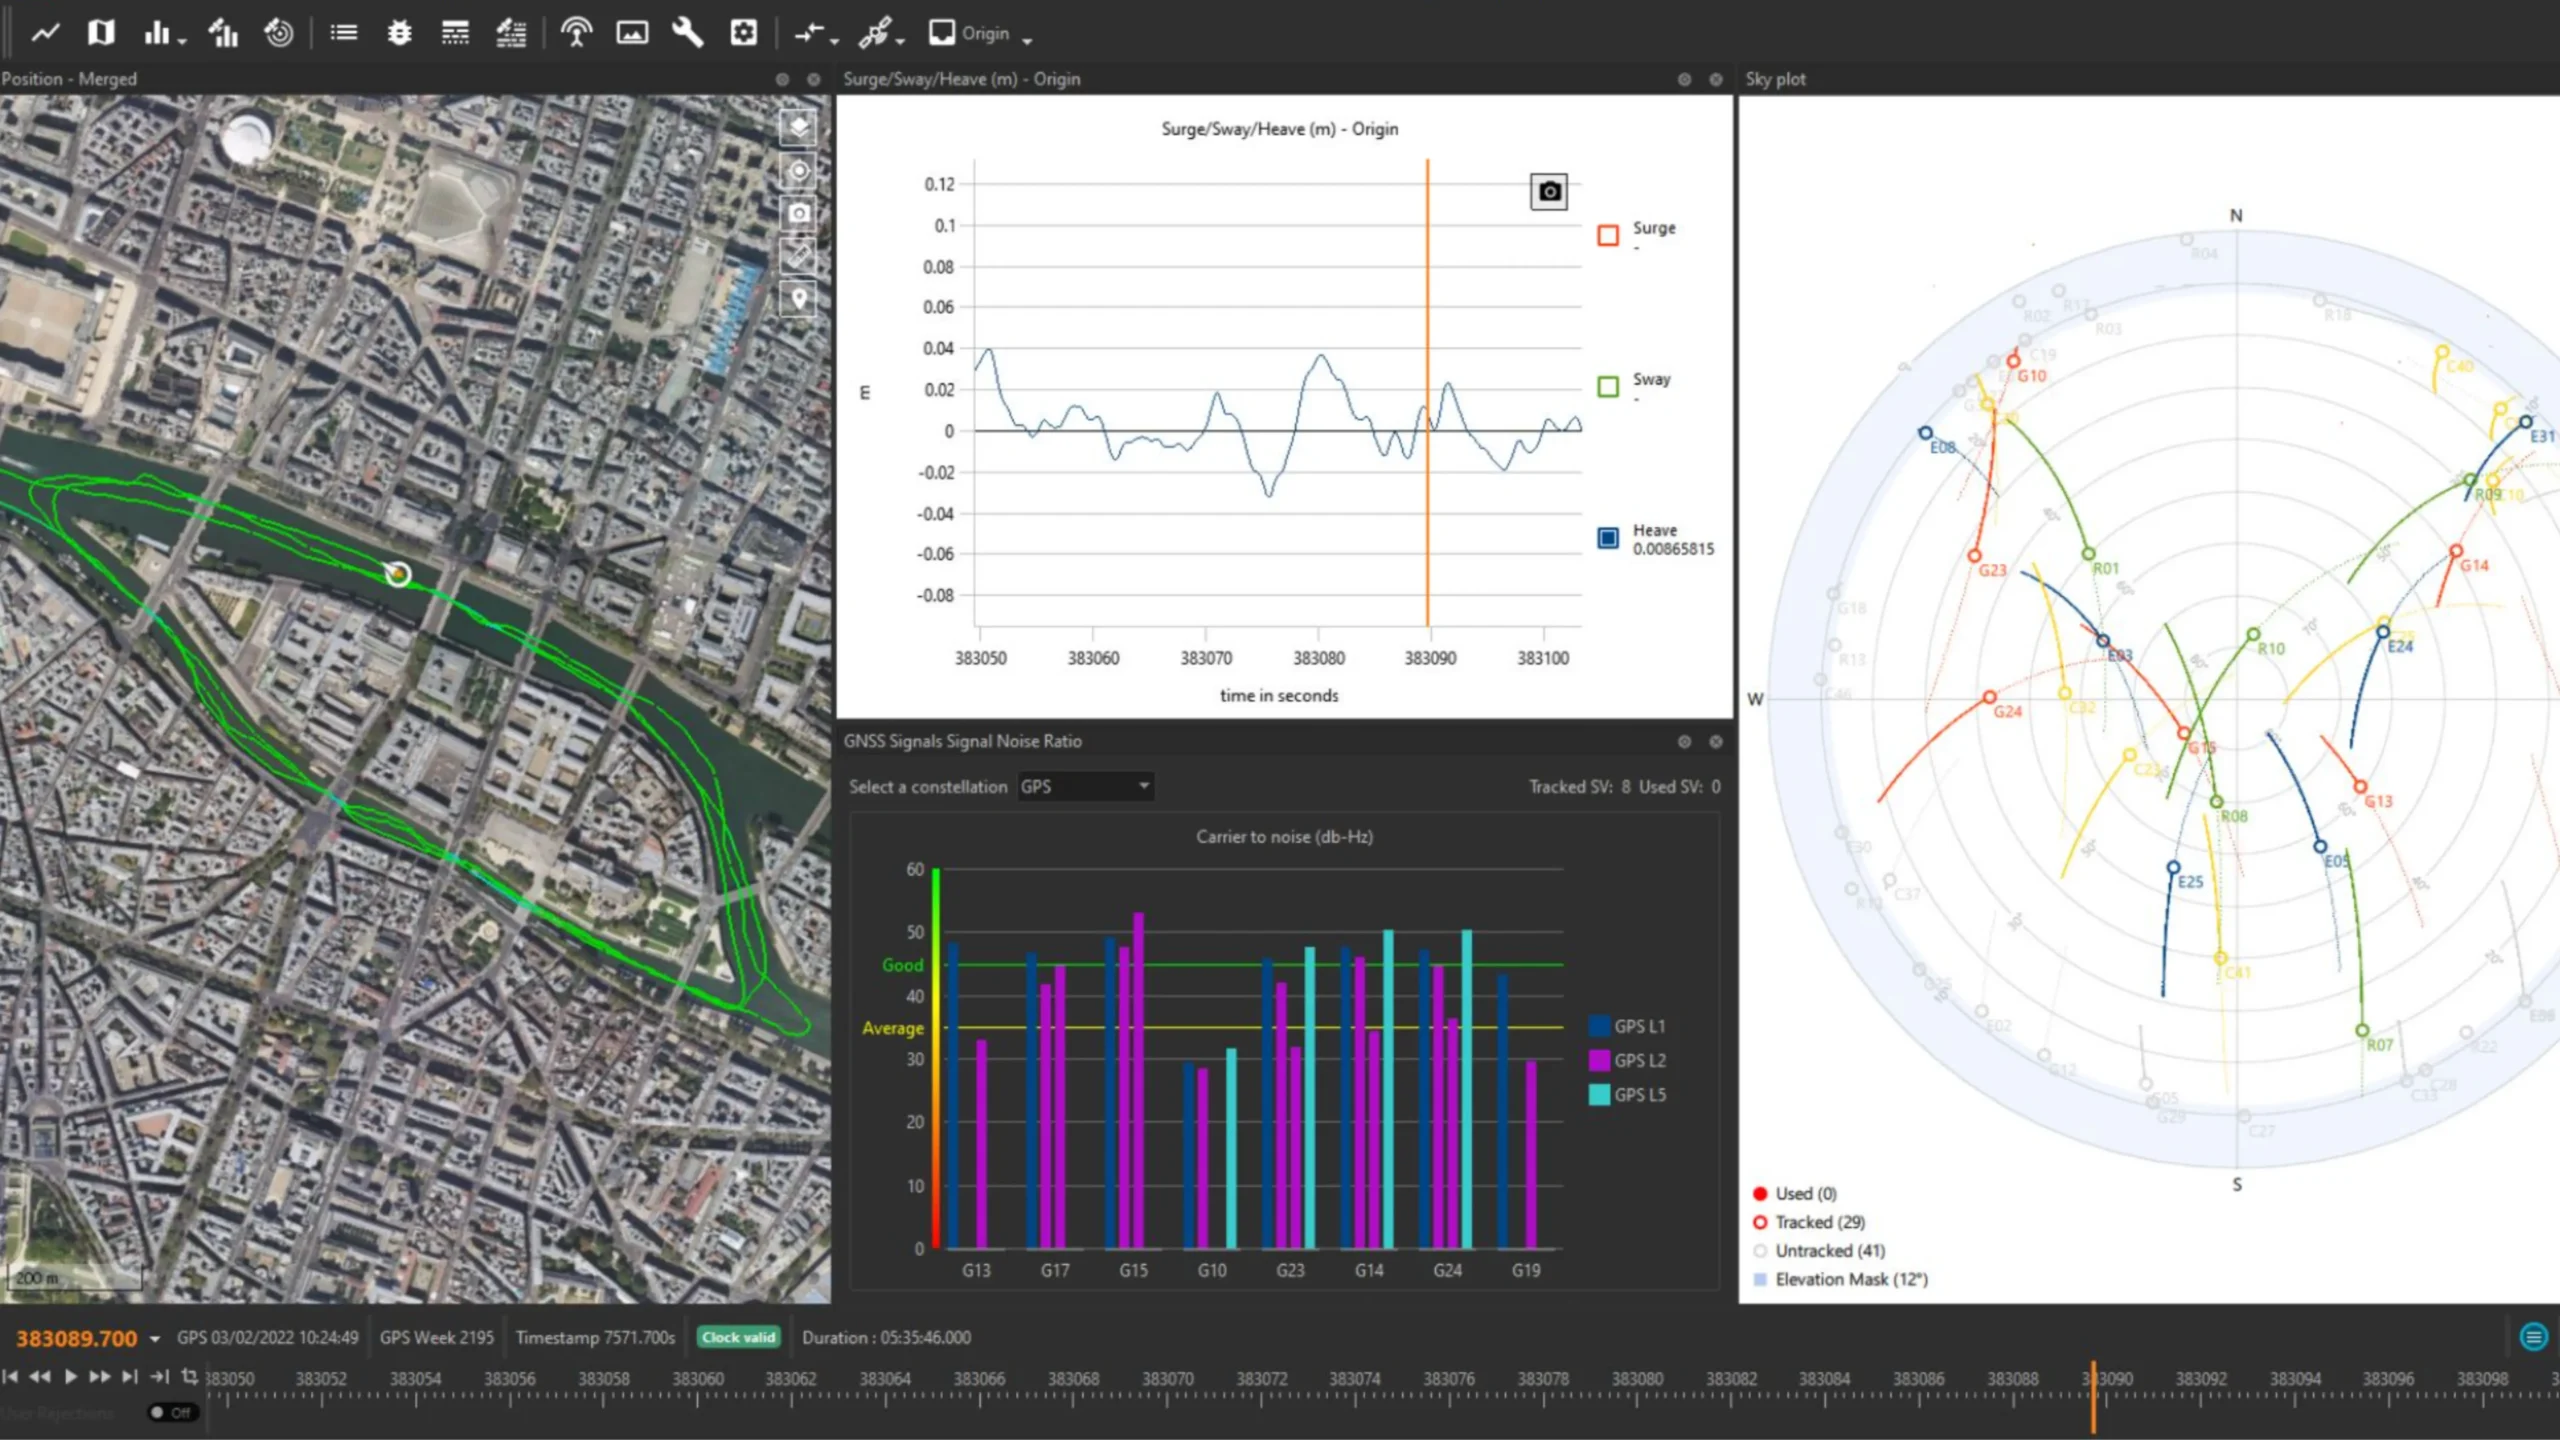
Qinertia forbedrer PPK-nøyaktigheten din automatisk ved intelligent å utelate satellitter med dårlig signalkvalitet, slik at bare data av høyeste kvalitet blir brukt i beregningene dine. I tillegg har brukere nå fleksibiliteten til å ta sakene i egne hender ved manuelt å deaktivere individuelle satellitter, hele signalbånd eller til og med hele konstellasjoner i sine PPK-løsninger. For å støtte disse avanserte funksjonene har vi introdusert en rekke informative grafer som lar deg enkelt vurdere GNSS-signalkvaliteten. Gi deg selv total kontroll og tillit til GNSS-dataene dine med de avanserte GNSS-innstillingene og -visningen i Qinertia.
Estimering av armarm (lever arm)
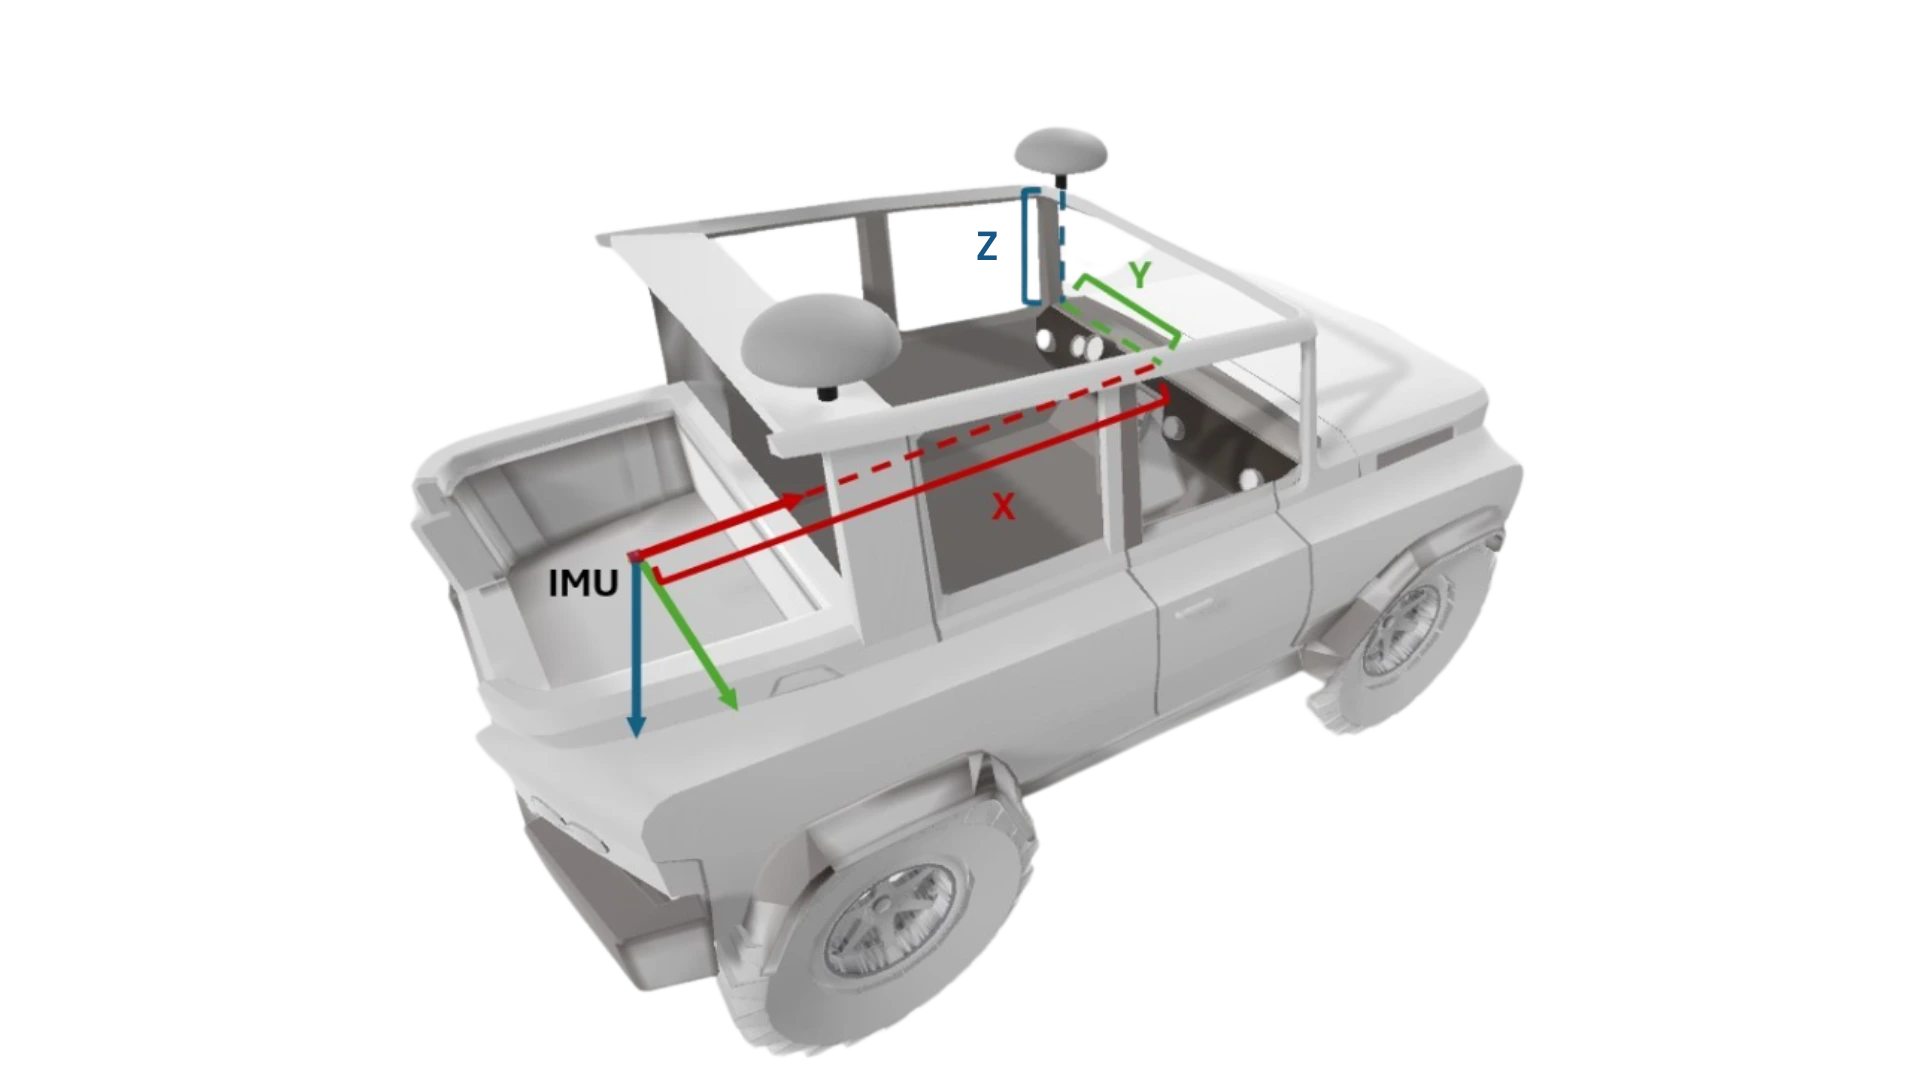
Qinertia tilbyr avanserte verktøy for estimering av avstandsarmer (lever arm) for nøyaktig å bestemme de fysiske avstandene mellom GNSS-antenner og IMU-er. Ved å skrive inn en omtrentlig, manuelt målt avstandsarm kan Qinertia automatisk foredle den til nøyaktighet på centimeternivå, noe som sikrer optimal sensorjustering. Les mer om alternativet for estimering av avstandsarm – Få tilgang nå!

Fleksibelt oppsett og arbeidsområdesystem
Forbedre måten du samhandler med data og verktøy på. Qinertia tilbyr applikasjonsspesifikke, anbefalte oppsett som lar deg fokusere på analysen i stedet for grensesnittoppsett.
Du kan også opprette fullt tilpassede oppsett skreddersydd for dine behov og dele dem med teamet ditt, noe som sikrer et konsekvent og effektivt arbeidsmiljø. Denne fleksible tilnærmingen til arbeidsområdet hjelper team med å samarbeide mer effektivt, jobbe raskere og opprettholde produktiviteten på tvers av prosjekter og applikasjoner.
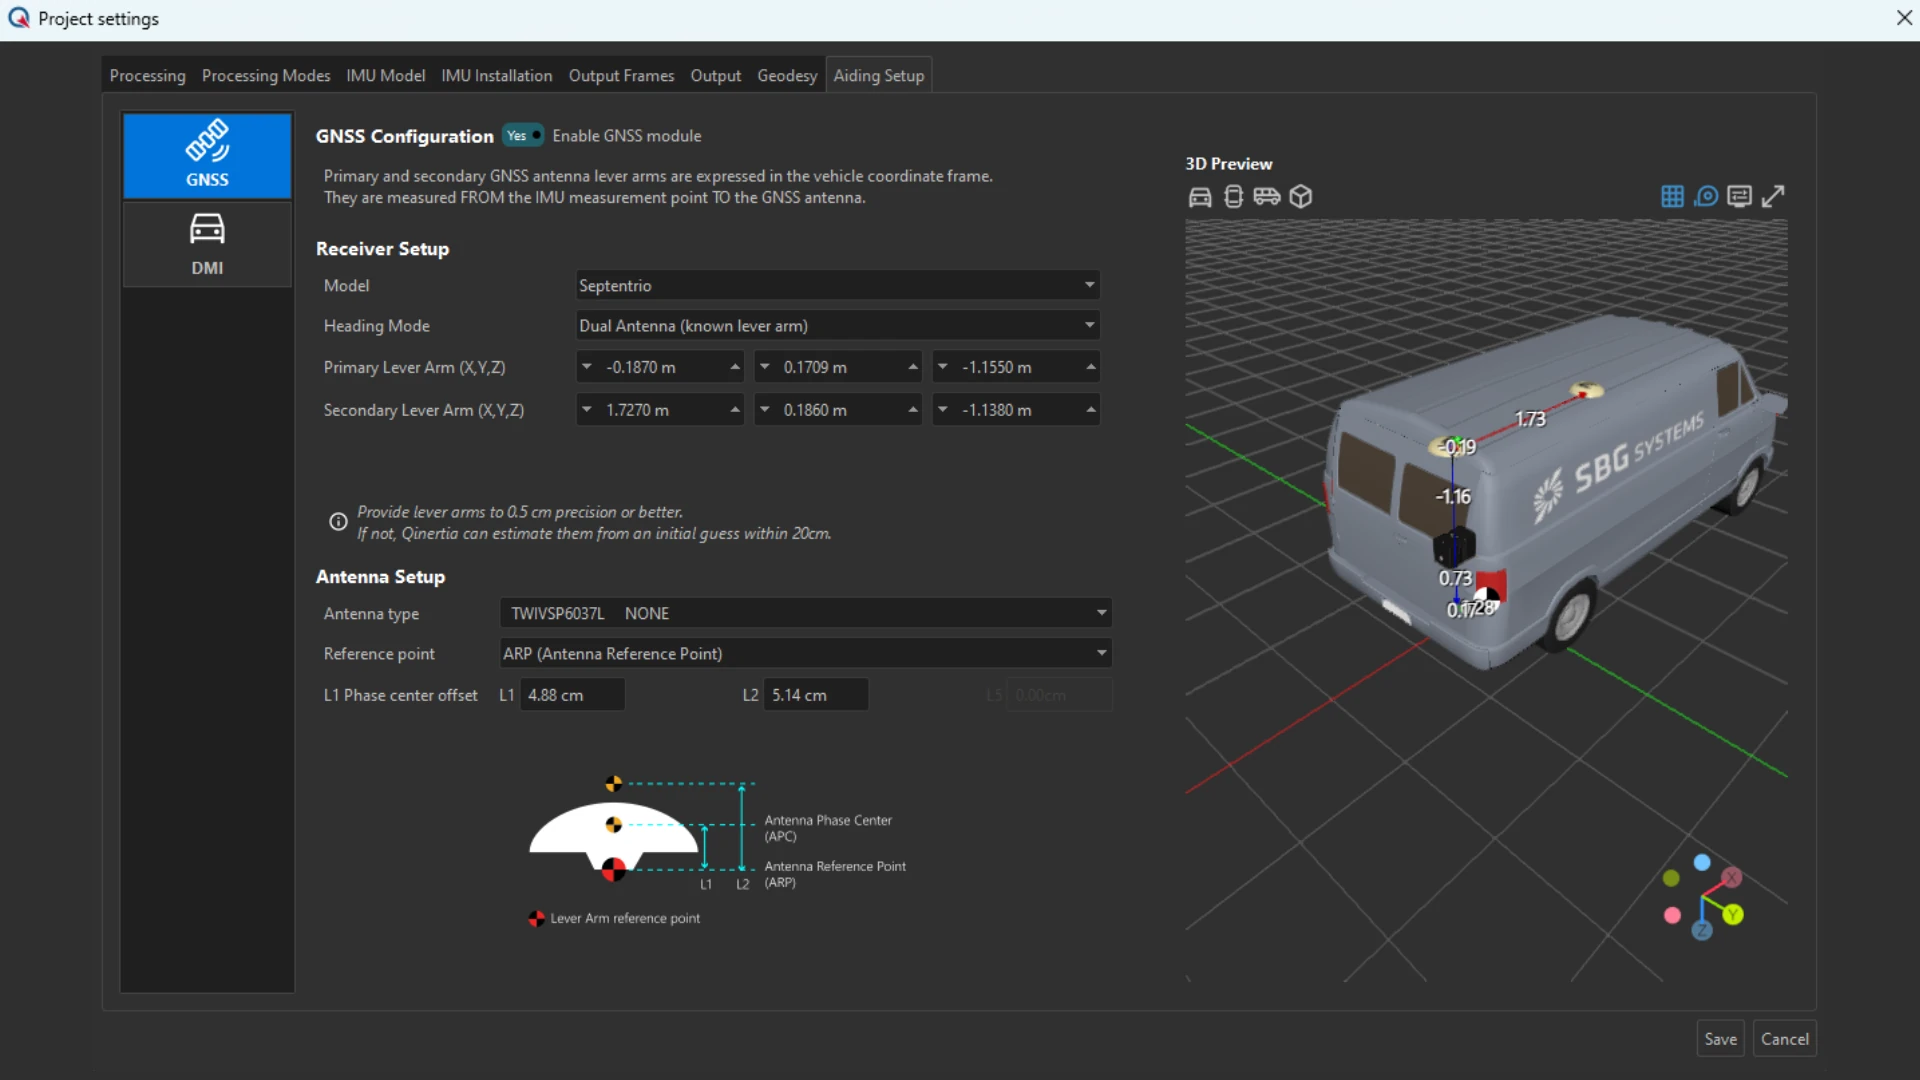
3D-visninger
3D-visninger lar deg visualisere installasjonen og konfigurasjonen i et oversiktlig, intuitivt 3D-miljø. Sensorposisjoner, orienteringer og plattformgeometri vises nøyaktig, noe som hjelper deg med å validere oppsettet før prosessering.
Denne visuelle innsikten sikrer korrekt sensorplassering, reduserer konfigurasjonsfeil og forbedrer den generelle prosjektpåliteligheten, noe som gir deg større tillit til både datainnhenting og etterbehandlingsresultater.

Tilpassbar binær eksport av baner
Den tilpassbare binære baneeksporten i Qinertia gir en lettere, raskere og mer fleksibel måte å håndtere PPK-resultater på. Designet for ytelse og interoperabilitet, reduserer den filstørrelsen betraktelig samtidig som den bevarer hele banens integritet.
Med raskere innlastingstider og optimert datautveksling muliggjør dette eksportformatet jevnere maskin-til-maskin-arbeidsflyter, sømløs integrering i nedstrøms prosesseringsrørledninger og mer effektiv håndtering av store prosjekter.
PPK gjort enkelt for nøyaktige resultater
Vår PPK-etterbehandlingsprogramvare gir en sømløs opplevelse for alle brukere med sin intuitive grensesnitt og veiledede arbeidsflyter. Rask prosjektoppsett, dra-og-slipp-datainndata og automatisk valg av «beste» basestasjon forenkler oppgaver, mens avanserte alternativer imøtekommer eksperter. Regelmessige oppdateringer basert på tilbakemeldinger sikrer kontinuerlig forbedring og brukersentrert funksjonalitet.

PPK-prosesseringsmoduser
Qinertia PPK-prosesseringsmoduser inkluderer: en enkeltbasestasjon med kort baseline for lokalisert nøyaktighet, en enkeltbasestasjon med Ionoshield-modus for å dempe ionosfæriske forstyrrelser for bedre resultater, en virtuell basestasjon for ekspertkartlegging av korridorer, og støtte for tettsamlet PPP for konsekvent posisjonering uansett hvor reisen tar deg.
Brukerfokusert programvare
Qinertia har et moderne, brukervennlig grensesnitt designet for raskt oppsett og effektiv drift. Det avanserte verktøysettet støtter presise etterbehandlingsmuligheter, robust feilmodellering og sømløs dataintegrasjon.
Regelmessige oppdateringer, drevet av tilbakemeldinger fra brukere, forbedrer kontinuerlig funksjonaliteten og sikrer optimal ytelse og kompatibilitet med industriens stadig endrede behov.
Enkel integrering i arbeidsflyten
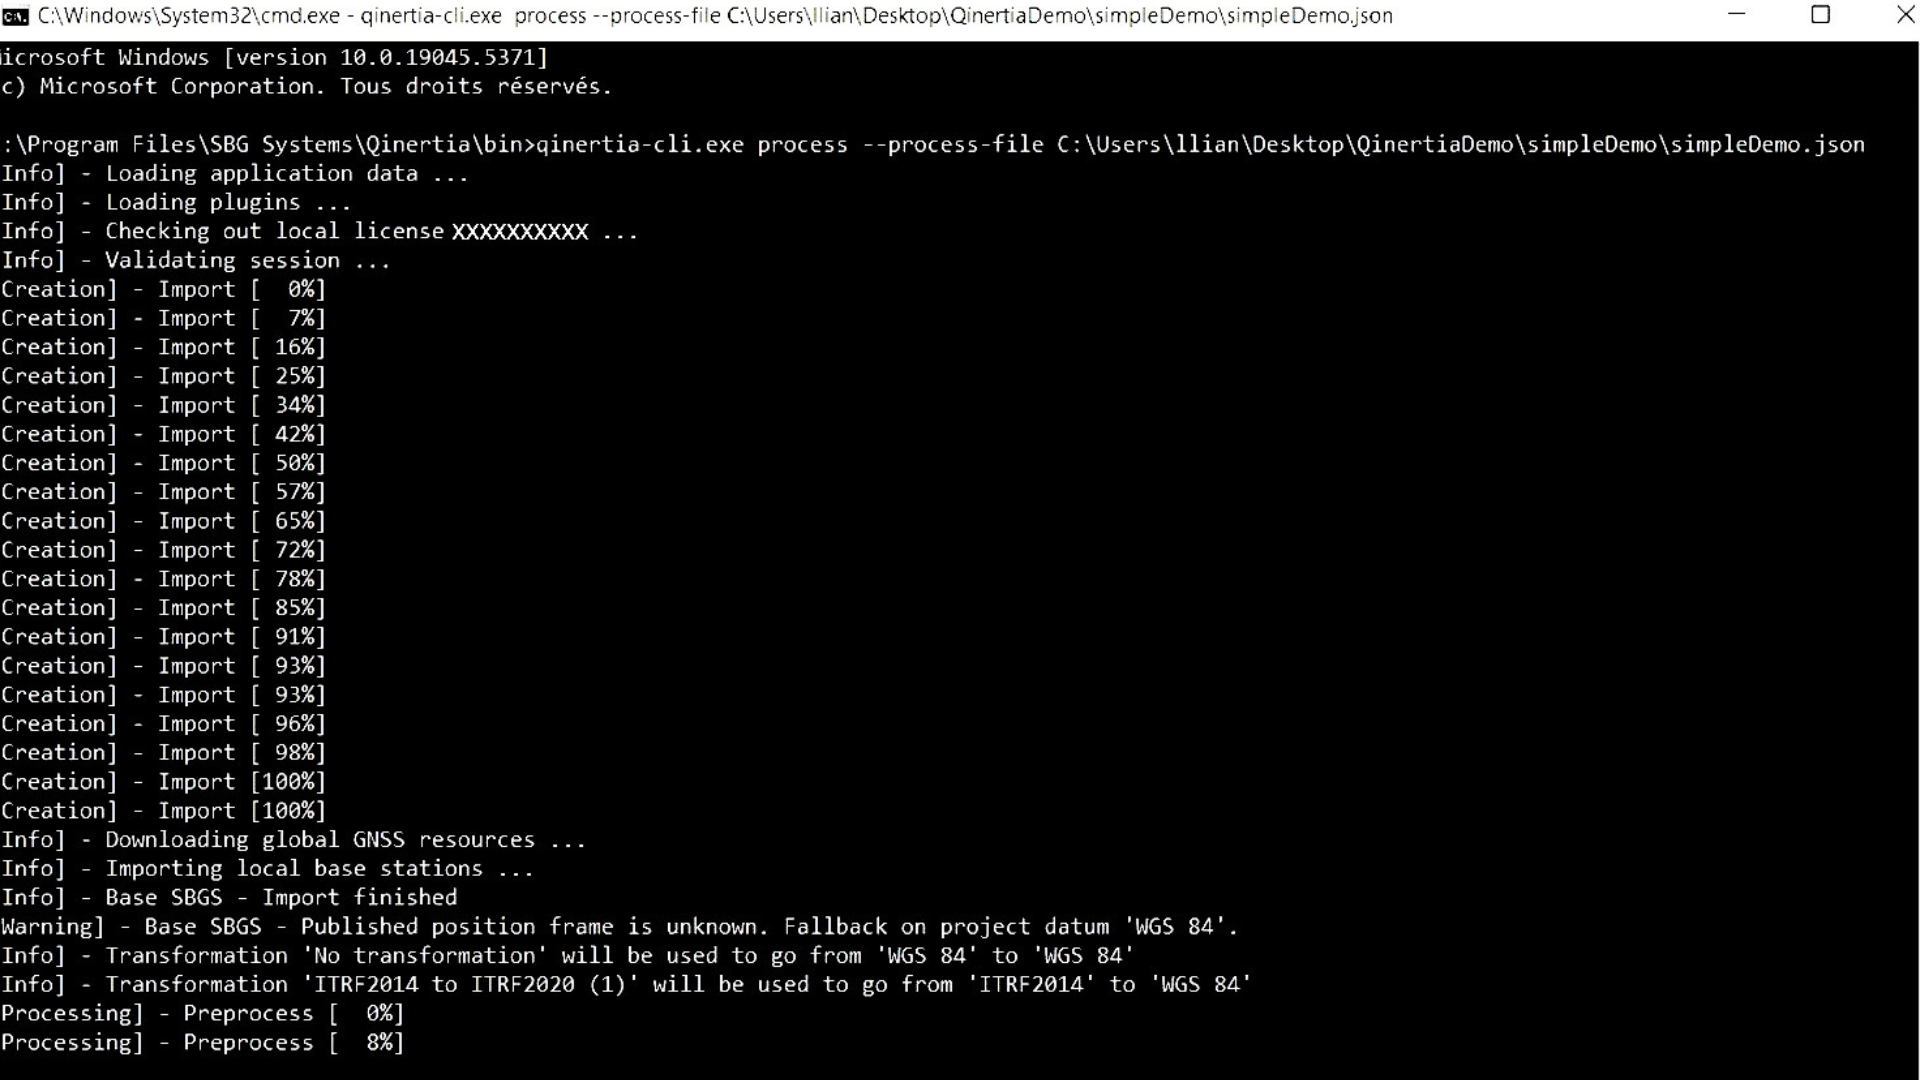
Programvareutviklere kan sømløst integrere Qinertias kraftige PPK-funksjoner i sine applikasjoner ved hjelp av Qinertia Cloud APIs eller Qinertia CLI. Det intuitive grensesnittet forenkler interaksjonen, og kommandolinjegrensesnittet (CLI) strømlinjeformer gjenntakende databehandling. Utviklere kan tilpasse utdataformater og generere detaljerte rapporter, noe som sikrer en jevn integrasjon med eksisterende arbeidsflyter.
Våre ulike utgaver
Velg den perfekte utgaven av Qinertia PPK-programvaren som passer til prosjektets behov. Enten du arbeider med storskala infrastrukturmålinger, høypresisjonskartlegging eller et hvilket som helst prosjekt som krever nøyaktig GNSS-etterbehandling, tilbyr Qinertia fleksible alternativer.
Hver utgave gir deg kraftige funksjoner for å behandle rå GNSS-data og oppnå nøyaktighet på centimeternivå med bare noen få klikk.
| Behandlingstype | Behandlingstype Kun GNSS | Behandlingstype Inertial + GNSS | Behandlingstype Inertial + GNSS | Behandlingstype Inertial + GNSS |
|---|---|---|---|---|
| Støttede SBG IMU-er | Støttede SBG IMU-er – | Støttede SBG IMU-er Kun Ellipse | Støttede SBG IMU-er Ellipse- og Quanta-serien (Quanta Micro/Plus/Extra) | Støttede SBG IMU-er Alle IMU-er fra SBG og tredjeparter |
| Tredjeparts IMU | Tredjeparts IMU – | Tredjeparts IMU – | Tredjeparts IMU – | Tredjeparts IMU ● |
| Bruksområder | Bruksområder Alle | Bruksområder Land og luft | Bruksområder Luft | Bruksområder Alle |
| Lisens | Lisens Tidløs eller abonnement | Lisens Tidløs eller abonnement | Lisens Tidløs eller abonnement | Lisens Tidløs eller abonnement |
| Samtidig behandling | Samtidig behandling 1 | Samtidig behandling 1 | Samtidig behandling 1 | Samtidig behandling 1 |
| Frakoblet behandling | Frakoblet behandling ● | Frakoblet behandling ● | Frakoblet behandling ● | Frakoblet behandling ● |
| Serverbehandling | Serverbehandling – | Serverbehandling – | Serverbehandling – | Serverbehandling – |
| Grensesnitt | Grensesnitt GUI + CLI | Grensesnitt GUI + CLI | Grensesnitt GUI + CLI | Grensesnitt GUI + CLI |
| Bevegelsesprofil | Bevegelsesprofil Statisk (GNSS), Luft (UAV, fly, helikopter), Land (bil, lastebil, jernbane), Marin (marin, krevende marin oppmåling og marin undervann), Fotgjenger | Bevegelsesprofil Statisk (GNSS), Luft (UAV, fly, helikopter), Land (bil, lastebil, jernbane), Fotgjenger | Bevegelsesprofil Statisk (GNSS), Luft (UAV, fly, helikopter) | Bevegelsesprofil Statisk (GNSS), Luft (UAV, fly, helikopter), Land (bil, lastebil, jernbane), Marin (marin, krevende marin oppmåling og marin undervann), Fotgjenger |
| Tettkoblet RTK&VBS&PPP | Tettkoblet RTK&VBS&PPP – | Tettkoblet RTK&VBS&PPP ● | Tettkoblet RTK&VBS&PPP ● | Tettkoblet RTK&VBS&PPP ● |
| Reprosessering | Reprosessering – | Reprosessering ● | Reprosessering ● | Reprosessering ● |
| Løskoblet | Løskoblet – | Løskoblet ● | Løskoblet ● | Løskoblet ● |
| GNSS RTK&VBS&PPP | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● |
| Administrasjon av basisstasjoner | Basisstasjonsadministrasjon ● | Basisstasjonsadministrasjon ● | Basisstasjonsadministrasjon ● | Basisstasjonsadministrasjon ● |
| Geodesimotor | Geodesimotor ● | Geodesimotor ● | Geodesimotor ● | Geodesimotor ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| CORS-nettverk | CORS-nettverk ● | CORS-nettverk ● | CORS-nettverk ● | CORS-nettverk ● |
| Rapport | Rapport ● | Rapport ● | Rapport ● | Rapport ● |
| Rinex-diagnostikk | Rinex-diagnostikk ● | Rinex-diagnostikk ● | Rinex-diagnostikk ● | Rinex-diagnostikk ● |
| Estimering av armarm (lever arm) | Estimering av hevarm – | Estimering av armlengde (lever arm) ● | Estimering av armlengde (lever arm) ● | Estimering av armlengde (lever arm) ● |
| Statistikk | Statistikk ● | Statistikk ● | Statistikk ● | Statistikk ● |


Bygg din egen løsning
Qinertia er neste generasjons INS/GNSS-etterbehandlingsprogramvare bygget for alle brukere, enten du er enkeltbruker, bedriftsbruker, systemintegrator, programvareutvikler eller tjenestetilbyder.
Forhåndskonfigurerte bevegelsesprofiler for applikasjoner forenkler oppsettet og optimaliserer ytelsen for dine spesifikke behov.
Velg mellom alle tilgjengelige løsninger og gjør den til din egen: desktop, OEM og cloud.

Enkle distribusjoner
Qinertia Desktop er en skrivebordsapplikasjon som er utformet for å håndtere komplekse datasett effektivt ved å tilby avanserte analyseverktøy og tilpassbare innstillinger.
Med det brukervennlige grensesnittet lar den deg raskt importere, behandle og analysere dataene dine.
Ideell for enkeltbrukere eller team som jobber på kontor.

Sømløs integrering med maskinvaren eller programvaren din
Qinertia OEM tilbyr en smidig integreringsprosess som lar deg integrere kraftig PPK-prosessering i dine løsninger, slik at du enkelt kan tilby kundene dine pålitelig og effektiv posisjonering med høy presisjon, enten du er maskinvareprodusent, systemintegrator eller tjenestetilbyder.
Du kan tilpasse programvaregrensesnittet, arbeidsflytene og funksjonene slik at de samsvarer med din merkevare og dine brukerkrav.

Muliggjør fleksibel, skalerbar og fjernstyrt administrasjon.
Qinertia Cloud er utformet for utviklere, integratorer og bedrifter som ser etter en skalerbar PPK-løsning som leverer det fulle potensialet til presis etterbehandling med bekvemmeligheten og fleksibiliteten til skybasert teknologi.
Enten du bygger en tilpasset applikasjon, tilbyr online-tjenester eller utvider dine eksisterende funksjoner, sikrer Qinertia Cloud API at du kan levere PPK-ytelse i toppklasse til brukerne dine.
Kompatibel med en rekke tredjepartsmottakere
Qinertia er kompatibel med tredjepartsmottakere som kan levere rå GNSS-data*, inkludert: Septentrio, Trimble, Novatel, Ublox, Topcon, Javad, Ashtec, Spectra GNSS-mottakere…
Få tilgang til alle Qinertia-funksjoner: Parsing av filformatene til GNSS-mottakeren, GNSS PPK, valgfritt med treghetskobling (inertial coupling), GNSS PPP, valgfritt med treghetskobling, all visning av grafer og analyser, PPK utført ved hjelp av alle tilgjengelige konstellasjonsbånd og mye mer…
*støttede GNSS-mottakere: dobbeltbånd og oppover (L1, L1+L2, L1+L5, L1+L2+L5).


Dokumentasjon og ressurser
Alle Qinertia-løsninger leveres med omfangsrik dokumentasjon som er utformet for å støtte brukere i alle ledd.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking sikrer våre klare og detaljerte manualer en smidig integrering og drift.
Omvisning i Qinertia
Ta en detaljert omvisning i vår etterbehandlingsprogramvare sammen med Lea, vår produktsjef for Qinertia.

Be om en demo for Qinertia
Utforsk virkelige brukstilfeller
Oppdag hvordan vår etterbehandlingsprogramvare, Qinertia GNSS+INS, gir fagfolk innen ulike bransjer bedre verktøy. Fra presis georeferering ved dronekartlegging til forbedret navigasjon i krevende miljøer, viser våre casestudier hvordan Qinertia leverer enestående nøyaktighet og effektivitet.
Lær hvordan våre kunder utnytter Qinertia til å overvinne utfordringer, optimalisere ytelse og oppnå enestående resultater.



De snakker om oss
Vi viser frem erfaringer og uttalelser fra fagfolk og kunder i bransjen som har brukt våre inertialprodukter i sine prosjekter.
Oppdag hvordan vår innovative teknologi har transformert deres operasjoner, økt produktiviteten og levert pålitelige resultater på tvers av ulike applikasjoner.



Ofte stilte spørsmål om etterbehandlingsprogramvare
Vår seksjon med ofte stilte spørsmål om etterbehandling gir omfattende svar på vanlige spørsmål om SBG Systems sine avanserte etterbehandlingsverktøy. I denne seksjonen finner du detaljerte forklaringer om funksjonalitet, integrasjon og fordeler med våre etterbehandlingsløsninger. Enten du trenger hjelp til å optimalisere arbeidsflyten, forstå kompatibilitet eller feilsøke, gir denne oversikten verdifull innsikt for å hjelpe deg med å maksimere ytelsen til programvaren vår i dine prosjekter.
Utforsk svarene og øk din operasjonelle effektivitet med pålitelige databehandlingsløsninger.
Hvilke plattformer støtter Qinertia?
Qinertia Desktop er tilgjengelig som en native applikasjon for operativsystemene Windows og Linux. Den er utformet for lokal installasjon og gir full tilgang til Qinertias etterbehandlings- og analysekapasitet direkte på brukerens arbeidsstasjon.
Qinertia Server er tilgjengelig for spesifikke konfigurasjoner. Denne versjonen er utformet for sentraliserte eller automatiserte behandlingsmiljøer og distribueres typisk på dedikert infrastruktur. Tilgjengelighet og konfigurasjon avhenger av tiltenkt bruksområde, ytelseskrav og lisensieringsmodell.
Qinertia Cloud er tilgjengelig via et nettbasert API. I stedet for en skrivebordsapplikasjon gir den brukere mulighet til å integrere Qinertias behandlingskapasitet i sine egne systemer, arbeidsflyter eller applikasjoner gjennom programmatisk tilgang. Dette alternativet egner seg spesielt godt for automatisert behandling, skybaserte infrastrukturer og storskala- eller fjerndistribusjoner.
Hva er GNSS-etterbehandling?
GNSS-etterbehandling, eller PPK, er en metode der rå GNSS-datamålinger logget på en GNSS-mottaker blir behandlet etter datainnsamlingen. De kan kombineres med andre kilder for GNSS-målinger for å gi den mest fullstendige og nøyaktige kinematiske banen for denne GNSS-mottakeren, selv i de mest krevende miljøer.
Disse andre kildene kan være en lokal GNSS-basestasjon på eller nær datainnsamlingsprosjektet, eller eksisterende kontinuerlig operasjonelle referansestasjoner (CORS) som vanligvis tilbys av offentlige etater og/eller kommersielle CORS-nettverksleverandører.
Programvare for kinematisk etterbehandling (PPK) kan benytte fritt tilgjengelig GNSS-satellittbane- og klokkeinformasjon for å bidra til å forbedre nøyaktigheten ytterligere. PPK gir mulighet for nøyaktig bestemmelse av en lokal GNSS-basestasjons plassering i en absolutte global koordinatreferanserammedatum som benyttes.
PPK-programvare kan også støtte komplekse transformasjoner mellom ulike koordinatreferanserammer for å støtte ingeniørprosjekter.
Med andre ord gir det tilgang til korreksjoner, øker prosjektets nøyaktighet og kan til og med reparere datatap eller feil under oppmålingen eller installasjonen etter misjonen.
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der GNSS-korreksjoner overføres i nesten sanntid, typisk ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre GNSS-korreksjonene, spesielt når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordeler med PPK fremfor RTK-etterbehandling er at databehandlingsaktivitetene kan optimaliseres under etterbehandlingen, inkludert forover- og bakoverprosessering. Ved sanntidsbehandling vil derimot enhver avbrudd eller uforenlighet i korreksjoner og overføring av disse føre til redusert posisjoneringsnøyaktighet.
En første og viktig fordel med GNSS-etterbehandling (PPK) sammenlignet med sanntid (RTK), er at systemet som brukes i felt, ikke trenger en datalink/radio for å mate RTCM-korreksjoner fra CORS inn i INS/GNSS-systemet.
Den største begrensningen for å ta i bruk etterbehandling er at sluttapplikasjonen kreves til å handle i miljøet. På den annen side, hvis applikasjonen din tåler den ekstra behandlingstiden som trengs for å produsere en optimalisert bane, vil det i stor grad forbedre datakvaliteten for alle dine leveranser.
Hvordan fungerer forover- og bakoverprosessering?
La oss tenke oss at vi har et 60 sekunders GNSS-avbrudd midt i oppmålingen vår. Posisjonsfeilen ved foroverprosessering vokser raskt (hastigheten avhenger av IMU-spesifikasjonene og andre parametere) og når sitt maksimum på slutten av avbruddet. Deretter henter den seg raskt inn igjen. I etterbehandling later vi som tiden går baklengs og utfører prosesseringen i antikronologisk rekkefølge, siden de fysiske ligningene forblir gyldige. I denne bakoverprosesseringen ville feilen være på sitt maksimale ved selve starten av GNSS-avbruddet, på en svært symmetrisk måte i forhold til den naturlige foroverprosesseringen.
Sammenslåing av disse to beregningsresultatene gir en maksimal feil rundt midten av avbruddet, med et mye lavere omfang enn løsningene som bare bruker forover- eller bare bakoverprosessering. Dette vil spesielt forbedre GNSS+INS-løsninger som tillatt av produkter fra SBG Systems, men ren GNSS-prosessering vil også dra nytte av denne arbeidsflyten.
Som tidligere nevnt kan denne forbedringen kun gjøres via etterbehandling (post-processing), ettersom du trenger at alle data er tilgjengelige fra start til slutt, noe som gjør at bruken utsettes til slutten av oppmålingen.
Hva er georeferering i flybåren oppmåling?
Georeferensiering er prosessen med å tilpasse geografiske data (som kart, satellittbilder eller flyfotografering) til et kjent koordinatsystem slik at de kan plasseres nøyaktig på jordens overflate.
Dette gjør det mulighet å integrere dataene med annen romlig informasjon, noe som gir nøyaktig stedsbasert analyse og kartlegging.
Innen landmåling er georeferensiering avgjørende for å sikre at data samlet inn av verktøy som LiDAR, kameraer eller sensorer på droner, blir nøyaktig kartlagt til virkelige koordinater.
Ved å tildele breddegrad, lengdegrad og høyde til hvert datapunkt sikrer georeferensiering at de innsamlede dataene gjenspeiler den nøyaktige plasseringen og orienteringen på jorden, noe som er avgjørende for applikasjoner som geospatial kartlegging, miljøovervåking og byggeplanlegging.
Georeferensiering innebærer vanligvis bruk av kontrollpunkter med kjente koordinater, ofte innhentet via GNSS eller bakkeoppmåling, for å tilpasse de innsamlede dataene til koordinatsystemet.
Denne prosessen er avgjørende for å skape nøyaktige, pålitelige og brukbare romlige datasett.
