


Ekinox-E Leverer orienterings-, heve- og navigasjonsdata
Ekinox-E tilhører Ekinox -serien, som består av svært høytytende, MEMS-baserte inertialsystemer som oppnår enestående orienterings- og navigasjonsytelse i en kompakt og prisgunstig pakke.
Det er et inertialnavigasjonssystem (INS) som leverer både orienterings- og navigasjonsdata selv under GNSS -avbrudd. For å forbedre orienteringsnøyaktigheten bør du koble Ekinox-E til eksternt hjelpeutstyr, for eksempel GNSS -mottakere, 1xDVL eller odometer. Vi har utviklet spesialtilpassede «split»-kabler for å forenkle integrasjonen med eksternt utstyr.
Oppdag alle funksjoner og bruksområder.
Ekinox-E-funksjoner
Oppdag de avanserte funksjonene til Ekinox-E, der vår kjerne IMU , kombinerer banebrytende MEMS-teknologi med egenutviklet integrasjon for enestående ytelse til en overkommelig pris.
Ekinox ’s IMU integrerer tre kapasitive MEMS-akselerometre, forbedret med sofistikerte filtreringsteknikker, og leverer nøyaktighet på kvartsnivå. Med ekstremt lav VRE opprettholder disse akselerometrene høy ytelse selv i krevende miljøer med mye vibrasjon.
Dette suppleres av et sett med tre taktiske MEMS-gyroskoper av høy kvalitet, med en samplingsfrekvens på 2,3 kHz. Gjennom unik integrasjon og avansert signalbehandling – inkludert FIR-filtre – sikrer disse gyroskopene overlegen ytelse i dynamiske miljøer.
Utforsk Ekinox-E’s eksepsjonelle funksjoner og spesifikasjoner for å se hvordan den kan løfte prosjektet ditt.


Tekniske spesifikasjoner
Ytelse ved bevegelse og navigering
1.2 m Vertikal posisjon med ett festepunkt
1.2 m RTK-horisontalposisjon
0,01 m + 0,5 ppm * RTK-vertikalposisjon
0,015 m + 1 ppm * PPK i horisontal posisjon
0,01 m + 0,5 ppm ** PPK vertikal posisjon
0,015 m + 1 ppm ** Rulling/stigning ved ett punkt
0.02 ° RTK-rulling/stigning
0,015 ° * PPK-rull/stigning
0,01 ° ** Overskrift med ett punkt
0.05 ° RTK-kurs
0,04 ° * PPK-overskrift
0,03 ° **
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering Nøyaktighet ved forsinket heving
2 cm eller 2 % Forsinket hevebølgeperiode
0 til 40 sekunder
Bevegelsesprofiler
Overflatefartøy, undervannsfartøy, havkartlegging, marine og ekstreme marine forhold Luft
Fly, helikoptre, luftfartøy, UAV Land
Bil, kjøretøy, tog/jernbane, lastebil, tohjulinger, tungt maskineri, fotgjenger, ryggsekk, terrengkjøring
GNSS ytelse
Eksternt (ikke oppgitt) Frekvensbånd
Avhengig av ekstern GNSS -mottaker GNSS funksjoner
Avhengig av ekstern GNSS -mottaker GPS-signaler
Avhengig av ekstern GNSS -mottaker Galileo-signaler
Avhengig av ekstern GNSS -mottaker GLONASS-signaler
Avhengig av ekstern GNSS -mottaker Beidou-signaler
Avhengig av ekstern GNSS -mottaker Andre signaler
Avhengig av ekstern GNSS -mottaker GNSS tid til første utbedring
Avhengig av ekstern GNSS -mottaker Forstyrrelse og forfalskning
Avhengig av ekstern GNSS -mottaker
Miljøspesifikasjoner og driftsområde
IP-68 Driftstemperatur
-40 °C til 75 °C Vibrasjoner
3 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,3 ms MTBF (beregnet)
50 000 timer I samsvar med
MIL-STD-810, EN 60945
Grensesnitt
GNSS, RTCM, kilometerteller, DVL Utdataprotokoller
NMEA, binær sbgECom, TSS, Simrad, Dolog Inndataprotokoller
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB eller 48 timer ved 200 Hz Produksjonshastighet
Opptil 200 Hz Ethernet
Full duplex (10/100 base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API Serielle porter
RS-232/422 opptil 921 kbps: 3 utganger / 5 innganger CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
PPS, utløser opptil 200 Hz, virtuell kilometerteller – 2 utganger Synkroniser IN
PPS, kilometerteller, hendelsesmarkør opp til 1 kHz – 5 innganger
Mekaniske og elektriske spesifikasjoner
9 til 36 V likestrøm Strømforbruk
3 W Antenneeffekt
5 VDC – maks. 150 mA per antenne | Forsterkning: 17 – 50 dB * Vekt (g)
400 g Mål (L x B x H)
100 mm × 86 mm × 58 mm
Spesifikasjoner for tidsinnstilling
< 200 ns PTP-nøyaktighet
< 1 µs PPS-nøyaktighet
< 1 µs (jitter < 1 µs) Avdrift ved navigasjon etter beregning
1 ppm
Ekinox-E-applikasjoner
Ekinox-E er utviklet for å gi presis navigasjon og orientering på tvers av ulike bransjer, og sikrer jevn, høy ytelse selv i krevende miljøer. Den integreres sømløst med eksterne GNSS -moduler, slik at alle GNSS -mottakere kan levere viktige hastighets- og posisjonsdata. Vi garanterer at dette produktet får gratis firmwareoppdateringer gjennom hele levetiden.
Systemer med to antenner gir den ekstra fordelen av nøyaktig «True Heading», mens RTK- GNSS -mottakere kan brukes til å forbedre posisjonsnøyaktigheten betydelig.
Opplev presisjonen og allsidigheten til Ekinox-E, og oppdag bruksområdene.
Ekinox-E-datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign Ekinox-E med andre produkter
Sammenlign vårt mest avanserte utvalg av inertialsensorer for navigasjon, bevegelses- og heveovervåking.
Fullstendige spesifikasjoner finnes i maskinvarehåndboken, som er tilgjengelig på forespørsel.
-

Ekinox-E
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm *
- RTK-rulling/stigning
- 0,015 ° *
- RTK-kurs
- 0,04 ° *
- OUT-protokoller
- NMEA, binær sbgECom, TSS, Simrad, Dolog
- IN-protokoller
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Vekt (g)
- 400 g
- Mål (L x B x H)
- 100 × 86 × 58 mm
-
- RTK-horisontalposisjon
- 0,01 m + 1 ppm
- RTK-rulling/stigning
- 0.05 °
- RTK-kurs
- 0.2 °
- OUT-protokoller
- NMEA, binær sbgECom, TSS, KVH, Dolog
- IN-protokoller
- NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek
- Vekt (g)
- 47 g
- Mål (L x B x H)
- 46 × 45 × 24 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.05 °
- OUT-protokoller
- NMEA, binær sbgECom, TSS, Simrad, Dolog
- IN-protokoller
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vekt (g)
- 165 g
- Mål (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.008 °
- RTK-kurs
- 0.02 °
- OUT-protokoller
- NMEA, binær sbgECom, TSS, Simrad, Dolog
- IN-protokoller
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Vekt (g)
- < 900 g
- Mål (L x B x H)
- 130 × 100 × 75 mm


Ekinox-E-kompatibilitet


Dokumentasjon og ressurser
Ekinox-E leveres med omfattende dokumentasjon på nettet, utformet for å støtte brukerne i alle ledd. Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Våre casestudier
Utforsk praktiske brukseksempler som viser hvordan våre « INS » øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine applikasjoner.
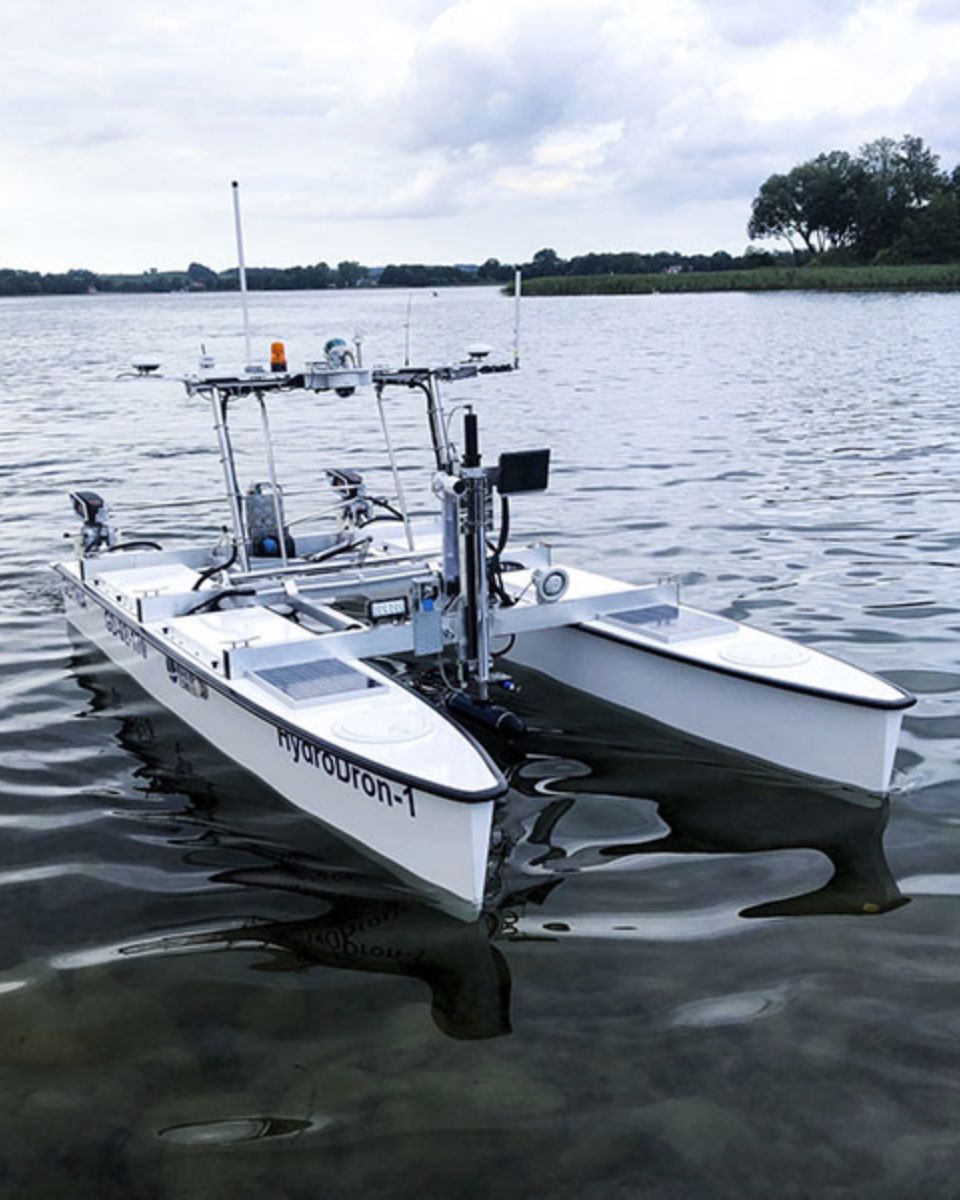


Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

Kabler

Vår produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utformer, produserer og tester våre høytytende treghetsnavigasjonssystemer. Fra avansert ingeniørkunst til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Vi presenterer erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har tatt i bruk produktene våre i sine prosjekter. Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og gitt pålitelige resultater i en rekke ulike bruksområder.



FAQ-delen
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av våre treghetssystemer.
Finn svarene dine her!
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
Hvordan kan jeg kombinere inertialsystemer med en LIDAR for kartlegging med drone?
Ved å kombinere SBG Systemss treghetssystemer med LiDAR for kartlegging med droner oppnås økt nøyaktighet og pålitelighet ved innsamling av presise geospatiale data.
Slik fungerer integrasjonen, og slik kommer den til nytte ved kartlegging med droner:
- En fjernmålingsmetode som bruker laserimpulser til å måle avstander til jordoverflaten, og dermed skaper et detaljert 3D-kart over terrenget eller bygninger.
- SBG Systems INS kombinerer en inertialmåleenhet (IMU) med data fr GNSS n for å gi nøyaktig posisjonering, orientering (pitch, roll, yaw) og hastighet, selv i miljøer uten tilgang til « GNSS ».
SBGs treghetssystem er synkronisert med LiDAR-dataene. Det integrerte treghetssystemet ( INS ) sporer nøyaktig dronens posisjon og orientering, mens LiDAR registrerer detaljer om terrenget eller objektene under.
Ved å kjenne til dronens nøyaktige orientering kan LiDAR-dataene plasseres nøyaktig i 3D-rommet.
GNSS -komponenten sørger for global posisjonering, mens IMU gir orienterings- og bevegelsesdata i sanntid. Denne kombinasjonen sikrer at selv når GNSS -signalet er svakt eller utilgjengelig (f.eks. i nærheten av høye bygninger eller tett skog), kan INS fortsette å spore dronens bane og posisjon, noe som muliggjør konsistent LiDAR-kartlegging.
Hvordan fungerer en selvrettende antenne?
En selvrettende antenne retter seg automatisk inn mot en satellitt eller signalkilde for å opprettholde en stabil kommunikasjonsforbindelse. Den bruker sensorer som gyroskoper, akselerometre og GNSS for å bestemme sin retning og posisjon.
Når antennen slås på, beregner den de nødvendige justeringene for å innrette seg mot den ønskede satellitten. Deretter beveger motorer og aktuatorer antennen til riktig posisjon. Systemet overvåker kontinuerlig innrettingen og foretar justeringer i sanntid for å kompensere for eventuelle bevegelser, for eksempel på et kjøretøy eller fartøy i bevegelse.
Dette sikrer en pålitelig tilkobling, selv i dynamiske miljøer, uten manuell inngripen.
Hvordan kan man kontrollere forsinkelser i signalutgangen ved bruk av UAV-er?
Det er avgjørende å kontrollere utgangsforsinkelser i UAV-operasjoner for å sikre rask respons, presis navigering og effektiv kommunikasjon, særlig innen forsvar eller i oppdragskritiske anvendelser.
Utgangsforsinkelsen er et viktig aspekt i sanntidsstyringsapplikasjoner, der en høyere utgangsforsinkelse kan forringe ytelsen til reguleringssløyfene. Vår innebygde programvare « INS » er utviklet for å minimere utgangsforsinkelsen: Når sensordataene er samlet inn, utfører det utvidede Kalman-filteret (EKF) små beregninger med konstant varighet før utgangssignalene genereres. Vanligvis er den observerte utgangsforsinkelsen mindre enn ett millisekund.
Behandlingsforsinkelsen bør legges til dataoverføringsforsinkelsen hvis du ønsker å beregne den totale forsinkelsen. Denne overføringsforsinkelsen varierer fra grensesnitt til grensesnitt. For eksempel vil det ta 4 ms å fullføre overføringen av en melding på 50 byte som sendes via et UART-grensesnitt med en hastighet på 115 200 bps. Vurder å bruke høyere baudhastigheter for å minimere utgangsforsinkelsen.
Hva betyr UART?
UART står for Universal Asynchronous Receiver-Transmitter.
Det er et kommunikasjonsgrensesnitt for maskinvare som konverterer parallelle data fra en prosessor til seriell form for overføring, og deretter konverterer mottatte serielle data tilbake til parallell form.
- Universell → Den kan brukes med ulike konfigurasjoner (baudrate, databiter, stoppbiter, paritet).
- Asynkron → Den bruker ikke en felles klokkelinje; tidsstyringen skjer ved hjelp av start- og stoppbiter.
- Mottaker-sender → Den både sender (sender) og mottar (mottaker) data via en seriell kanal.
UART er mye brukt i innebygde systemer, blant annet i inertialnavigasjonssystemer (INS), for å overføre sensordata mellom en « IMU » og en prosessor på en enkel og pålitelig måte.
