


UART – Universal Asynchronous Receiver-Transmitter
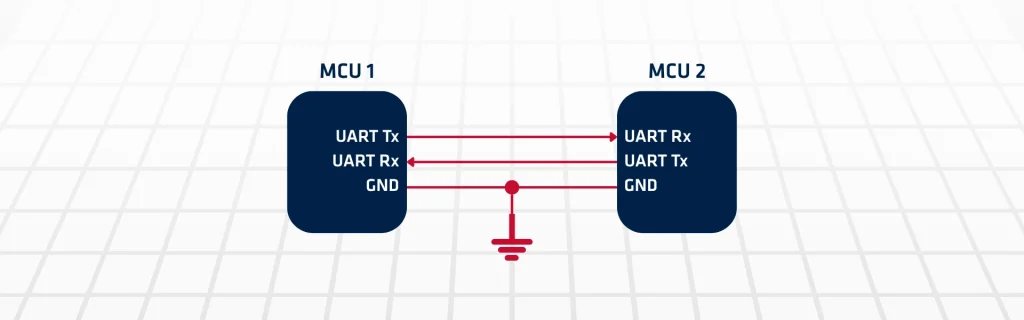
UART, eller Universal Asynchronous Receiver-Transmitter, muliggjør pålitelig seriell kommunikasjon mellom digitale enheter. Først konverterer den parallelle data til seriell form for overføring. Deretter rekonstruerer mottakersiden dataene til parallell form igjen. På grunn av dette er dette enkle grensesnittet mye brukt i innebygde navigasjonssystemer. Inersialnavigasjonssystemer, eller INS, er avhengige av sensorkommunikasjon i sanntid. Følgelig gir en UART en enkel og effektiv metode for å koble IMU-er til prosessorer.
I motsetning til mer komplekse grensesnitt krever UART ingen dedikert klokkelinje. I stedet overføres data ved hjelp av konfigurerbare baudhastigheter og standard rammeformater. Hver overføring inneholder start-, data-, paritets- og stoppbiter. Denne strukturen sikrer derfor feildeteksjon og synkronisering mellom enhetene. I praksis genererer INS -moduler store strømmer av data fra akselerometre og gyroskoper.
UART-baudrate og utdatahastighet
Baudhastigheten angir hvor mange symboler eller biter per sekund som UART overfører. En høyere baudhastighet øker gjennomstrømningen, noe som er avgjørende for rask dataoverføring IMU . Høyere hastigheter gjør imidlertid også signalet mer følsomt for støy og ledningskvalitet. Utgangshastigheten til IMU bestemmer hvor ofte sensoren genererer navigasjonsdata. For eksempel kan en IMU sende ut målinger med 200 Hz eller høyere. For å overføre disse dataene pålitelig må UART-baudraten velges slik at den tar høyde for sensorens datavolum pluss protokolloverhead.
Kabellengden har direkte innvirkning på UART-ytelsen. Lengre kabler øker kapasitansen og motstanden, noe som kan forvride signalene ved høye baudrater. Som et resultat tillater kortere kabler høyere baudrater, mens lengre kabler kan kreve reduserte baudrater for å opprettholde dataintegriteten. For eksempel kan en baudrate på 115 200 fungere pålitelig over flere meter, men hastigheter over 1 Mbps krever vanligvis svært korte, godt skjermede kabler.
Derfor må ingeniører finne en balanse mellom disse tre parametrene. Hvis en IMU har en høy utgangshastighet, kreves det en tilstrekkelig høy baudrate, men kabellengden må holdes kort for å unngå datatap. Omvendt, hvis lengre kabling er uunngåelig, sikrer man stabil kommunikasjon ved å redusere baudraten eller bruke grensesnitt med differensialsignalering, som RS-422 eller RS-485.
Som et resultat leverer UART-kanalen denne informasjonen direkte til navigasjonsdatamaskinen. Forsinkelsen er minimal, og protokollen krever svært lite overhead. Derfor foretrekker ingeniører UART for enkel og robust systemintegrasjon. Videre støtter grensesnittet fleksibel kabling og krever minimale maskinvareressurser. Det er særlig effektivt i kompakte applikasjoner eller der det er begrenset strømforbruk. I tillegg er pålitelighet og stabilitet avgjørende krav innen forsvars- og romfarts INS.
UART sikrer kontinuerlig dataflyt uten kompliserte kommunikasjonsstabler. Videre kan utviklere optimalisere baudhastigheter for å tilpasse seg sensorenes datahastigheter. For eksempel sender IMU-er med høy hastighet ut flere kilobyte per sekund. Derfor kan UART-grensesnittet håndtere dette kravet når det er konfigurert riktig.
Samtidig forhindrer strømningskontrollteknikker tap av data under forhold med høy belastning. Buffere i maskinvare eller programvare håndterer også asynkrone datastrømmer effektivt. Den deterministiske oppførselen til UART forbedrer på sin side forutsigbarheten i innebygde systemer. For å forbedre integriteten kombinerer designere ofte UART med protokoller på høyere nivå. Følgelig gir feilsjekking og pakkeinnramming økt robusthet i utvekslingen av navigasjonsdata. Denne tilnærmingen sikrer presis kommunikasjon under krevende driftsmiljøer.
Avslutningsvis gir UART en velprøvd løsning for INS sensorintegrasjon.
