UAV LiDAR-georeferering og databehandling
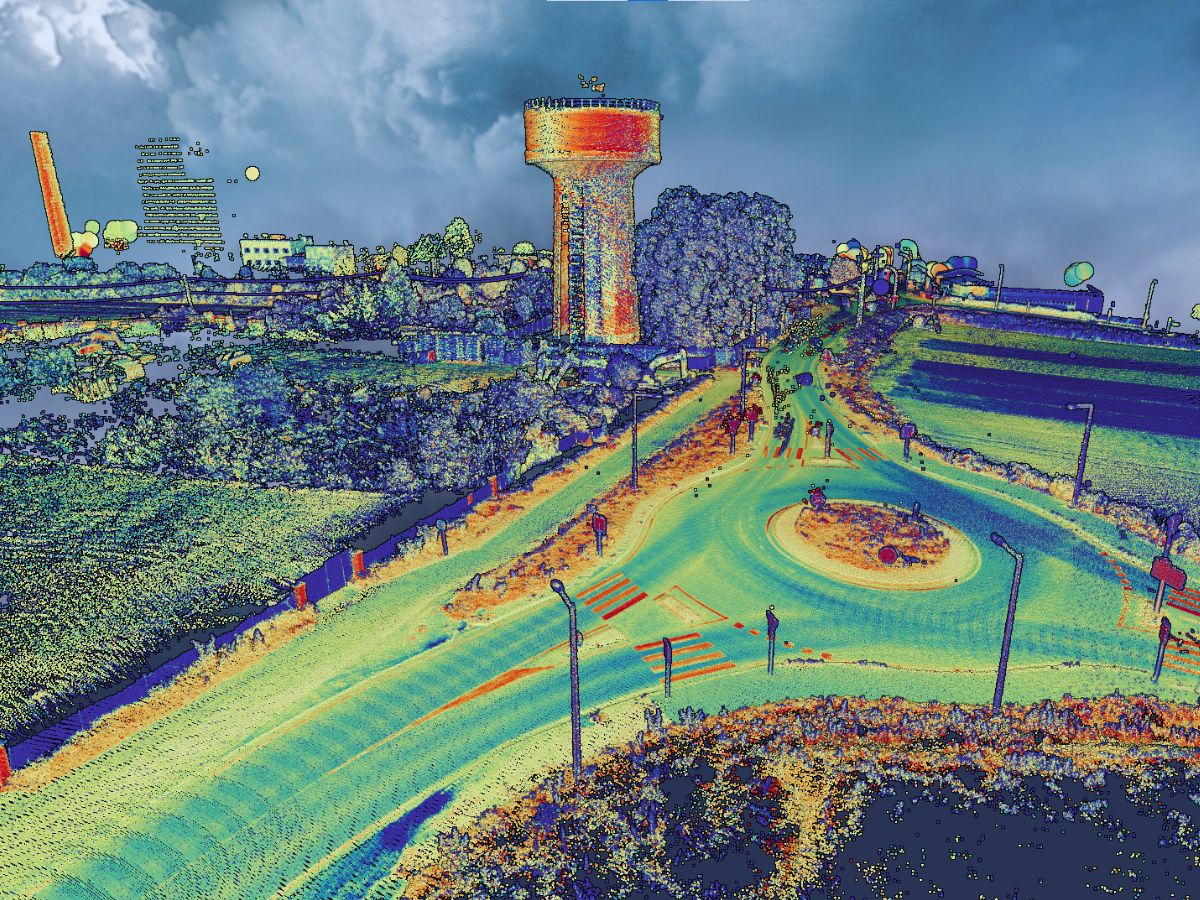
LiDAR-systemer integrert i UAV-er er avhengige av presis orientering og stabilisering under flyvningen for å produsere nøyaktige 3D-punktskyer. Inerte systemer, som IMU-er og INS, gir sanntidsdata om dronens rull, stamp, sjekk (yaw), høyde og posisjon. Denne informasjonen er avgjørende for å justere LiDAR-systemets laserpulser for å kompensere for enhver bevegelse eller avdrift under flyvningen, slik at de innsamlede dataene er konsistente og pålitelige.
I skog- og byområder holder et inert system UAV-en stabil, noe som sikrer presis kartlegging av vanskelig tilgjengelige områder. Kombinasjonen av GNSS og INS refererer nøyaktig UAV-ens posisjon til jordens koordinatsystem, noe som muliggjør georeferering av LiDAR-data.
Georeferering er en kritisk komponent i fotogrammetri, ettersom den knytter bildene tatt av UAV-en til spesifikke geografiske koordinater. Ved hjelp av INS kan UAV-er georeferere hvert bilde i sanntid, noe som øker hastigheten på databehandlingsflyten betraktelig.
Integrasjonen av IMU-data med GNSS sikrer at fotogrammetrisett er nøyaktige og tilpasset virkelige koordinater. Denne evnen er spesielt viktig for storskala prosjekter, som landmålinger, der det kreves høy presisjon for å produsere handlingsrettede resultater.
Inerte systemer for fotogrammetri
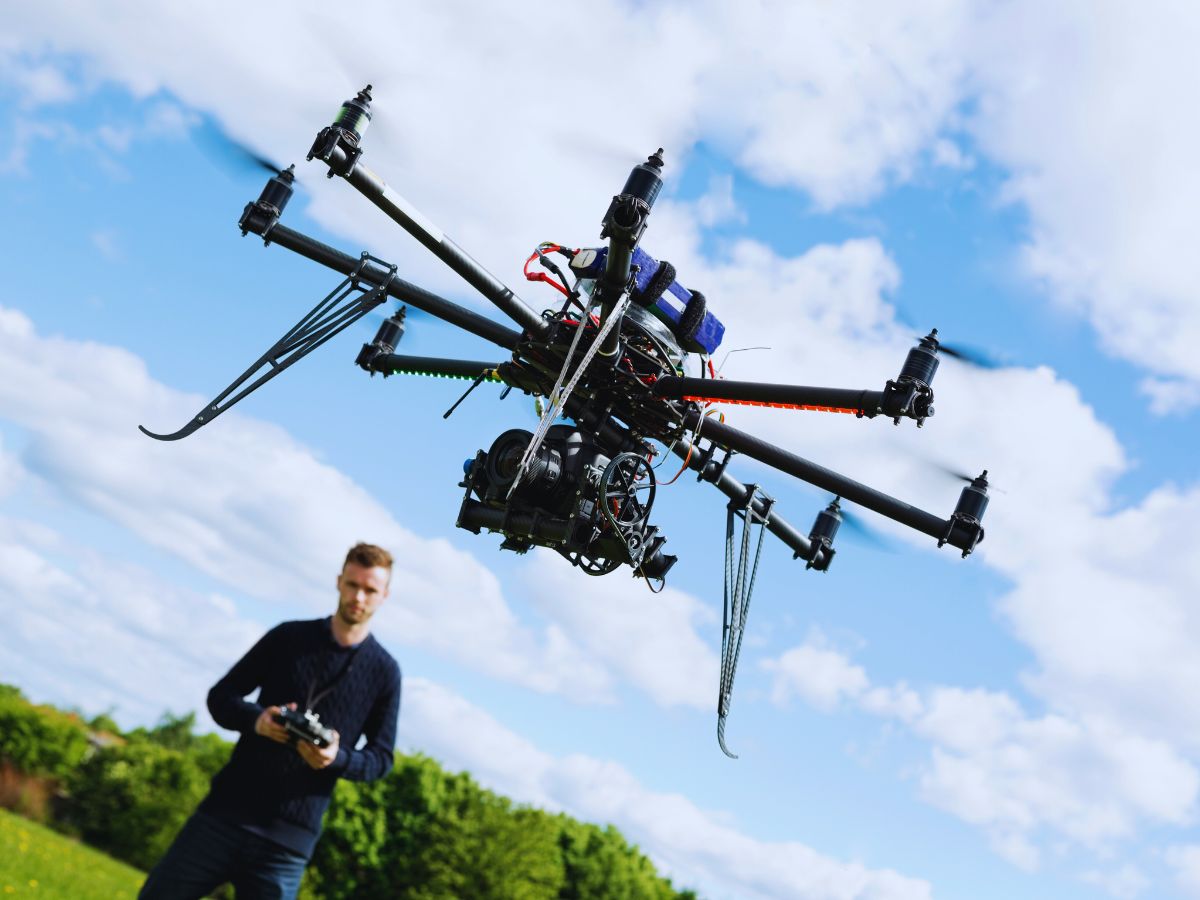
Fotogrammetri innebærer å ta høyoppløselige bilder fra en UAV for å lage detaljerte 2D- og 3D-kart. Inertiale systemer øker nøyaktigheten og effektiviteten til UAV-fotogrammetrioppdrag ved å sikre nøyaktig posisjonering og orientering av UAV-en gjennom hele flyvningen.
For fotogrammetriapplikasjoner er nøyaktig posisjonering avgjørende for å sikre at hvert bilde tas på riktig sted og med riktig vinkel. INS-systemer gir sanntidsinformasjon om UAV-ens posisjon, orientering og hastighet, noe som gjør at dronen kan fly langs en forhåndsdefinert bane og ta overlappende bilder. Systemet setter deretter disse bildene sammen for å lage nøyaktige kart eller 3D-fotogrammetrimodeller.
Inertiale systemer hjelper UAV-er med å opprettholde stabil flyvning i vind eller turbulens, noe som sikrer skarpe, uforvrengte bilder. Bransjer som bygg og anlegg samt infrastruktur er avhengige av stabile data for å sikre nøyaktig planlegging, måling og overvåking.
Nøyaktighet for fotogrammetri og LiDAR med RTK-inertialløsninger
RTK-teknologi (Real-Time Kinematic) brukes til å forbedre presisjonen på posisjoneringsdata samlet inn av UAV-er. RTK er avhengig av korrigering av GNSS-signaler i sanntid, noe som øker nøyaktigheten til UAV-ens posisjonsdata til centimeternivå. Imidlertid kan visse miljøer, som urbane kløfter eller tette skoger, føre til at GNSS-signaler svekkes eller går tapt. Det er her inertiale systemer kommer inn i bildet.
Etterbehandlingsarbeidsflyter drar stor nytte av fusjonen av INS- og GNSS-data. Denne integrasjonen gjør det mulig for systemet å rekonstruere baner mer nøyaktig, spesielt i miljøer der det periodisk mister GNSS-signaler.
Vår INS samler kontinuerlig inn data under signaltap, noe som sikrer at systemet alltid kjenner UAV-ens nøyaktige posisjon. Under etterbehandlingen slår den sammen disse dataene med GNSS-informasjon for å korrigere eventuelle unøyaktigheter som oppstod under flyvningen.
UAV-er med LiDAR- og fotogrammetrisystemer leverer data med høy nøyaktighet ved å kombinere RTK-presisjon med etterbehandling. Bransjer som oppmåling og byplanlegging er avhengige av presise geospatiale data for å støtte nøyaktig og informert beslutningstaking.
Inertialløsninger for LiDAR og fotogrammetri
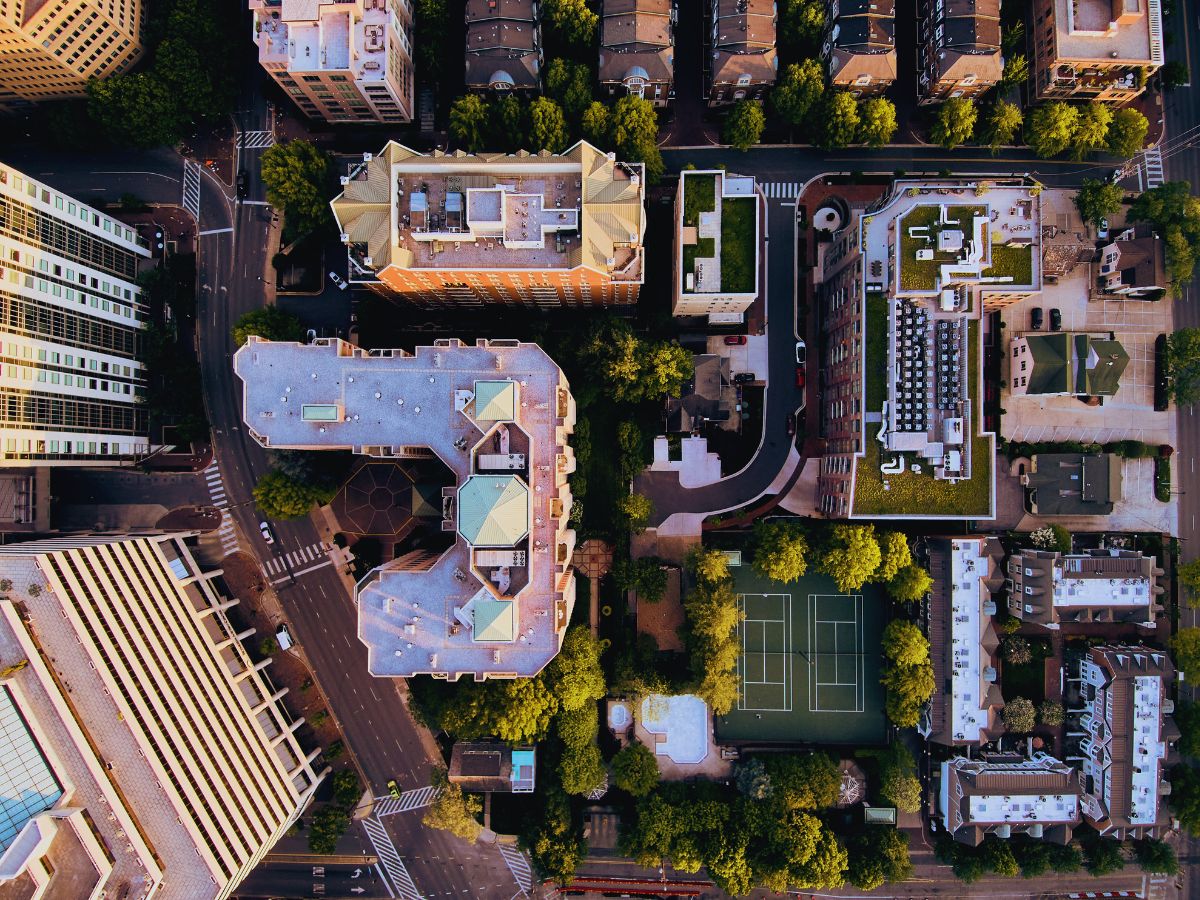
Vi skreddersyr våre bevegelses- og navigasjonsprodukter for å møte behovene til UAV-lidar- og fotogrammetriapplikasjoner. Våre høyytelses INS-løsninger med GNSS-mottakere leverer posisjonering, navigasjon og orienteringsdata i sanntid, noe som sikrer høyeste grad av nøyaktighet og pålitelighet for flyfotograferingen og oppmålingen din.

Quanta Micro

Quanta Plus

Quanta Extra
Brosjyre for oppmålingsapplikasjoner
Få brosjyren vår levert rett i innboksen din!
Kundehistorier
Finn ut hvordan produktene våre har blitt vellykket integrert i UAV-lidar- og fotogrammetriapplikasjoner over hele verden. Våre casestudier viser eksempler fra den virkelige verden på hvordan treghetssystemene til SBG Systems har forbedret nøyaktigheten, påliteligheten og effektiviteten til flyfotogrammetri- eller luftbårne lidarkarteringsprosjekter.
Fra storskala infrastrukturmålinger til miljøovervåking har treghetssystemene våre bevist sin verdi i et bredt spekter av applikasjoner.


Hvordan GapEOD muliggjør sikrere geofysiske undersøkelser med Ellipse
Posisjonering for trikk og tog
Forskning på autonome ferger i urbane vannveier i den virkelige verden
Navigasjon for autonom ferge
De snakker om oss
Hør direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres uttalelser og suksesshistorier illustrerer den betydelige innvirkningen sensorene våre har i praktiske UAV-navigasjonsapplikasjoner.


Utforsk andre oppmålings- og UAV-applikasjoner
Oppdag hvordan våre avanserte treghetsnavigasjonsteknologier driver ytelsen på tvers av et bredt spekter av oppmålings- og UAV-applikasjoner. Fra høypresisjonskartlegging til misjonskritiske operasjoner i luften – utforsk hvordan løsningene våre forbedrer nøyaktighet, pålitelighet og effektivitet selv i de mest krevende miljøer.
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om applikasjonene vi viser frem. Hvis du ikke finner det du leter etter, er du velkommen til å kontakte oss direkte!
Hva er en LiDAR?
En LiDAR (Light Detection and Ranging) er en fjernmålingsteknologi som bruker laserlys til å måle avstander til objekter eller overflater. Ved å sende ut laserpulser og måle tiden det tar før lyset returnerer etter å ha treff et mål, kan LiDAR generere presis, tidsdimensjonal informasjon om formen og egenskapene til omgivelsene. Den brukes vanligvis til å lage 3D-kart med høy oppløsning av jordoverflaten, strukturer og vegetasjon.
LiDAR-systemer brukes mye i ulike bransjer, inkludert:
- Topografisk kartlegging: For å måle landskap, skoger og urbane miljøer.
- Autonome LiDAR-kjøretøy: For navigasjon og hindringsdeteksjon.
- Landbruk: For å overvåke avlinger og feltforhold.
- Miljøovervåking: For flommodellering, kysterosjon og mer.
LiDAR-sensorer kan monteres på droner, fly eller kjøretøy, noe som muliggjør rask datainnsamling over store områder. Teknologien er verdsatt for sin evne til å gi detaljerte, nøyaktige målinger selv i krevende miljøer, som tett skog eller ulendt terreng.
Hva er fotogrammetri?
Fotogrammetri er vitenskapen og teknikken for å bruke fotografier til å måle og kartlegge avstander, dimensjoner og trekk ved objekter eller omgivelser. Ved å analysere overlappende bilder tatt fra forskjellige vinkler, tillater fotogrammetri opprettelse av nøyaktige 3D-modeller, kart eller målinger. Denne prosessen fungerer ved å identifisere vanlige punkter i flere fotografier og beregne deres posisjoner i rommet ved hjelp av trianguleringsprinsipper.
Fotogrammetri brukes i utstrakt grad innen ulike felt, som for eksempel:
- Topografisk fotogrammetri: Oppretting av 3D-kart over landskap og urbane områder.
- Arkitektur og ingeniørfag: For bygningsdokumentasjon og strukturell analyse.
- Fotogrammetri innen arkeologi: Dokumentasjon og rekonstruksjon av funnsteder og gjenstander.
- Flybåren fotogrammetrisk oppmåling: For landmåling og anleggsplanlegging.
- Skogbruk og landbruk: Overvåking av avlinger, skog og endringer i arealbruk.
Når fotogrammetri kombineres med moderne droner eller UAV-er (ubemannede luftfartøyer), muliggjør det rask innsamling av flyfoto, noe som gjør det til et effektivt verktøy for storskala oppmåling, anleggsarbeid og miljøovervåkingsprosjekter.
Hva er bakkepixelavstand?
GSD (Ground Sampling Distance) er et mål som brukes innen fjernmåling og flyfotografering, og som refererer til avstanden mellom sentrene til to consecutive piksler på bakken i et bilde. Enkelt sagt representerer det størrelsen på bakkearealet som dekkes av en enkelt piksel i et bilde tatt fra en luftbåren plattform, for eksempel en drone eller satellitt.
Hvis GSD for eksempel er 5 cm, representerer hver piksel i bildet et område på 5 cm x 5 cm på bakken. En lavere GSD betyr høyere oppløsning, noe som gjør det mulig å fange opp finere detaljer i bildet, mens en høyere GSD gir færre detaljer.
GSD påvirkes av faktorer som:
- Kameraets eller sensorens flyhøyde: Jo høyere høyde, desto større GSD og lavere bildeoppløsning.
- Kameralinsens brennvidde: En lengre brennvidde kan redusere GSD og øke oppløsningen.
- Bildesensorstørrelse: Større sensorer kan også forbedre GSD ved å fange opp mer detaljer.
GSD er avgjørende i applikasjoner som fotogrammetri, kartlegging og oppmåling, hvor nøyaktige målinger og detaljerte bilder er påkrevd.
Hva er flyfotogrammetri?
Flyfotogrammetri er vitenskapen og teknologien for å innhente nøyaktige målinger og romlig informasjon om jordens overflate ved å analysere fotografier tatt fra luftbårne plattformer, som fly, droner eller helikoptre. Det grunnleggende prinsippet bak flyfotogrammetri er at man ved å ta overlappende bilder av terrenget fra ulike synsvinkler kan rekonstruere tredimensjonale data gjennom geometriske sammenhenger. Hvert fotografi fungerer som en todimensjonal projeksjon av den tredimensjonale verdenen, og ved å identifisere fellespunkter i flere bilder kan de nøyaktige posisjonene til disse punktene i rommet beregnes ved hjelp av triangulering.
Moderne flyfotogrammetri er i stor grad avhengig av integrering av presise posisjonerings- og orienteringsdata fra inertialnavigasjonssystemer (INS) og globale navigasjonssatellittsystemer (GNSS). INS-en gir sanntidsmålinger av plattformens akselerasjon og vinkelhastighet, noe som, kombinert med GNSS-posisjonsdata, muliggjør svært nøyaktig bestemmelse av kameraets posisjon og orientering i det øyeblikket bildet tas. Denne integreringen er avgjørende fordi den sikrer at de fotogrammetriske modellene georefereres riktig, noe som reduserer feil forårsaket av plattformbevegelser, vibrasjoner eller GPS-utfall.
Når bildene og posisjoneringsdataene er behandlet, kan fotogrammetere generere detaljerte digitale høydemodeller (DEM-er), ortofotoer og tredimensjonale kart over det oppmålte området. Flyfotogrammetri brukes i utstrakt grad i alt fra topografisk kartlegging og byplanlegging til presisjonjordbruk, skogbruk, miljøovervåking og infrastrukturinspeksjon, hvor rask, nøyaktig og høyoppløselig romlig informasjon er påkrevd over store områder. Kombinasjonen av bilder av høy kvalitet, presise inertialmålinger og avanserte prosesseringsalgoritmer har gjort flyfotogrammetri til et svært pålitelig verktøy for både forskning og operativ bruk.
