Innendørs kartlegging med ryggsekk
Ellipse-D RTK INS støtter SLAM-beregninger og synkroniserer LiDAR og kamera.
«Vi har nå jobbet med SBG Systems i flere år, og spesielt med Ellipse -serien. Vi har alltid stolt på disse robuste treghetssensorene.» | Jérôme N., grunnlegger av VIAMETRIS
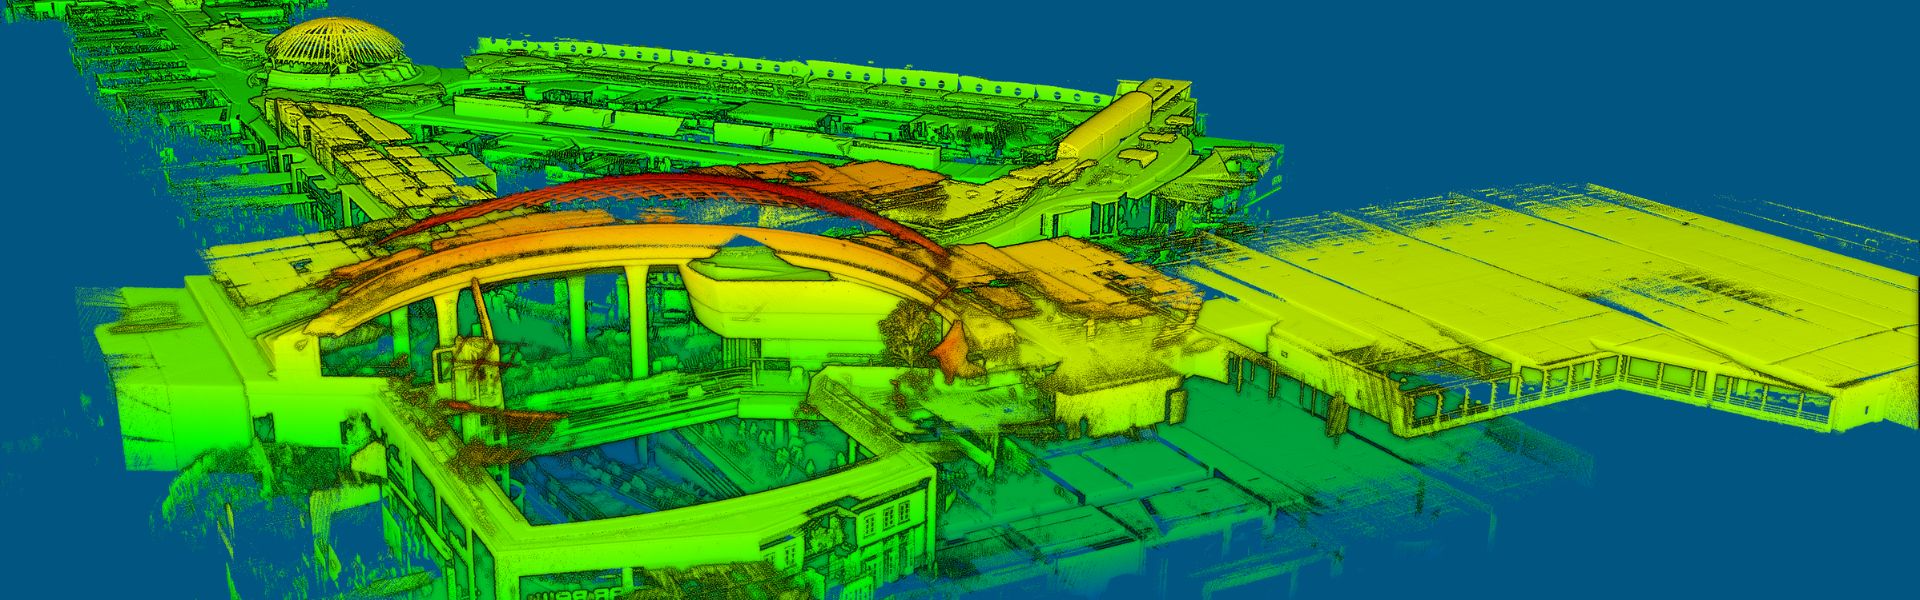
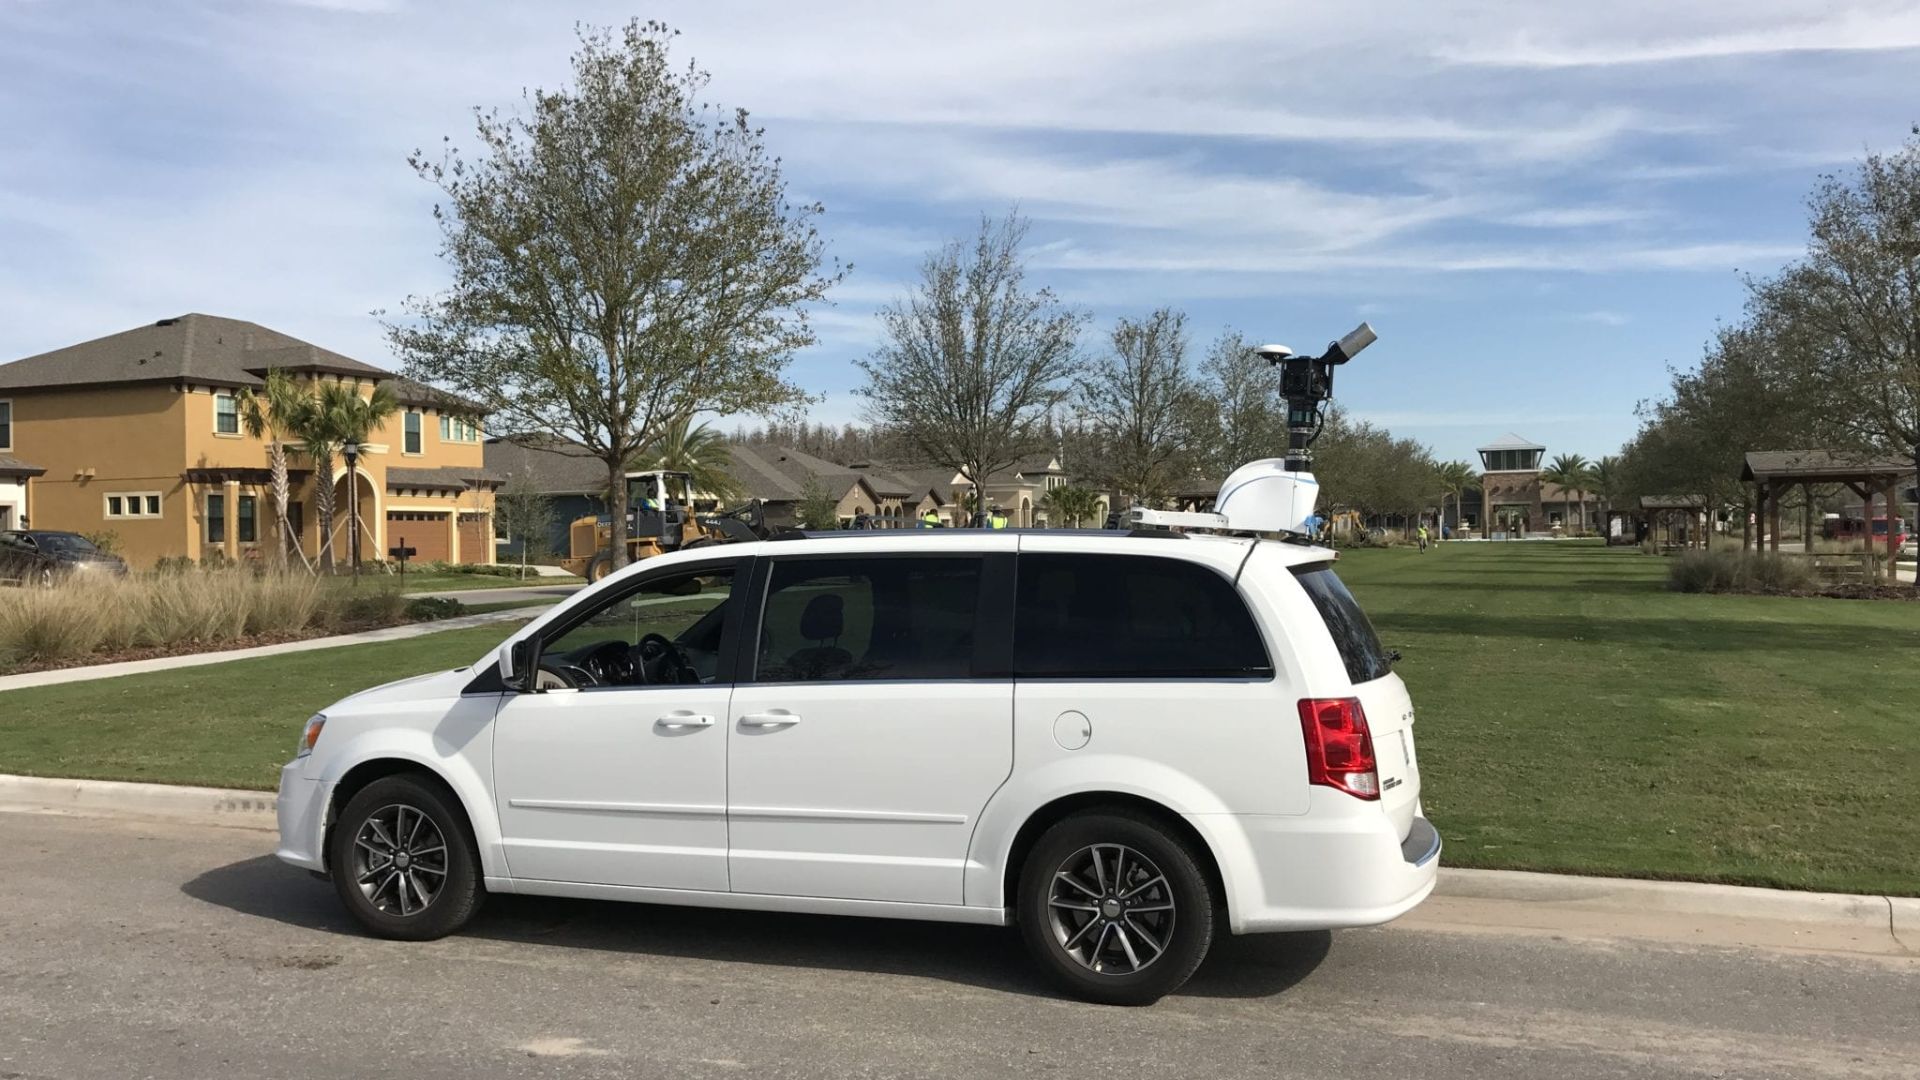
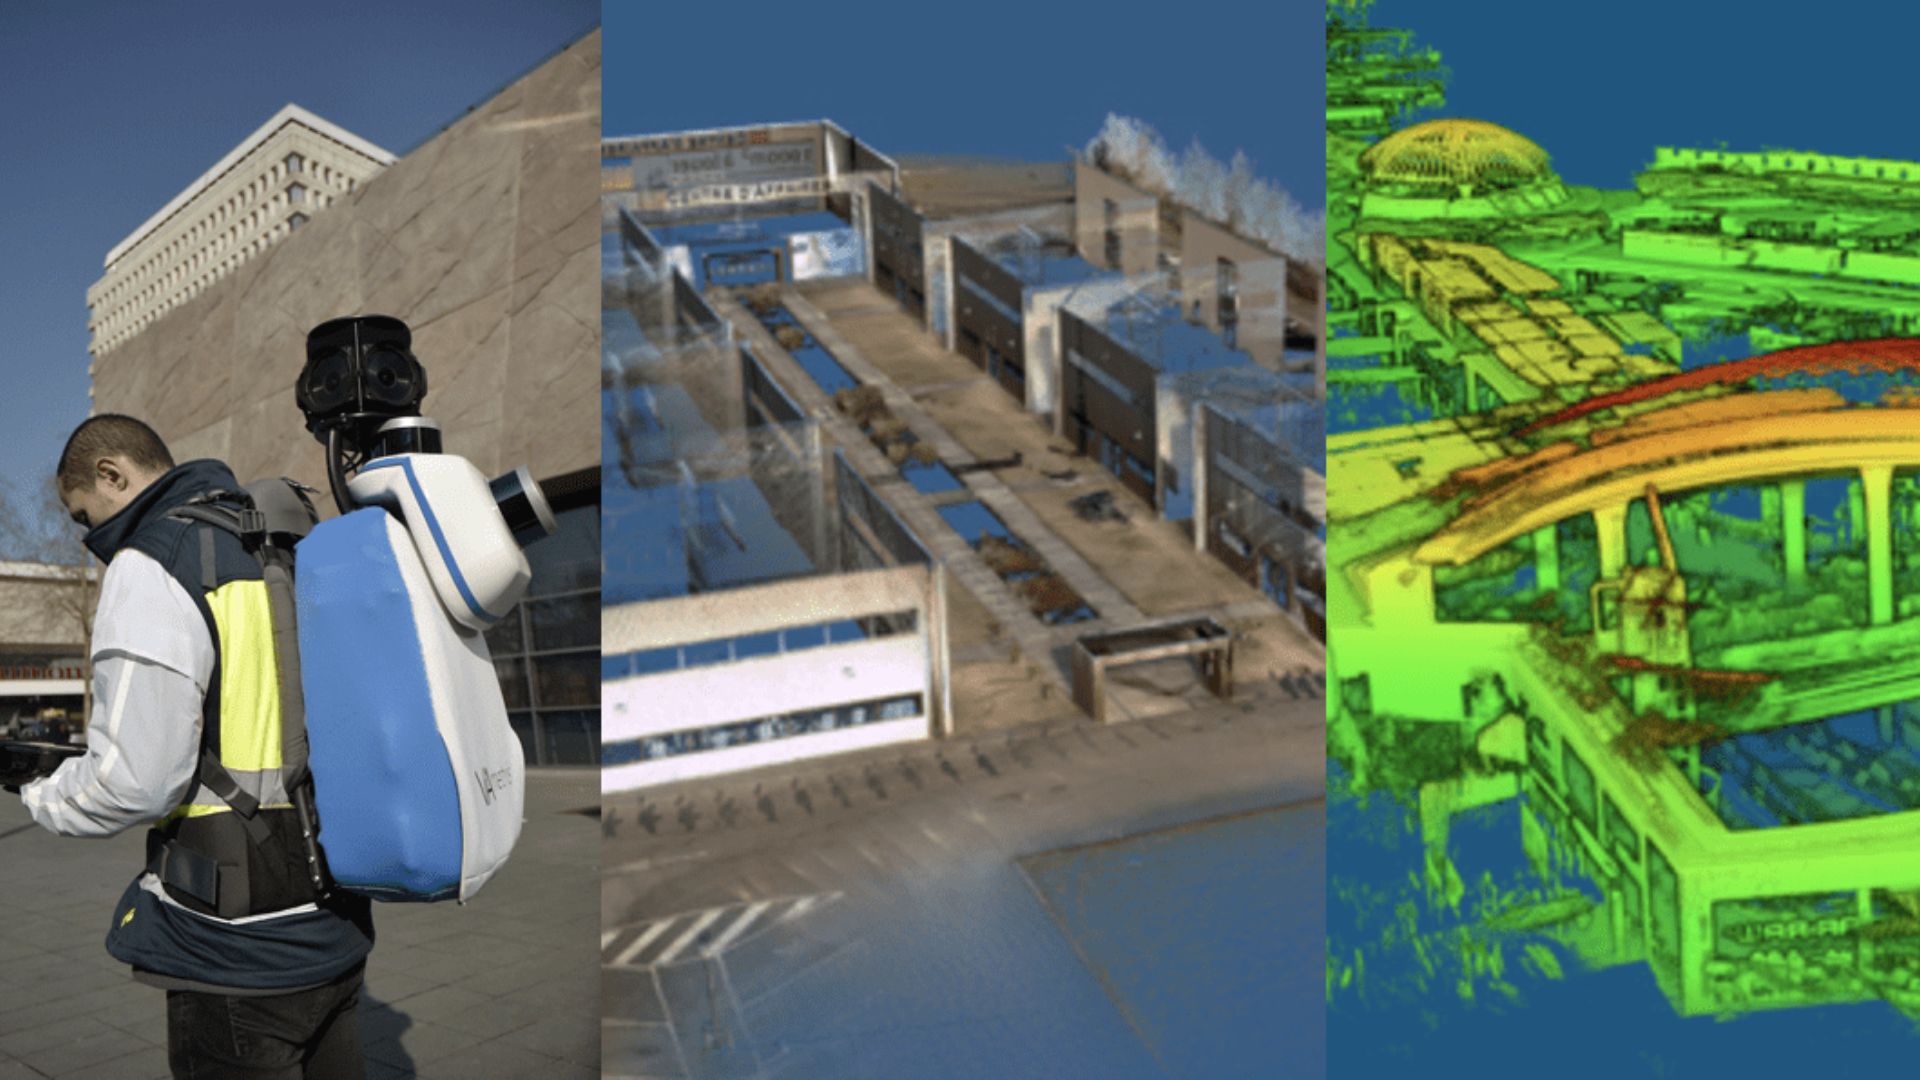
Ryggsekkbasert mobilt skanningssystem
bMS3D-360 er utviklet for de mest krevende miljøene. Den er utstyrt med to Velodyne LiDAR-sensorer, et 360 Lady-bug-kamera, « Ellipse-D», SBG-inertialnavigasjonssystemet med innebygd L1/L2- GNSS -mottaker samt en datamaskin.
En arbeidsflyt som er 7 ganger raskere
Arbeidsflyten er enkel. Landmåleren starter systemet, sjekker på et nettbrett at « GNSS » og treghetsinformasjonen er beregnet, og setter i gang oppmålingen.
Tilbake på kontoret starter brukeren etterbehandlingsprogramvaren INS/GNSS for å øke nøyaktigheten i orientering og posisjon, og bruker deretter programvaren VIAMETRIS til å georeferere og fargelegge punktskyen.
De innsamlede dataene er klare til å importeres til de vanligste prosjekteringsprogrammene. Denne arbeidsflyten er 7 ganger raskere sammenlignet med en tradisjonell metode.
Det mangler ingen data; punktskyen kan brukes til videre målinger, noe som betyr besparelser i tid og reisekostnader.
I tillegg til den velprøvde ytelsen til bMS3D-360 er det enkelte detaljer som utgjør forskjellen på markedet, for eksempel 360-kameraet som er plassert på en uttrekkbar stang for et større synsfelt når det er i bruk, og økt sikkerhet når det er trukket inn (noen tak kan være svært lave, for eksempel på parkeringsplasser).
Det er den eneste ryggsekken som tilbyr et slikt kamera, noe som forenkler behandlingsarbeidet betydelig. Når brukeren navigerer i punktskyen, åpnes et samlet bilde av det 360°-skannede miljøet, i stedet for å se på fire forskjellige kameraperspektiver.
Når « GNSS » møter forstyrrende kilder, opprettholder « INS » banen der SLAM-teknologien har begrensninger.
RTK- INS n som støtte for SLAM-beregningen
Ellipse-D er et svært kompakt inertialnavigasjonssystem som integrerer en L1/L2- GNSS -mottaker. Denne enheten i industriell kvalitet INS beregner rulling, stigning, kurs samt posisjon takket være den innebygde utvidede Kalman-filtreringen.
I sanntid brukes orienteringsdataene fra Ellipse-D til å korrigere utstyrets stilling og støtte den SLAM-beregnede kursen.
Faktisk, mens den SLAM-baserte kursen leveres med 20 Hz, leveres den inertialbaserte kursen med 200 Hz. Mellom to SLAM-oppdateringer sørger INS for at kursen forblir stabil.
GNSS -mottakeren gir absolutt posisjonering til punktskyen og legger til høydebegrensning. Videre, når forstyrrelser påvirker GNSS, opprettholder INS banen der SLAM-teknologien svikter. For eksempel på parkeringsplasser uten objekter i nærheten for LiDAR-måling, sikrer INS nøyaktig navigasjon.
Jérôme Ninot, grunnlegger av VIAMETRIS , forklarer dette valget: «Vi har nå i flere år arbeidet med SBG Systems og spesielt Ellipse -serien. Vi har alltid stolt på disse robuste treghetssensorene, så da vi skulle velge et INS/GNSS -system til ryggsekken vår, var vi glade for at Ellipse-D allerede hadde en GNSS -mottaker integrert.»
Det er alltid en tidsbesparelse å slippe å integrere ekstra utstyr, understreker Jérôme.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hvordan kan jeg kombinere inertialsystemer med en LIDAR for kartlegging med drone?
Ved å kombinere SBG Systemss treghetssystemer med LiDAR for kartlegging med droner oppnås økt nøyaktighet og pålitelighet ved innsamling av presise geospatiale data.
Slik fungerer integrasjonen, og slik kommer den til nytte ved kartlegging med droner:
- En fjernmålingsmetode som bruker laserimpulser til å måle avstander til jordoverflaten, og dermed skaper et detaljert 3D-kart over terrenget eller bygninger.
- SBG Systems INS kombinerer en inertialmåleenhet (IMU) med data fr GNSS n for å gi nøyaktig posisjonering, orientering (pitch, roll, yaw) og hastighet, selv i miljøer uten tilgang til « GNSS ».
SBGs treghetssystem er synkronisert med LiDAR-dataene. Det integrerte treghetssystemet ( INS ) sporer nøyaktig dronens posisjon og orientering, mens LiDAR registrerer detaljer om terrenget eller objektene under.
Ved å kjenne til dronens nøyaktige orientering kan LiDAR-dataene plasseres nøyaktig i 3D-rommet.
GNSS -komponenten sørger for global posisjonering, mens IMU gir orienterings- og bevegelsesdata i sanntid. Denne kombinasjonen sikrer at selv når GNSS -signalet er svakt eller utilgjengelig (f.eks. i nærheten av høye bygninger eller tett skog), kan INS fortsette å spore dronens bane og posisjon, noe som muliggjør konsistent LiDAR-kartlegging.
Hva betyr «simultaneous localization and mapping»?
Simultaneous Localization and Mapping (SLAM) er en beregningsmetode som gjør det mulig for en robot, et kjøretøy eller en enhet å lage et kart over et ukjent miljø, samtidig som den bestemmer sin egen posisjon på dette kartet.
Metoden kombinerer data fra ulike sensorer (f.eks. kameraer, LiDAR, radar, IMU-er, GNSS) med algoritmer som filtrering eller optimalisering for å oppnå kartlegging og navigering i sanntid.
SLAM gjør det mulig for autonome systemer å navigere og forstå omgivelsene uten forhåndskart eller GPS.
