SLAM-basert mobil kartlegging
vMS3D er et mobilt kartleggingssystem som kombinerer det beste fra inertial-, GNSS og SLAM-teknologier.
«Ellipse INS gir svært, svært presise hastighetsdata.» | Ninot, grunnlegger av VIAMETRIS
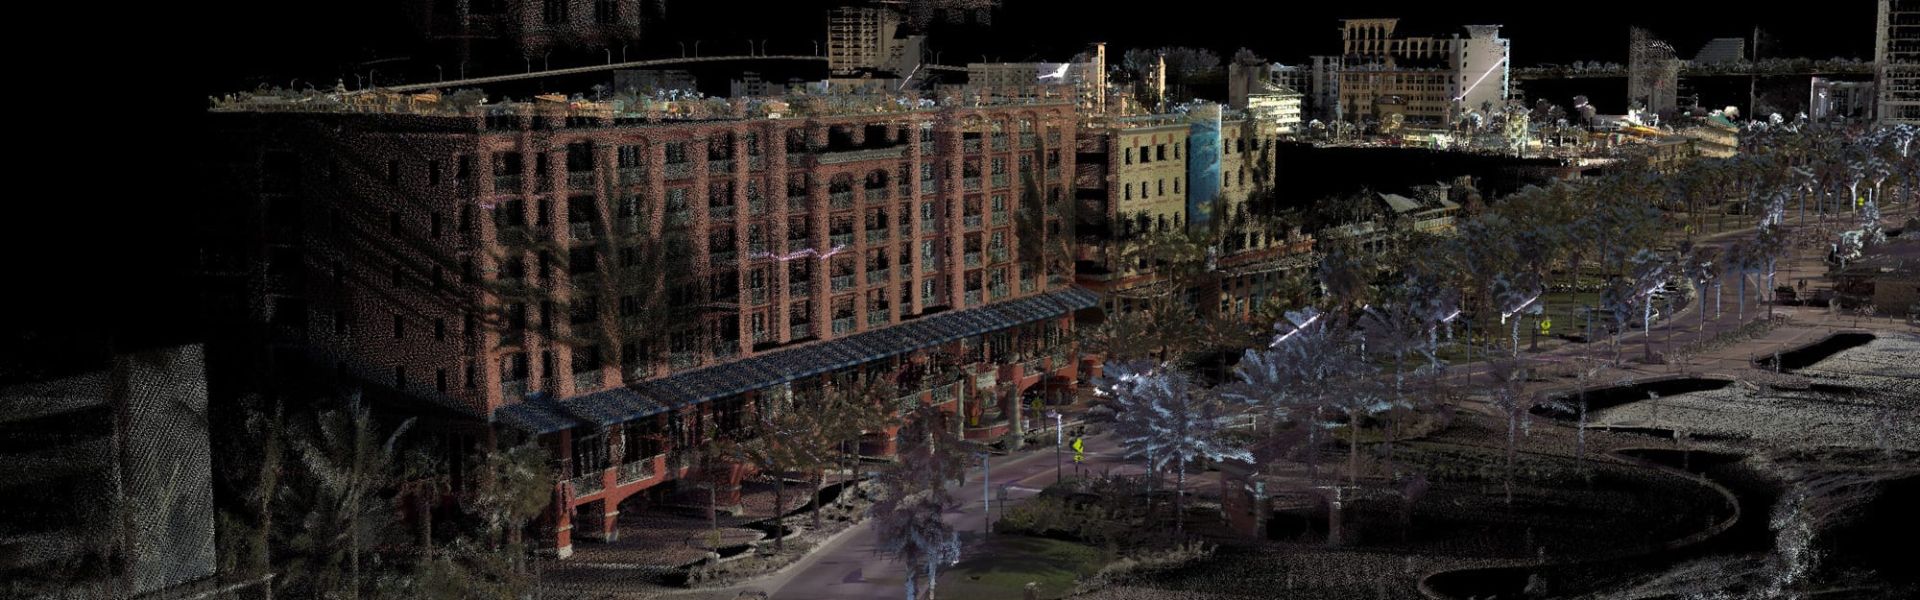
VIAMETRIS er en pioner innen utviklingen av SLAM-baserte løsninger. For to år siden lanserte selskapet iMS3D, et kartleggingssystem for innendørs bruk basert på SLAM-teknologi.
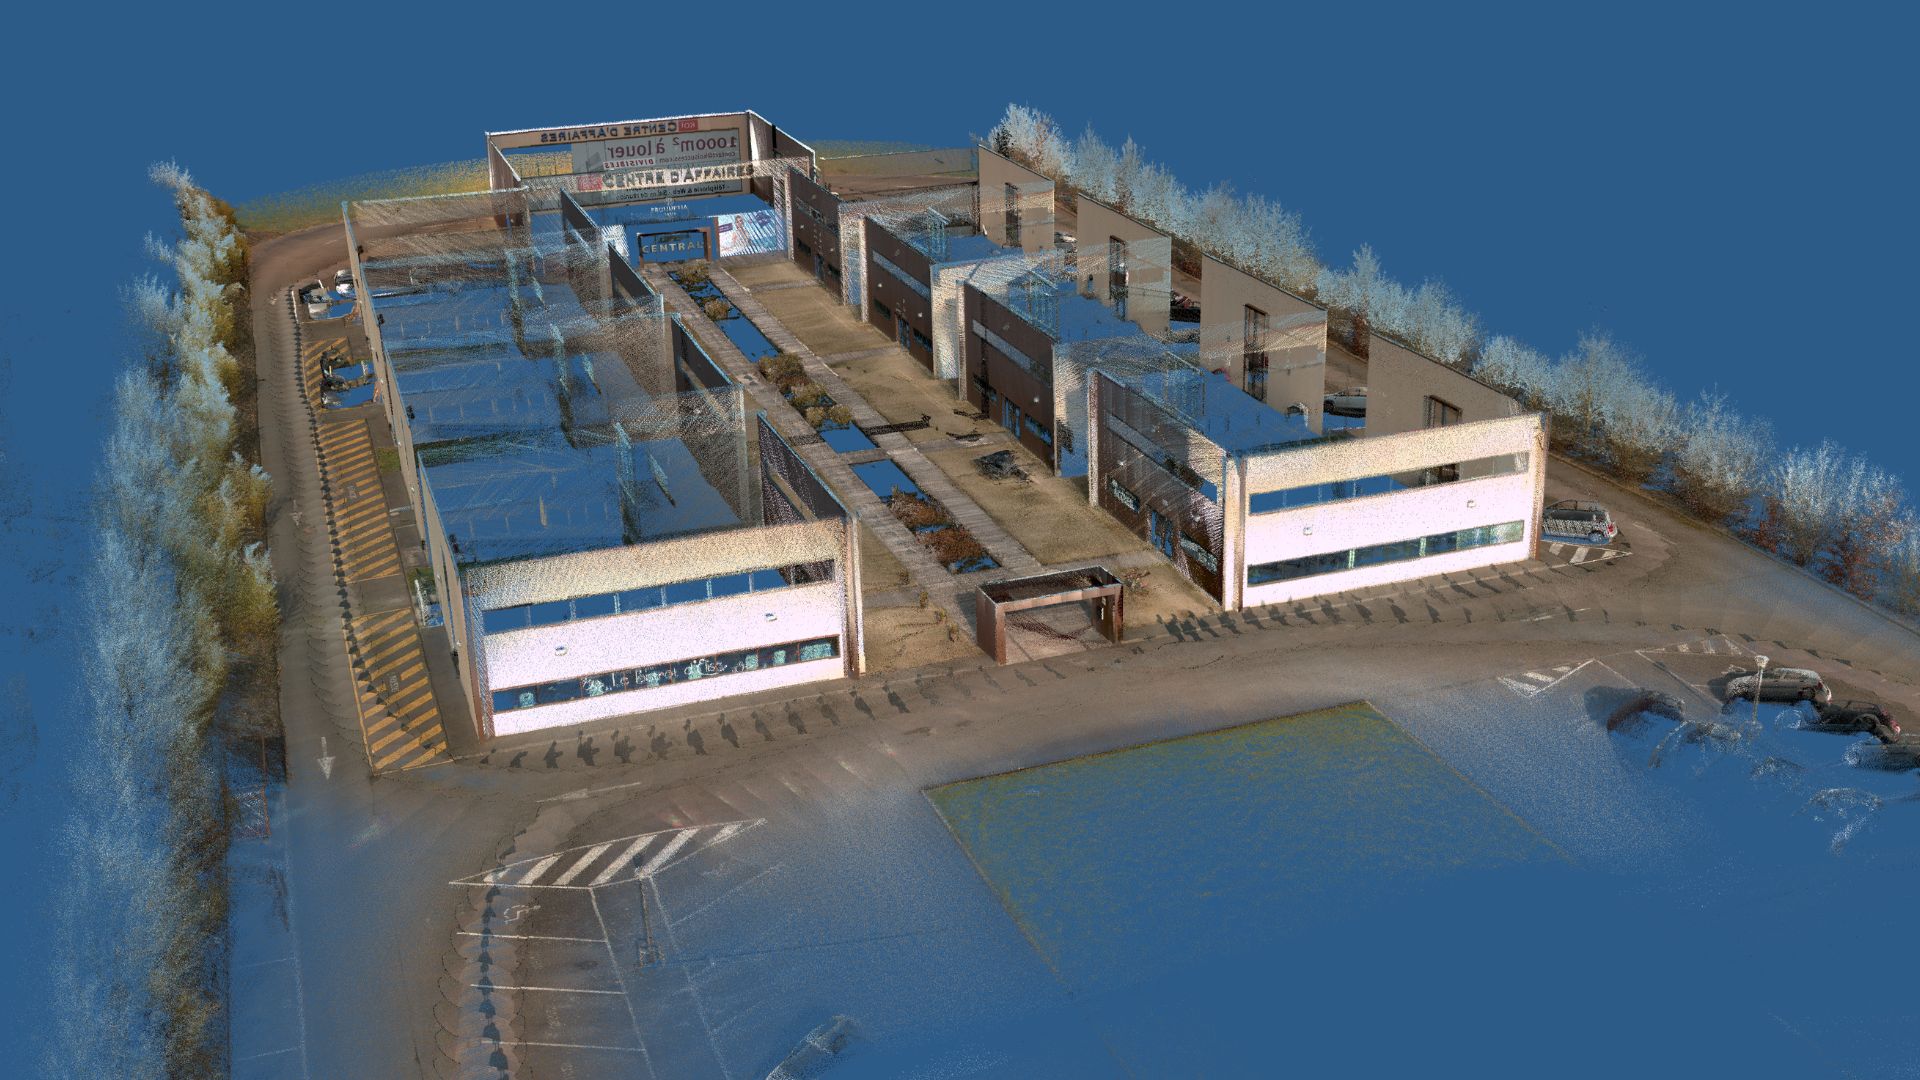
Med utgangspunkt i denne erfaringen har selskapet nettopp lansert en ny løsning: vMS3D, et mobilt kartleggingssystem som kombinerer det beste fra inertial-, GNSS og SLAM-teknologier for å tilby en innovativ løsning med et attraktivt forhold mellom ytelse og pris.
Det smarteste mobilkartleggingssystemet
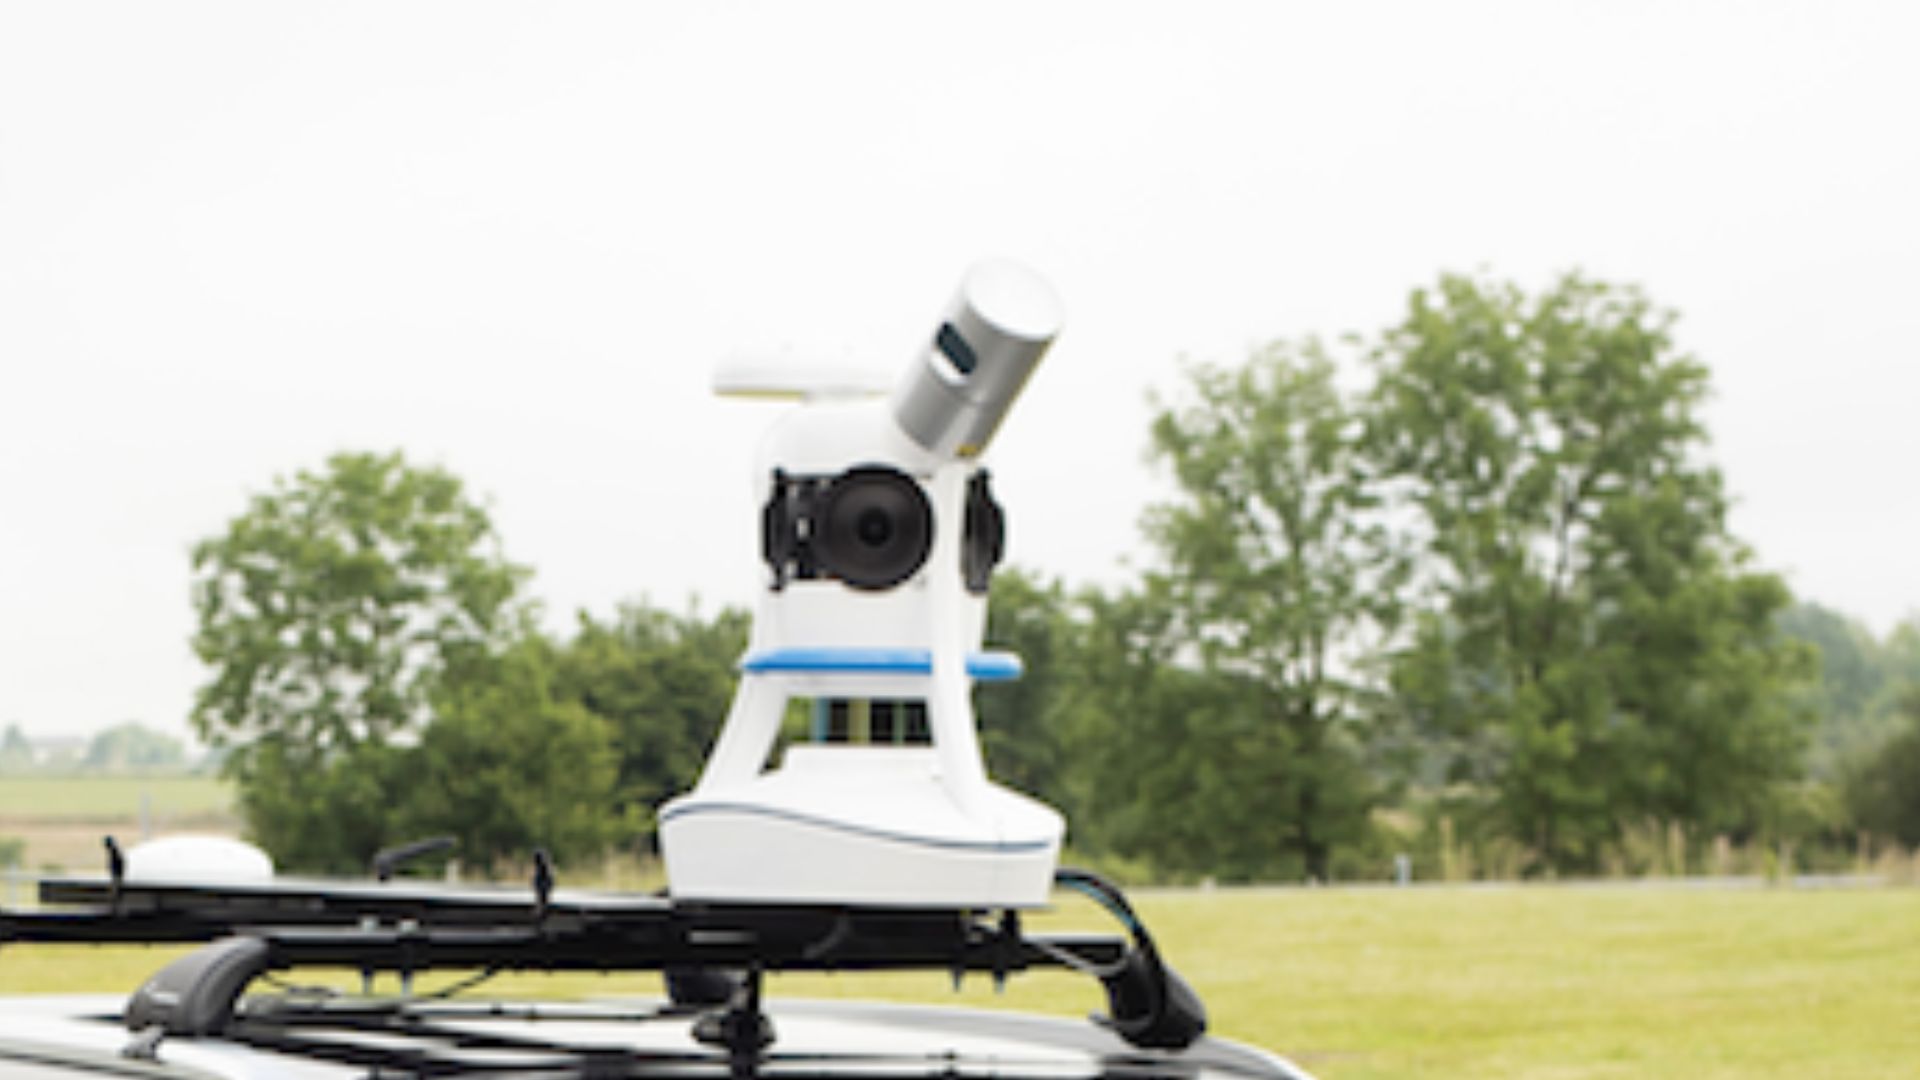
vMS3D ser ut som et klassisk mobilt kartleggingssystem (MMS). Det inneholder et 360°-kamera, en roterende LiDAR og et internt navigasjonssystem med en « GNSS »-mottaker.
Den enkle, automatiske arbeidsflyten avslører ikke den subtile, men likevel sofistikerte interne beregningen som gjør den unik. Faktisk er vMS3D utstyrt med en ekstra LiDAR som brukes til SLAM-beregninger.
Etter datainnsamlingen analyserer etterbehandlingsprogramvaren – kalt PPiMMS – automatisk situasjonene der « GNSS » er tilstrekkelig, der inertialnavigasjon foretrekkes, eller der SLAM er nødvendig.
Det beste innen « GNSS », treghet og SLAM
vMS3D-løsningen tar hensyn til fordelene og ulempene ved hver enkelt teknologi, avhengig av bruksforholdene:
- GNSS: Når « GNSS »-mottakeren leverer pålitelige data, for eksempel i et område med åpen himmel, baserer løsningen seg på dens posisjon. Dersom det oppstår et utfall eller en forstyrrelse i « GNSS », velger systemet mellom data fra inersiemåling eller SLAM-baserte data
- SLAM: Posisjon beregnet ved hjelp av SLAM er å foretrekke i tettbebygde omgivelser der objektene i omgivelsene er svært forskjellige og ligger tett, for eksempel i bykanjoner eller skoger. SLAM-funksjonaliteten er begrenset i omgivelser der objektene ligger for langt unna eller ikke kan skilles fra hverandre.
- Inertial: Hastighets- og orienteringsinformasjon fra det inertielle navigasjonssystemet (INS) kan støtte navigasjonen i alle tilfeller der « GNSS » og SLAM har begrensninger. Det inertielle navigasjonssystemet leverer rulle- og krengningsdata for å kalibrere alle LiDAR-data, slik at punktskyen refereres til bakkenivå. Svinghastigheter er også svært nyttige, spesielt når det skjer en brå retningsendring. Det er nemlig nødvendig med orienteringskompensasjon mellom to skanninger når LiDAR-enheten er i bevegelse.
Ellipse-D, Det smarte valget av VIAMETRIS
Jérôme Ninot, grunnleggeren av [email protected], var allerede svært fornøyd med Ellipse for sin innendørs iMS3D, og Jérôme Ninot, grunnleggeren av VIAMETRIS, trengte ikke lete lenge for å velge en INS til sitt nye innovative prosjekt.
«Ellipse INS gir svært, svært presise hastighetsdata», uttaler Ninot.
Den innovative SLAM-beregningen gjør at VIAMETRIS kan benytte miniatyriserte og kostnadseffektive treghetssensorer, mens andre systemer på markedet krever treghetssystemer med høyere nøyaktighet. Ellipse -sensorene leverer en nøyaktighet på 0,1° når det gjelder holdning.
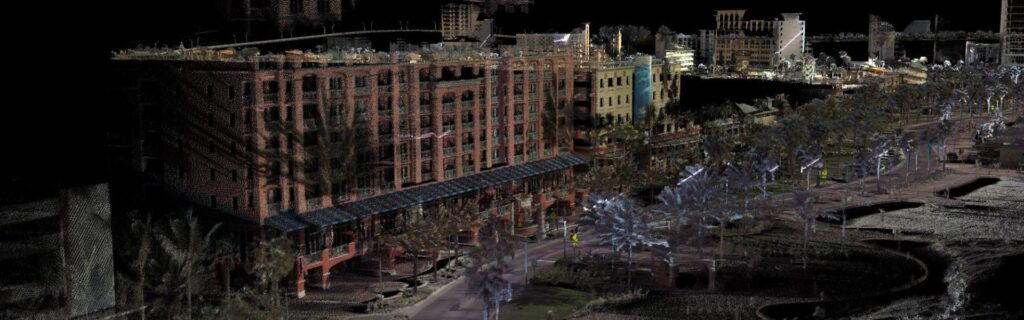
Ninot valgte også modellen « Ellipse-D» på grunn av dens alt-i-ett-løsning og kompakte formfaktor, samt den innebygde RTK- GNSS -mottakeren.
«Med en integrert « INS » som « Ellipse-D», som tilbyr ett enkelt kommunikasjonsgrensesnitt og innebygd synkronisering med « GNSS » og LiDAR, har vi kunnet konsentrere oss om vår SLAM-kompetanse», legger administrerende direktør til, før han nevner at færre kabler alltid er et godt valg.
Ellipse-D, en partner i mange oppgaver
Ellipse-D er integrert i denne innovative løsningen og utfører flere oppgaver. For det første beregner den rull- og stigningsvinkler for å kalibrere alle LiDAR-data, slik at punktskyen refereres til bakkenivå.
For det andre er Ellipse-D-svinghastighetene svært nyttige, spesielt når det oppstår en brå retningsendring. Det er nemlig nødvendig med orienteringskompensasjon mellom to skanninger når LiDAR-enheten er i bevegelse.
Til slutt kombinerer Ellipse-D i sanntid informasjon fra inerti- og GNSS -systemene for å gi utmerkede hastighetsmålinger, som også er svært viktige for kontinuerlig å støtte vMS3Ds interne algoritmer.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hvordan kan jeg kombinere inertialsystemer med en LIDAR for kartlegging med drone?
Ved å kombinere SBG Systemss treghetssystemer med LiDAR for kartlegging med droner oppnås økt nøyaktighet og pålitelighet ved innsamling av presise geospatiale data.
Slik fungerer integrasjonen, og slik kommer den til nytte ved kartlegging med droner:
- En fjernmålingsmetode som bruker laserimpulser til å måle avstander til jordoverflaten, og dermed skaper et detaljert 3D-kart over terrenget eller bygninger.
- SBG Systems INS kombinerer en inertialmåleenhet (IMU) med data fr GNSS n for å gi nøyaktig posisjonering, orientering (pitch, roll, yaw) og hastighet, selv i miljøer uten tilgang til « GNSS ».
SBGs treghetssystem er synkronisert med LiDAR-dataene. Det integrerte treghetssystemet ( INS ) sporer nøyaktig dronens posisjon og orientering, mens LiDAR registrerer detaljer om terrenget eller objektene under.
Ved å kjenne til dronens nøyaktige orientering kan LiDAR-dataene plasseres nøyaktig i 3D-rommet.
GNSS -komponenten sørger for global posisjonering, mens IMU gir orienterings- og bevegelsesdata i sanntid. Denne kombinasjonen sikrer at selv når GNSS -signalet er svakt eller utilgjengelig (f.eks. i nærheten av høye bygninger eller tett skog), kan INS fortsette å spore dronens bane og posisjon, noe som muliggjør konsistent LiDAR-kartlegging.
Hva er multistråle-ekkoloddmåling?
Multibeam Echo Sounding (MBES) er en avansert hydrografisk kartleggingsteknikk som brukes til å kartlegge havbunnen og undervannsformasjoner med høy presisjon.
I motsetning til tradisjonelle ekkolodd med én stråle, som måler dybden på et enkelt punkt rett under fartøyet, benytter MBES en rekke sonarstråler for samtidig å registrere dybdemålinger over et bredt område av havbunnen. Dette muliggjør detaljert kartlegging med høy oppløsning av undervannsterrenget, inkludert topografi, geologiske trekk og potensielle farer.
MBES-systemer sender ut lydbølger som beveger seg gjennom vannet, reflekteres fra havbunnen og kommer tilbake til fartøyet. Ved å analysere tiden det tar før ekkoene kommer tilbake, beregner systemet dybden på flere punkter og lager dermed et omfattende kart over undervannslandskapet.
Denne teknologien er avgjørende for en rekke anvendelsesområder, blant annet navigasjon, havbrukskonstruksjon, miljøovervåking og ressursutforskning, og gir viktige data for sikker sjøfart og bærekraftig forvaltning av marine ressurser.
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der korreksjoner fra « GNSS » overføres nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre «GNSS »-korreksjonene, særlig når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordelen med PPK sammenlignet med RTK-etterbehandling er at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling, mens ved sanntidsbehandling vil enhver avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse føre til lavere posisjoneringsnøyaktighet.
En første viktig fordel med etterbehandling (PPK) fra GNSS sammenlignet med sanntidsmåling (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å overføre RTCM-korreksjonene fra CORS til systemetINS/GNSS .
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må påvirke miljøet. På den annen side vil datakvaliteten for alle leveransene dine bli betydelig forbedret dersom applikasjonen din tåler den ekstra behandlingstiden som kreves for å generere en optimalisert bane.
