INS valgt ut til prosjektet for sertifiserbar togposisjonering (CLUG)
SBG INS/GNSS er valgt ut til prosjektet «Certifiable Train Localisation» (CLUG), som ledes av store europeiske jernbaneselskaper.
«SBG Systems leverer fremragende treghetssensorer. Det var viktig for oss å samarbeide med en pålitelig, lokal leverandør.»| Valentin B. – prosjektleder for togposisjonering hos SNCF
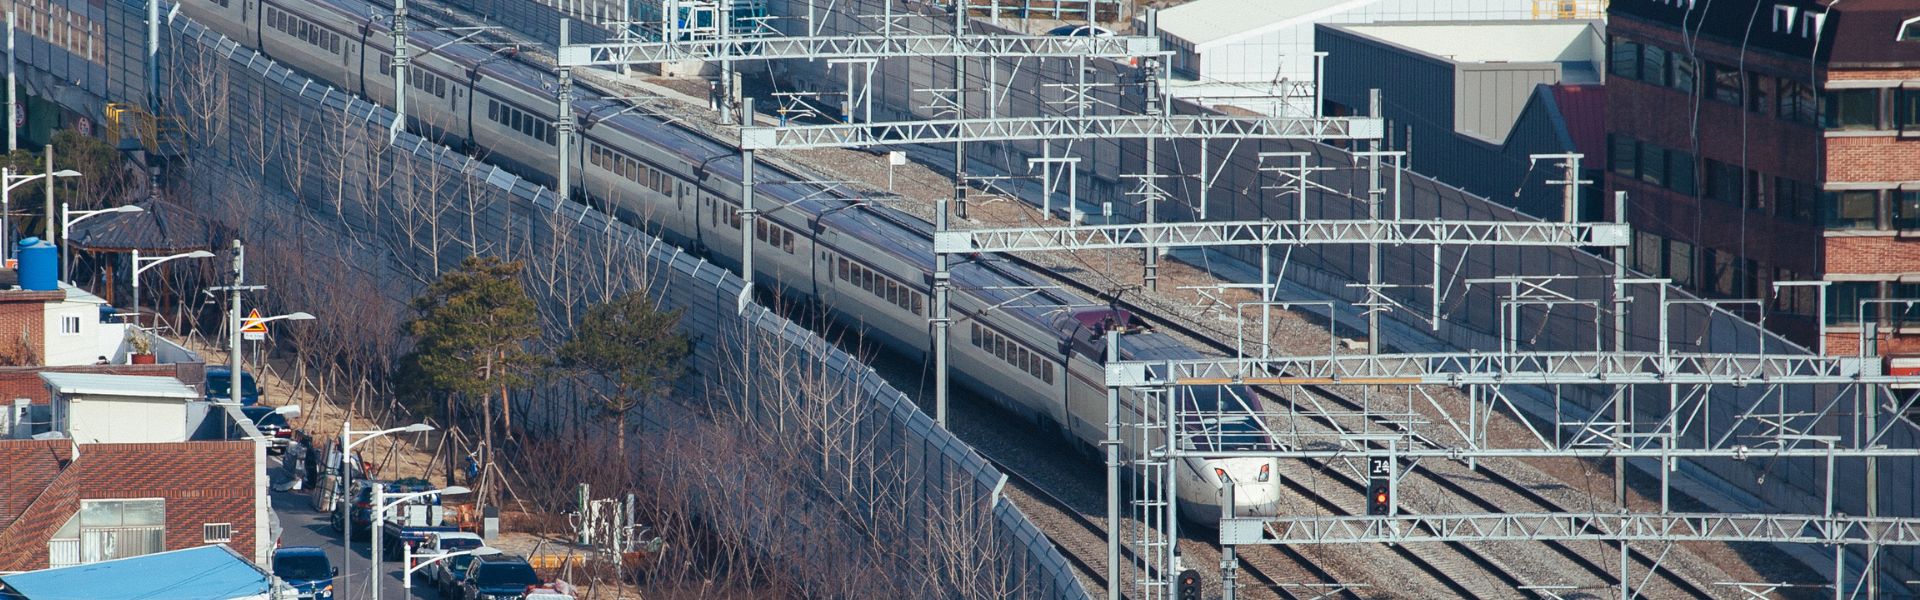
Med digitaliseringen av transporttjenester har sanntidssporing av tog blitt stadig viktigere for den europeiske jernbanesektoren og europeiske reisende.
For tiden baseres togets posisjon for signalanlegg på sporbasert utstyr som sporkretser eller akseltellere, som er enheter montert med bestemte mellomrom langs jernbanesporet. Bruk av GNSS kan vise seg å bli en banebrytende endring for det europeiske jernbanenettet.
Hva er CLUG-prosjektet?
CLUG-prosjektet står for«Certifiable Localization Unit with GNSS».
Det er et toårig prosjekt (med oppstart i januar 2020) som samler et stort og omfattende konsortium av ulike partnere, bestående av jernbaneselskaper (SNCF, DB NETZ og SBB), jernbanesignalindustrien (CAF og Siemens), navigasjonsspesialister (Airbus Defense and Space, Naventik, FDC), et forskningsinstitutt (ENAC) og en sertifiseringsekspert (Navcert).
Den kombinerer « GNSS » med andre sensorer som « IMU » og odometer for å levere kontinuerlig og nøyaktig lokalisering av tog. Videre kan denne lokaliseringen integreres sømløst i det fremtidige europeiske jernbanetrafikkstyringssystemet (ERTMS).
Det EU-finansierte CLUG-prosjektet skal vurdere utviklingen av en feilsikker lokaliseringsenhet om bord, med følgende fire egenskaper:
– En feilsikker lokaliseringsenhet om bord med flere sensorer, bestående av en navigasjonskjerne (IMU, turteller osv.) som kalibreres ved hjelp av GNSS, sporplan og et minimalt antall referansepunkter;
– Et kontinuerlig lokaliseringssystem om bord som gir informasjon om togets posisjon, hastighet og andre dynamiske egenskaper;
– Driftsklar og interoperabel i hele det europeiske jernbanenettet;
– Systemet vil være kompatibelt med gjeldende ERTMS TSI eller fremtidige videreutviklinger av denne.
Hvorfor kan dette bli et vendepunkt for det europeiske jernbanenettet?
Ved å muliggjøre en betydelig reduksjon av utstyr langs sporene – noe som også innebærer mindre skjørt og sårbart utstyr – og ved å forbedre lokaliseringsytelsen, kan CLUG-prosjektet vise seg å bli en banebrytende faktor for det europeiske jernbanenettet.
I siste instans er dette prosjektet den sentrale muliggjørende teknologien for en fremtidssikker utvikling av digitalisering og automatisering av tog.
Effektivitet, punktlighet og sikkerhet: denne fremtidige togteknologien vil imøtekomme de økte mobilitetsbehovene til alle europeiske reisende og gi dem en forbedret kundeopplevelse.
Prosjektet «Certifiable Train Localisation» (CLUG), ledet av store europeiske jernbaneselskaper
To ulike treghetsnavigasjonssystemer støtter forsøkene i CLUG-prosjektet. Videre satte SNCF stor pris på å samarbeide med en pålitelig lokal leverandør som SBG Systems.
For det første tilbyr Apogee-D et alt-i-ett-system INS med en trefrekvensmottaker GNSS . Det leverer svært nøyaktige målinger av holdning (0,008°), sann kurs (0,015°) og posisjon.
For det andre fungerer Ekinox-E som et eksternt støttet system INS. Videre kan brukerne koble den til hvilken som helst ekstern GNSS -mottaker etter eget valg. Den gir en holdningsmåling på opptil 0,02° i sanntid. I tillegg kobles den sammen med en GNSS -mottaker for ekte kurs (0,05°) og kontinuerlig posisjon under GNSS -avbrudd.
CLUG-teamet kobler også en kilometerteller til begge INS for større nøyaktighet, spesielt i lange tunneler. Videre bruker de INS rådata for forbedret ytelse.
Til slutt har Airbus Defense and Space utviklet lokaliseringsalgoritmen. De benytter Apogee inertialdata og GNSS data, etterbehandlet, som referanse for testing.
I likhet med alle SBG-inertialsensorer gjennomgår Apogee-D og Ekinox-E en omfattende test-, screening- og kalibreringsprosess.
Hver sensor kalibreres individuelt fra -40 °C til 85 °C og leveres med sin egen kalibreringsrapport. Sensorene testes, og kun de som oppfyller spesifikasjonene blir levert. Denne prosessen sikrer det høyeste nivået av pålitelighet.
SBG Systems« INS » brukes til å bestemme togets posisjon
Apogee og Ekinox INS leverer sammenslåtte data i sanntid og muliggjør etterbehandling med en integrert datalogger. Videre forenkler SBGs egenutviklede PPK-programvare, Qinertia, etterbehandlingen. Qinertia inneholder en unik VBS-funksjon for automatisk integrering av korreksjoner.
Videre gjør VBS kartlegging av jernbanekorridorer på flere hundre kilometer til en sømløs operasjon. De endelige resultatene av dette forsøket forventes i desember 2021.
Følg hvert trinn i denne tekniske reisen på CLUGs nettside og i sosiale medier.
Apogee-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS-enhet med to antenner og to frekvenser. Vår « INS » er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med « Pulse » eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning uten referansepunkt.
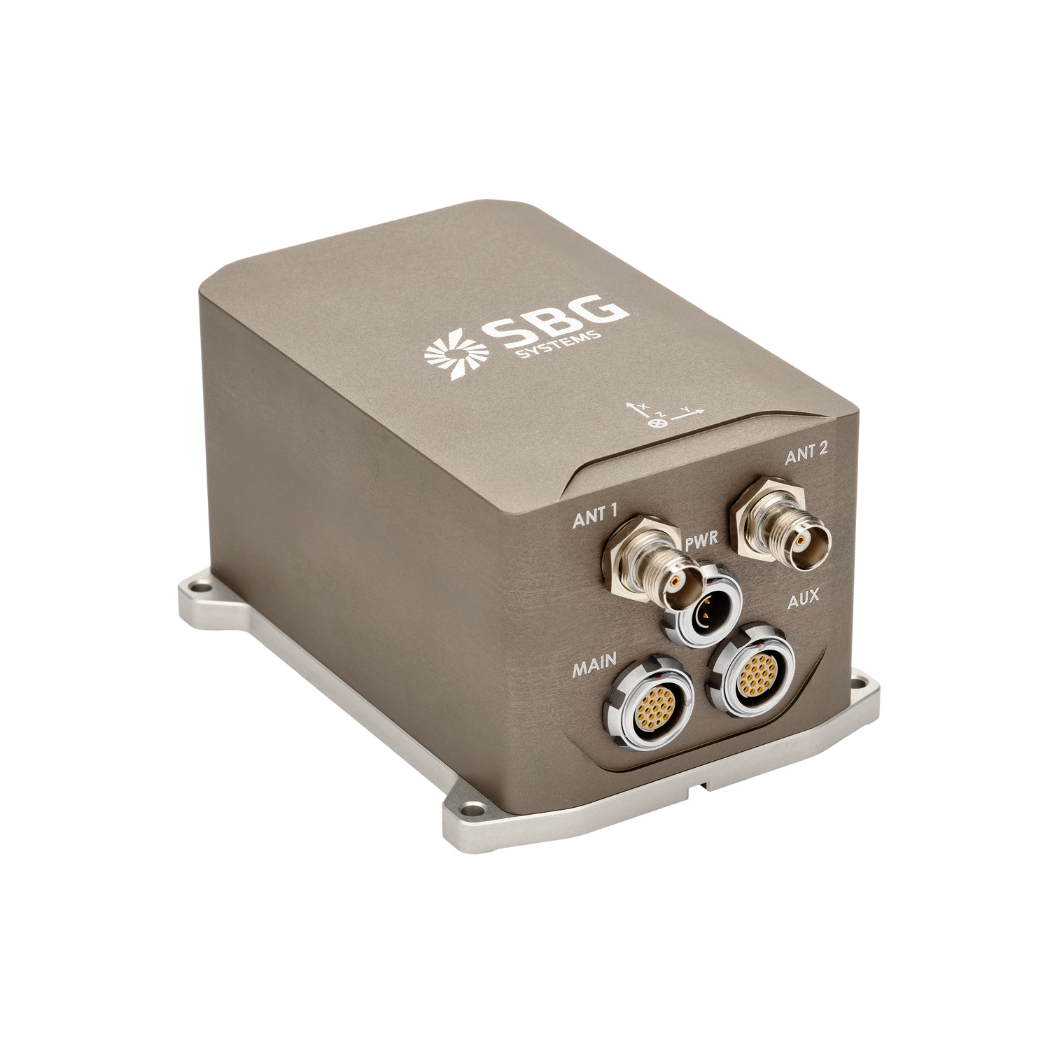
Be om et tilbud på « Apogee-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er etterbehandlingen « GNSS »?
GNSS Etterbehandling, eller PPK, er en metode der rådataene fra « GNSS »-målingene som er logget på en « GNSS »-mottaker, behandles etter selve datainnsamlingen. Disse kan kombineres med andre kilder til « GNSS »-målinger for å gi den mest fullstendige og nøyaktige kinematiske banen for den aktuelle « GNSS »-mottakeren, selv i de mest utfordrende miljøene.
Disse andre kildene kan være lokale GNSS -basestasjoner ved eller i nærheten av datainnsamlingsprosjektet, eller eksisterende referansestasjoner med kontinuerlig drift (CORS), som vanligvis tilbys av offentlige etater og/eller kommersielle CORS-nettverksleverandører.
En PPK-programvare (Post-Processing Kinematic) kan benytte seg av fritt tilgjengelig informasjon om satellittbaner og klokkeslett fraGNSS for å bidra til å forbedre nøyaktigheten ytterligere. PPK muliggjør presis bestemmelse av posisjonen til en lokal GNSS -basestasjon i et absolutt, globalt koordinatsystem, som benyttes.
PPK-programvaren kan også håndtere komplekse transformasjoner mellom ulike koordinatreferansesystemer til støtte for ingeniørprosjekter.
Med andre ord gir det mulighet til å foreta korreksjoner, forbedrer prosjektets nøyaktighet og kan til og med rette opp i datatap eller feil som oppstår under oppmålingen eller installasjonen etter oppdraget.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der korreksjoner fra « GNSS » overføres nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre «GNSS »-korreksjonene, særlig når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordelen med PPK sammenlignet med RTK-etterbehandling er at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling, mens ved sanntidsbehandling vil enhver avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse føre til lavere posisjoneringsnøyaktighet.
En første viktig fordel med etterbehandling (PPK) fra GNSS sammenlignet med sanntidsmåling (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å overføre RTCM-korreksjonene fra CORS til systemetINS/GNSS .
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må påvirke miljøet. På den annen side vil datakvaliteten for alle leveransene dine bli betydelig forbedret dersom applikasjonen din tåler den ekstra behandlingstiden som kreves for å generere en optimalisert bane.
