Behovet for nøyaktig togposisjonering
Jernbanesystemer utsettes for ekstremt vær, vibrasjoner og elektromagnetisk interferens. Disse faktorene reduserer nøyaktigheten til kilometertellere og turtallsmålere. Turtallsmålere genererer kilometerpunkter, men hjulglidning, slitasje og kalibreringsdrift fører ofte til betydelige feil.
Moderne tog krever ekstremt raske og nøyaktige posisjonsoppdateringer for å sikre en jevn og sikker drift. Tradisjonelle GNSS-systemer kan av og til slite med å spore raske endringer i posisjon og hastighet ved høye hastigheter.
Våre posisjonerings- og lokaliseringsprodukter er et pålitelig alternativ til rene GNSS-systemer, og sikrer en kontinuerlig og nøyaktig posisjoneringsløsning i områder uten GNSS-dekning. Ved å integrere data fra akselerometre, gyroskoper og andre sensorer som kilometertellere, leverer disse systemene nøyaktig sanntidsinformasjon om togets posisjon og hastighet, noe som gjør dem uunnværlige for moderne jernbanedrift.

Økt effektivitet og bedre passasjerinformasjon for bybaner
Moderne passasjerinformasjonssystemer er avhengige av presis og kontinuerlig kjøretøyposisjonering. I tette byer strekker ikke GNSS til alene: tunneler, skjæringer, trekrone, depoter og bygater med «urban canyon»-effekt gir utfall og flerveispropagering (multipath). Våre inerte sensorer løser dette ved å levere pålitelig kontinuitet på spor- og gatenivå uten at man trenger å utplassere fyrlykter langs skinnene. Sammenlignet med rene GNSS-løsninger gir INS klare fordringer for trikkedrift, ettersom det sikrer posisjonering uten avbrudd og opprettholder nøyaktig lokasjon selv i tunneler, underganger eller stasjoner med takoverbygg. Dermed «hopper» aldri passasjerinformasjonsskjermene, noe som gir pålitelig kontinuitet uten utplassering av fysiske fyrlykter langs sporet.
INS-integrasjon gir robusthet mot flerveispropagering: Ved å vektlegge inerte og odometriske data kan systemet avvise feilaktige satellittmålinger og forhindre plutselige hopp på kartet i smale bygater med dårlige signalforhold, samtidig som karttilpasning (map-matching) begrenser banen til skinnene og effektivt undertrykker avdrift.

Løsninger for posisjoneringssystemer for trikk og tog
Våre togposisjoneringsløsninger sørger for presise posisjonsdata i sanntid for togkontrollsystemer, noe som øker driftseffektiviteten. Med avansert GNSS- og inertiteknologi garanterer systemene våre sømløs navigasjon selv i tunneler og miljøer uten GNSS-dekning.
Oppdag hvordan våre posisjoneringsløsninger kan forbedre jernbanedriften din!

Ekinox Micro

Ellipse-N
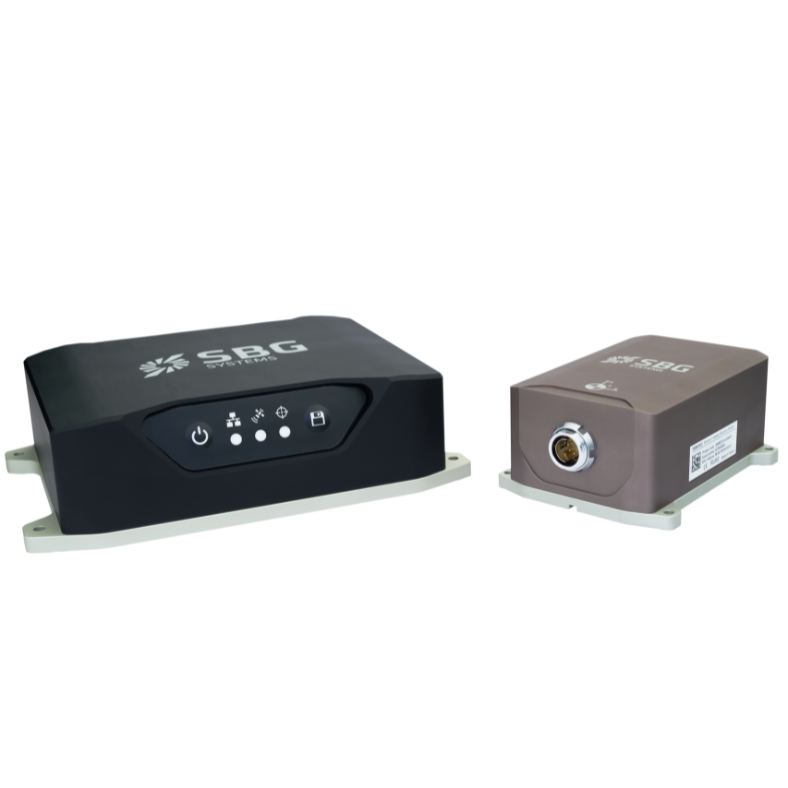
Navsight Land-Air
Last ned produktdatablad
Utforsk hvordan våre robuste og pålitelige løsninger for togposisjonering kan forbedre togkontrollen og passasjerinformasjonen.
Våre brukstilfeller
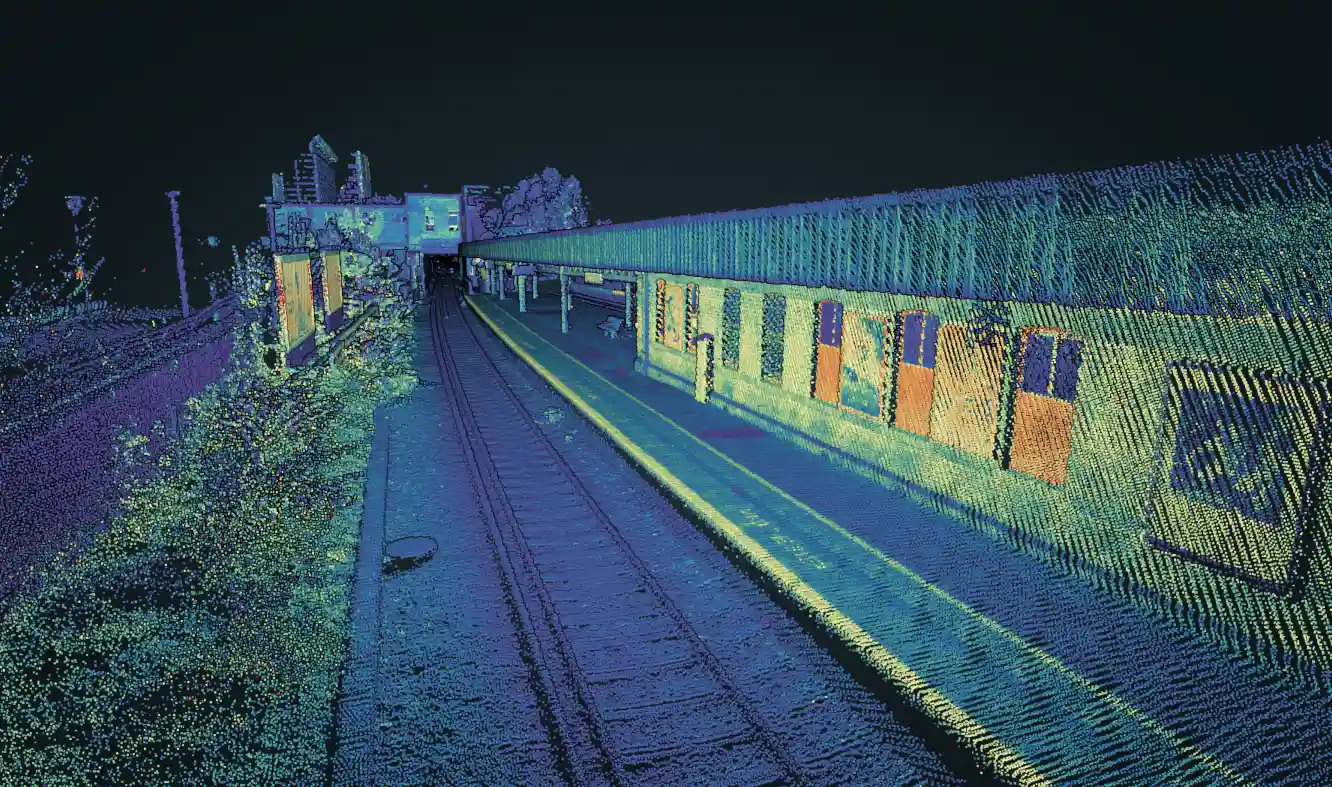
SBG Systems støtter utvikling og validering av sporingssystemer for jernbane og togposisjoneringssystemer med høypräcise inerte navigasjonsløsninger.
Oppdag hvordan våre kunder har integrert teknologien vår for å øke ytelsen og innovasjonen i jernbaneapplikasjoner.




De snakker om oss
Oppdag hvordan våre kunder og bransjeledere anerkjenner SBG Systems som en pioner innen inerte løsninger for autonome kjøretøyapplikasjoner og jernbaneposisjoneringssystemer. Vår innovative teknologi kombinerer høyytelses treghetssensorer og GNSS-funksjoner, og setter standarden for presisjon og pålitelighet i komplekse kjøremiljøer.



Utforsk andre applikasjoner for autonome kjøretøy
SBG Systems’ inerte navigasjonsløsninger støtter en rekke applikasjoner for autonome kjøretøy utover tradisjonelle personbiler. Våre sensorer muliggjør presis posisjonering, orientering og bevegelsesdata for ubemannede bakkekjøretøy og leveringsroboter. De betjener også autonome skyttelbusser og industrielle maskiner med ytelse i sanntid. Selv i GNSS-forbeholdte miljøer sikrer teknologien vår pålitelig navigasjon og kontroll.
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om jernbanesystemapplikasjonen vi fremhever.
Godtar INS inndata fra eksterne støttesensorer?
Inertiale navigasjonssystemer fra selskapet vårt aksepterer inndata fra eksterne støttesensorer, som luftdatasensorer, magnetometre, odometer, DVL og andre.
Denne integrasjonen gjør INS-en svært allsidig og pålitelig, spesielt i miljøer med dårlig eller ingen GNSS-dekning.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS-en ved å tilby utfyllende data.
Hva er et gyroskop?
En gyroskop er en sensor som måler vinkelhastighet – hastigheten et objekt roterer rundt en eller flere akser med – og er en av de grunnleggende byggesteinene i treghetsnavigasjonssystemer. Dens kjerneformål er å levere nøyaktig sanntidsinformasjon om rotasjonsbevegelse slik at et INS eller en IMU kan fastslå hvordan et objekts orientering utvikler seg over tid.
Moderne gyroskoper som brukes i navigasjon, spesielt innen luftfart, forsvar, maritim sektor og robotteknologi, er typisk MEMS- (Micro-Electro-Mechanical Systems) eller optiske teknologier som FOG (Fiber Optic Gyroscopes) og RLG (Ring Laser Gyroscopes). Selv om deres fysiske prinsipper skiller seg fra hverandre, utnytter de alle det samme grunnleggende konseptet: når et system roterer, oppdager sensoren den resulterende treghetseffekten og omsetter den til et elektrisk signal.
I et MEMS-gyroskop opplever bitte små vibrerende strukturer – ofte silisiummasser drevet ved spesifikke resonansfrekvenser – corioliskrefter når enheten roterer. Disse kreftene forårsaker målingsbare endringer i vibrasjonsmønstrene, som oversettes til informasjon om vinkelhastighet. I optiske gyroer opplever lys som beveger seg i motsatt retning langs en lukket sløyfe faseskift når systemet roterer; denne Sagnac-effekten muliggjør ekstremt nøyaktige og driftstabile rotasjonsmålinger uten noen bevegelseselementer.
Gyroskoper mater avgjørende data inn i et treghetsnavigasjonssystems algoritmer, slik at systemet kan beregne holdning (rull, stamp og sving). Når de kombineres med akselerometere, danner de en IMU, som gir en omfattende evne til bevegelsesmåling. Høykvalitetsgyroskoper reduserer drift, øker stabiliteten og lar navigasjonssystemet fungere pålitelig selv i GPS-avhengige miljøer uten dekning. I applikasjoner som UAV-veiledning, loitering munitions (kruttvåpen i venteposisjon), AUV-kontroll, maritim bølgekompensasjon eller navigasjon for autonome kjøretøy, påvirker gyroskopets nøyaktighet direkte systemets evne til å opprettholde en presis og stabil bane.
Hva er en IMU?
En Inertial Measurement Unit (IMU) er en kompakt sensormodul som måler bevegelsen og orienteringen til en plattform ved å registrere dens lineære akselerasjoner og vinkelrotasjonshastigheter. I kjernen integrerer en IMU tre akselerometre og tre gyroskoper arrangert langs ortogonale akser for å gi seks frihetsgrader for måling.
Akselerometre registrerer hvordan plattformen akselererer i rommet, mens gyroskoper sporer hvordan den roterer. Ved å behandle disse målingene sammen, leverer en IMU presis informasjon om endringer i hastighet, holdning og kurs uten å være avhengig av eksterne signaler. Dette gjør IMU-er uunnværlige for navigasjon i miljøer der GPS er utilgjengelig, upålitelig eller villet blokkert. Ytelsen deres avhenger i stor grad av sensorkvalitet, kalibrering og hvor godt feil – som bias, støy, skaleringsfaktorer og feiljusteringer – kontrolleres.
Høykvalitets IMU-er inkluderer avansert kalibrering, termisk kompensasjon, vibrasjonsfiltrering og mekanismer for biasstabilitet for å sikre at feil ikke hoper seg opp raskt over tid. På grunn av disse egenskapene brukes IMU-er i et bredt spekter av applikasjoner – fra UAV-er, loitering munitions og autonome kjøretøy til AUV-er, robotikk og industrielle stabiliseringssystemer – og gir robust, kontinuerlig oversikt over bevegelse og orientering selv under de tøffeste driftsforhold.
