I en hverdagssituasjon er nøyaktigheten til et frittstående globalt navigasjonssatellittsystem (GNSS) mer enn tilstrekkelig til å hjelpe noen med å finne veien, men mange bruksområder krever høyere nøyaktighet. Det er utviklet mange teknologier for differensialkorreksjon for å forbedre nøyaktigheten til GNSS til innenfor 1 cm, noe som åpner for et bredt spekter av nye bruksområder.
For å oppnå en slik nøyaktighet må man ta hensyn til referanserammen som brukes til beregninger og posisjoneringsresultater – et tema som behandles i «Geodesi og datumstransformasjoner», noe som ligger utenfor omfanget av denne artikkelen.
GNSS rettelser
For å forbedre nøyaktigheten ved bruk av « GNSS » må man korrigere ulike feil.
Det finnes mange typer korreksjoner som gir ulike nivåer av dekning og ytelse.
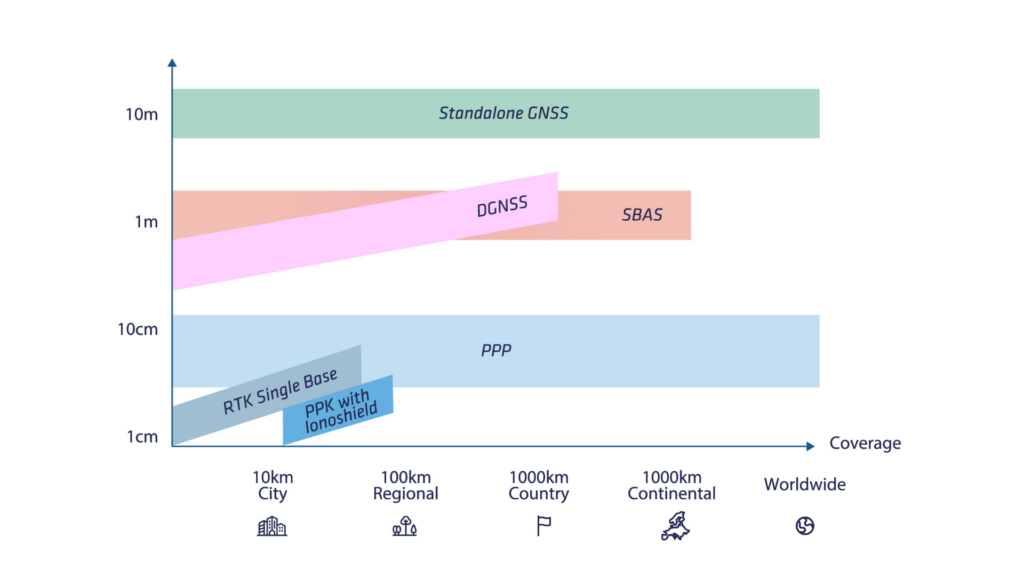
De viktigste er beskrevet i tabellen nedenfor. I denne artikkelen vil vi gå gjennom grunnleggende informasjon om de vanligste korreksjonene: en kort forklaring av DGNSS, etterfulgt av grundige forklaringer av SBAS og RTK, samt beskrive fordelene ved PPK.
I neste artikkel i denne serien vil vi se nærmere på Ionoshield og PPP.
Differensial- GNSS -system (DGNSS)
Tradisjonell kodebasert DGNSS bygger på en enkel forutsetning: Det antas at satellittfeil og lokale atmosfæriske feil er like store i små områder. Et par GPS-mottakere kan da brukes til å utligne både atmosfæriske (ionosfæriske og troposfæriske) og satellittfeil, og dermed forbedre navigasjonsytelsen.
I denne driftsmodusen installeres en basestasjon GNSS innenfor noen få kilometer fra roverens GNSS operasjonsområde. Basestasjonen sender et sett med korreksjoner til rover-mottakeren ved hjelp av et RF- eller GSM-modem. Rover-mottakeren kan deretter bruke disse korreksjonene til å beregne en differensialposisjon (i forhold til basestasjonen).
Denne teknikken kan forbedre navigasjonsnøyaktigheten til under en meter, men er nå foreldet ettersom RTK har blitt standarden for posisjonering med høy nøyaktighet.
SBAS (satellittbasert forsterkningssystem)
SBAS ble utviklet for å muliggjøre sikker navigasjon av sivile fly. Siden den gang har systemet blitt brukt til mange andre sluttbrukerapplikasjoner som krever større nøyaktighet enn en frittstående « GNSS »-mottaker.
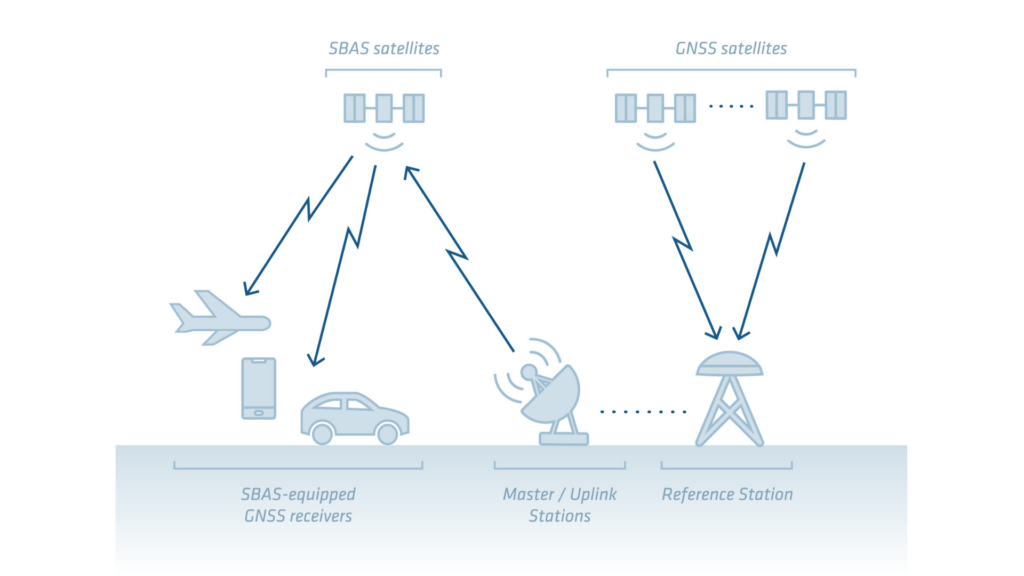
Hovedprinsippet bak SBAS er å bruke et nettverk av referansestasjoner til å beregne korreksjoner som kan forbedre GPS-ytelsen over et stort område (kontinentaldekning).
Disse korreksjonene sendes deretter ut via dedikerte geostasjonære SBAS-satellitter. Moderne GNSS -mottakere kan spore disse korreksjonene direkte via sin vanlige GNSS -antenne og bruke dem i posisjoneringsmotoren, slik som SBAS, som gir en nøyaktighet på 1 meter.
Hovedmålet for alle SBAS-konstellasjoner er ikke å oppnå maksimal nøyaktighet, men å gjøre det mulig GNSS å oppnå minimumsnøyaktighet for den tiltenkte bruken (flynavigasjon og landing) med et tilleggskonsept om integritet (nøyaktig måling av posisjonsfeil).
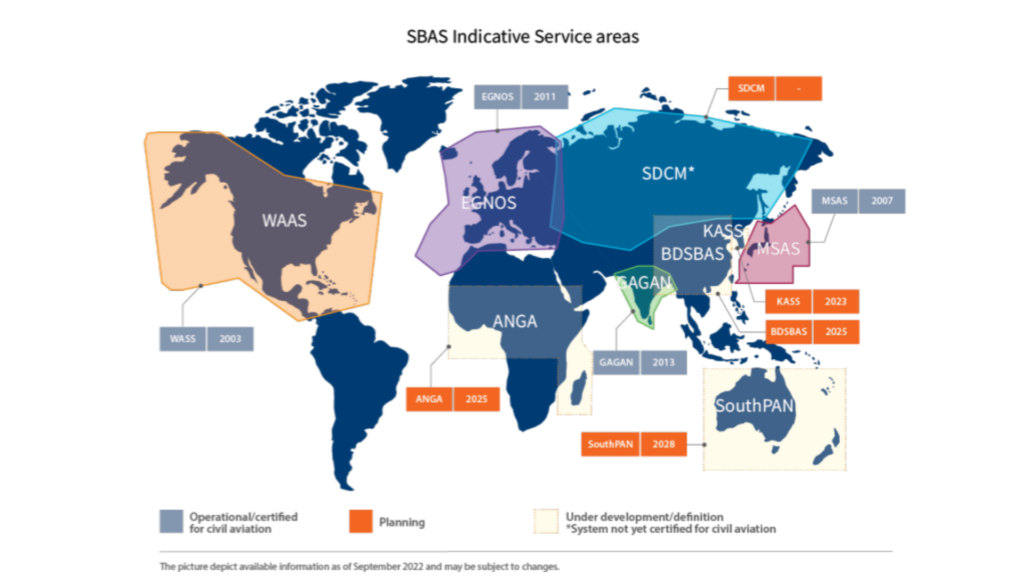
SBAS-systemer som er i bruk i dag, omfatter:
- WAAS for landene i Nord-Amerika
- EGNOS for Europa
- GAGAN for India
- MSAS for Japan
De fleste dagens SBAS-systemer gir imidlertid kun korreksjoner for GPS-konstellasjonen, noe som gjør dem mindre egnet for navigasjon på land. Fremtidige SBAS-løsninger (f.eks. EGNOS V2) vil tilby korreksjoner for flere konstellasjoner.
Teknologien bak SBAS
De ulike SBAS-løsningene bruker den samme underliggende teknologien for å levere korreksjoner. De leverer korreksjoner for:
- Feil i satellittklokken
- Avvik i satellittbaner
- Atmosfæriske feil
SBAS leverer også informasjon om satellittenes integritet, som kan brukes til å avvise data fra satellitter som ikke fungerer som de skal.
Atmosfæriske korreksjoner beregnes også ved hjelp av nettverket av basestasjoner for å gi et bilde av de atmosfæriske feilene. Feilverdien som overføres, tilsvarer den vertikale forsinkelsen som atmosfæren forårsaker ved bestemte punkter, kalt IGP (Ionospheric Grid Points). Mottakeren kan deretter korrigere for forsinkelsen for de ulike signalene fra hver satellitt.
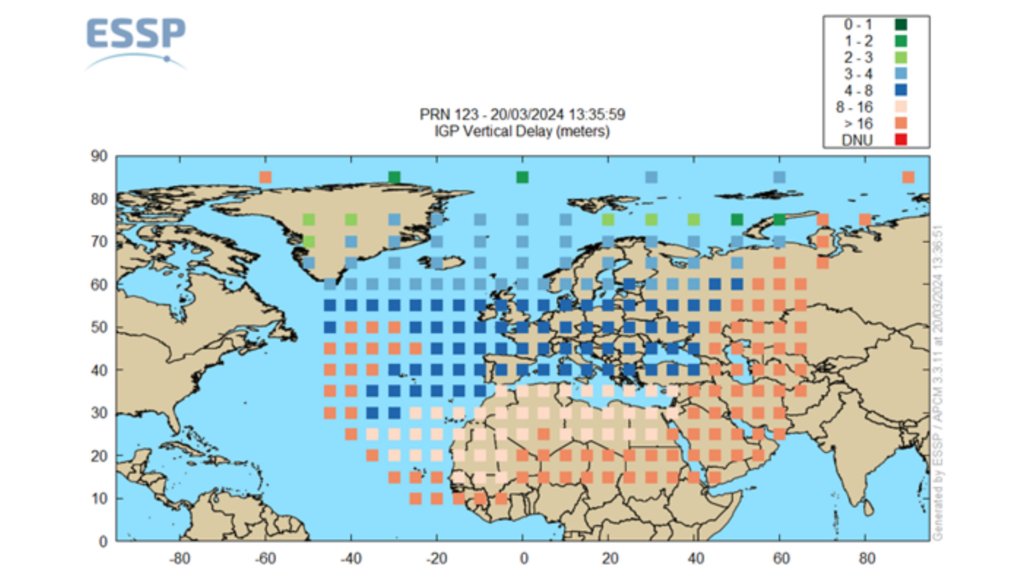
Ved hjelp av informasjonen fra SBAS kan mottakeren korrigere for feil i den pseudorangebaserte målingen, noe som forbedrer posisjonsnøyaktigheten til omtrent 1,2 m RMS horisontalt og 1,6 m RMS vertikalt. Dette er en betydelig forbedring sammenlignet med frittstående GNSS, spesielt når det gjelder den vertikale komponenten.
Real Time Kinematic (RTK) og Post-Processed Kinematic (PPK)
RTK-teknologien ble først introdusert for landmålingsformål på midten av 1990-tallet. I likhet med det tradisjonelle Differential Global Positioning System (DGPS) er RTK avhengig av en nøyaktig plassert basestasjon og rover- GNSS -mottakere.
To sentrale beregningstrinn muliggjør posisjonering med centimeterpresisjon:
- Dobbel differanse
- Måling av bærefase og avklaring av tvetydighet
Dobbel differanse
DGPS bruker vanligvis kun enkeltforskjell og kodemålinger.
RTK, derimot, legger til fasemålinger og benytter en «dobbel forskjell»-metode. I denne metoden trekkes basemålingene fra rovermålingene, og alle navigasjonssatellittmålingene trekkes fra en pivot-satellitt.
Denne metoden kan kompensere for alle satellittinduserte feil, mottakerinduserte feil, samt atmosfæriske feil som antas å være konstante i nærheten av basestasjonen.
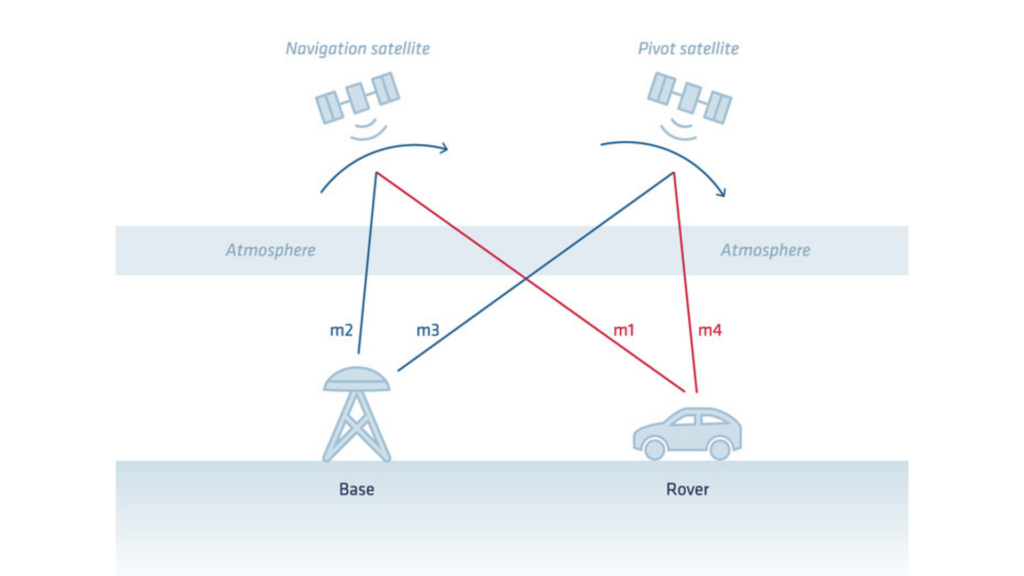
Ut fra denne beregningen får vi:
- Roverens posisjon (breddegrad/lengdegrad/høyde) i referansesystemet til basestasjonen
- Roverens tid
Avstanden mellom basestasjonen og roveren kalles basislinjen og er en avgjørende faktor i RTK. Når basislinjen øker, øker feilmarginen marginalt, fordi de vanlige atmosfæriske feilene og de vanlige feilene knyttet til satellittbanen ikke utlignes fullstendig. Dette er den typiske «+1 ppm»-verdien man ser i spesifikasjonene for RTK-posisjonsnøyaktighet.
Måling av bærefase og avklaring av tvetydighet
Målingen av bærefrekvensfasen, som ble presentert i vår forrige artikkel, er nødvendig for å redusere feilene til centimeternivå.
Utfordringen med målinger av bærefrekvensfasen er at de i sin natur er tvetydige (eller ufullstendige). Det mangler et heltall av bærefrekvenssykluser i målingen. Denne manglende delen kalles også «tvetydighet».
Posisjoneringsprosessen med Real-Time Kinematic (RTK) starter med å estimere disse tvetydighetene. Denne prosessen kalles også «RTK Float»-modus. I denne modusen konvergerer tvetydighetene sakte, men er ikke heltallverdier. Dette gjør at mottakeren kan jevne ut posisjonen og oppnå en nøyaktighet på omtrent desimeternivå.
For å oppnå maksimal nøyaktighet og robusthet er neste trinn å identifisere heltallverdien for hver av disse tvetydighetene i sanntid. Denne prosessen kalles heltallig tvetydighetsoppløsning.
Resultatet av tvetydighetsoppløsningen maksimerer RTK-nøyaktigheten og gir større robusthet. Dette kalles vanligvis «RTK Fixed»-modus.
Hvis fasesporingen til en bestemt satellitt avbrytes, oppstår en «syklusslip», og heltallsambiguiteten for den satellitten må løses på nytt. Av denne grunn har for mange syklusslip (og spesielt syklusslip på alle satellitter samtidig) en negativ effekt på RTK-ytelsen. En god antenne, riktig antenneplassering og et rent RF-miljø er avgjørende for å begrense slike hendelser.
Etterbehandling av kinematikk
Som vi har sett, innebærer RTK at disse korreksjonene brukes «i sanntid», noe som betyr at roveren må ha en datalink-forbindelse til basestasjonen for å kunne utføre RTK-behandlingen ute i felten.
Noen bruksområder trenger ikke banedata i sanntid, men kan dra nytte av høyere nøyaktighet eller en enklere oppsett. Post Processing Kinematic (PPK) kan imøtekomme disse behovene. Med PPK samler roveren inn sine egne rådata GNSS under datainnsamlingen uten å motta sanntidskorreksjoner. Senere blir disse dataene etterbehandlet ved hjelp av presis informasjon fra en basestasjon eller et nettverk av referansestasjoner.
PPK gir større fleksibilitet ved datainnsamling, siden metoden ikke er avhengig av korrigeringer i sanntid. Den brukes ofte i situasjoner der sanntidskommunikasjon er vanskelig eller unødvendig, for eksempel ved luftkartlegging, dronemåling eller vitenskapelig forskning.
Fordeler ved å bruke PPK til differensialkorreksjoner.
PPK gir følgende viktige fordeler ved behandling av GNSS:
- Forbedret arbeidsflyt i felten: En av de største kostnadene ved et RTK-basert oppdrag er å sikre at det finnes en basestasjon i nærheten, å sette opp en basestasjon om nødvendig, å sikre en pålitelig dataforbindelse osv. Qinertia har et stort antall innebygde CORS-nettverk og direkte tilgang til tredjepartsnettverk. Dette eliminerer kompleksiteten ved å sikre tilgjengeligheten av en basestasjon og å etablere en pålitelig dataforbindelse.
- Forbedret kvalitetskontroll: Mange kvalitetsindikatorer bidrar til å vurdere den faktiske ytelsen til en prosessering. Disse omfatter avansert statistikk, separasjon (forskjellen mellom posisjon/orientering beregnet under fremover- og bakoverprosessering), samt indikatorer for signal GNSS .
- Generelt forbedret ytelse: Å løse RTK-tvetydighet kan ta litt tid (fra noen sekunder til noen minutter, avhengig av avstanden til basestasjonen og atmosfæriske forhold). Dette kan være merkbart ved starten av en posisjonsbestemmelse eller under utfordrende GNSS forhold. PPK reduserer disse effektene ved å behandle data både fremover og bakover for å maksimere frekvensen av posisjonsbestemmelser. Ytelsen kan også forbedres ved å bruke mer avanserte algoritmer eller ved å benytte nøyaktige satellittefemere.
