INS utvald för projektet ”Certifiable Train Localization” (CLUG)
SBG INS/GNSS har valts ut för projektet ”Certifiable Train Localisation” (CLUG), som leds av stora europeiska järnvägsföretag.
”SBG Systems tillhandahåller utmärkta tröghetssensorer. Det var viktigt för oss att samarbeta med en pålitlig, lokal leverantör.”| Valentin B. – Projektledare för tåglokalisering vid SNCF
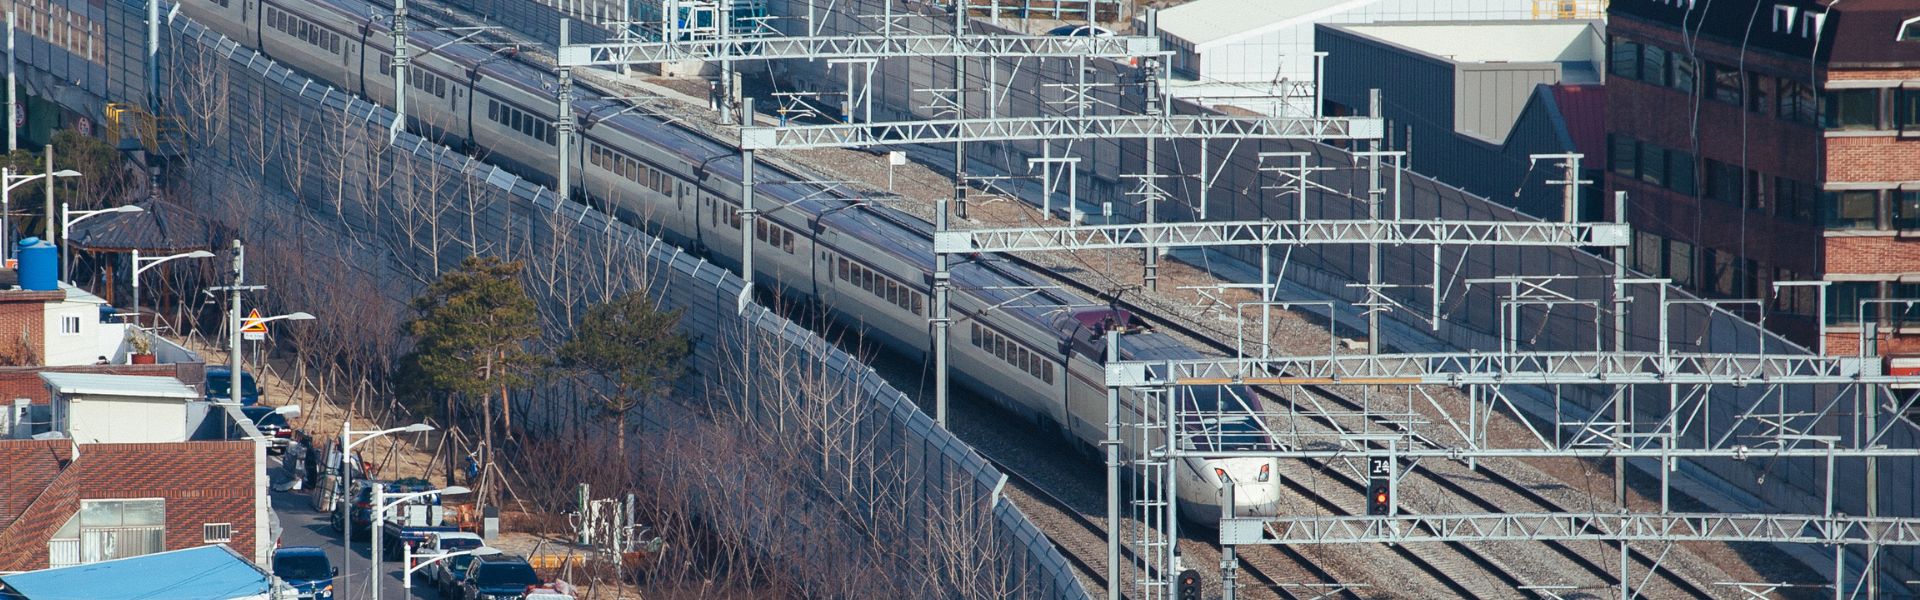
I och med digitaliseringen av transporttjänsterna har realtidsspårning av tåg blivit allt viktigare för den europeiska järnvägssektorn och de europeiska resenärerna.
För närvarande baseras tågets position för signalsystemet på utrustning längs spåret, såsom spårkretsar eller axelräknare, vilka är enheter som är monterade med bestämda intervall längs järnvägsspåret. Användningen av GNSS skulle kunna bli en vändpunkt för det europeiska järnvägsnätet.
Vad är CLUG-projektet?
CLUG-projektet står för”Certifiable Localization Unit with GNSS”.
Det är ett tvåårigt projekt (med start i januari 2020) som samlar ett stort och komplett konsortium av olika partner, bestående av järnvägsföretag (SNCF, DB NETZ och SBB), företag inom järnvägssignalering (CAF och Siemens), navigationsspecialister (Airbus Defense and Space, Naventik, FDC), ett forskningsinstitut (ENAC) och en certifieringsexpert (Navcert).
Systemet kombinerar GNSS med andra sensorer såsom IMU och odometer för att tillhandahålla kontinuerlig och exakt lokalisering av tåg. Dessutom skulle denna lokalisering kunna integreras sömlöst i det framtida europeiska järnvägstrafikledningssystemet (ERTMS).
Det EU-finansierade CLUG-projektet kommer att utvärdera utvecklingen av en felsäker lokaliseringsenhet ombord, med följande fyra egenskaper:
– En felsäker lokaliseringsenhet ombord med flera sensorer, bestående av en navigationskärna (IMU, varvräknare m.m.) som referensjusteras med hjälp av GNSS, spårkarta och ett minimalt antal referenspunkter;
– Ett kontinuerligt lokaliseringssystem ombord som tillhandahåller tågets position, hastighet och andra dynamiska parametrar;
– Driftsklart och kompatibelt inom hela det europeiska järnvägsnätet;
– Systemet kommer att vara kompatibelt med den nuvarande ERTMS-tekniska specifikationen (TSI) eller med framtida vidareutvecklingar av denna.
Varför skulle det kunna bli en vändpunkt för det europeiska järnvägsnätet?
Genom att möjliggöra en betydande minskning av utrustningen längs spåren – vilket också innebär mindre ömtålig och sårbar utrustning – och förbättra lokaliseringsprestandan kan CLUG-projektet visa sig bli en banbrytande faktor för det europeiska järnvägsnätet.
I slutändan är detta projekt den avgörande möjliggörande tekniken för en framtidssäker utveckling av digitalisering och automatisering av tåg.
Effektivitet, punktlighet och säkerhet: denna framtida tågteknik kommer att tillgodose de ökade mobilitetsbehoven hos alla europeiska resenärer och erbjuda dem en förbättrad kundupplevelse.
Projektet ”Certifiable Train Localisation” (CLUG) under ledning av stora europeiska järnvägsföretag
Två olika tröghetsnavigeringssystem stödjer experimenten inom CLUG-projektet. Dessutom uppskattade SNCF att samarbeta med en pålitlig lokal leverantör som SBG Systems.
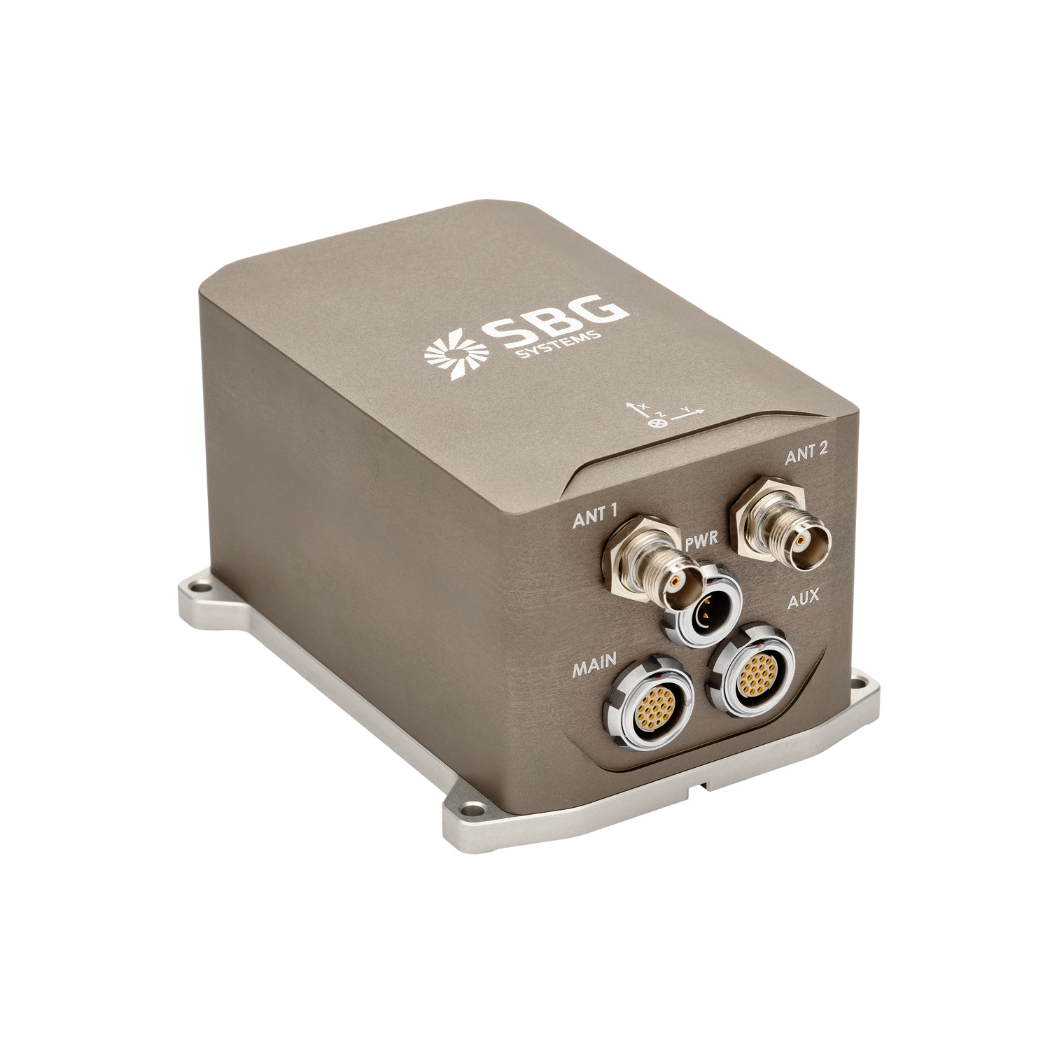
För det första erbjuder Apogee-D en allt-i-ett-lösning INS med en trefrekvensmottagare GNSS . Den levererar högprecisa uppgifter om läge (0,008°), sann kurs (0,015°) och position.
För det andra fungerar Ekinox-E som en externt stödd lösning INS. Dessutom kan användarna ansluta den till valfri extern GNSS -mottagare. Den tillhandahåller attityd med en noggrannhet på upp till 0,02° i realtid. Dessutom kopplas den ihop med en GNSS -mottagare för sann kurs (0,05°) och kontinuerlig positionsbestämning under GNSS -avbrott.
CLUG-teamet ansluter även en vägmätare till båda INS för ökad noggrannhet, särskilt i långa tunnlar. Dessutom använder de INS rådata för förbättrad prestanda.
Slutligen har Airbus Defense and Space utformat lokaliseringsalgoritmen. De använder Apogee tröghetsdata och GNSS data, efterbearbetade, som referens för testning.
Liksom alla SBG:s tröghetssensorer genomgår Apogee-D och Ekinox-E en omfattande test-, kontroll- och kalibreringsprocess.
Varje sensor kalibreras individuellt från -40 °C till 85 °C och levereras med en kalibreringsrapport. Sensorerna testas, och endast de som uppfyller specifikationerna levereras. Denna process garanterar högsta möjliga tillförlitlighet.
SBG Systems” INS ” används för att lokalisera tåg
Apogee och Ekinox INS levererar sammanfogade data i realtid och möjliggör efterbearbetning med en integrerad datalogger. Dessutom förenklar SBG:s egenutvecklade PPK-programvara Qinertia efterbearbetningen. Qinertia innehåller en unik VBS-funktion för automatisk integrering av korrigeringar.
Dessutom gör VBS kartläggningen av järnvägskorridorer på hundratals kilometer till en smidig process. De slutliga resultaten av detta experiment förväntas i december 2021.
Följ gärna varje steg i denna tekniska resa på CLUG:s webbplats och i sociala medier.
Apogee-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS med dubbla antenner och dubbla frekvenser. Vår INS är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.
Begär en offert på Apogee-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är GNSS-efterbehandling?
GNSS-efterbehandling, eller PPK, är en metod där de råa GNSS-datamätningarna som lagrats på en GNSS-mottagare bearbetas efter själva datainsamlingen. Dessa kan kombineras med andra källor för GNSS-mätningar för att ge den mest fullständiga och noggranna kinematiska banan för GNSS-mottagaren, även i de mest krävande miljöer.
Dessa andra källor kan vara en lokal GNSS-basstation vid eller nära datainsamlingsprojektet, eller befintliga kontinuerligt aktiva referensstationer (CORS) som vanligtvis tillhandahålls av myndigheter och/eller kommersiella leverantörer av CORS-nätverk.
Programvara för Post-Processing Kinematic (PPK) kan använda fritt tillgänglig information om GNSS-satelliters omloppsbanor och klockor för att förbättra noggrannheten ytterligare. PPK möjliggör exakt bestämning av en lokal GNSS-basstations position i ett absolut globalt koordinatsystem (datum) som används.
PPK-programvara kan även hantera komplexa transformationer mellan olika koordinatsystem som stöd för ingenjörsprojekt.
Med andra ord ger det tillgång till korrigeringar, förbättrar projektets noggrannhet och kan till och med åtgärda dataförluster eller fel under mätningen eller installationen i efterhand.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
