INS “Certifiable Train Localization” (CLUG) projesi için seçildi
SBG INS/GNSS , önde gelen Avrupalı demiryolu şirketlerinin öncülüğünde yürütülen sertifikalandırılabilir tren konum belirleme projesi (CLUG) kapsamında seçildi.
“SBG Systems , mükemmel atalet sensörleri sunuyor. Güvenilir ve yerel bir tedarikçiyle çalışmak bizim için önemliydi.”| Valentin B. – SNCF Tren Konum Belirleme Proje Yöneticisi
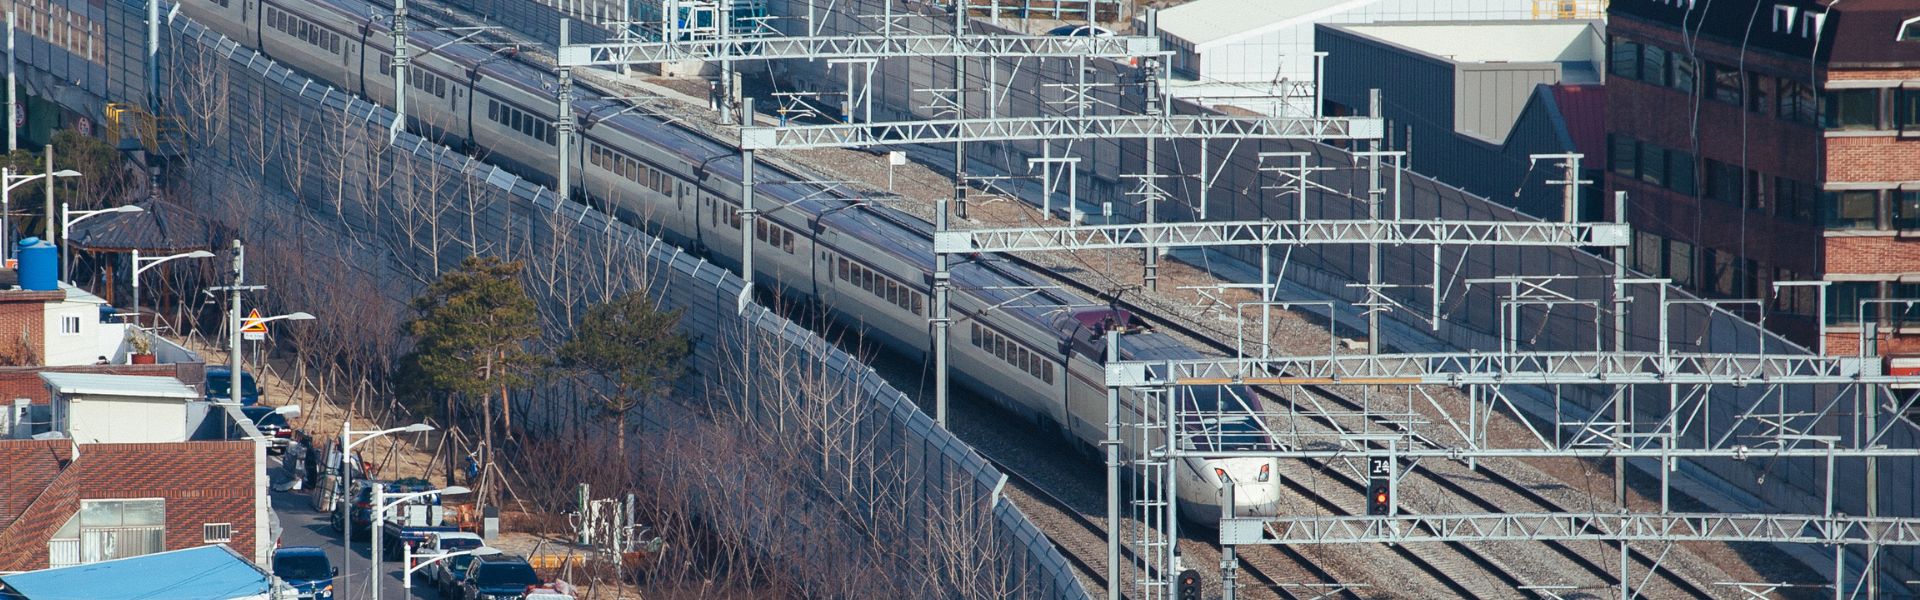
Ulaşım hizmetlerinin dijitalleşmesiyle birlikte, trenlerin gerçek zamanlı konum belirlemesi, Avrupa demiryolu sektörü ve Avrupalı yolcular için giderek daha önemli hale gelmiştir.
Şu anda, sinyalizasyon amaçlı tren konumu belirlemesi, demiryolu hattı boyunca belirli aralıklarla monte edilmiş olan hat devreleri veya aks sayıcıları gibi hat kenarı ekipmanlarına dayanmaktadır. GNSS adresindeki teknolojinin kullanılması, Avrupa demiryolu ağı için çığır açıcı bir gelişme olabilir.
CLUG Projesi nedir?
CLUG projesi,“ GNSS ’i Kullanan Sertifikalandırılabilir Yerelleştirme Birimi” anlamınagelmektedir.
Bu, demiryolu şirketleri (SNCF, DB NETZ ve SBB), demiryolu sinyalizasyon endüstrisi (CAF ve Siemens), navigasyon uzmanları (Airbus Defense and Space, Naventik, FDC), bir araştırma enstitüsü (ENAC) ve bir sertifikasyon uzmanı (Navcert) gibi farklı ortaklardan oluşan geniş ve kapsamlı bir konsorsiyumu bir araya getiren 2 yıllık bir projedir (Ocak 2020'de başlamıştır).
GNSS teknolojisini, IMU ve odometre gibi diğer sensörlerle birleştirerek sürekli ve doğru tren konum belirleme hizmeti sunar. Ayrıca, bu konum belirleme sistemi gelecekteki Avrupa Demiryolu Trafik Yönetim Sistemi’ne (ERTMS) sorunsuz bir şekilde entegre edilebilir.
AB tarafından finanse edilen CLUG projesi, aşağıdaki 4 özelliğe sahip, arıza emniyetli bir araç içi konum belirleme ünitesinin oluşturulmasını değerlendirecektir:
– GNSS, hat haritası ve asgari sayıda referans noktası kullanılarak referanslandırılan bir navigasyon çekirdeği (IMU, takometre vb.) içeren, arıza emniyetli bir araç içi çoklu sensörlü konum belirleme ünitesi;
– Trenin konumunu, hızını ve diğer dinamiklerini sağlayan bir araç içi sürekli konum belirleme sistemi;
– Tüm Avrupa demiryolu ağı genelinde çalışır ve diğer sistemlerle birlikte kullanılabilir;
– Mevcut ERTMS TSI ile veya gelecekteki versiyonlarıyla uyumlu olacaktır.
Bu, Avrupa Demiryolu Ağı için neden bir dönüm noktası olabilir?
Hattaki ekipman sayısında önemli bir azalma sağlayarak – ki bu aynı zamanda daha az kırılgan ve hasara açık ekipman anlamına da gelir – ve konum belirleme performansını iyileştirerek, CLUG projesi Avrupa demiryolu ağı için bir dönüm noktası haline gelebilir.
Sonuç olarak, bu proje trenlerin dijitalleşmesi ve otomasyonunun geleceğe dönük gelişimi için temel bir teknolojidir.
Verimlilik, dakiklik ve güvenlik: Bu geleceğin tren teknolojisi, tüm Avrupalı yolcuların artan hareketlilik ihtiyaçlarına cevap verecek ve onlara daha iyi bir müşteri deneyimi sunacaktır.
Avrupa’nın önde gelen demiryolu şirketleri tarafından yürütülen Sertifikalandırılabilir Tren Konum Belirleme Projesi (CLUG)
CLUG projesinin deneylerini iki farklı atalet navigasyon sistemi desteklemektedir. Ayrıca, SNCF, SBG Systems gibi güvenilir bir yerel tedarikçiyle çalışmayı takdir etmiştir.
İlk olarak, Apogee-D, üç frekanslı GNSS alıcısına sahip hepsi bir arada INS sunmaktadır. Bu sistem, yüksek hassasiyetli durum (0,008°), gerçek yön (0,015°) ve konum verileri sağlamaktadır.
İkinci olarak, Ekinox-E, harici destekli INS olarak işlev görmektedir. Ayrıca, kullanıcılar bunu istedikleri herhangi bir harici GNSS alıcısına bağlayabilirler. Gerçek zamanlı olarak 0,02°'ye kadar tutum verisi sağlar. Ek olarak, GNSS kesintileri sırasında gerçek yön (0,05°) ve sürekli konum bilgisi elde etmek için bir GNSS alıcısıyla eşleştirilir.
CLUG ekibi ayrıca, özellikle uzun tünellerde daha yüksek doğruluk elde etmek için her iki INS cihazına bir kilometre sayacı bağlar. Dahası, performansın iyileştirilmesi için INS ham verilerini kullanırlar.
Son olarak, Airbus Defense and Space, konum belirleme algoritmasını tasarladı. Testler için referans olarak, sonradan işlenmiş Apogee atalet ve GNSS verilerini kullanmaktadırlar.
Tüm SBG atalet sensörleri gibi, Apogee-D ve Ekinox-E de kapsamlı bir test, tarama ve kalibrasyon sürecinden geçmektedir.
Her sensör, -40°C ile 85°C arasında ayrı ayrı kalibre edilir ve kalibrasyon raporu ile birlikte sevk edilir. Sensörler test edilir ve yalnızca teknik özellikleri karşılayanlar teslim edilir. Bu süreç, en yüksek düzeyde güvenilirliği garanti eder.
SBG Systems’ Tren konum belirlemede kullanılan ‘ INS ’
Apogee Ekinox ve , gerçek zamanlı birleştirilmiş veriler sunar ve entegre veri kaydedici ile sonradan işleme imkânı sağlar. Ayrıca, SBG’nin kendi geliştirdiği PPK yazılımı Qinertia, sonradan işleme sürecini kolaylaştırır. Qinertia, otomatik düzeltme entegrasyonu için benzersiz bir VBS özelliği içerir. Dahası, VBS, yüzlerce kilometrelik demiryollarının koridor haritalandırmasını sorunsuz bir işleme dönüştürür. Bu denemenin nihai sonuçlarının Aralık 2021’de açıklanması beklenmektedir. Son olarak, bu teknik yolculuğun her adımını CLUG web sitesinden ve sosyal medya hesaplarından takip edebilirsiniz.INS
Apogee-D
Ellipse-D, çift antenli ve çift frekanslı RTK GNSS özelliklerini bir araya getiren bir atalet navigasyon sistemidir. INS adresindeki ürünümüz, Qinertia adlı sonradan işleme yazılımımızla uyumludur.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel konum belirleme doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.
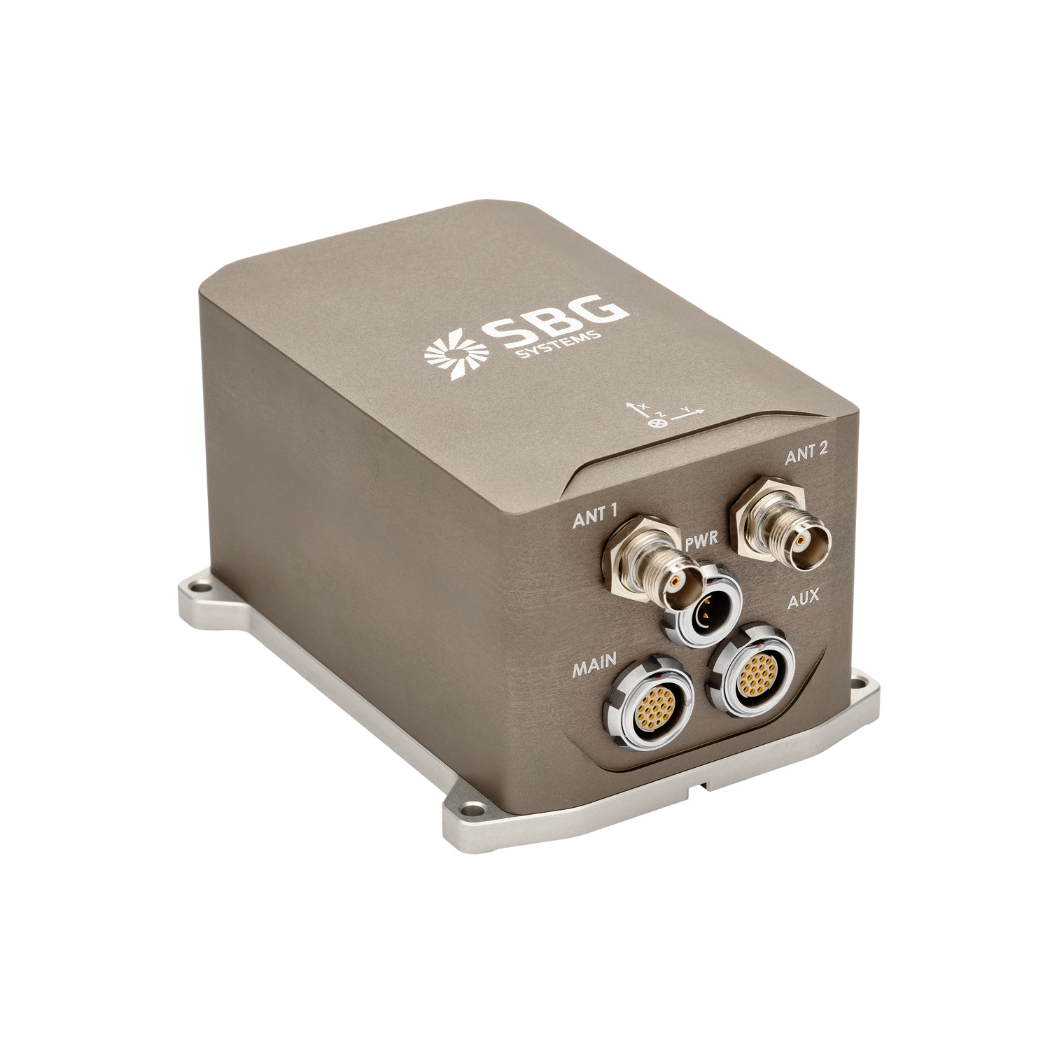
Apogee-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
GNSS ’ın son işlem aşaması nedir?
GNSS Son işleme (PPK), bir GNSS alıcısında kaydedilen ham GNSS veri ölçümlerinin, veri toplama işleminin ardından işlendiği bir yaklaşımdır. Bu ölçümler, diğer GNSS ölçüm kaynaklarıyla birleştirilerek, en zorlu ortamlarda bile söz konusu GNSS alıcısı için en eksiksiz ve en doğru kinematik yörünge bilgisi sağlanabilir.
Bu diğer kaynaklar, veri toplama projesinin bulunduğu yerde veya yakınında bulunan yerel GNSS baz istasyonları ya da genellikle devlet kurumları ve/veya ticari CORS ağı sağlayıcıları tarafından sunulan, sürekli çalışan mevcut referans istasyonları (CORS) olabilir.
Bir Son İşleme Kinematiği (PPK) yazılımı, doğruluğu daha da artırmak amacıyla ücretsiz olarak erişilebilen GNSS uydu yörünge ve saat bilgilerinden yararlanabilir. PPK, kullanılan mutlak küresel koordinat referans sistemi verisi içinde yerel GNSS baz istasyonunun konumunun hassas bir şekilde belirlenmesini sağlar.
PPK yazılımı, mühendislik projelerine destek olmak amacıyla farklı koordinat referans çerçeveleri arasındaki karmaşık dönüşümleri de destekleyebilir.
Başka bir deyişle, düzeltmelere erişim imkânı sağlar, projenin doğruluğunu artırır ve hatta görev sonrası yapılan ölçüm veya kurulum sırasında meydana gelen veri kayıplarını veya hataları düzeltebilir.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
RTK ile PPK arasındaki fark nedir?
Gerçek Zamanlı Kinematik (RTK), genellikle RTCM formatındaki bir düzeltme akışı kullanılarak, “ GNSS ” düzeltmelerinin neredeyse gerçek zamanlı olarak iletildiği bir konum belirleme tekniğidir. Bununla birlikte, “GNSS ” düzeltmelerin, özellikle de bu düzeltmelerin eksiksizliği, erişilebilirliği, kapsama alanı ve uyumluluğunun sağlanmasında bazı zorluklar ortaya çıkabilir.
PPK’nın RTK sonradan işleme yöntemine göre en büyük avantajı, ileri ve geri işleme dahil olmak üzere veri işleme faaliyetlerinin sonradan işleme aşamasında optimize edilebilmesidir; oysa gerçek zamanlı işlemede, düzeltmelerde ve bunların aktarımında meydana gelen herhangi bir kesinti veya uyumsuzluk, konum belirlemede daha düşük bir doğruluk düzeyine yol açacaktır.
GNSS -sonradan işleme (PPK) yönteminin gerçek zamanlı (RTK) yönteme kıyasla sunduğu ilk önemli avantaj, sahada kullanılan sistemin, CORS’tan gelen RTCM düzeltmelerini INS/GNSS sistemine aktarmak için bir veri bağlantısı/radyo bağlantısına ihtiyaç duymamasıdır.
Sonradan işleme yönteminin benimsenmesinin önündeki en büyük engel, nihai uygulamanın ortam üzerinde işlem yapması gerekliliğidir. Öte yandan, uygulamanız optimize edilmiş bir yörünge oluşturmak için gereken ek işlem süresine dayanabiliyorsa, bu durum tüm çıktılarınızın veri kalitesini önemli ölçüde artıracaktır.
