INS geselecteerd voor het project voor gecertificeerde treinlokalisatie (CLUG)
SBG INS/GNSS is geselecteerd voor het CLUG-project (Certifiable Train Localisation) onder leiding van grote Europese spoorwegmaatschappijen.
“SBG Systems levert uitstekende traagheidssensoren. Het was voor ons belangrijk om samen te werken met een betrouwbare, lokale leverancier.”| Valentin B. – Projectmanager Treinlokalisatie bij SNCF
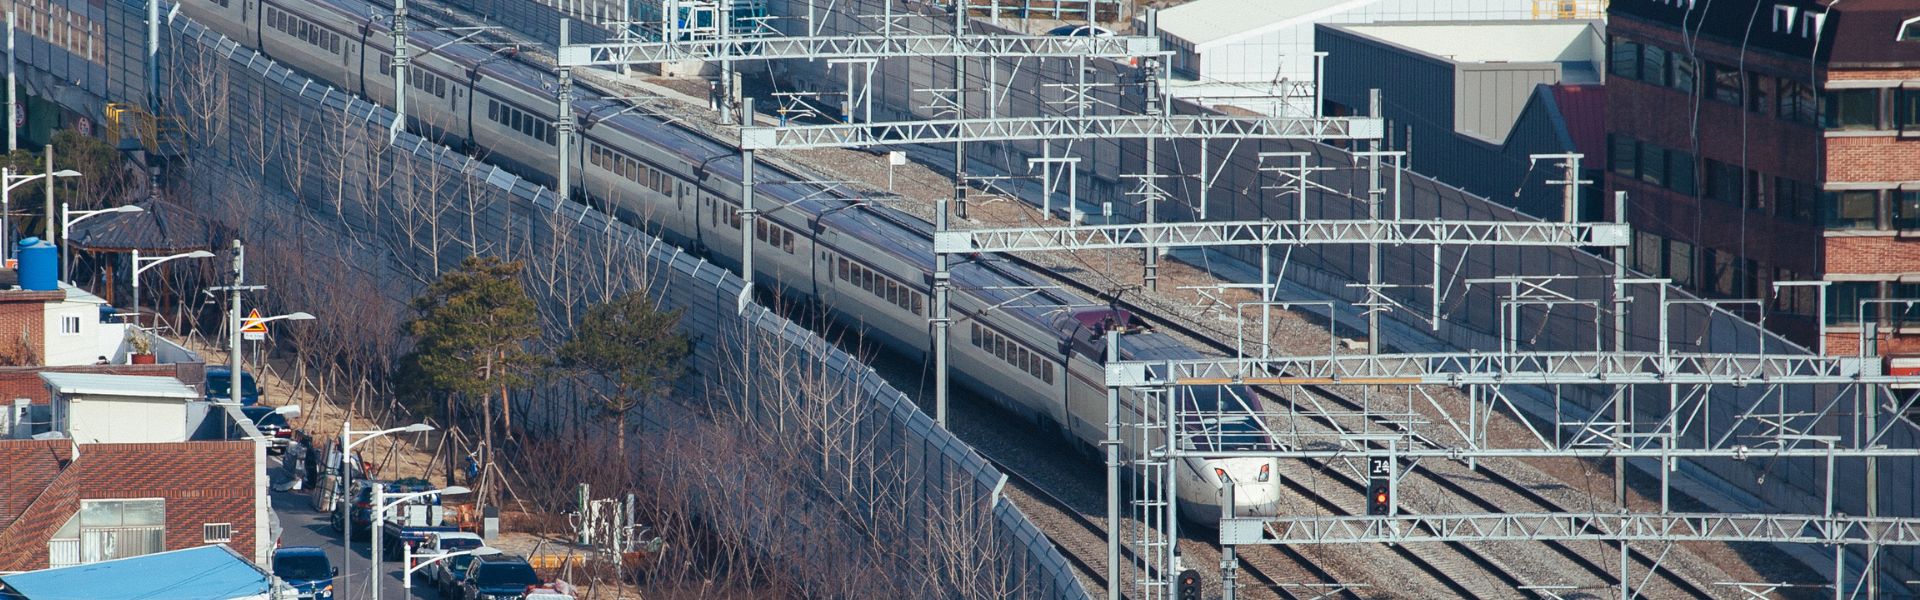
Met de digitalisering van vervoersdiensten is het in realtime lokaliseren van treinen steeds belangrijker geworden voor de Europese spoorwegsector en Europese reizigers.
Momenteel wordt de positie van de trein voor seindoeleinden bepaald aan de hand van apparatuur langs het spoor, zoals spoorstroomkringen of asstellers, die op vaste afstanden langs het spoor zijn geïnstalleerd. Het gebruik van GNSS zou wel eens een doorbraak kunnen betekenen voor het Europese spoorwegnet.
Wat is het CLUG-project?
Het CLUG-project staat voor„Certifiable Localization Unit with GNSS“.
Het is een tweejarig project (van start gegaan in januari 2020) waarbij een groot en compleet consortium van verschillende partners is samengesteld, bestaande uit spoorwegmaatschappijen (SNCF, DB NETZ en SBB), bedrijven uit de spoorwegsignaleringssector (CAF en Siemens), navigatiespecialisten (Airbus Defense and Space, Naventik, FDC), een onderzoeksinstituut (ENAC) en een certificeringsexpert (Navcert).
Het combineert GNSS met andere sensoren zoals IMU en een odometer om een continue, nauwkeurige lokalisatie van treinen te bieden. Bovendien zou deze lokalisatie naadloos kunnen worden geïntegreerd in het toekomstige Europese spoorwegverkeersbeheersysteem (ERTMS).
Het door de EU gefinancierde CLUG-project zal de ontwikkeling van een storingsbestendige lokalisatie-eenheid aan boord beoordelen, met de volgende vier kenmerken:
– Een storingsbestendige multisensor-lokalisatie-eenheid aan boord, bestaande uit een navigatiekern (IMU, tachometer, enz.) die wordt gekalibreerd met behulp van GNSS, een spoorkaart en een minimaal aantal referentiepunten;
– Een continu lokalisatiesysteem aan boord dat de locatie, snelheid en andere dynamische gegevens van de trein levert;
– Operationeel en interoperabel op het gehele Europese spoorwegnet;
– Het zal compatibel zijn met de huidige ERTMS-TSI of met toekomstige versies daarvan.
Waarom zou dit een doorbraak kunnen betekenen voor het Europese spoorwegnet?
Door een aanzienlijke vermindering van de apparatuur langs het spoor mogelijk te maken – wat ook betekent dat er minder kwetsbare en gevoelige apparatuur nodig is – en de lokalisatieprestaties te verbeteren, zou het CLUG-project wel eens een doorbraak kunnen betekenen voor het Europese spoorwegnet.
Uiteindelijk vormt dit project de sleuteltechnologie voor de toekomstbestendige ontwikkeling van de digitalisering en automatisering van treinen.
Efficiëntie, stiptheid en veiligheid: deze toekomstige treintechnologie zal tegemoetkomen aan de toegenomen mobiliteitsbehoeften van alle Europese reizigers en hen een betere klantervaring bieden.
Het „Certifiable Train Localisation“-project (CLUG) onder leiding van grote Europese spoorwegmaatschappijen
Twee verschillende inertiële navigatiesystemen ondersteunen de experimenten in het kader van het CLUG-project. Bovendien hechtte de SNCF veel waarde aan de samenwerking met een betrouwbare lokale leverancier zoals SBG Systems.
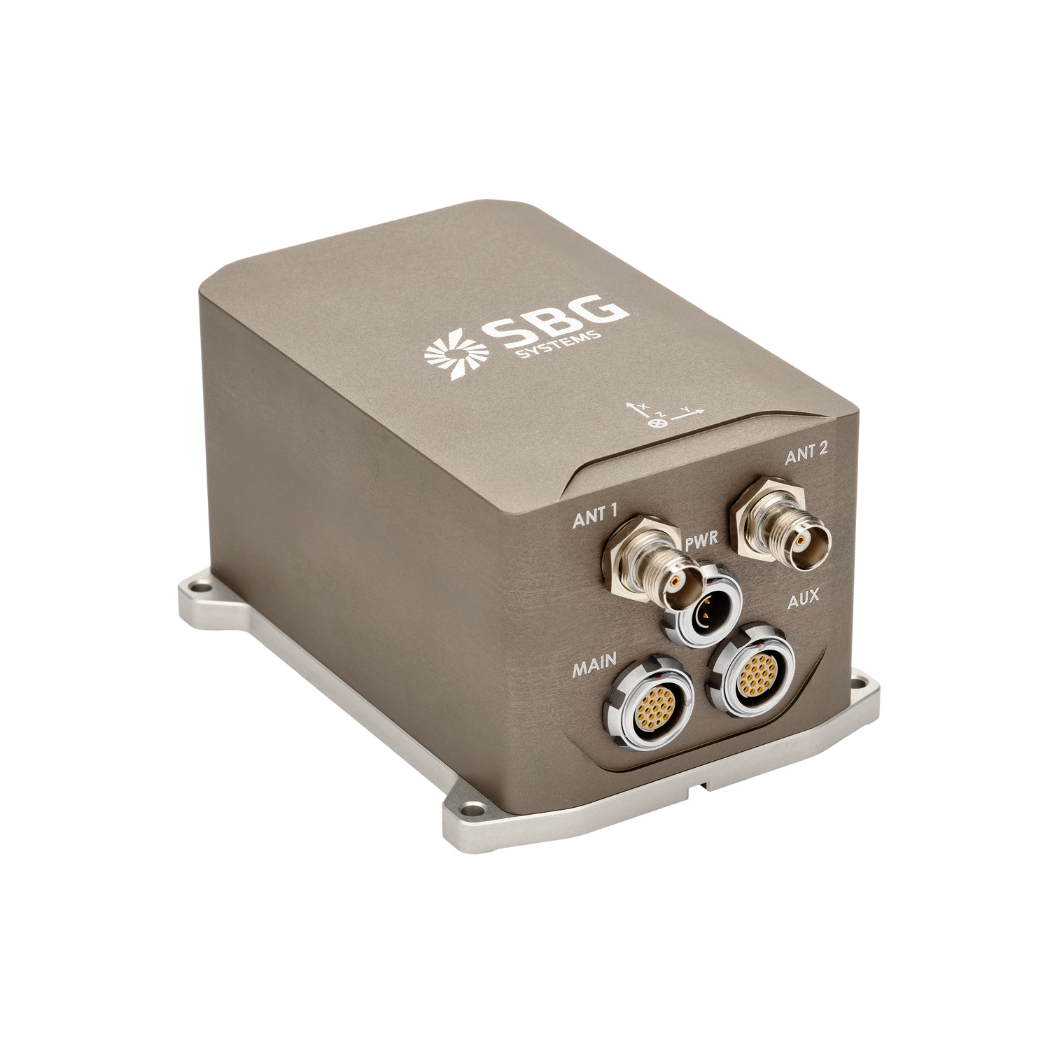
Ten eerste biedt de Apogee-D een alles-in-één- INS -systeem met een driefrequentie- GNSS -ontvanger. Dit systeem levert uiterst nauwkeurige gegevens over de houding (0,008°), de werkelijke koers (0,015°) en de positie.
Ten tweede fungeert de Ekinox-E als een extern ondersteund INS-systeem. Bovendien kunnen gebruikers het aansluiten op elke externe GNSS -ontvanger naar keuze. Het biedt in realtime een houding tot 0,02°. Daarnaast werkt het samen met een GNSS -ontvanger voor de ware koers (0,05°) en continue positiebepaling tijdens GNSS -uitval.
Het CLUG-team sluit ook een kilometerteller aan op beide INS voor grotere nauwkeurigheid, vooral in lange tunnels. Bovendien gebruiken ze INS ruwe gegevens voor verbeterde prestaties.
Ten slotte heeft Airbus Defense and Space het lokalisatie-algoritme ontworpen. Ze gebruiken Apogee inertiële en GNSS gegevens, die achteraf zijn verwerkt, als referentie voor het testen.
Net als alle SBG-inertiële sensoren ondergaan Apogee-D en Ekinox-E een uitgebreid test-, screening- en kalibratieproces.
Elke sensor wordt afzonderlijk gekalibreerd bij temperaturen van -40 °C tot 85 °C en wordt geleverd met een kalibratierapport. De sensoren worden getest en alleen die sensoren die aan de specificaties voldoen, worden geleverd. Dit proces garandeert de hoogste mate van betrouwbaarheid.
SBG Systems’ INS gebruikt voor het bepalen van de locatie van treinen
Apogee en Ekinox INS leveren realtime samengevoegde gegevens en maken nabewerking mogelijk met een geïntegreerde datalogger. Bovendien vereenvoudigt Qinertia, de eigen PPK-software van SBG, de nabewerking. Qinertia bevat een unieke VBS-functie voor de integratie van automatische correcties.
Bovendien maakt VBS het in kaart brengen van honderden kilometers spoorwegtrajecten tot een naadloos proces. De definitieve resultaten van dit experiment worden in december 2021 verwacht.
Volg ten slotte elke stap van dit technische traject op de CLUG-website en via sociale media.
Apogee-D
Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS, voorzien van twee antennes en twee frequenties. Onze INS is compatibel met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een grotere nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.
Vraag een offerte aan voor Apogee-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is GNSS post-processing?
GNSS post-processing, of PPK, is een methode waarbij de ruwe GNSS-datametingen die op een GNSS-ontvanger zijn gelogd, worden verwerkt nadat de data-acquisitie heeft plaatsgevonden. Deze kunnen worden gecombineerd met andere bronnen van GNSS-metingen om de meest complete en nauwkeurige kinematische trajectorie voor die GNSS-ontvanger te leveren, zelfs in de meest veeleisende omgevingen.
Deze andere bronnen kunnen een lokaal GNSS-basisstation zijn op of nabij het data-acquisitieproject, of bestaande Continuously Operating Reference Stations (CORS) die doorgaans worden aangeboden door overheidsinstanties en/of commerciële CORS-netwerkaanbieders.
Post-Processing Kinematic (PPK) software kan gebruikmaken van vrij beschikbare GNSS-satellietbaan- en klokinformatie om de nauwkeurigheid verder te verbeteren. PPK maakt een nauwkeurige bepaling mogelijk van de locatie van een lokaal GNSS-basisstation in een absoluut mondiaal coördinatenreferentiekaderdatum dat wordt gebruikt.
PPK-software kan ook complexe transformaties tussen verschillende coördinatenreferentiekaders ondersteunen ten behoeve van technische projecten.
Met andere woorden, het geeft toegang tot correcties, verbetert de nauwkeurigheid van het project en kan zelfs dataverlies of fouten tijdens de meting of installatie na de missie herstellen.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
