フラウンホーファー・インスティテュートIOSB(Fraunhofer Institute IOSB)とSBG Systemsの共同プロジェクト
フラウンホーファー研究所は、ドイツを代表する著名な研究機関であり、幅広い科学分野で革新的な技術を切り拓いてきた先駆的存在です。
「大規模な自律型ロボットは、近い将来、建設業界に革命をもたらし、その効率性と革新性を大きく変えることでしょう。」| SBG Systemsのマーケティング部長、Florian OLLIER
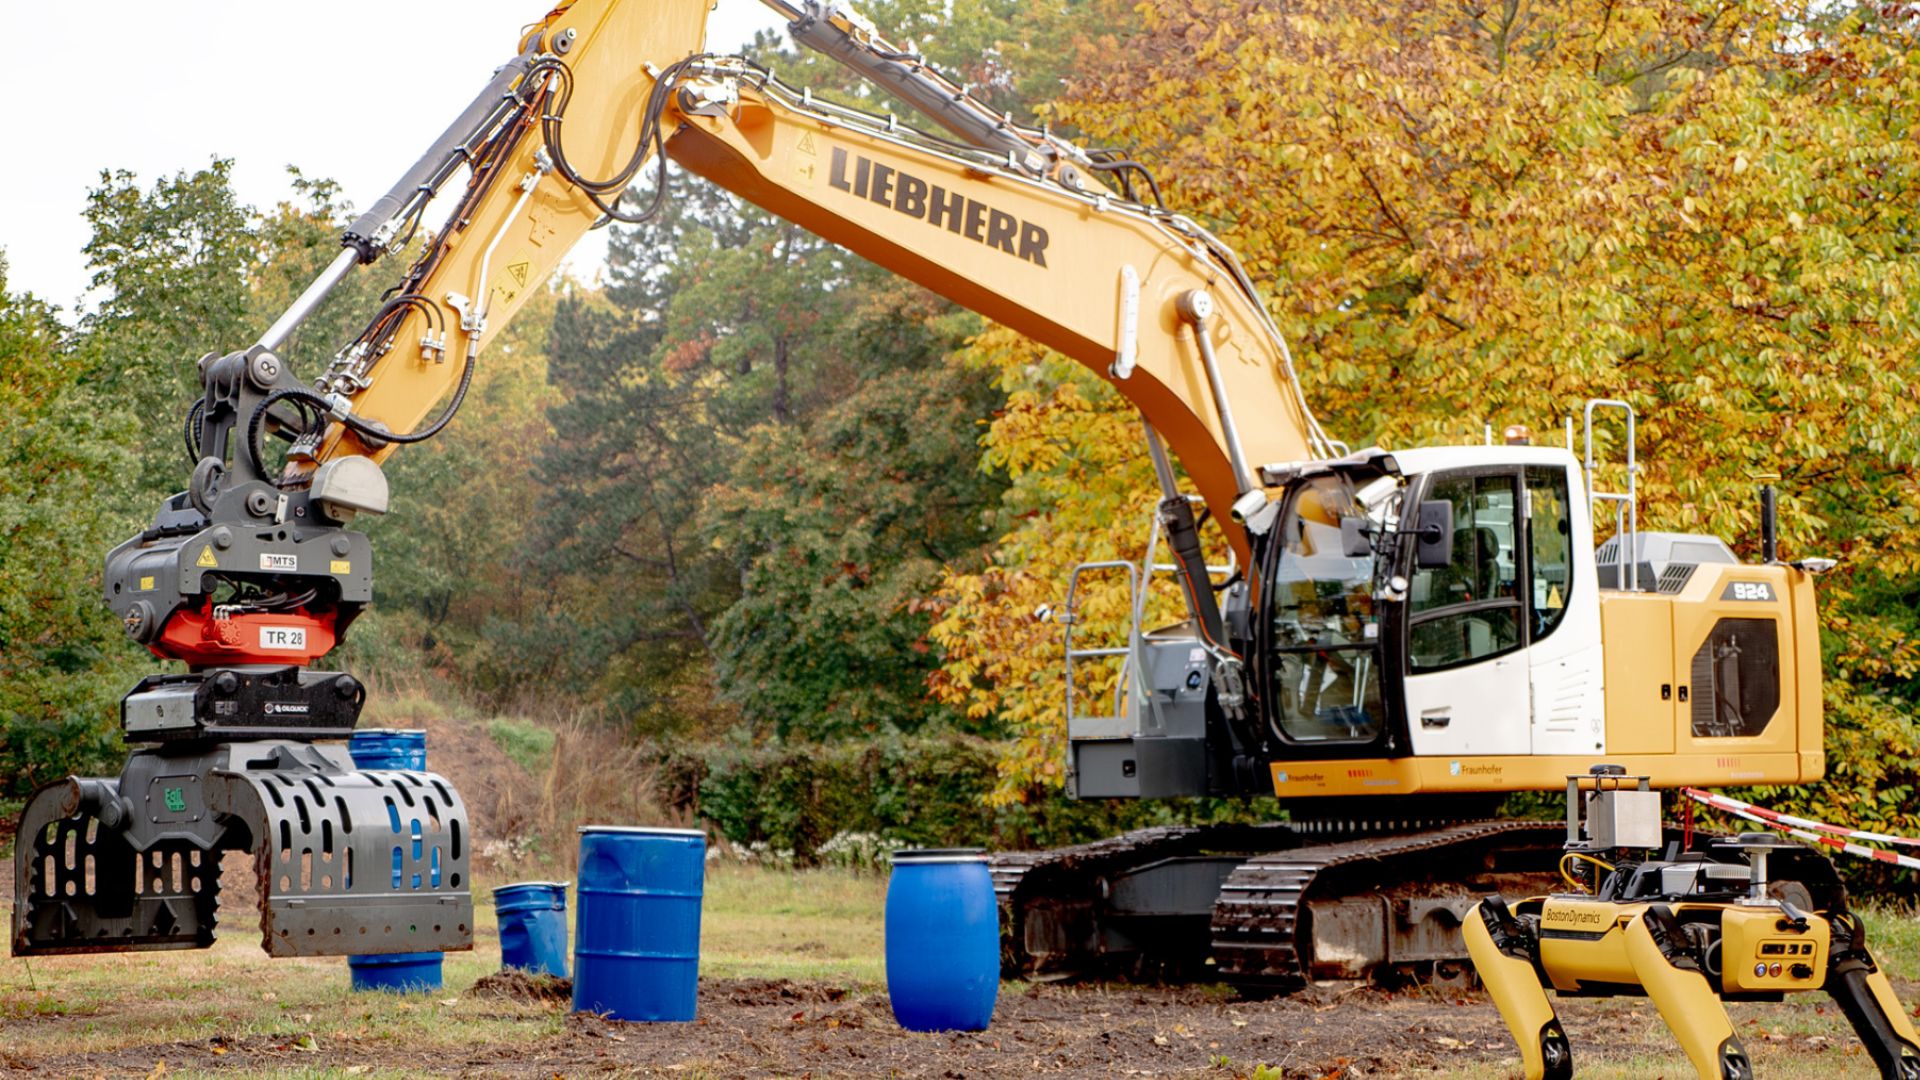
フラウンホーファー研究所は、ドイツを代表する著名な研究機関であり、幅広い科学分野で革新を牽引してきた先駆的存在です。76の研究所からなる広大なネットワークの中でも、フラウンホーファー光学・システム技術・画像解析研究所IOSBは、自律型移動ロボットシステム分野での先駆的な研究で知られています。
このケーススタディでは、フラウンホーファーIOSBとSBG Systemsの共同研究に焦点を当て、当社の慣性航法システム(INS)を自律型建設車両に統合した取り組みについて紹介します。
建設技術の再定義
自律システムは、人間にとって危険、困難、または単調な作業を代替する不可欠な存在になりつつあります。
フラウンホーファーIOSBの自律ロボットシステム研究グループは、自律型建設車両の開発を専門としており、未整備地で作業する油圧ショベルから、掘削した土を建設現場の外へ運び出すためのダンプトラックを牽引するユニモグ(Unimog)まで、幅広いタイプの建設用ロボットを研究しています。
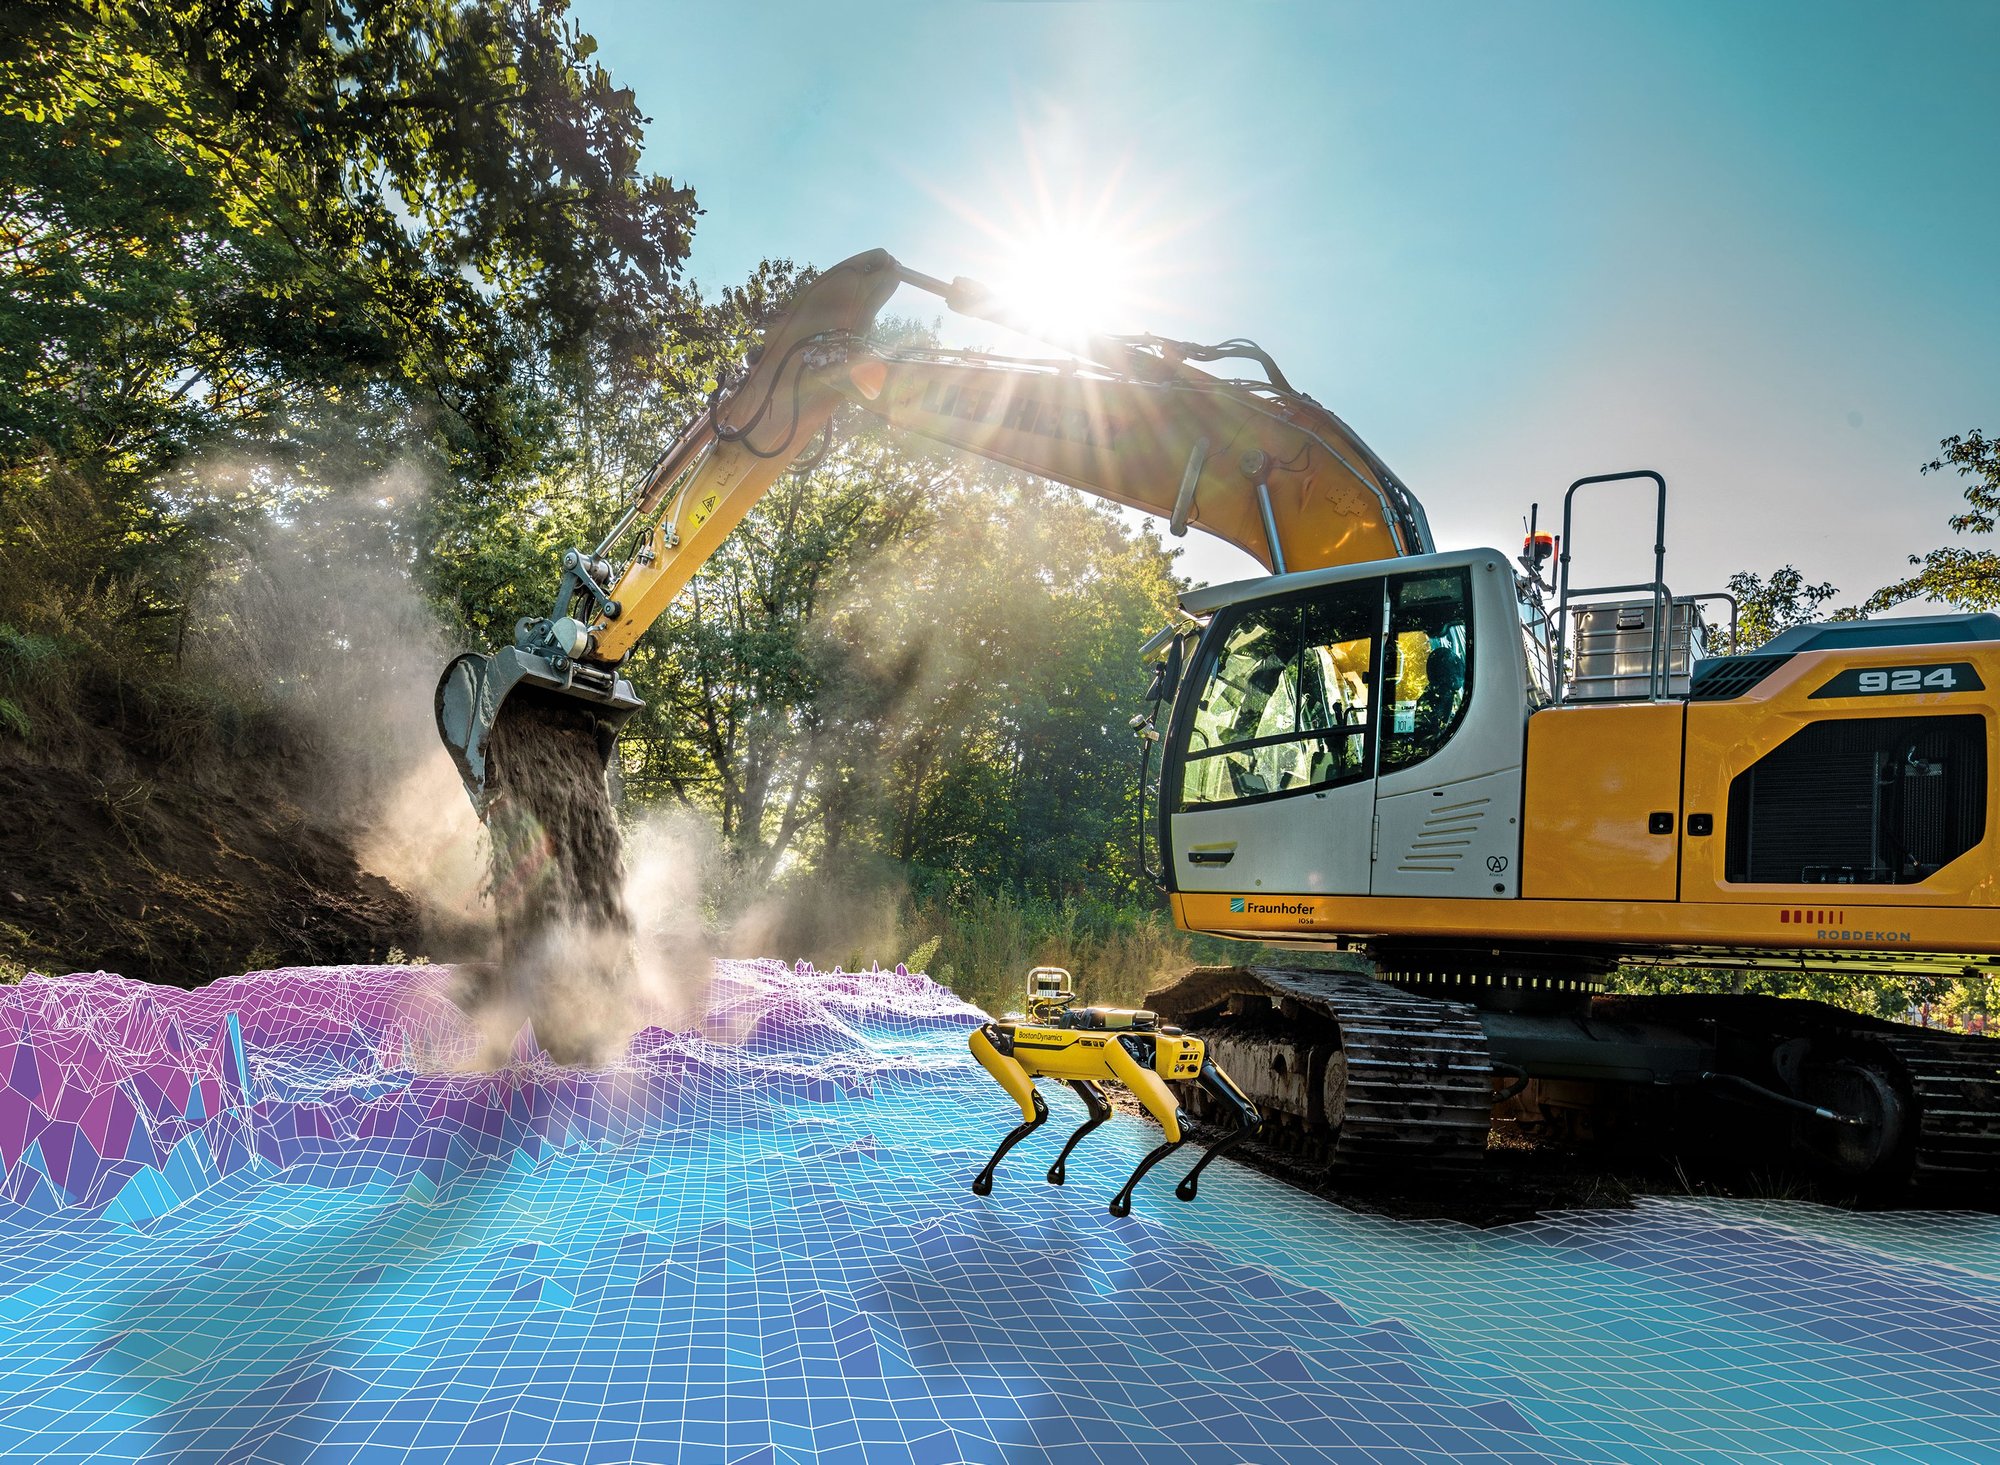
自律走行車両は、自らの周囲環境を認識し、3Dマップを作成して自己位置を特定する必要があります。そのために、さまざまなセンサーから得られるデータを用いて、環境内でどのように移動すべきかを判断します。
誇りある共同研究
建設車両の真の自律化を実現するには、高精度で信頼性の高いセンサーが不可欠です。これらのセンサーは、環境認識、マッピング、ナビゲーションのために、リアルタイムでデータを提供する必要があります。
フラウンホーファーIOSBは、自律建設車両の能力を高めるため、高性能な慣性センサーを提供できるパートナーを必要としていました。
私たちは、革新で知られる権威あるフラウンホーファー研究所との共同研究を誇りに思っています。フラウンホーファー IOSBは、複数のプラットフォームにおいて、当社の製品を採用しています。
導入事例
注目すべき応用例として、当社のEkinox慣性センサーを統合した自律型掘削機があります。この掘削機は、土砂を除去する作業を自動で行うことができます。
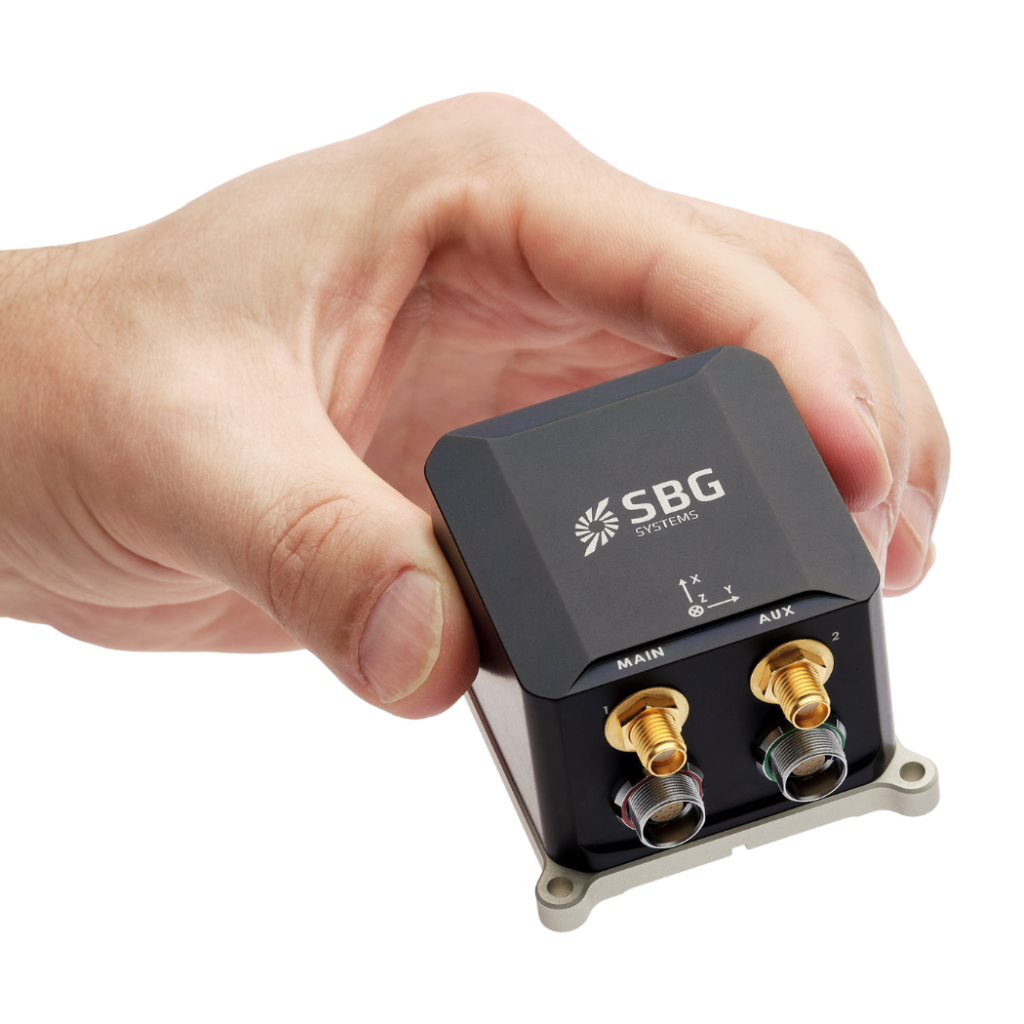
Ekinoxは、車両の動きや姿勢データを取得する上で重要な役割を果たし、環境のリアルタイムマッピングを可能にしました。
このデータは、フラウンホーファーの研究者が開発した高度なアルゴリズムと組み合わさり、精密な環境認識、マッピング、ナビゲーションを実現しました。
結果
- 自律掘削/土砂除去:SBG SystemsのEkinox Microを搭載した掘削機は、土砂除去作業において高い自律性を発揮しました。慣性センサーの高精度と高信頼性が、非構造化環境下でも車両が自律して作業できる能力に貢献しています。
- バレルの回収:自律型掘削機は、柔軟性も示し、バレルの回収作業にも対応しました。作業エリア内でさまざまなタスクを実行可能です。
- ウニモグ(Unimog)作業:フラウンホーファーIOSBは現在、土砂を建設現場から運搬するダンプトレーラーを牽引するロボットへのウニモグ改造を進めています。SBG Systems の慣性センサーは自律化の中核として機能し、作業の効率性と安全性の向上が期待されています。
纏めますと
フラウンホーファーIOSBとSBG Systemsは、高度なセンサー技術と研究が大きな進歩を生むことを実証しています。また、このパートナーシップは、イノベーションが技術の成長に与える影響を浮き彫りにしています。
先進的なIMUを自律型建設機械に統合することで、既存マシンの性能が向上するだけでなく、将来の自律ロボティクスのブレークスルーへの道も開かれます。フラウンホーファーIOSBとSBG Systemsは、自律技術の限界を押し広げるために協力しています。
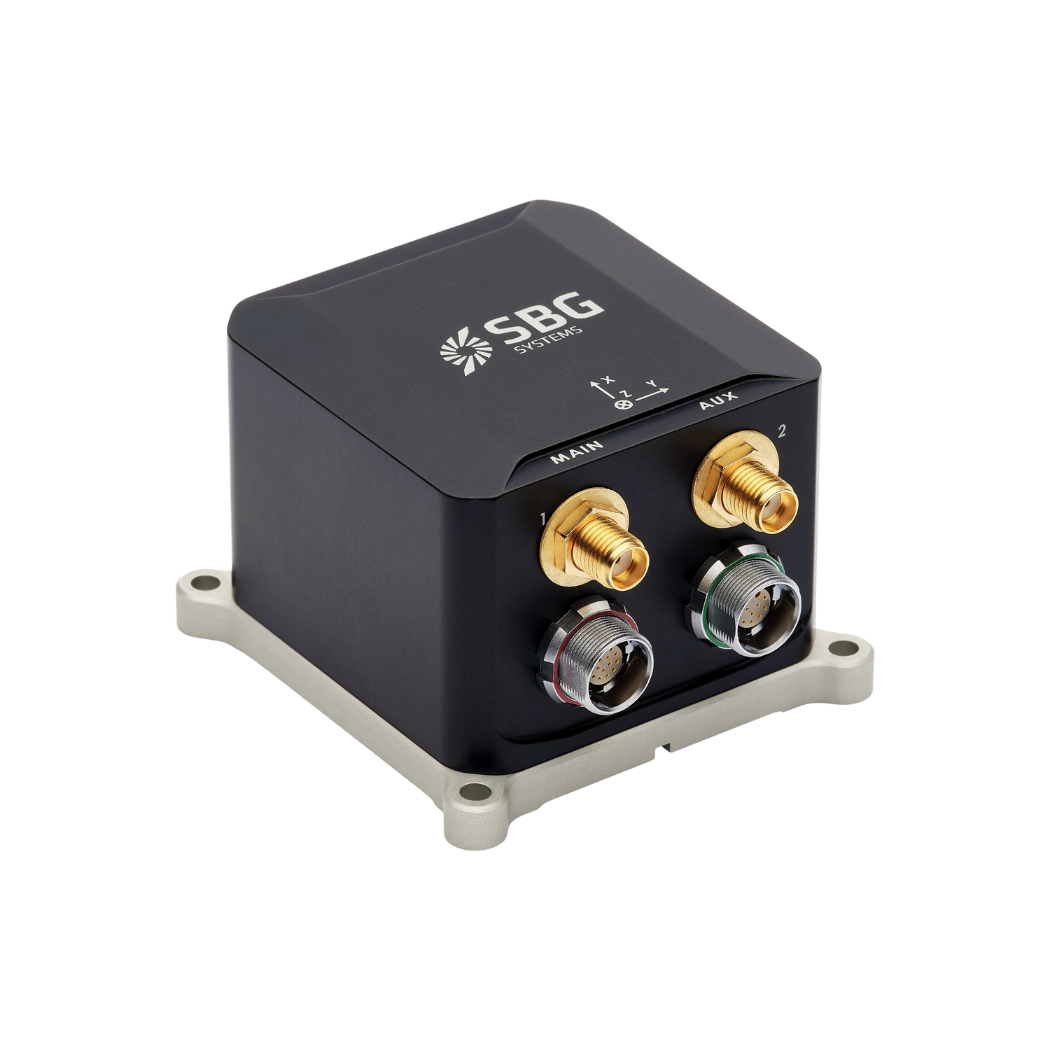
Ekinox Micro の見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリケーションに関するよくある質問への回答をご覧いただけます。また、お探しの回答が見つからない場合は、直接弊社までお問い合わせください。
ペイロードとは何ですか?
ペイロードとは、車両(ドローン、船舶など)が、基本的な機能に加えて本来の目的を果たすために搭載するあらゆる機器、装置、または資材を指します。ペイロードは、モーター、バッテリー、フレームなど、車両の動作に必要な構成要素とは区別されます。
ペイロードの例:
- カメラ:高解像度カメラ、サーマルカメラ……
- センサー:LiDAR、ハイパースペクトルセンサー、化学センサー……
- 通信機器:無線機、信号中継器など…
- 科学機器:気象センサー、大気サンプリング装置……
- その他の専用機器
GNSS後処理(ポストプロセス)とは何ですか?
GNSSの後処理(PPK)は、GNSS受信機に記録された生データ測定値を、データ取得活動の完了後に処理する手法です。これらを他のGNSS測定ソースと組み合わせることで、最も過酷な環境であっても、そのGNSS受信機に対して最も完全かつ正確なキネマティック軌跡を提供することができます。
これらの他のソースとしては、データ取得プロジェクトの場所にあるかその近くにあるローカルGNSS基準局、あるいは通常は政府機関や商用CORSネットワークプロバイダーによって提供される既存の連続観測基準点(CORS)があります。
後処理キネマティック(PPK)ソフトウェアは、無償で利用可能なGNSS衛星の軌道およびクロック情報を活用することで、精度をさらに向上させることができます。PPKを用いることで、使用される絶対的なグローバル座標参照フレームの測地基準系におけるローカルGNSS基地局の位置を正確に決定できます。
PPKソフトウェアは、エンジニアリングプロジェクトを支援するため、異なる座標系間の複雑な変換にも対応しています。
つまり、これにより修正を行うことが可能となり、プロジェクトの精度が向上するだけでなく、ミッション終了後の測量や設置作業中に生じたデータの欠落や誤りを修復することさえできる。
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
MEMSとはどういう意味ですか?
MEMS(Micro-Electro-Mechanical Systems)とは、微小電気機械システムの略です。微細加工技術を用いて、機械要素、センサー、アクチュエータ、電子回路を共通のシリコン基板上に集積した小型デバイスを指します。MEMSは、チップ上に構築された微小な機械要素であり、顕微鏡レベルで検知、制御、作動させることができます。IMU、圧力センサー、マイクロフォン、加速度計、ジャイロスコープ、医療機器、自動車システムなどに幅広く使用されています。
