慣性ソリューションを見る ↓



バイアス
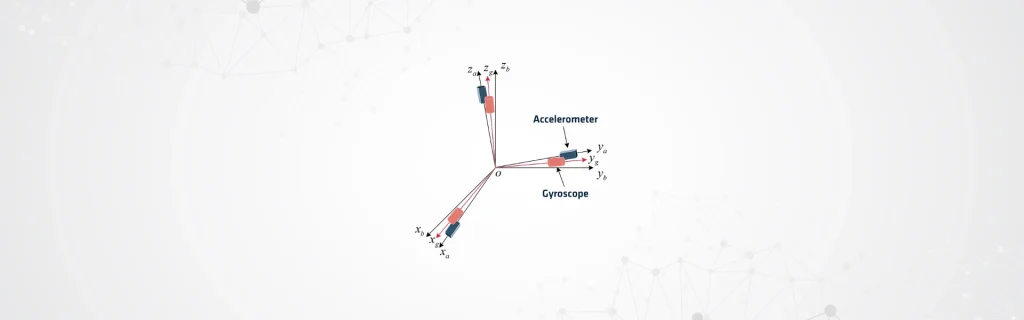
バイアスとは、センサーの測定値に見られる系統的な誤差のことで、センサーの出力値と真の物理量との間に生じる持続的なオフセットを指します。通常、センサーの測定値と同じ単位で現れます。ジャイロスコープの測定値は、度/時(°/h)またはラジアン/秒(rad/s)で表されます。加速度計の測定値は、メートル毎秒二乗(m/s²)または重力加速度(g)の倍数で表されます。
ジャイロスコープのバイアスは、一定の角速度オフセットとして現れ、センサーが静止している場合でも、時間の経過とともに姿勢推定値に誤差が蓄積されます。同様に、加速度計のバイアスは一定の加速度オフセットとして現れ、これを時間に対して積分すると、速度および位置の誤差が生じます。
実際の事例における影響
多くの高精度な用途において、これらの測定値は変動し、厳密に一定ではありません。温度などの環境条件がその値に影響を与えることがあります。エンジニアは、正確な性能を維持するために、キャリブレーションやリアルタイム推定によってこれらの変動を補正します。
ゼロの周囲で変動するランダムノイズとは異なり、バイアスは系統的なままであり、時間の経過とともに継続的に蓄積されます。この蓄積により、バイアスは慣性航法における重大な誤差要因となります。
GNSS内蔵型INSなどの統合航法システムは、センサーフュージョンアルゴリズムを使用して、バイアスを能動的に推定および補正します。エンジニアは、正確な航法と信頼性の高い性能を維持するために、カルマンフィルタや関連技術を用いてこれらのアルゴリズムを実装することがよくあります。
数学的には、センサーの測定値(ym)は、真値(yt)、バイアス(b)、およびランダムノイズ(n)の和として表すことができます。ここで、バイアス成分は長期的なドリフトを引き起こす決定論的な部分です。
方程式: ym = yt + b + n
エンジニアは、累積的な航法誤差を最小限に抑えるために、適切な特定、キャリブレーション、および補正を行う必要があります。適切な管理により、経時的な正確な測位と信頼性の高い姿勢が保証されます。このアプローチは、GNSSが利用できない環境や高ダイナミック環境において特に重要です。
エンジニアは、IMUやINSにおいて、実行時バイアス安定性、再現性、温度変化に対するバイアスなど、さまざまなパラメータを測定できます。
