ホーム 事例紹介 4ページ

事例紹介 – 4ページ

当社の革新的な慣性テクノロジーソリューションが現実世界でどのように成果を上げているかをご覧ください。当社の事例紹介では、複雑な課題にどのように取り組み、さまざまな業界で正確なナビゲーション、モーショントラッキング、高度なパフォーマンスを実現してきたかの実践的な例を紹介しています。
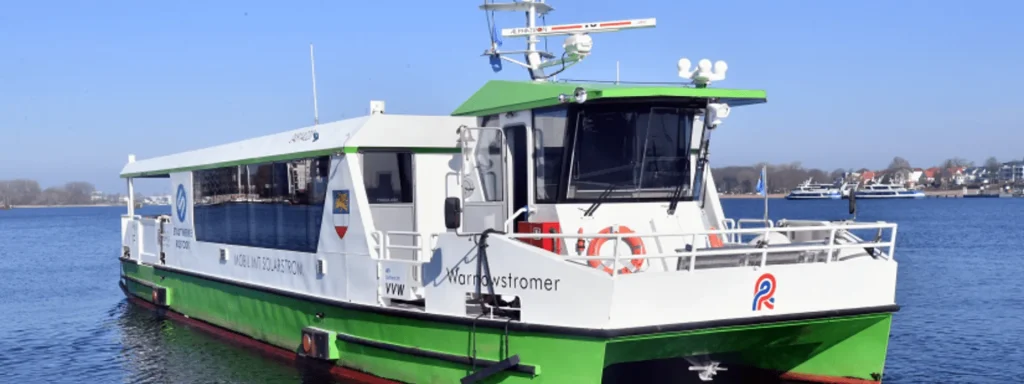
ロストック大学

実環境における都市水路での自律型フェリーの研究

フェリーの自律航行
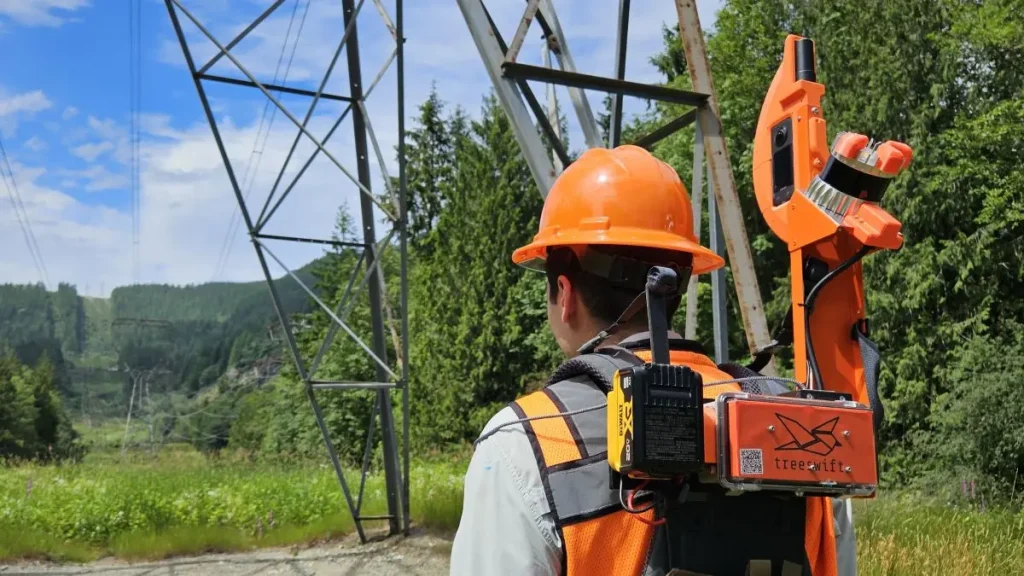
ツリースイフト

Treeswiftが公益事業の現場業務をどのように近代化しているか

モバイルマッピング
TREALIS

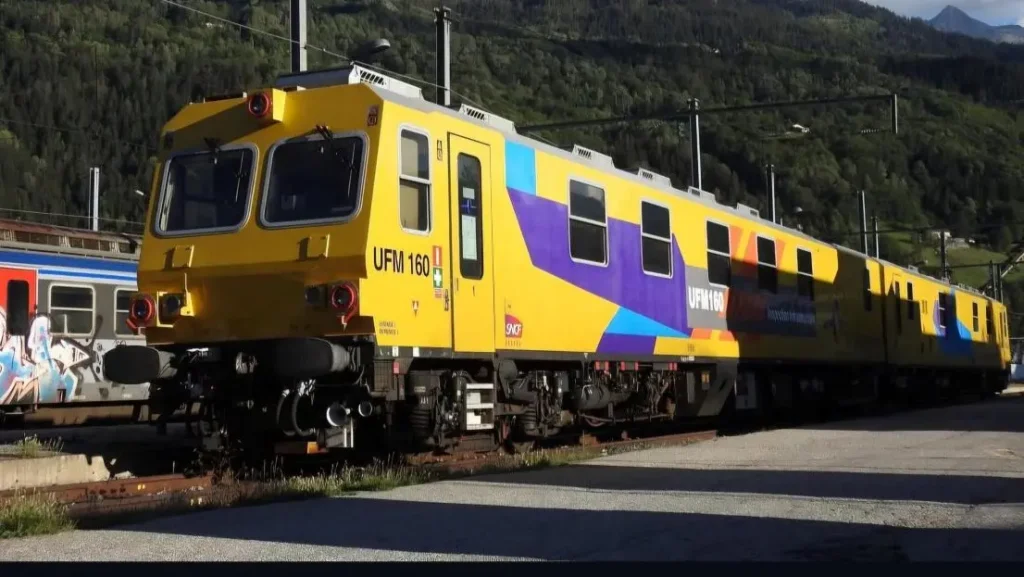
ApogeeとNavsightを使用したTREALIS社のレール欠陥検知

路面電車および列車の位置情報
GapEOD

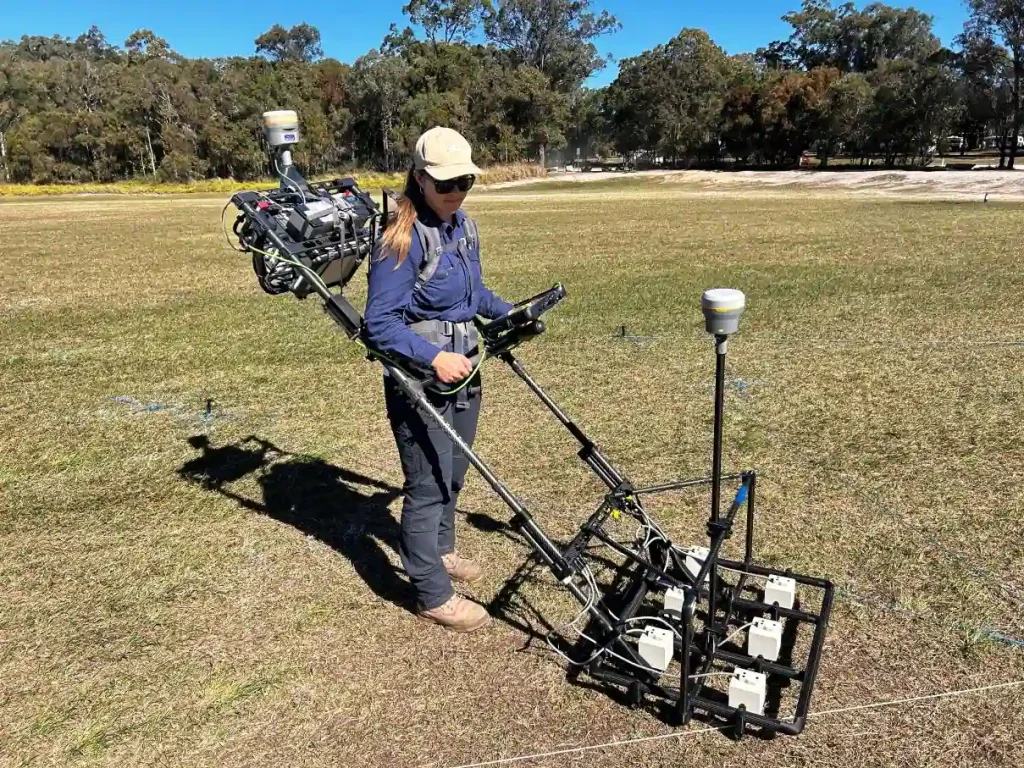
GapEODがEllipseを活用して地球物理学的調査の安全性を高める方法

路面電車および列車の位置情報
クラクフAGH大学

モナコでのレースに太陽光発電ボートで挑んだEllipse-Dの活躍

太陽光発電ボート

当社のアプリケーションをご覧ください

各事例では、クライアントが直面した独自の課題、共同で調整したソリューション、そして達成された成功の成果が強調されています。これらの事例紹介は、プロジェクトを現実のものにする慣性テクノロジーのポテンシャルを示しています。
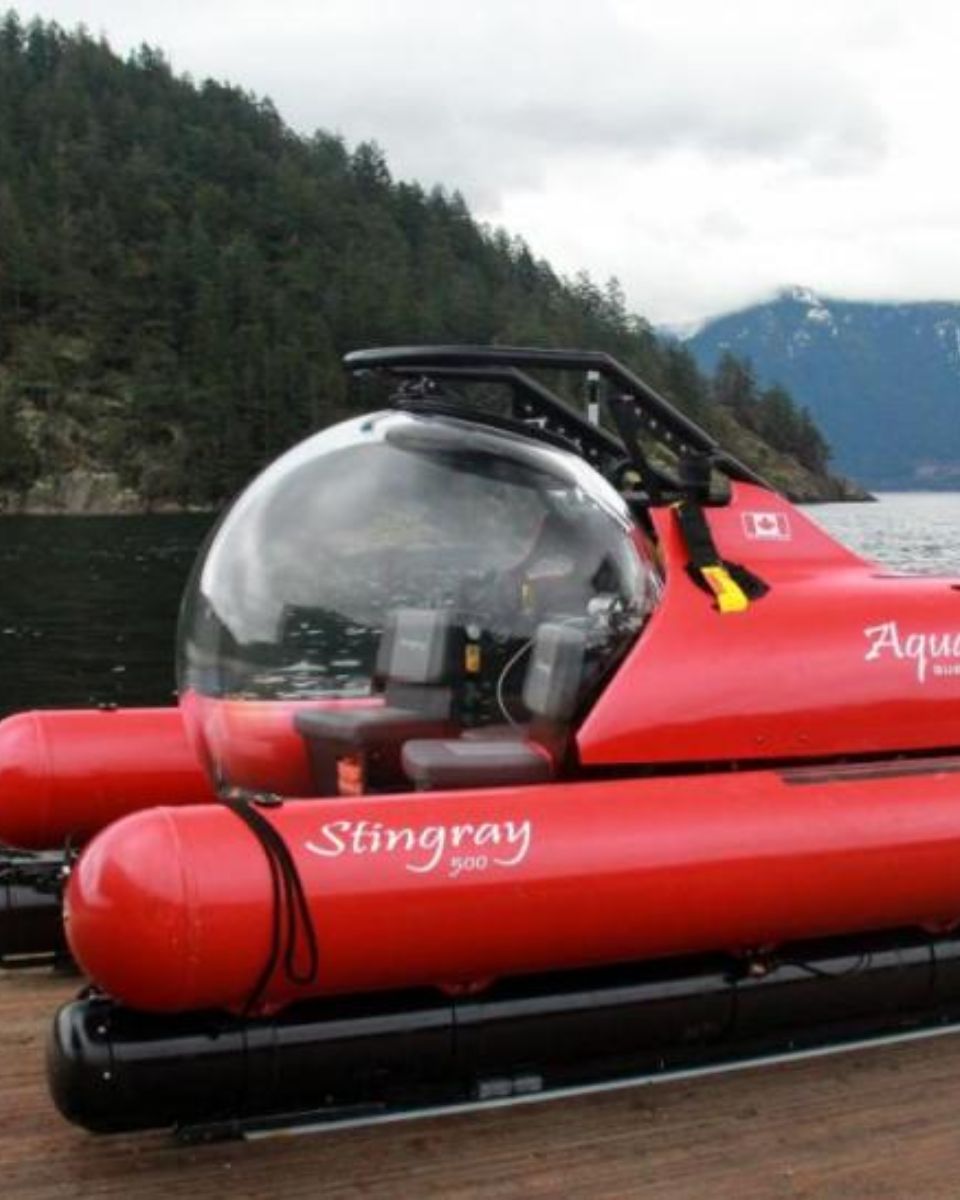
Aquatica Submarines

Ellipse INSセンサーを使用してベリーズのグレート・ブルーホールを調査するエクスペディション

測量
スティングレイ潜水艦
フォーミュラ・スチューデント

Formula Studentが無人車両にSBGのIMUおよびINS/GNSSを採用

自動運転車
フォーミュラ・スチューデントの車両
US Army Geospatial Center

バックパック測量・GIS向けSBG RTK INS/GNSS

モバイルマッピング
US Army Geospatial Center リュックサック
Cadden

SBG社のINS およびマルチビームエコーサウンダーを統合したASVソリューション

ASV – 自律型水上艇
Caddenの測量ソリューション、OceanAlpha SL40水上自動測量ボートを統合
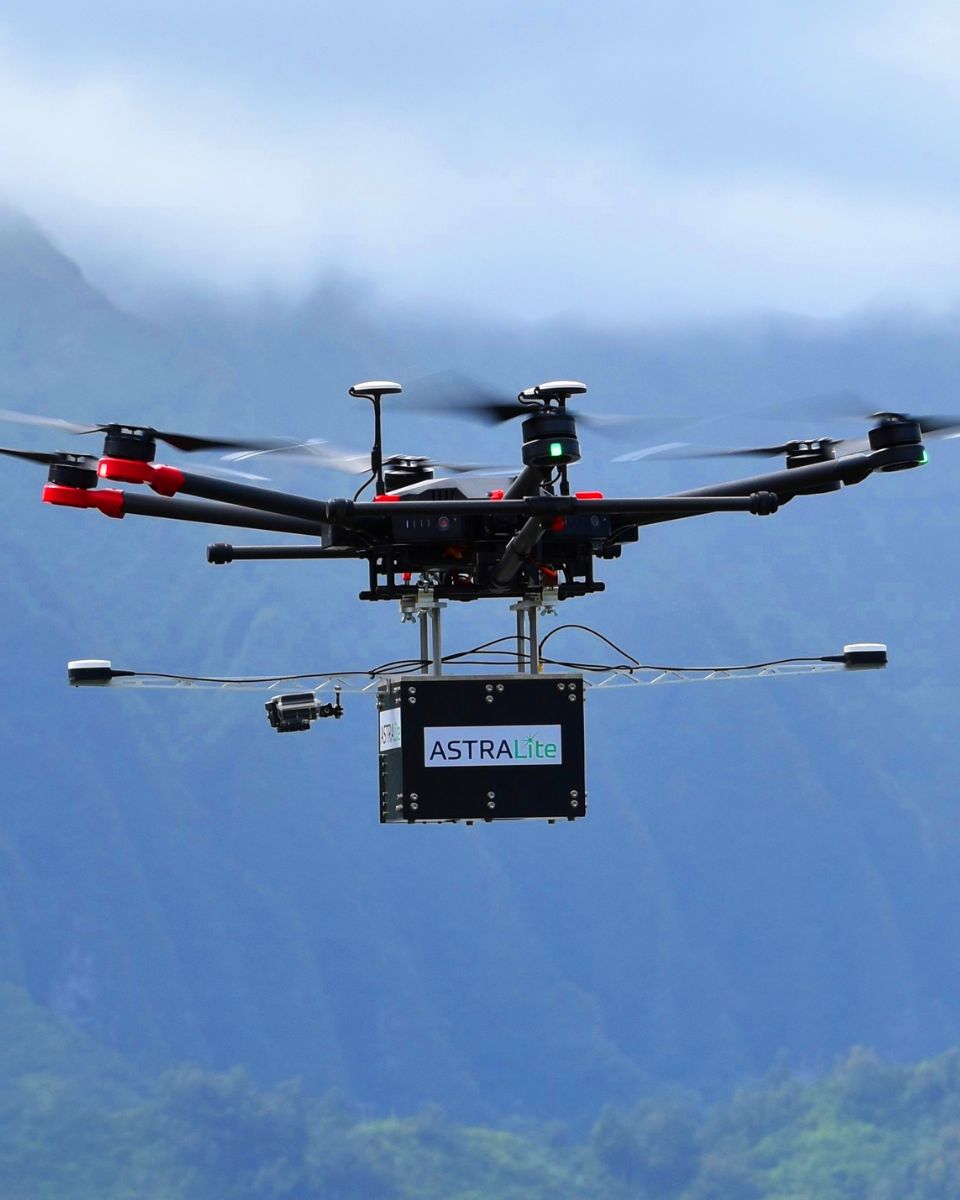
ASTRALiTE

UAVベースの地形測量および水深測量に向けたSBG SystemsのデュアルINS/GNSS

地形と水深
アストラルライト無人航空機
TUfast

フォーミュラ・スチューデント・エレクトリック – TUfastチームがSBGを採用INS

自動運転車
TUfast フォーミュラカー
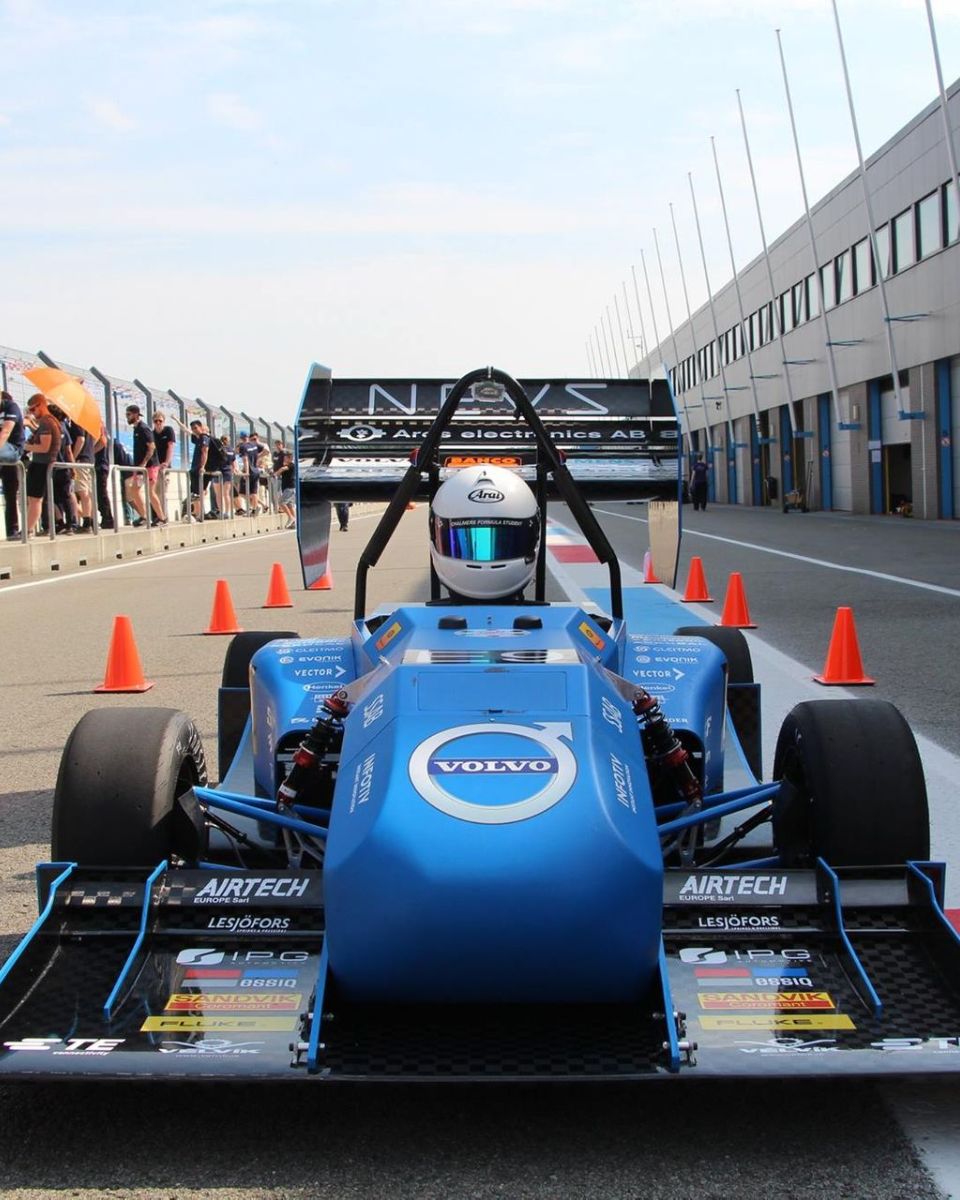
チャルマーズ

学生フォーミュラ・無人運転チームがEllipse-Nを選択

自動運転車
チャルマーズ・フォーミュラカー
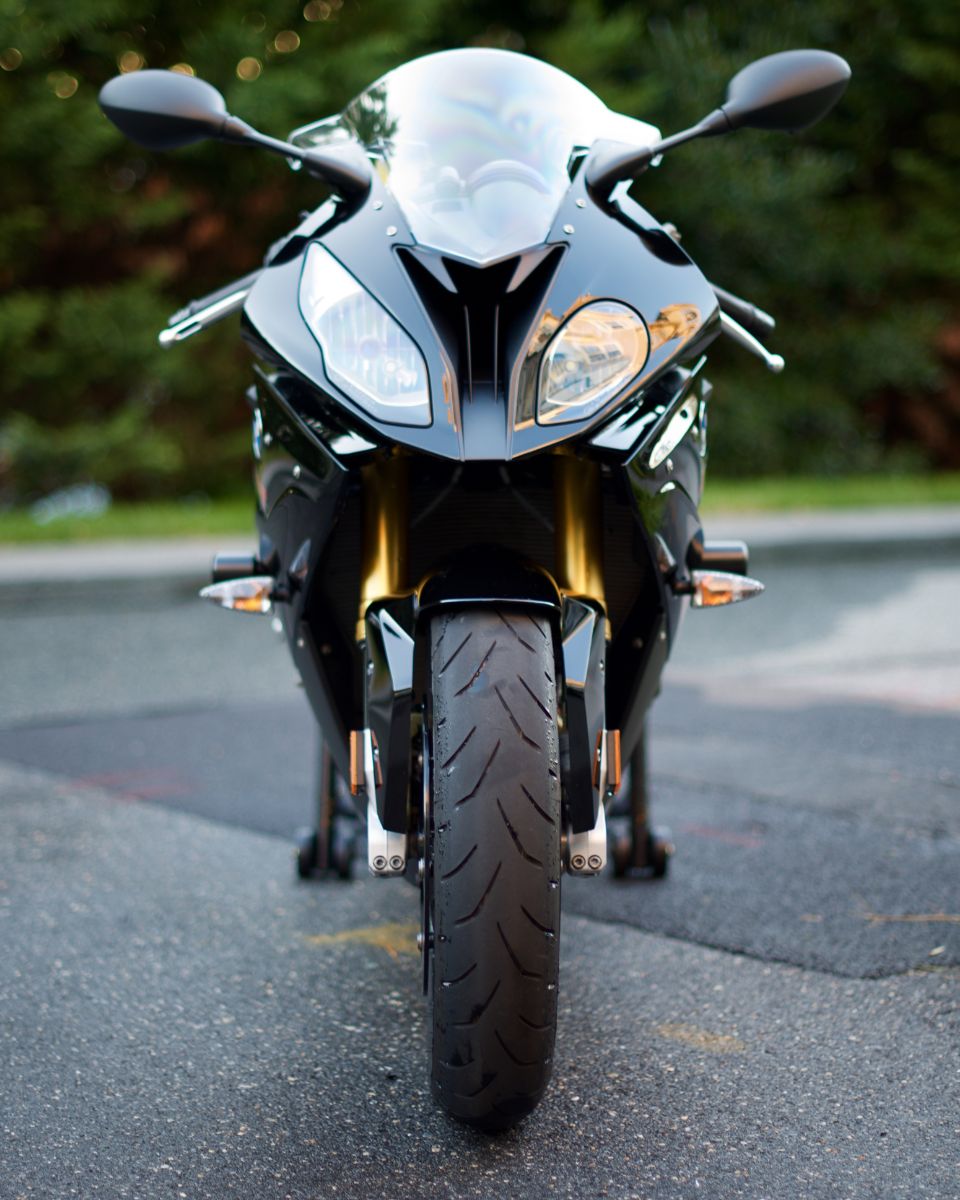
Zen Microsystems

オートバイの走行・傾斜および加速の解析

タイヤの試験
タイヤテストのモーターロール向けINS Ellipse N統合
Eberhard Karls Universität

ミニチュア慣性センサーによるUAV飛行解析

無人航空機(UAV)
MASC 無人航空機(UAV)の飛行解析
ITER Systems

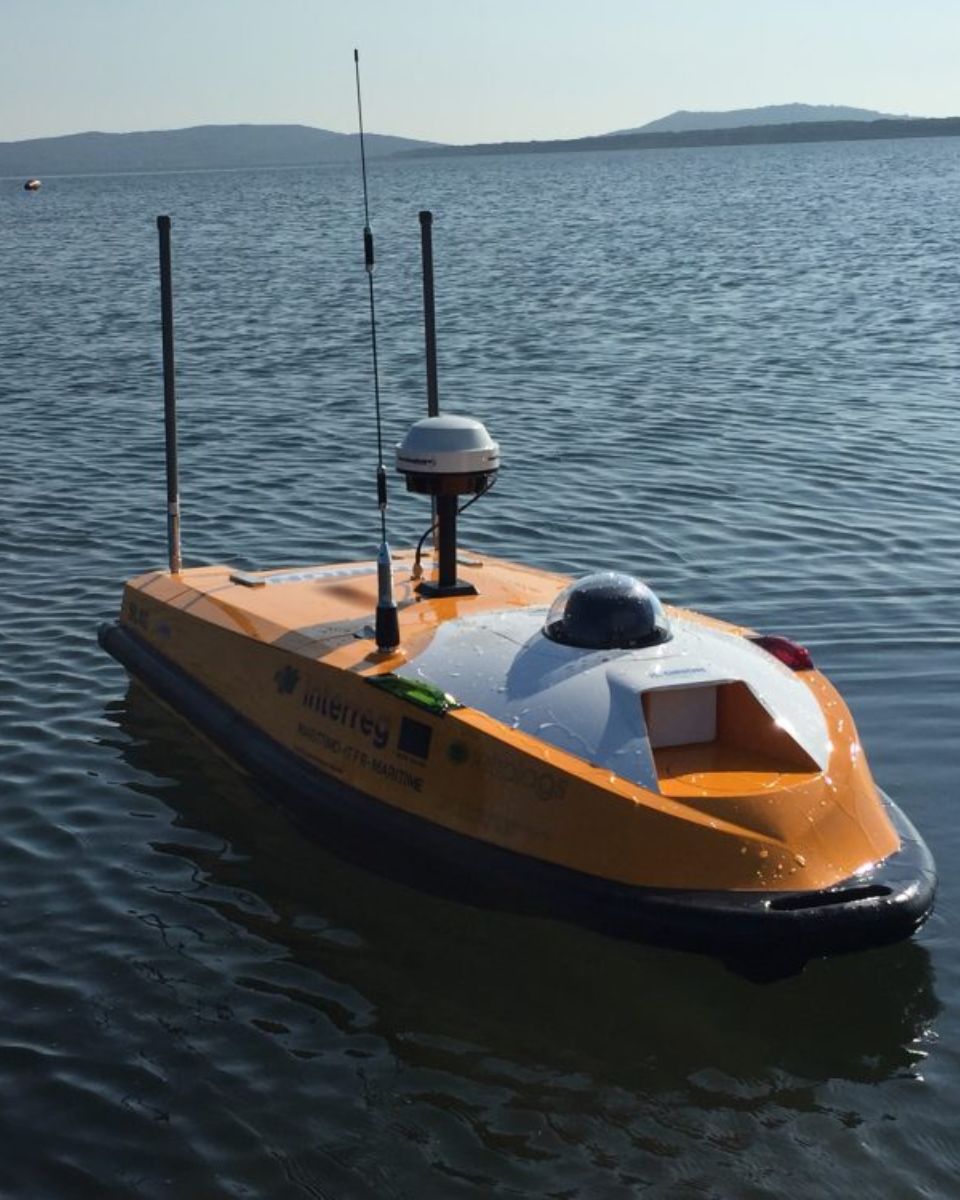
USVを用いた水深測量に最適なINS

USVの航行
USVを用いた水深測量
ジャージーの港

ジャージー港がMBESの動揺補正用にNavsightを採用

音響航法による位置測定
ジャージー諸島の港湾向けマルチビームシステム
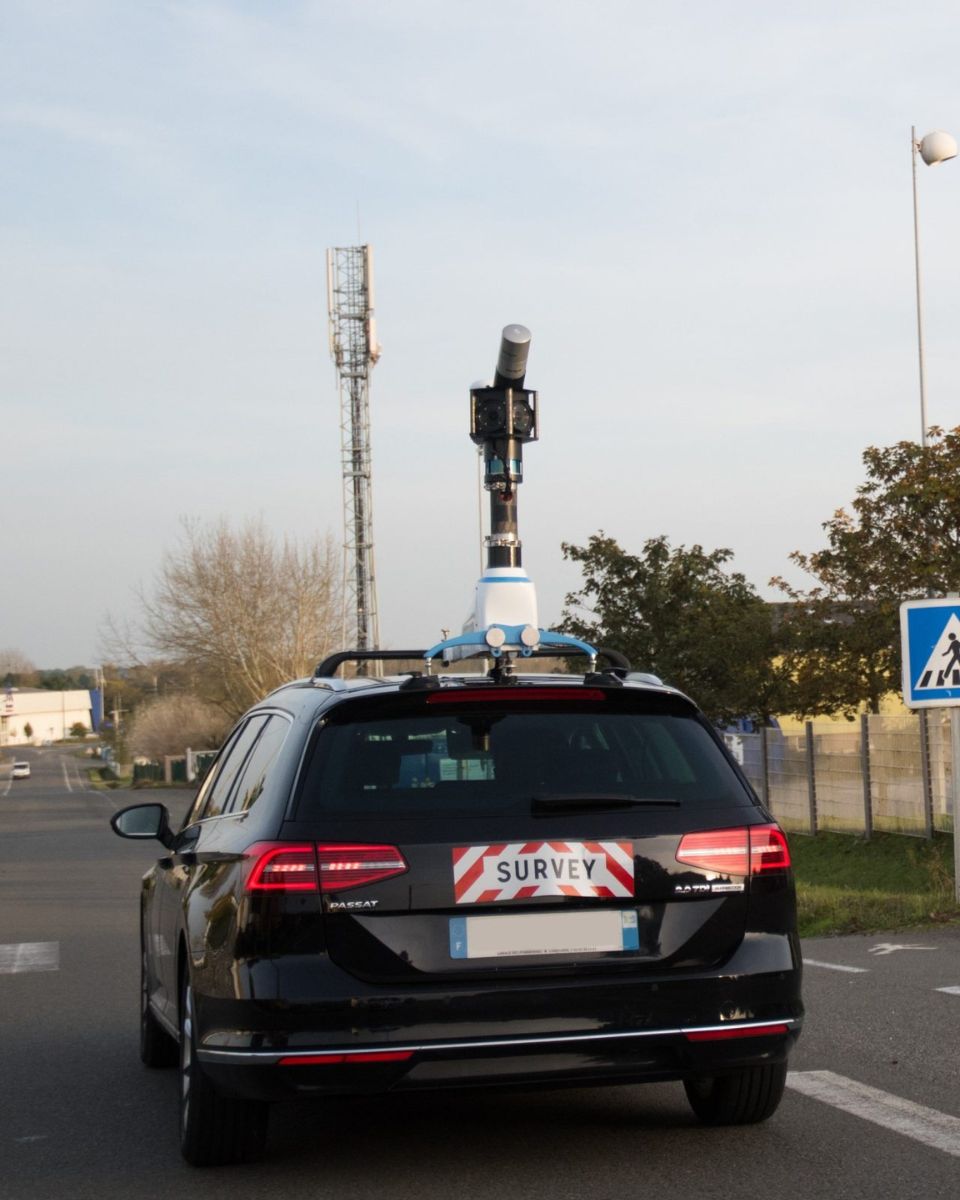
VIAMETRIS

RTKINS は、SLAMの計算を支援し、LiDARとカメラの同期を行います

屋内マッピング
Viametris モバイルマッピングSLAM