Formula Student:IMU/GNSSの極めて重要な役割
Formula Student大会において、複数の電動車両および無人車両チームが、レースカーに当社のEllipse IMU/GNSSを搭載しました。
Ellipse-Dセンサーは私たちのすべてのニーズを満たしてくれており、非常に満足しています。GNSSは非常に安定しており、カルマンフィルターも十分な性能を発揮しています。 | Daniel K.氏、AMZ Racing Electric Team
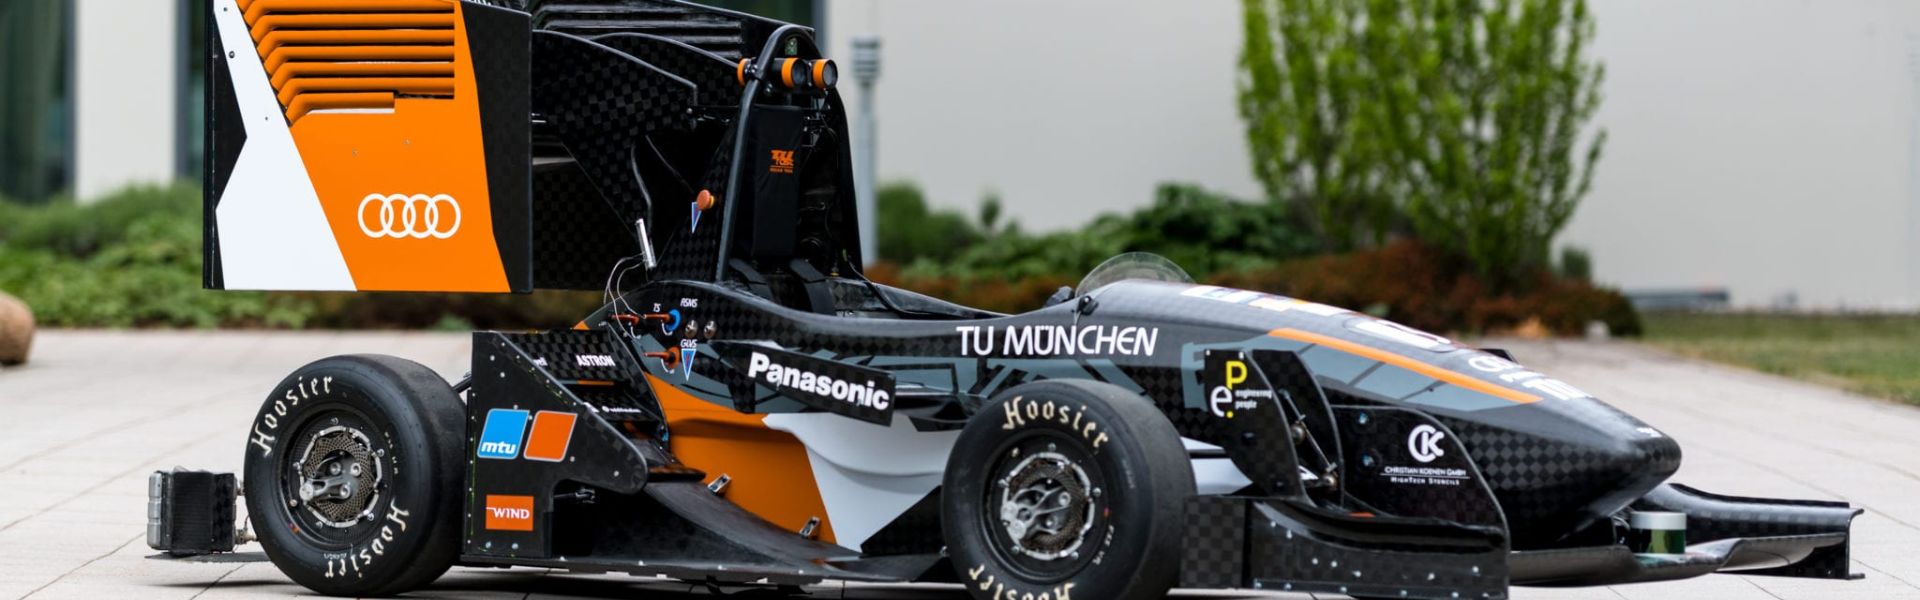
フォーミュラ・スチューデントは、世界中の学生チームが独自のフォーミュラレースカーを設計、製作、レースを行う国際的な教育的エンジニアリング競技会です。この競技には、電動(Electric)、無人(Driverless)、内燃機関(Combustible)の3つのカテゴリーが含まれます。
フォーミュラ・スチューデントの参加者は、最速のレースカーを建造するだけでなく、耐久性、加速性、スキッドパッド性能においても優れている必要があります。
慣性航法システムの専門家であり、複数のチームのパートナーである当社は、慣性計測装置(IMU)と全地球航法衛星システム(GNSS)を組み合わせたシステムを使用するさまざまなエンジニアリングチームにインタビューを行い、成功のための重要な要素が何であるかを調査しました。
正確な車両ダイナミクスにおけるIMU/GNSSの重要性
AMZ RacingのD. Kiesewalter氏が述べたように、IMU/GNSSは、競合チームの車両に対し、位置、速度、ヨーレート、スリップ角、加速度、姿勢といった車両の状態に関する決定的な情報を提供します。
「我々はいくつかの理由からIMUを必要としました。主に車両の位置状態を特定するためです。また、効率的なダイナミクス制御と、信頼性が高く正確なオイラー角(ロール、ピッチ、ヘディング)の決定も必要でした。」
このようにして、電気自動車および内燃機関車のエンジニアは、実際の状態と理論上の状態を比較することで、何を改善すべきかを理解できます。
フォーミュラ・スチューデントの車両ダイナミクス評価基準
フォーミュラレースにおいて、加速の制御は極めて重要です。車が過度に加速するとドリフトする可能性があり、これによりタイヤの摩耗を引き起こします。タイヤの摩耗を最小限に抑え、エンジンの出力と性能を最大限に引き出すためには、加速を適切に管理する必要があります。
レースカーの軌跡を追跡することは不可欠です。IMU/GNSSデータ、特に位置情報を用いてサーキット分析が行われ、車両がサーキット内で適切に位置しているか、またはコーナリング時に適切に走行しているかを判断するのに役立ちます。

Formula Studentはレースであることを忘れてはなりません。競技の目的の一つは、他のチームよりも速くコースを走行することです。したがって、速度はIMU/GNSSのおかげで検証すべき重要な要素となります。しかし、電動レースカーにとっては、消費エネルギーを追跡する必要があるため、さらに重要になります。
無人レースカー:IMU/GNSSから方位とナビゲーションのメリットを最大限に引き出す
レーシングカーでは方位の測定にシングルアンテナGPSを使用することがありますが、無人車両では正確な方位を得るためにデュアルアンテナIMU/GNSSに依存しています。これにより、より迅速な初期化が可能になり、静止状態であっても真北(真方位)を計測できます。
UPC Driverless(ETSEIB)のJ. Liberal Huarte氏は、機器の他のパーツが正常に機能するためには方位と自己位置推定が不可欠であると説明しています。「LiDAR技術で運用する場合、向きが左右に1度ずれるだけでも位置に大きな影響を与えます。
そのため、正確な方位は大きな要件となります。また、自己位置推定とマッピングにおいても、X、Y座標上で自分の位置を把握することが非常に重要です。」したがって、この種のレースカーにデュアルGNSS/IMUを実装することは、真の方位と位置情報を提供し、LiDARの安定化にも役立つため、最適なソリューションとなります。
無人レースカーにとって、方位は正確なナビゲーションと同じくらい重要です。リアルタイムキネマティック(RTK)により、極めて高精度な位置推定(1〜2 cm)が可能になります。IMU/GNSSの精度が高ければ高いほど、車両はドリフトすることなくサーキットのレーンにとどまることができます。
IMU/GNSSはサーキットを分析し、最適な車両のポジショニングと軌道最適化を保証します。
実装にかかる時間が短ければ、プロジェクト全体に割ける時間が増える
“テスト時間は非常に短いため、処理が速ければ、より速くコースを走行し、より多くのテストを実施できます” と、TUfast Racingの車両ダイナミクスコントロール、A. Kopp氏は述べています。
チームは、車両のさまざまな部品を統合してテストする時間が十分にありません。CANおよびROSフレームワークは主に自動車エンジニアが使用するため、このようなワークフローの一部となり得るIMU/GNSSは、開発時間を大幅に節約できます。
サンプルが付属しているクリーンなCライブラリは、チームの統合を支援するもう1つの方法です。
SBG Systemsは車両設計の新たなアプローチをサポートします
学生の皆さんは、当サイトのウェブサイトを通じてスポンサーシップの申請をぜひお送りください!

Ellipse-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムであり、当社のポストプロセッシングソフトウェア「Qinertia」と互換性があります。
ロボティクスや地理空間アプリケーション向けに設計されており、パルス入力またはCAN OBDIIによるオドメーター入力を融合させることで、推測航法(デッドレコニング)の精度を高めることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
