


OEM Ellipse-A 高精度な方位測定を実現するコンパクトで堅牢なAHRSセンサー
OEM Ellipse-Aは、コンパクトなパッケージで信頼性の高い姿勢とヒーブを提供する、ミニチュアかつ高性能なMEMSベースの慣性システムであるEllipseシリーズに属しています。慣性計測装置(IMU)、内蔵磁気センサーを搭載し、最新世代のセンサーフュージョンアルゴリズムをオンボードで実行します。
このOEMバージョンには、高性能で産業用グレードのMEMS加速度計とジャイロスコープが組み込まれています。動作温度範囲全体にわたる最先端のキャリブレーションと高度なフィルタリング技術と相まって、これらの加速度計とジャイロスコープは、非常に振動の激しい環境においても優れたパフォーマンスを発揮します。
すべての機能と用途をご覧ください。
すべての機能を見る
OEM Ellipse-Aは、高精度な姿勢とコンパクトな設計を兼ね備えており、スペースと重量が重要なアプリケーションに最適です。動的な環境下でも、高精度な姿勢(ロール、ピッチ、方位)とヒーブ(上下揺れ)を提供します。
スムーズな動作と姿勢追従をサポートし、リアルタイムの3軸加速度および角速度の測定値を提供します。
さまざまなアプリケーションで最高のパフォーマンスを実現するために、要件を満たす特定アルゴリズムの設定が実装されています。センサーの設定は、sbgCenterソフトウェアを使用して簡単に行うことができます。


仕様
モーションおよびナビゲーションのパフォーマンス
0.1 ° 磁気方位
0.8 °
ナビゲーション機能
5 cm または 5 % の膨張 リアルタイムヒーブ波周期
0~15秒 リアルタイムヒーブモード
自動調整
運動プロファイル
海洋、水中 航空用途
航空機、固定翼UAV、ヘリコプター、UAV 陸上用途
自動車、重機、オフロード車、歩行者、鉄道、静止物、トラック
加速度センサーの性能
± 40 g バイアス・インラン不安定性
14 μg ランダムウォーク
0.03 m/s/√h 帯域幅
390 Hz
ジャイロスコープの性能
± 450 °/s バイアス・インラン不安定性
7 °/h ランダムウォーク
0.15 °/√hr 帯域幅
133 Hz
磁力計の性能
50ガウス スケール係数の安定性(%)
0.5 % ノイズ (mGauss)
3 mGauss バイアス安定度(mGauss)
1 mガウス 分解能(mGauss)
1.5 mGauss サンプリング周波数(Hz)
100 Hz 帯域幅(Hz)
22 Hz
環境仕様及び動作範囲
アルミニウム、導電性表面仕上げ 動作温度
-40 °C ~ 78 °C 振動耐性
8g RMS – 20Hz~2kHz ショック(運用上)
100g 6ms、半正弦波 ショック(非稼働)
500g 0.1ms、半正弦波 平均故障間隔(MTBF)(算出値)
218,000時間 準拠規格
MIL-STD-810G | MIL-HDBK-217
インターフェース
NMEA、バイナリ sbgECom、TSS、KVH、Dolog 出力率
200 Hz、1,000 Hz(IMUデータ) シリアルポート
RS-232/422(最大2Mbps):最大2出力 CAN
CAN 2.0 A/B(1系統)、最大1 Mbps Sync OUT
PPS、最大200 Hzのトリガー – 出力1系統 Sync IN
PPS、イベントマーカー(最大1 kHz) – 5入力
機械・電気仕様
2.5 ~ 5.5 VDC 消費電力
250 mW 重量(g)
8 g 外形寸法(長さ×幅×高さ)
29.5 × 25.5 × 11 mm
OEM Ellipse-Aの用途
OEM Ellipse-Aは、姿勢と安定性の精度が求められる用途向けに最適化された、多用途でオールインワンのAHRSソリューションです。
高度なフィルタリングとキャリブレーション技術により、振動に対するEllipse-Aの耐性がさらに高まり、動的な環境でも信頼性の高いデータを提供します。高度なMEMS技術で作られており、過酷な条件下でも信頼性の高いリアルタイムの姿勢および方位データを提供するため、精度と堅牢性が不可欠な産業に最適です。
すべての用途をご覧ください。
OEM Ellipse-A データシート
センサーの機能や仕様に関する情報を、メールで直接お届けします!
他の製品と比較する
ナビゲーション、モーション、ヒーブセンシング向けの最も先進的な慣性センサー製品群を比較してください。
詳細な仕様については、ご要望に応じて提供されるハードウェアマニュアルをご覧ください。
-
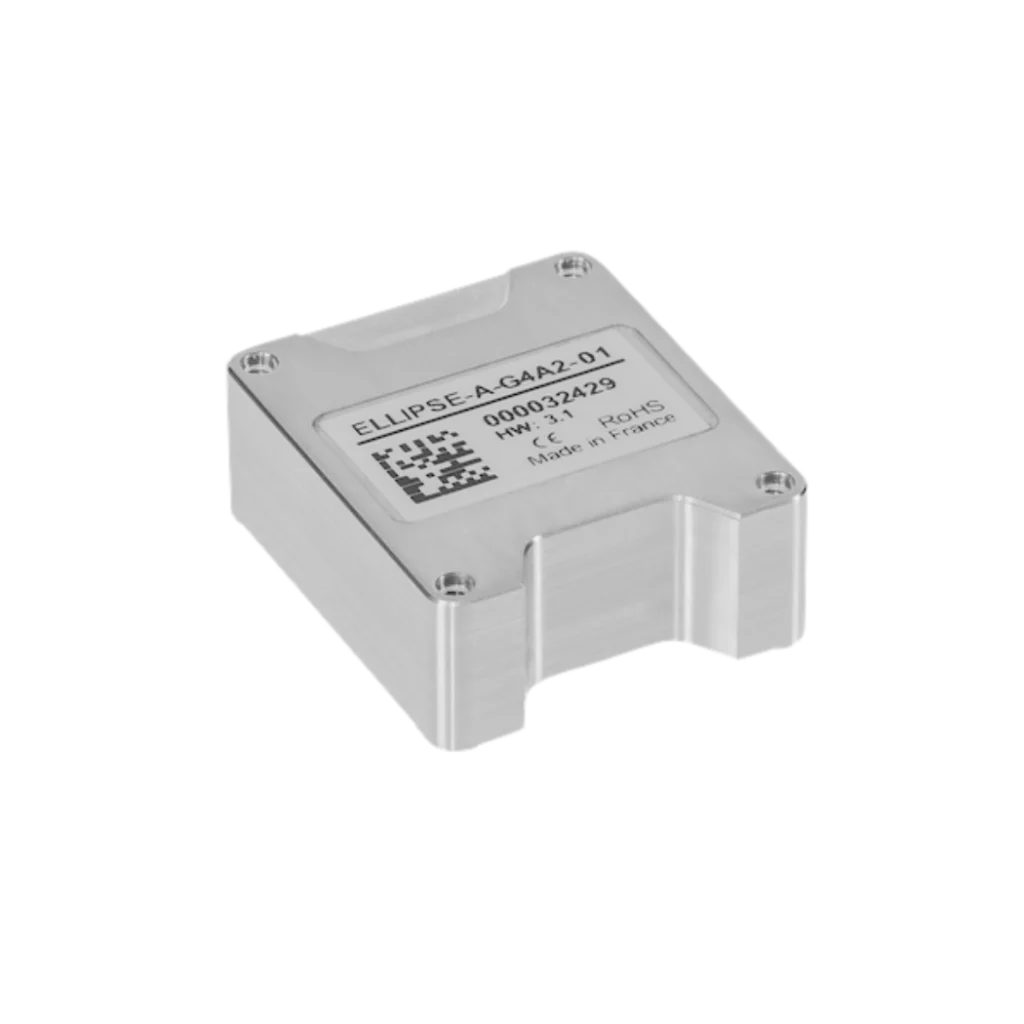
OEM Ellipse-A
- ロール/ピッチ
- 0.1 °
- 見出し
- 0.8° 磁気
- 加速度計の測定範囲
- ± 40 g
- ジャイロスコープの測定範囲
- ± 450 °/s
- 磁力計の測定範囲
- 50ガウス
- 重量(g)
- 8 g
- 外形寸法(長さ×幅×高さ)
- 29.5 × 25.5 × 11 mm
-
- ロール/ピッチ
- 0.1 °
- 見出し
- 0.8° 磁気
- 加速度計の測定範囲
- ± 40 g
- ジャイロスコープの測定範囲
- ± 450 °/s
- 磁力計の測定範囲
- 50ガウス
- 重量(g)
- 10 g
- 外形寸法(長さ×幅×高さ)
- 26.8 × 18.8 × 9.5 mm

互換性ドライバーおよびソフトウェア


ドキュメントとリソース
当社の製品には、あらゆる段階でユーザーをサポートできるよう設計された、充実したオンラインドキュメントが付属しています。インストールガイドから高度な設定やトラブルシューティングに至るまで、明確で詳細なマニュアルにより、スムーズな導入と運用を実現します。
当社の事例紹介
当社のOEMセンサーがパフォーマンスを向上させ、ダウンタイムを削減し、運用の効率化にどのように貢献するかを示す、実際の導入事例をご覧ください。当社の高度なソリューションと直感的なインターフェースが、お客様のアプリケーションで優れた成果を上げるために必要な精度と制御性をもたらす仕組みをご確認ください。

製造工程
すべてのSBG Systems製品の背後にある精度と専門技術をご覧ください。このビデオでは、当社が高性能慣性航法システムをどのように綿密に設計、製造、テストしているのか、その内部をご紹介します。高度なエンジニアリングから厳格な品質管理に至るまで、当社の製造プロセスにより、各製品が信頼性と精度の最高基準を満たしていることが保証されます。
今すぐご覧いただき、詳細をご確認ください!

お見積り依頼
彼らは私たちのことを話している
当社の製品をプロジェクトで活用してくださった業界の専門家やお客様からの体験談や声をご紹介します。
当社の革新的なテクノロジーが、さまざまな用途において、お客様の業務をどのように変革し、生産性を向上させ、信頼性の高い成果をもたらしたかをご覧ください。



よくある質問(FAQ)
FAQセクションへようこそ。ここでは、当社の最先端技術とその活用方法に関する、皆様から寄せられる最も切実な疑問にお答えします。製品の機能、導入手順、トラブルシューティングのヒント、そして製品を最大限に活用するためのベストプラクティスについて、包括的な回答をご用意しています。ガイドをお探しの方から、高度な知見を求める経験豊富な専門家の方まで、当社のFAQは皆様が必要とする情報を提供できるよう構成されています。
答えはここにあります!
波の測定センサーとは何ですか?
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
