Scopri le nostre soluzioni inerziali ↓



Distorsione
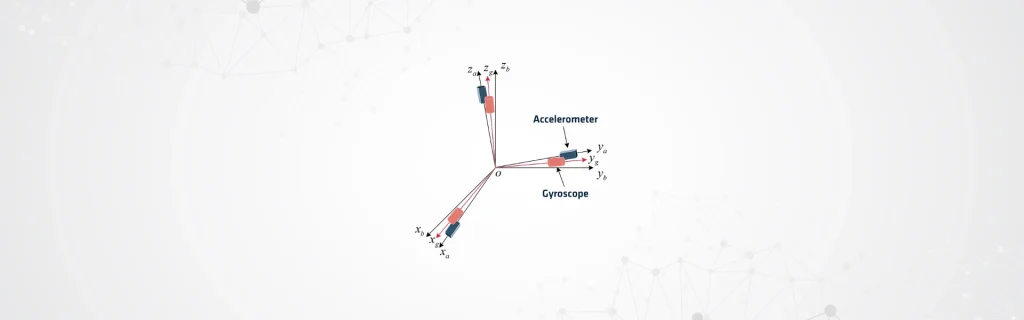
Il bias indica un errore sistematico nelle misurazioni del sensore, che rappresenta uno scostamento persistente tra l’uscita del sensore e la grandezza fisica reale. Di solito si presenta nelle stesse unità di misura del sensore. I giroscopi riportano le misurazioni in gradi all’ora (°/h) o in radianti al secondo (rad/s). Le misurazioni degli accelerometri sono espresse in metri al secondo al quadrato (m/s²) o in multipli dell’accelerazione di gravità (g).
Il bias del giroscopio si manifesta come uno scostamento costante della velocità angolare, causando errori nelle stime di orientamento che si accumulano nel tempo anche quando il sensore è fermo. Il bias dell’accelerometro, analogamente, si presenta come uno scostamento costante dell’accelerazione che, se integrato nel tempo, genera errori di velocità e posizione.
Impatto nei casi reali
In molte applicazioni ad alta precisione, queste misurazioni variano e non rimangono rigorosamente costanti. Le condizioni ambientali, come la temperatura, possono influenzare i loro valori. Gli ingegneri compensano queste variazioni attraverso la calibrazione o la stima in tempo reale per mantenere prestazioni accurate.
A differenza del rumore casuale, che fluttua intorno allo zero, il bias rimane sistematico e si accumula continuamente nel tempo. Questo accumulo lo rende una fonte di errore critica nella navigazione inerziale.
I sistemi di navigazione integrati, come l'INS assistito da GNSS, stimano e correggono attivamente il bias utilizzando algoritmi di fusione dei sensori. Gli ingegneri spesso implementano questi algoritmi con filtri di Kalman o tecniche correlate per mantenere una navigazione accurata e prestazioni affidabili.
Matematicamente, una misurazione del sensore (ym) può essere rappresentata come la somma del valore vero (yt), del bias (b) e del rumore casuale (n), dove la componente di bias è la parte deterministica che guida la deriva a lungo termine.
Equazione: ym = yt + b + n
Gli ingegneri devono identificare, calibrare e compensare correttamente per ridurre al minimo gli errori di navigazione cumulativi. Una corretta gestione garantisce un posizionamento accurato e un orientamento affidabile nel tempo. Questo approccio è particolarmente critico in ambienti privi di GNSS o ad alta dinamica.
Gli ingegneri possono misurare molti parametri diversi in IMU e INS. Questi includono la stabilità del bias in-run, la ripetibilità e il bias in funzione della temperatura.
