Qinertia GNSS/INS choisi pour le post-traitement des données géophysiques marines
Logiciel PPK GNSS/INS Qinertia de SBG utilisé pour le post-traitement des données INS afin d'assurer le positionnement précis des levés géophysiques marins.
“Le matériel et les logiciels de SBG Systems ont incontestablement répondu à nos attentes !” | Luke G., hydrographe et géologue marin chez Namdeb
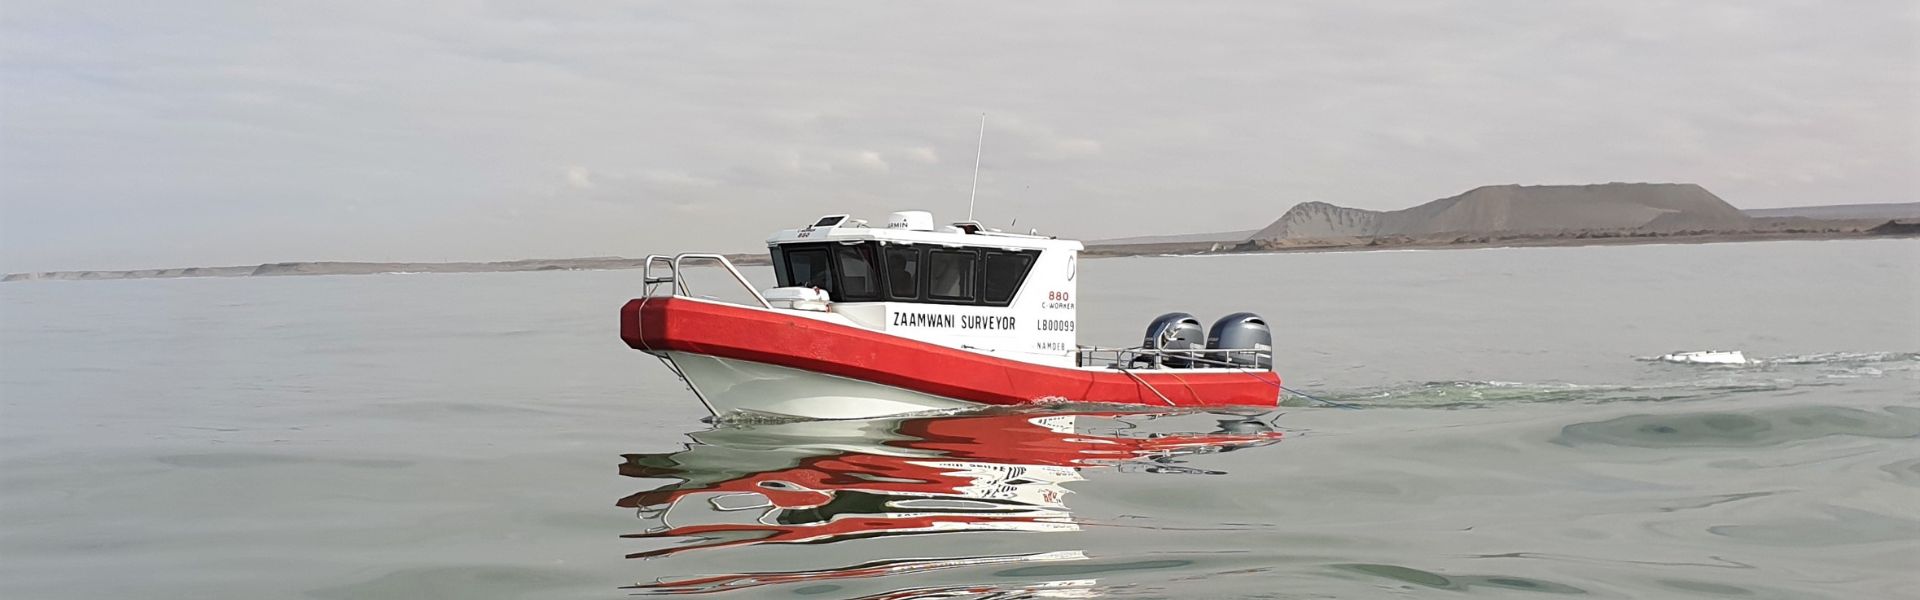
Namdeb Diamond Corporation est une entreprise d'extraction de diamants alluvionnaires située à Oranjemund, dans le sud de la Namibie. Elle mène des activités d'exploration, d'extraction et de réhabilitation. La riche histoire de Namdeb remonte à 1920.
L'entreprise utilise plusieurs techniques d'extraction innovantes pour récupérer les diamants dans les gisements alluvionnaires. Pour les levés, elle déploie un large éventail de méthodologies dans les environnements terrestres et marins afin de quantifier les activités minières et de prospecter de nouveaux sites potentiels.
Matériel robuste et économique
L'équipe de Namdeb recherchait une mise à niveau de son ancien système de navigation inertielle et a constaté que le Navsight Apogee de SBG présentait des spécifications très similaires à celles de son équipement précédent, pour un coût nettement inférieur.
Notre client a également apprécié certaines fonctionnalités de la configuration matérielle qui facilitent la prise en main initiale. De plus, ils ont constaté que le logiciel de post-traitement Qinertia offre une plus grande valeur ajoutée que leur solution précédente.
Le logiciel PPK de SBG permet l'intégration de données tierces et intègre un module de photogrammétrie pour un géoréférencement précis.
Leur principal besoin en matière de logiciel PPK était de post-traiter les données INS pour assurer le positionnement précis de levés géophysiques marins.
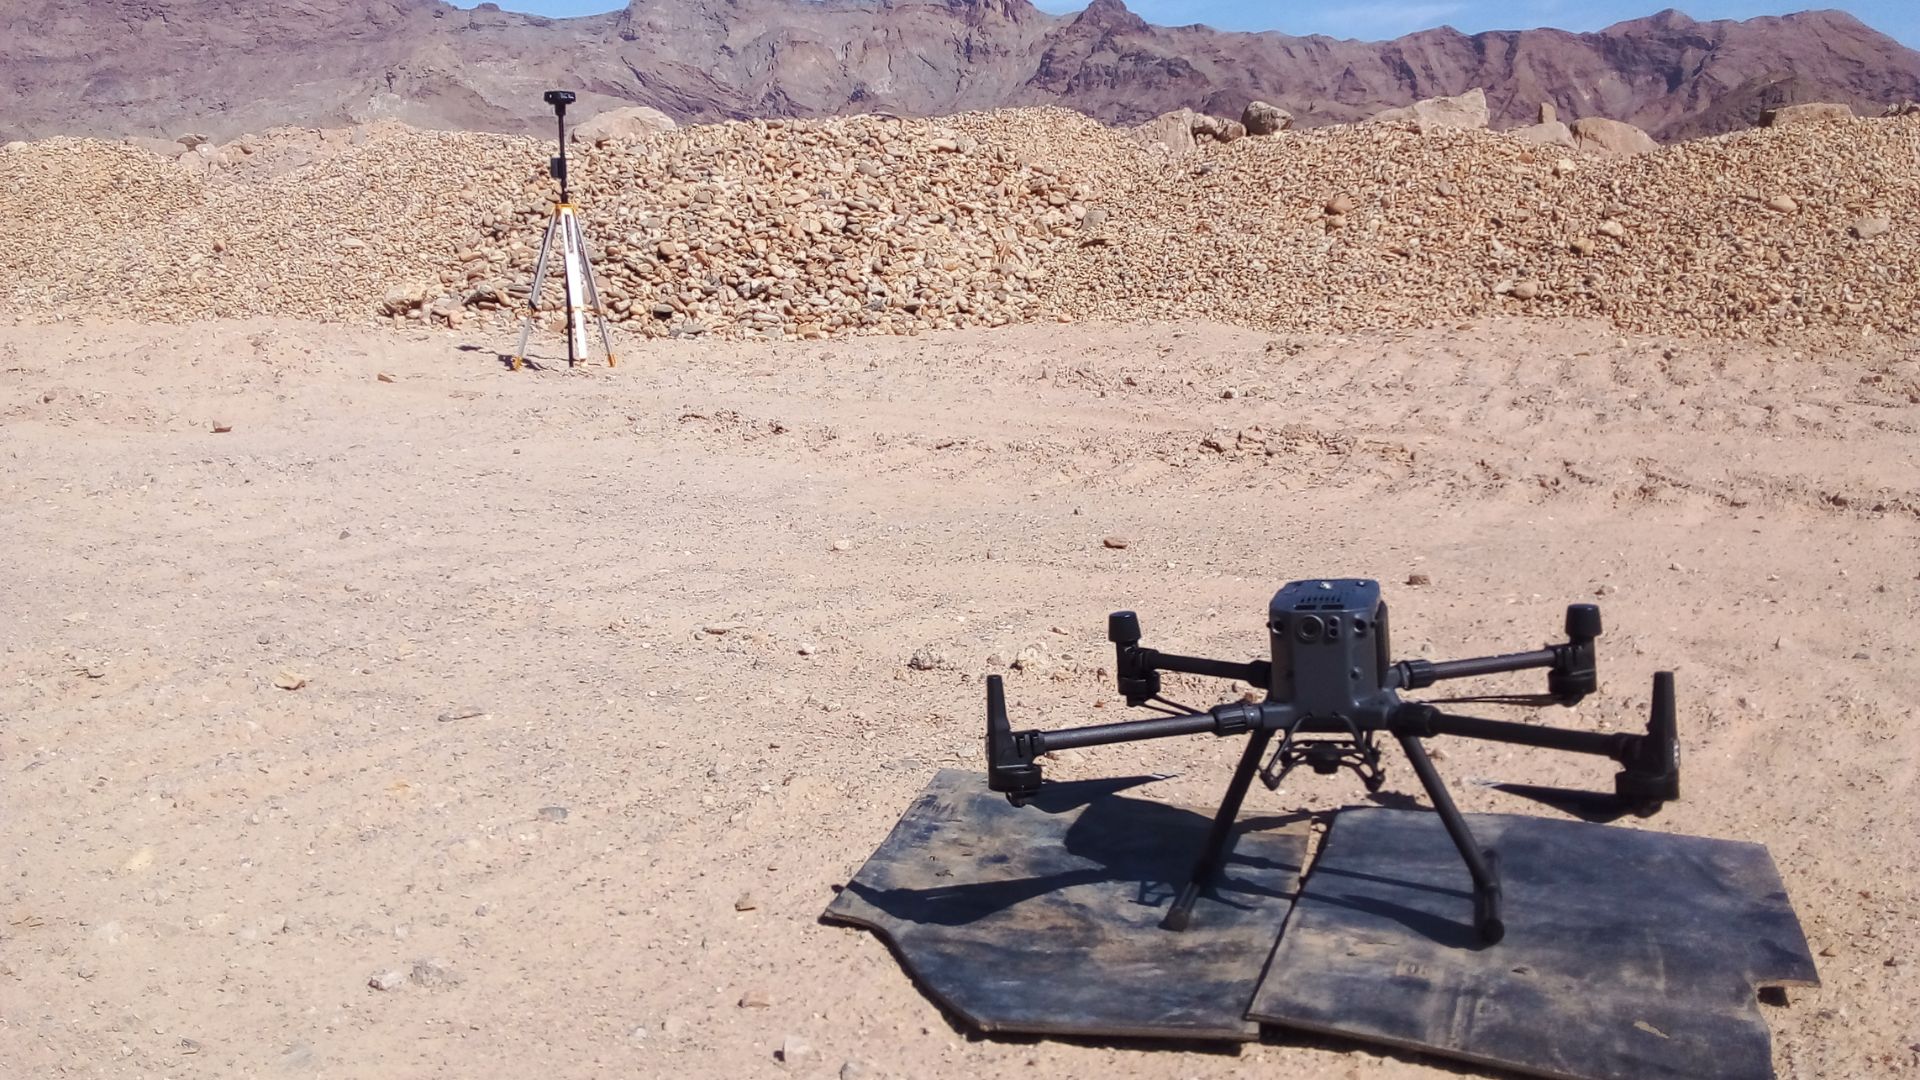
Qinertia traite quotidiennement les missions Navsight Apogee issues de levés MBES ainsi que les données PPK d'un récepteur GNSS Trimble. En outre, les utilisateurs l'ont récemment employé pour le traitement photogrammétrique avec un drone DJI.
Intégration transparente avec Qinertia GNSS/INS
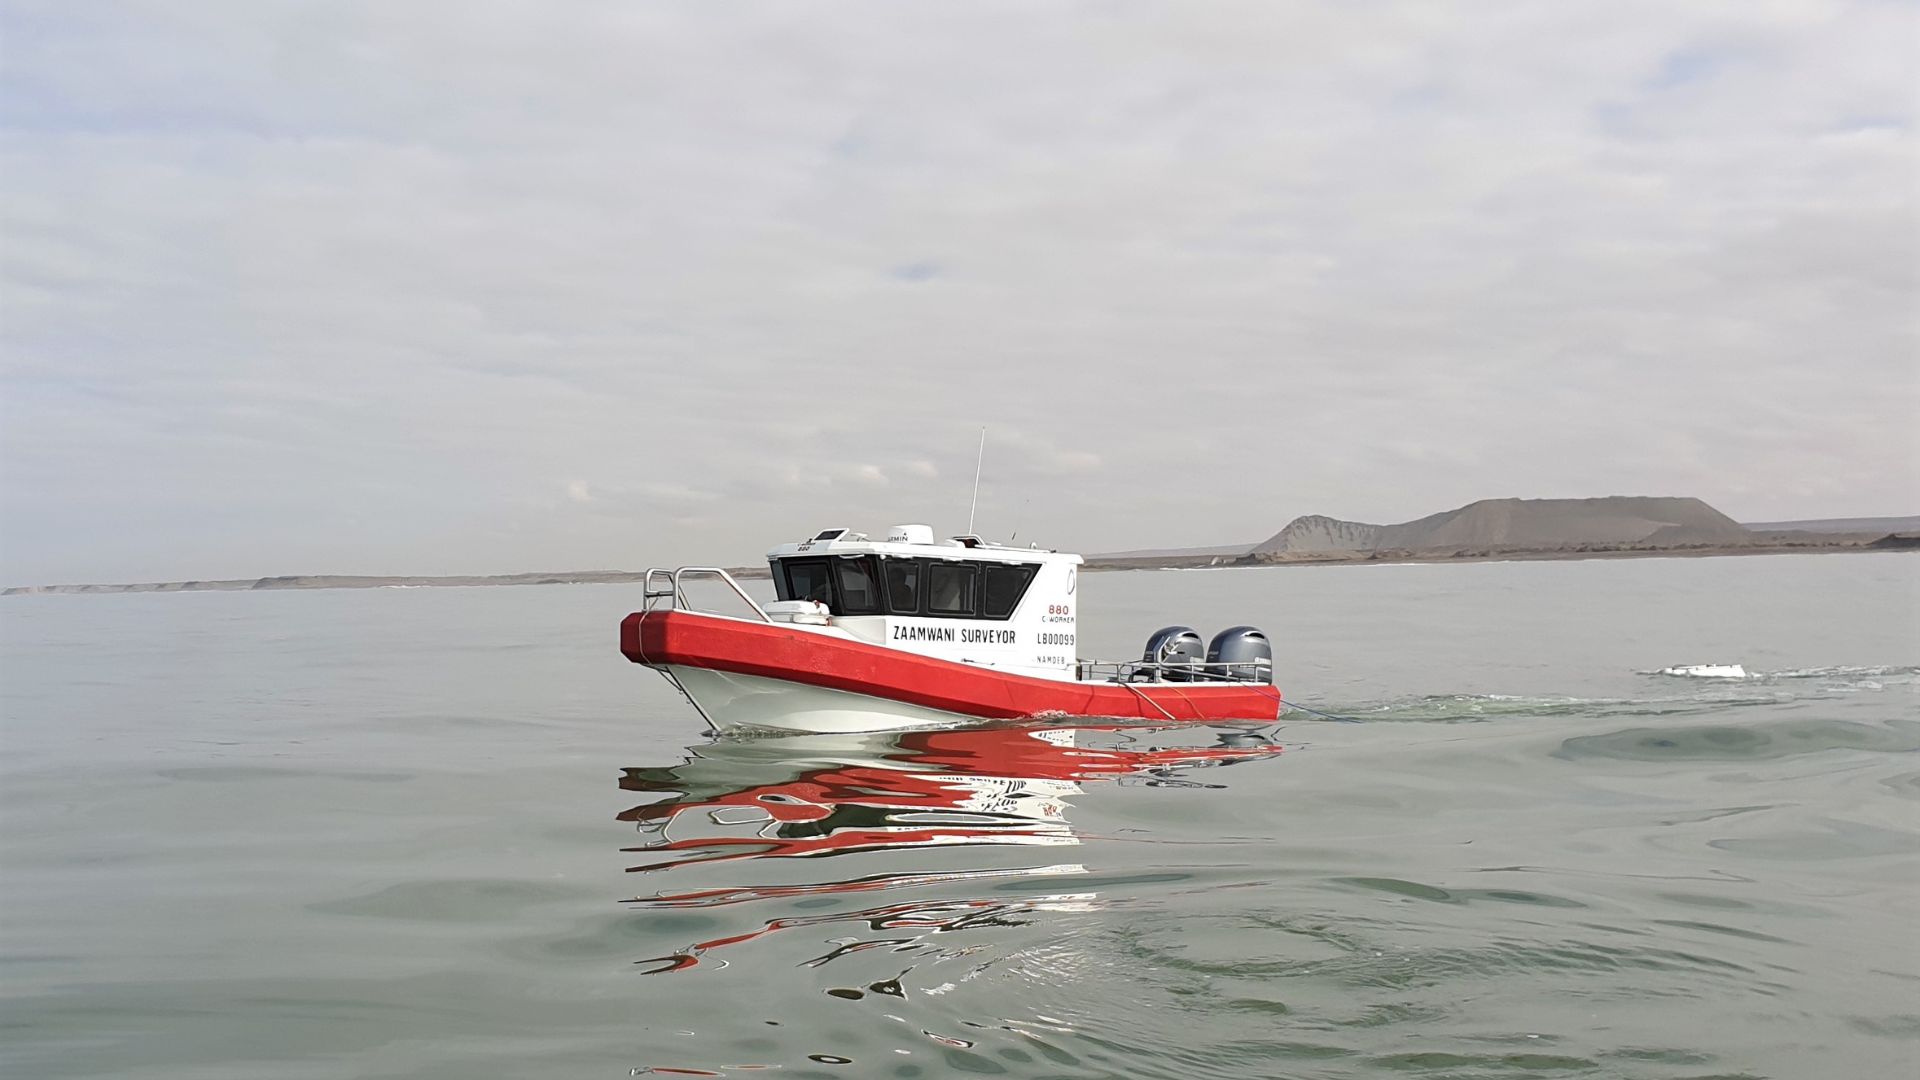
Aucun défi majeur n'a été rencontré lors de la mise à niveau du matériel. La conception plug-and-play offre une intégration transparente du système INS sur le navire hydrographique du client.
Concernant le logicielle, Namdeb s'est montré particulièrement satisfait de la configuration du système et de l'interface graphique de Qinertia, qui aide visuellement l'utilisateur à identifier les erreurs d'installation potentielles et les biais de données. De plus, l'équipe SBG a toujours répondu rapidement pour fournir un support.
À propos du logiciel PPK et des MBES
Le levé par sondeur multifaisceaux (MBES) est une méthode de prospection géophysique qui utilise des ondes sonores pour créer des cartes haute résolution des fonds marins et des structures souterraines.
Ils sont couramment utilisés en hydrographie et en exploration géophysique pour déterminer les profondeurs d'eau, la bathymétrie et l'emplacement des caractéristiques géologiques.
Cependant, la précision des levés MBES est parfois limitée par la précision ou les perturbations du système de positionnement INS utilisé pour collecter des données sur la position du navire.
Le logiciel PPK résout ces problèmes en traitant les données INS collectées pendant la mission afin de fournir des positions extrêmement précises du navire hydrographique équipé d'un MBES.
Pour ce faire, il utilise des algorithmes avancés pour corriger les erreurs des données GNSS, telles que les délais ionosphériques et troposphériques, et pour éliminer les éventuels biais.
Il en résulte une position hautement précise et fiable pour le navire de relevé, qui est ensuite intégrée aux données MBES pour en accroître la précision.
Logiciel PPK GNSS+INS Qinertia
Le logiciel PPK Qinertia offre un tout nouveau niveau de performance pour les solutions de positionnement de haute précision.
Atteignez une précision inégalée dans vos flux de travail en post-traitant vos données de position brutes.
Demander un devis pour Qinertia
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quelle est la différence entre le RTK et le PPK ?
Le temps réel cinématique (RTK) est une technique de positionnement où les corrections GNSS sont transmises en quasi-temps réel, généralement à l'aide d'un flux de correction au format RTCM. Des difficultés peuvent toutefois survenir pour garantir les corrections GNSS, en particulier leur exhaustivité, leur disponibilité, leur couverture et leur compatibilité.
Le principal avantage du post-traitement PPK par rapport au RTK est que les opérations de traitement des données peuvent être optimisées en post-traitement, incluant un traitement vers l'avant et vers l'arrière, tandis qu'en temps réel, toute interruption ou incompatibilité dans les corrections et leur transmission entraînera un positionnement d'une précision moindre.
Un premier avantage clé du post-traitement GNSS (PPK) par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de liaison de données (datalink)/radio pour injecter les corrections RTCM provenant des CORS dans le système INS/GNSS.
La principale limite à l'adoption du post-traitement est la nécessité pour l'application finale d'agir sur l'environnement. En revanche, si votre application peut tolérer le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour l'ensemble de vos livrables.
Comment fonctionne le traitement vers l'avant et vers l'arrière ?
imaginons une coupure GNSS de 60 secondes au milieu de notre levé. L'erreur de position en traitement direct (forward) augmente rapidement (son taux dépend des spécifications de l'IMU et d'autres paramètres) pour atteindre son maximum à la fin de la coupure, avant de se résorber promptement. En post-traitement, nous simulons un retour en arrière du temporel et effectuons le calcul dans l'ordre antichronologique, les équations physiques restant valables. Dans ce traitement en arrière (backward), l'erreur serait maximale au tout début réel de la coupure GNSS, selon une symétrie parfaite par rapport au traitement direct naturel.
La fusion de ces deux résultats de calcul aboutit à une erreur maximale vers le milieu de la coupure, d'une amplitude bien inférieure à celle des solutions en avant ou en arrière seules. Cela améliorera particulièrement les solutions GNSS+INS telles que permises par les produits SBG Systems, mais le traitement GNSS seul bénéficiera également de ce flux de travail.
Comme cela a déjà été mentionné, cette amélioration ne peut être réalisée que par post-traitement, car l'ensemble des données doit être disponible du début à la fin, ce qui retarde leur exploitation jusqu'à la fin du levé.
Qu'est-ce que le post-traitement GNSS ?
Le post-traitement GNSS, ou PPK, est une méthode qui consiste à traiter les mesures de données GNSS brutes enregistrées sur un récepteur GNSS après la phase d'acquisition des données. Celles-ci peuvent être combinées avec d'autres sources de mesures GNSS pour obtenir la trajectoire cinématique la plus complète et la plus précise pour ce récepteur GNSS, y compris dans les environnements les plus exigeants.
Ces autres sources peuvent être une station de base GNSS locale située sur ou à proximité du projet d'acquisition de données, ou des stations permanentes existantes (CORS) généralement proposées par des organismes gouvernementaux et/ou des fournisseurs de réseaux CORS commerciaux.
Un logiciel de Post-Processing Kinematic (PPK) peut exploiter les informations d'orbite et d'horloge des satellites GNSS disponibles gratuitement, afin d'améliorer encore la précision. Le PPK permet la détermination précise de la position d'une station de base GNSS locale dans un système de référence de coordonnées global absolu, qui est utilisé.
Le logiciel PPK prend également en charge les transformations complexes entre différents référentiels de coordonnées pour les besoins des projets d'ingénierie.
En d'autres termes, il permet d'accéder à des corrections, d'améliorer la précision du projet, et peut même corriger les pertes ou erreurs de données survenues pendant le levé ou l'installation après la mission.
Qu'est-ce que le Precise Point Positioning ?
Le Precise Point Positioning (PPP) est une technique de navigation par satellite qui offre un positionnement de haute précision en corrigeant les erreurs de signal satellite. Contrairement aux méthodes GNSS traditionnelles, qui reposent souvent sur des stations de référence au sol (comme en RTK), le PPP utilise des données satellitaires mondiales et des algorithmes avancés pour fournir des informations de localisation précises.
Le PPP fonctionne partout dans le monde sans nécessiter de stations de référence locales. Il convient donc parfaitement aux applications dans des environnements isolés ou difficiles où l'infrastructure au sol fait défaut. En utilisant des données précises d'orbite et d'horloge des satellites, ainsi que des corrections pour les effets atmosphériques et de trajets multiples, le PPP minimise les erreurs GNSS courantes et peut atteindre une précision centimétrique.
Bien que le PPP puisse être utilisé pour le positionnement post-traité, impliquant l'analyse des données collectées a posteriori, il peut également offrir des solutions de positionnement en temps réel. Le PPP en temps réel (RTPPP) est de plus en plus répandu, permettant aux utilisateurs de recevoir des corrections et de déterminer leur position en temps réel.
