GNSS/INS Qinertia escolhido para o pós-processamento de dados geofísicos marinhos
O software PPK GNSS/INS Qinertia da SBG é utilizado para o pós-processamento de dados de INS para o posicionamento preciso de levantamentos geofísicos marinhos.
“O hardware e o software da SBG Systems certamente atenderam às nossas expectativas!” | Luke G., Hidrógrafo e Geólogo Marino na Namdeb
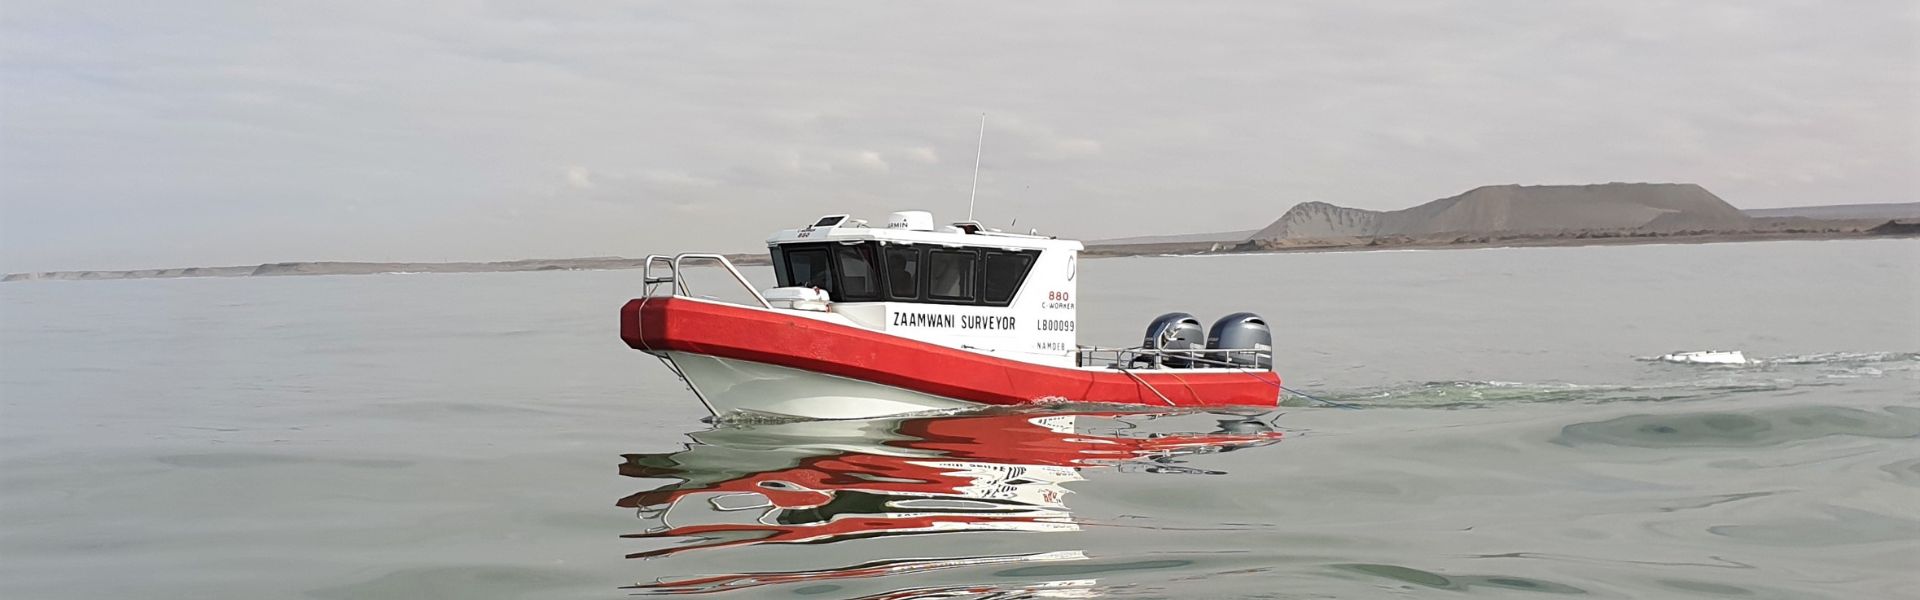
A Namdeb Diamond Corporation é uma empresa de mineração de diamantes aluviais localizada em Oranjemund, no sul da Namíbia. Eles realizam operações de exploração, mineração e reabilitação. A rica história da Namdeb remonta a 1920.
A empresa utiliza diversas técnicas inovadoras de mineração para extrair diamantes de depósitos aluviais de corpos de minério. Para o levantamento, eles adotam uma ampla gama de metodologias em ambientes terrestres e marinhos para quantificar as atividades de mineração e conduzir a exploração de locais de mineração potencialmente novos.
Hardware robusto e de excelente custo-benefício
A equipe da Namdeb estava procurando uma atualização para o seu antigo Sistema de Navegação Inercial e descobriu que o Navsight Apogee da SBG possui especificações muito semelhantes às do equipamento anterior, mas com um custo muito menor.
Nosso cliente também encontrou recursos atraentes na configuração de hardware para auxiliar os usuários durante a configuração inicial. Além disso, eles perceberam que o software PPK Qinertia oferece mais valor do que a solução anterior.
O software PPK da SBG permite a integração de dados de terceiros e oferece um módulo de fotogrametria para georreferenciamento preciso.
A principal necessidade deles em relação ao software PPK era o pós-processamento de dados INS para o posicionamento preciso de levantamentos geofísicos marinhos.
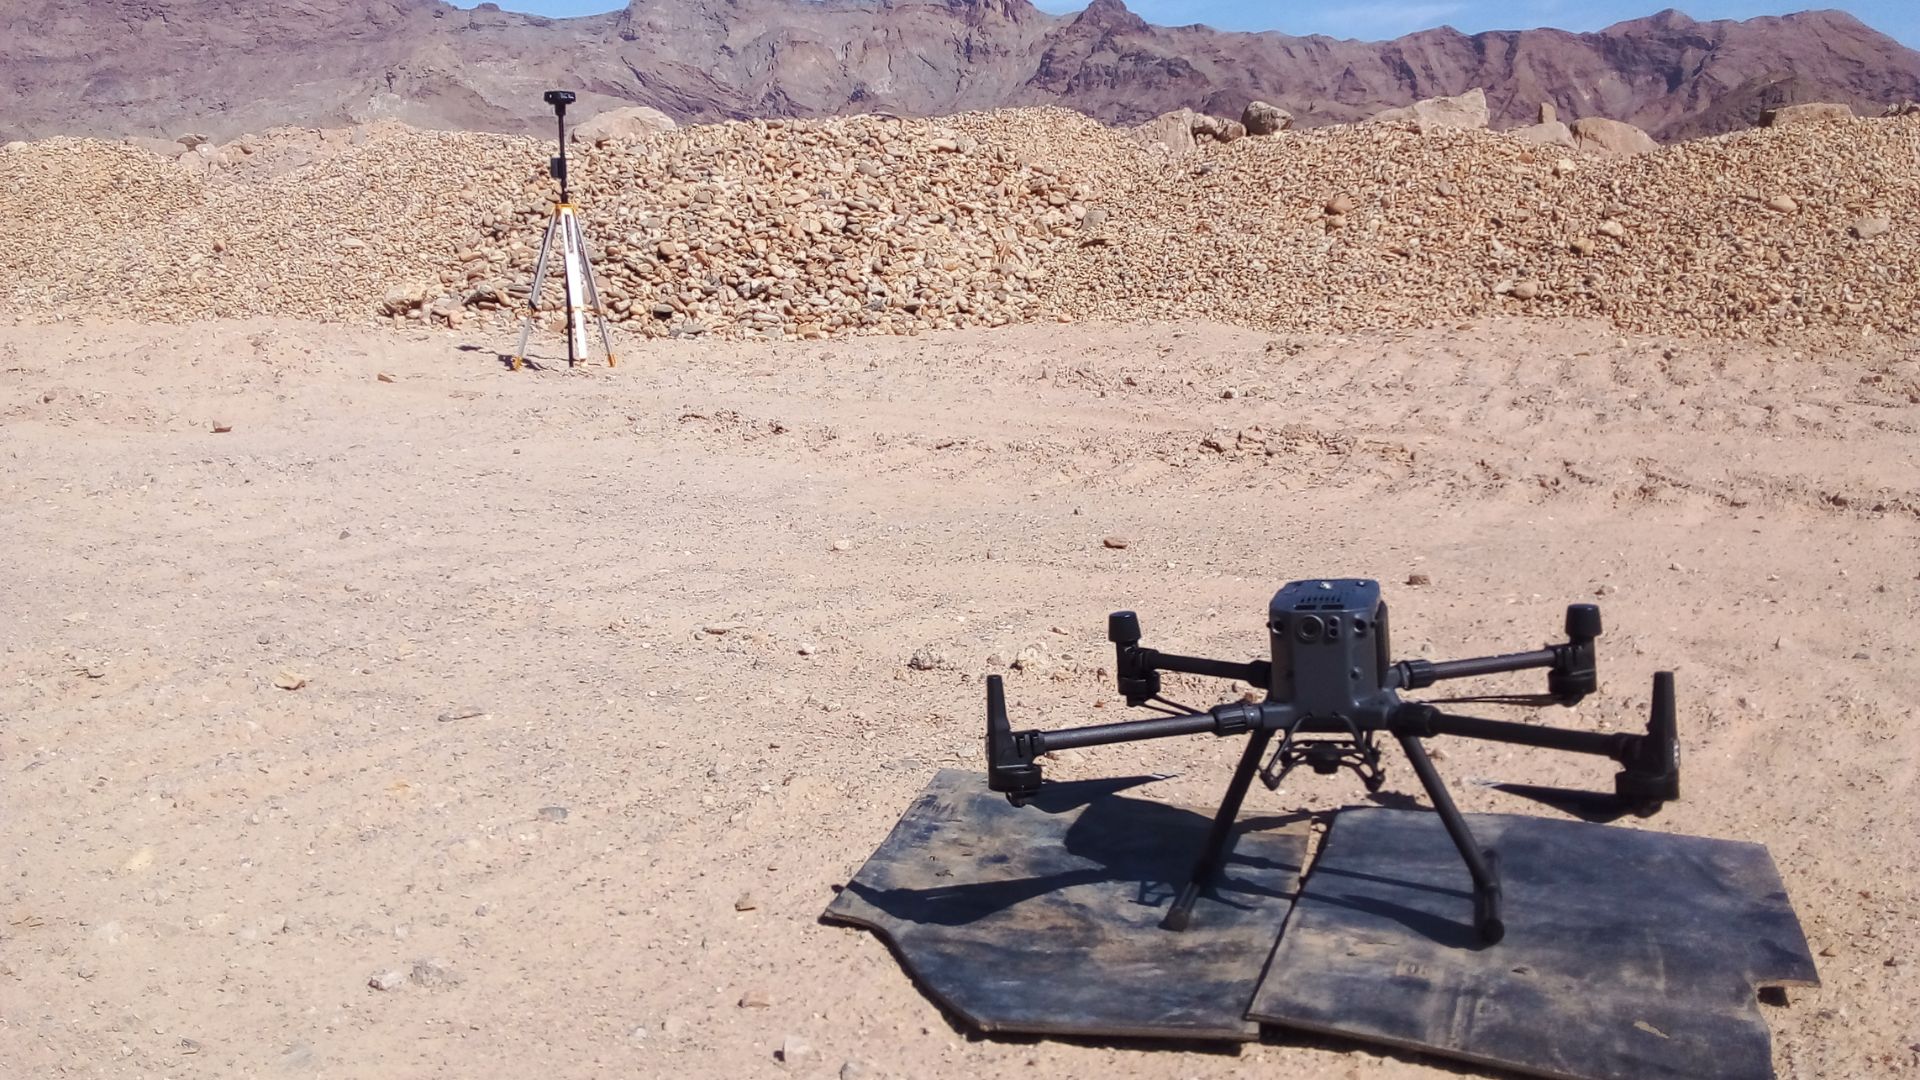
O Qinertia processa diariamente missões do Navsight Apogee de levantamentos MBES e dados PPK de um receptor GNSS Trimble. Além disso, os usuários o utilizaram recentemente para o processamento de fotogrametria com um VANT DJI.
Integração perfeita com GNSS/INS Qinertia
Não foram enfrentados grandes desafios em relação à atualização de hardware. A concepção plug-and-play oferece uma integração perfeita do sistema INS na embarcação de levantamento do cliente.
Em relação ao software, a Namdeb ficou particularmente satisfeita com a configuração do sistema e a interface gráfica do Qinertia, que auxilia graficamente o usuário em possíveis erros de instalação e desvios de dados. Além disso, a equipe da SBG sempre respondeu rapidamente para fornecer suporte.
Sobre o software PPK e MBES
Levantamento Multifeixe (MBES) é um método de levantamento geofísico que utiliza ondas sonoras para criar mapas de alta resolução do fundo do mar e de estruturas subsuperficiais.
São comumente utilizados em hidrografia e exploração geofísica para determinar profundidades da água, batimetria e a localização de feições geológicas.
No entanto, a precisão dos levantamentos MBES é por vezes limitada pela precisão ou pelas perturbações do sistema de posicionamento INS utilizado para coletar dados sobre a posição da embarcação.
O software PPK resolve esses problemas processando os dados de INS coletados durante a missão para fornecer posições de alta precisão da embarcação de levantamento MBES.
Para isso, são utilizados algoritmos avançados para corrigir erros nos dados GNSS, como atraso ionosférico e troposférico, e remover quaisquer vieses presentes.
Isso resulta em uma posição altamente precisa e confiável para a embarcação de levantamento, que é então incorporada aos dados MBES para aumentar sua precisão.
Software Qinertia GNSS+INS PPK
O software PPK Qinertia oferece um patamar totalmente novo em soluções de posicionamento de alta precisão.
Alcance uma precisão incomparável em seus fluxos de trabalho fazendo o pós-processamento de seus dados brutos de localização.
Solicite um orçamento para o Qinertia
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
Como funcionam o processamento de avanço e retrocesso?
Imagine que temos uma interrupção de GNSS de 60 segundos no meio do nosso levantamento. O erro de posição no processamento de avanço (forward) cresce rapidamente (a taxa depende das especificações da IMU e de outros parâmetros) e atinge o máximo no final da interrupção, recuperando-se rapidamente em seguida. No pós-processamento, simulamos que o tempo flui para trás e realizamos o processamento em ordem anticronológica, pois as equações físicas continuam válidas. Nesse processamento de retrocesso (backward), o erro seria máximo no início real da interrupção do GNSS, de forma muito simétrica ao processamento natural de avanço.
A mesclagem desses dois resultados de cálculo resulta em um erro máximo por volta da metade da interrupção, com uma magnitude muito menor do que nas soluções apenas de avanço ou apenas de retrocesso. Isso melhorará especialmente as soluções GNSS+INS conforme permitido pelos produtos da SBG Systems, mas o processamento apenas com GNSS também se beneficiará desse fluxo de trabalho.
Como já mencionado, essa melhoria só pode ser feita por meio de pós-processamento, pois é necessário que todos os dados estejam disponíveis do início ao fim, o que atrasa o uso dos resultados para o término do levantamento.
O que é o pós-processamento GNSS?
O pós-processamento GNSS, ou PPK, é uma abordagem em que as medições de dados GNSS brutos registradas em um receptor GNSS são processadas após a atividade de aquisição de dados. Eles podem ser combinados com outras fontes de medições GNSS para fornecer a trajetória cinemática mais completa e precisa para esse receptor GNSS, mesmo nos ambientes mais desafiadores.
Essas outras fontes podem ser uma estação base GNSS local no projeto de aquisição de dados ou próximo a ele, ou estações de referência operadas continuamente (CORS) existentes, normalmente oferecidas por órgãos governamentais e/ou provedores comerciais de redes CORS.
Um software de Pós-Processamento Cinemático (PPK) pode utilizar informações de órbita e relógio de satélites GNSS disponíveis gratuitamente para ajudar a melhorar ainda mais a precisão. O PPK permite a determinação precisa da localização de uma estação base GNSS local em um datum de sistema de referência de coordenadas global absoluto, que é utilizado.
O software PPK também é capaz de realizar transformações complexas entre diferentes sistemas de referência de coordenadas, auxiliando em projetos de engenharia.
Em outras palavras, permite acessar correções, aumenta a precisão do projeto e pode até mesmo reparar perdas de dados ou erros ocorridos durante o levantamento ou a instalação após a missão.
O que é Precise Point Positioning?
Precise Point Positioning (PPP) é uma técnica de navegação por satélite que oferece posicionamento de alta precisão ao corrigir erros de sinal de satélite. Ao contrário dos métodos GNSS tradicionais, que frequentemente dependem de estações de referência terrestres (como no RTK), o PPP utiliza dados globais de satélite e algoritmos avançados para fornecer informações de localização precisas.
O PPP funciona em qualquer lugar do mundo sem a necessidade de estações de referência locais. Isso o torna adequado para aplicações em ambientes remotos ou desafiadores onde falta infraestrutura terrestre. Utilizando dados precisos de órbita e relógio de satélite, juntamente com correções para efeitos atmosféricos e de multicaminho (multipath), o PPP minimiza erros comuns de GNSS e pode alcançar precisão em nível centimétrico.
Embora o PPP possa ser utilizado para posicionamento pós-processado, que envolve a análise de dados coletados posteriormente, ele também pode fornecer soluções de posicionamento em tempo real. O PPP em tempo real (RTPPP) está cada vez mais disponível, permitindo que os usuários recebam correções e determinem sua posição em tempo real.
