Qinertia GNSS/INS elegido para el postprocesamiento de datos geofísicos marinos
El software GNSS/INS PPK Qinertia de SBG se utilizó para postprocesar los datos del INS con el fin de lograr un posicionamiento preciso en levantamientos geofísicos marinos.
«¡El hardware y el software de SBG Systems han cumplido con creces nuestras expectativas!» | Luke G., hidrógrafo y geólogo marino en Namdeb
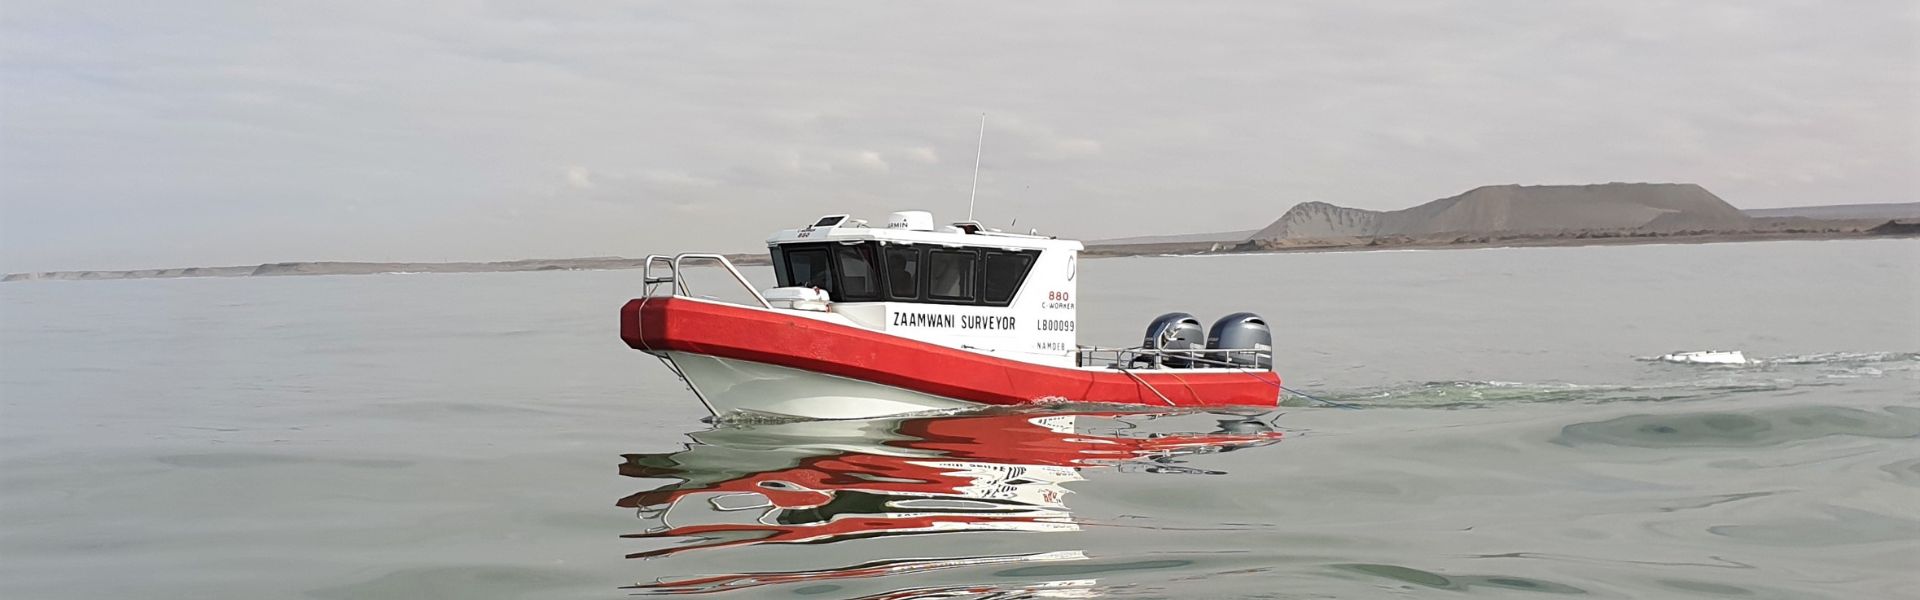
Namdeb Diamond Corporation es una empresa minera de diamantes aluviales situada en Oranjemund, en el sur de Namibia. Lleva a cabo operaciones de exploración, minería y rehabilitación. La rica historia de Namdeb se remonta a 1920.
La empresa utiliza varias técnicas mineras innovadoras para extraer diamantes de los yacimientos aluviales de mineral. Para la topografía, adoptan una amplia gama de metodologías en el entorno terrestre y marino con el fin de cuantificar las actividades mineras y llevar a cabo exploraciones de nuevos yacimientos potenciales.
Hardware robusto y rentable
El equipo de Namdeb buscaba una actualización de su antiguo Sistema de Navegación Inercial y descubrió que el Navsight Apogee de SBG tenía especificaciones muy similares en comparación con su equipo anterior, y a un coste mucho menor.
Nuestro cliente también encontró características atractivas en la configuración del hardware para ayudar a los usuarios durante la instalación inicial. Además, se dieron cuenta de que el software Qinertia PPK ofrece más valor que su solución anterior.
El software PPK de SBG permite la integración de datos de terceros y ofrece un módulo de fotogrametría para una georreferenciación precisa.
Su principal necesidad del software PPK era postprocesar los datos INS para el posicionamiento preciso de estudios geofísicos marinos.
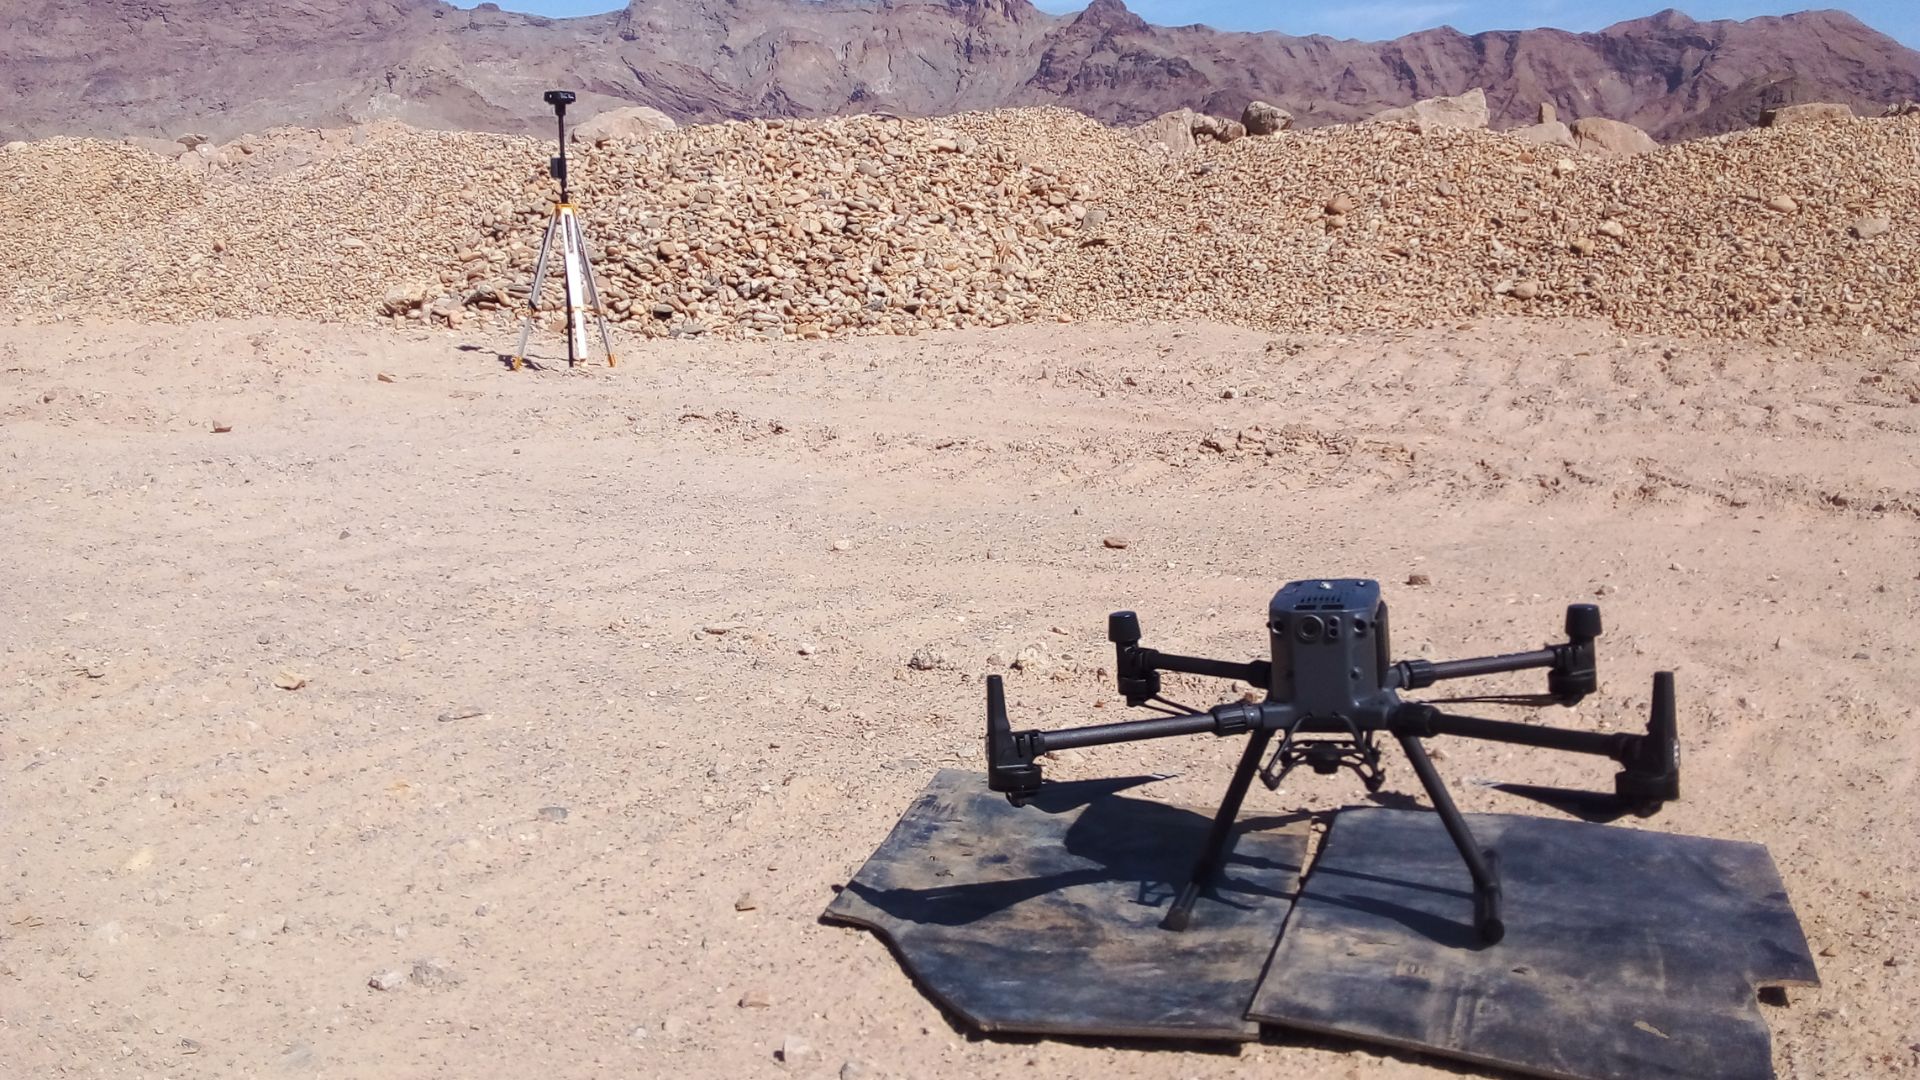
Qinertia procesa diariamente misiones de Navsight Apogee procedentes de levantamientos batimétricos con ecosonda multihaz (MBES) y datos PPK de un receptor GNSS Trimble. Además, los usuarios lo han empleado recientemente para el procesamiento de fotogrametría con un UAV de DJI.
Integración perfecta con Qinertia GNSS/INS
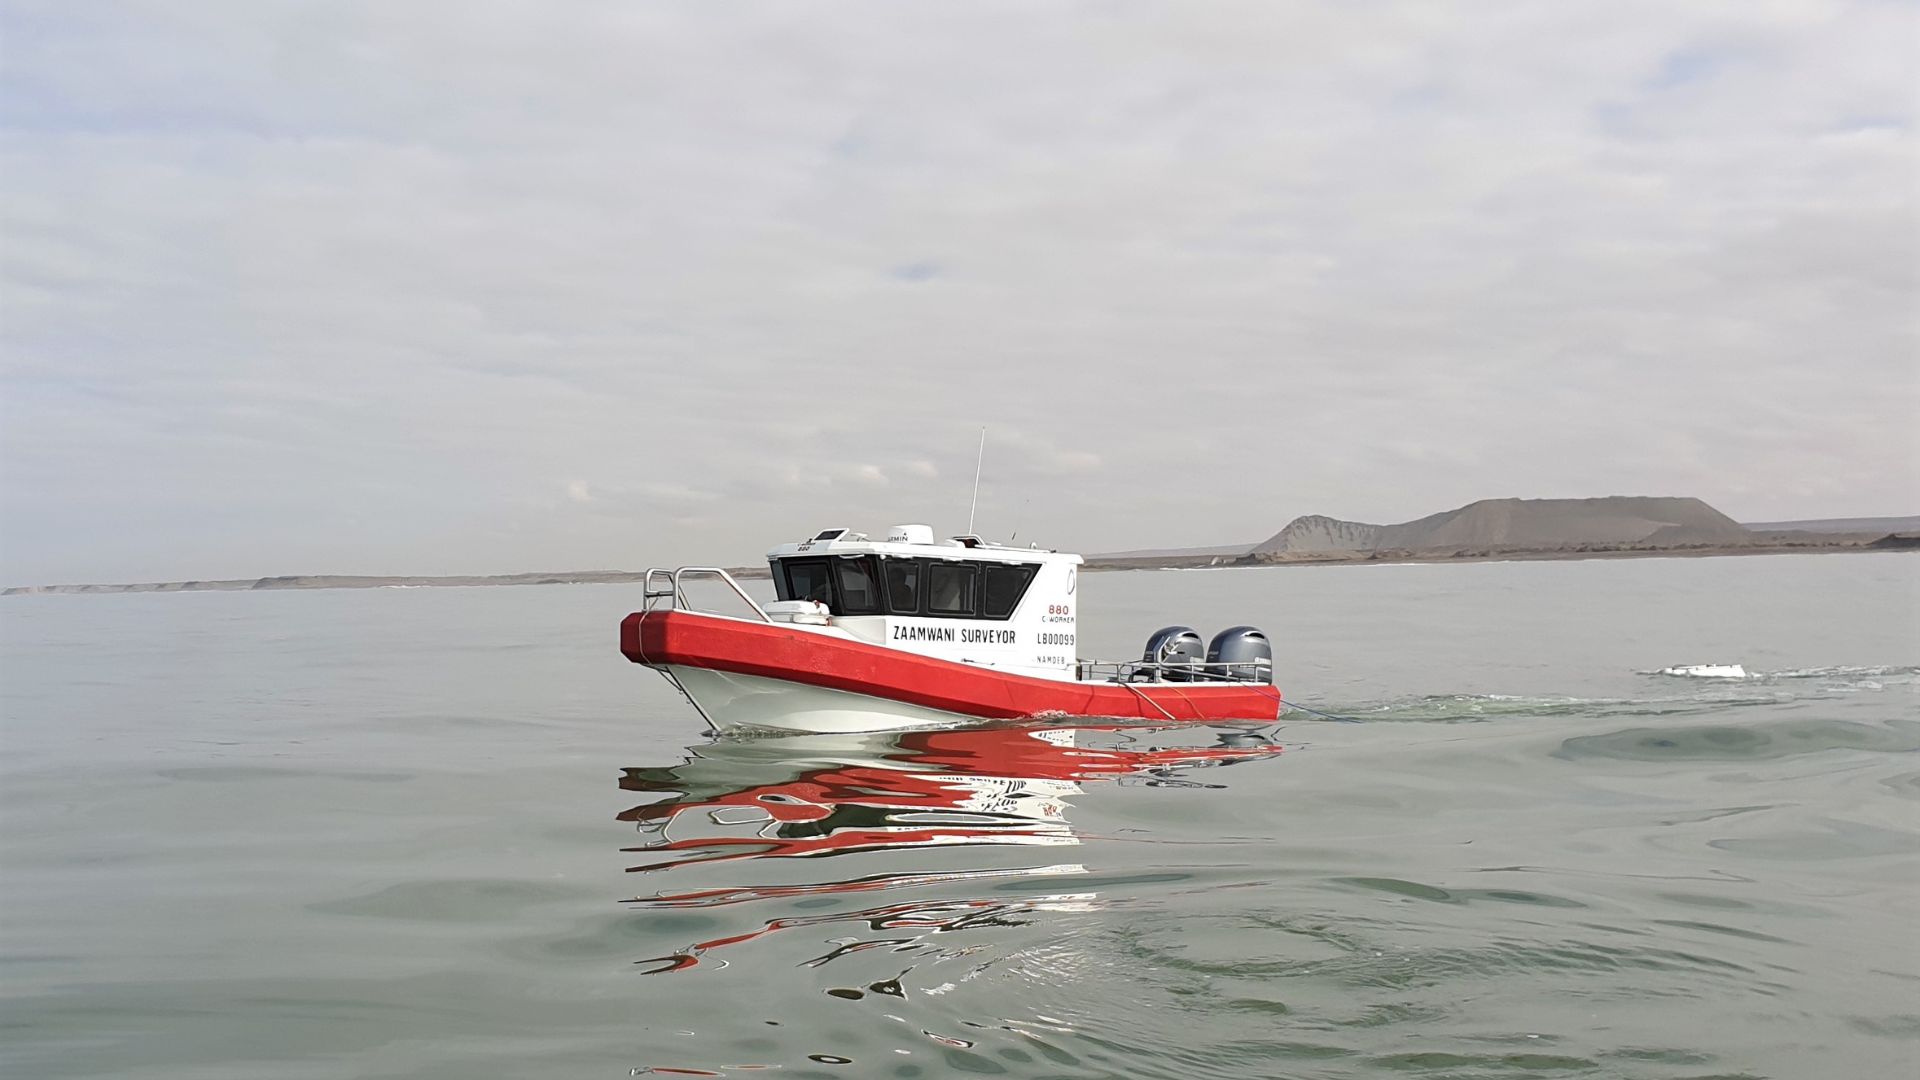
No se enfrentaron grandes desafíos en cuanto a la actualización del hardware. El concepto plug and play ofrece una integración perfecta del sistema INS en el buque hidrográfico del cliente.
En cuanto al software, Namdeb quedó especialmente satisfecho con la configuración del sistema y la interfaz gráfica de usuario (GUI) de Qinertia, que ayuda gráficamente al usuario ante posibles errores de instalación y sesgos de datos. Además, el equipo de SBG siempre ha respondido rápidamente para brindar soporte.
Acerca del software PPK y MBES
El Sondeo Multihaz (MBES) es un método de prospección geofísica que utiliza ondas sonoras para crear mapas de alta resolución del lecho marino y las estructuras subsuperficiales.
Se utilizan comúnmente en hidrografía y prospección geofísica para determinar profundidades del agua, batimetría y la ubicación de características geológicas.
Sin embargo, la precisión de los sondeos MBES a veces se ve limitada por la precisión o las perturbaciones del sistema de posicionamiento INS utilizado para recopilar datos sobre la posición de la embarcación.
El software PPK resuelve estos problemas procesando los datos de INS recopilados durante la misión para proporcionar posiciones de alta precisión de la embarcación hidrográfica MBES.
Para ello, utilizan algoritmos avanzados para corregir los errores en los datos GNSS, como el retraso ionosférico y troposférico, y eliminar cualquier sesgo presente.
Esto da como resultado una posición sumamente precisa y fiable para la embarcación hidrográfica, que luego se incorpora a los datos del MBES para aumentar su precisión.
Software Qinertia GNSS+INS PPK
El software Qinertia PPK ofrece un nivel completamente nuevo en soluciones de posicionamiento de alta precisión.
Consiga una precisión sin precedentes en sus flujos de trabajo mediante el postprocesamiento de sus datos de ubicación en bruto.
Solicitar un presupuesto para Qinertia
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre RTK y PPK?
La cinemática en tiempo real (RTK) es una técnica de posicionamiento en la que las correcciones GNSS se transmiten casi en tiempo real, típicamente utilizando un flujo de corrección en formato RTCM. Sin embargo, puede haber desafíos para garantizar las correcciones GNSS, específicamente en lo que respecta a su integridad, disponibilidad, cobertura y compatibilidad.
La principal ventaja del posprocesamiento PPK frente al RTK es que las tareas de procesamiento de datos se pueden optimizar durante el posprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás; mientras que en el procesamiento en tiempo real, cualquier interrupción o incompatibilidad en las correcciones y su transmisión dará lugar a un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS (PPK) frente al tiempo real (RTK) es que el sistema utilizado sobre el terreno no necesita disponer de un enlace de datos o radio para introducir las correcciones RTCM procedentes de las CORS en el sistema INS/GNSS.
La principal limitación para la adopción del posprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, mejorará considerablemente la calidad de los datos para todos sus resultados.
¿Cómo funciona el procesamiento hacia adelante y hacia atrás?
Imaginemos que tenemos una interrupción del GNSS de 60 segundos en medio de nuestro levantamiento. El error de posición en el procesamiento hacia adelante crece rápidamente (la tasa depende de las especificaciones de la IMU y otros parámetros) y alcanza su máximo al final de la interrupción. Luego se recupera rápidamente. En el posprocesamiento, simulamos que el tiempo fluye hacia atrás y realizamos el procesamiento en orden anticronológico, ya que las ecuaciones físicas siguen siendo válidas. En este procesamiento hacia atrás, el error sería máximo al principio real de la interrupción del GNSS de una manera muy simétrica al procesamiento directo natural.
La combinación de ambos resultados de cálculo da como resultado un error máximo alrededor de la mitad de la interrupción, con una magnitud mucho menor que la de las soluciones de avance o retroceso únicamente. Esto mejorará especialmente las soluciones GNSS+INS permitidas por los productos de SBG Systems, pero el procesamiento exclusivo con GNSS también se beneficiará de este flujo de trabajo.
Como ya se ha mencionado, esta mejora solo se puede realizar mediante postprocesamiento, ya que se requiere que todos los datos estén disponibles desde el principio hasta el final, retrasando así su uso hasta el final del levantamiento.
¿Qué es el postprocesamiento GNSS?
El postprocesamiento GNSS, o PPK, es un enfoque en el cual las mediciones de datos GNSS sin procesar registradas en un receptor GNSS se procesan después de la actividad de adquisición de datos. Estas se pueden combinar con otras fuentes de mediciones GNSS para proporcionar la trayectoria cinemática más completa y precisa para dicho receptor GNSS, incluso en los entornos más desafiantes.
Estas otras fuentes pueden ser una estación base GNSS local en el proyecto de adquisición de datos o cerca de él, o estaciones de referencia de funcionamiento continuo (CORS) existentes, ofrecidas típicamente por agencias gubernamentales y/o proveedores comerciales de redes CORS.
Un software de post-procesamiento cinemático (PPK) puede utilizar información de órbita y reloj de satélites GNSS disponible gratuitamente para ayudar a mejorar aún más la precisión. El PPK permite la determinación precisa de la ubicación de una estación base GNSS local en un datum de marco de referencia de coordenadas global absoluto, que se utiliza.
El software PPK también permite admitir transformaciones complejas entre diferentes marcos de referencia de coordenadas para respaldar proyectos de ingeniería.
En otras palabras, da acceso a correcciones, mejora la precisión del proyecto e incluso puede reparar pérdidas de datos o errores durante el levantamiento o la instalación posterior a la misión.
¿Qué es el posicionamiento preciso de punto (PPP)?
El posicionamiento preciso en el punto (PPP) es una técnica de navegación por satélite que ofrece un posicionamiento de alta precisión mediante la corrección de los errores de las señales de los satélites. A diferencia de los métodos GNSS tradicionales, que a menudo dependen de estaciones de referencia terrestres (como en el RTK), el PPP utiliza datos de satélites globales y algoritmos avanzados para proporcionar información de ubicación precisa.
El PPP funciona en cualquier parte del mundo sin necesidad de estaciones de referencia locales. Esto lo hace adecuado para aplicaciones en entornos remotos o complejos donde la infraestructura terrestre es escasa. Mediante el uso de datos precisos de órbitas y relojes de satélites, junto con correcciones para los efectos atmosféricos y de multitrayectoria, el PPP minimiza los errores comunes del GNSS y puede alcanzar una precisión centimétrica.
Si bien el PPP puede utilizarse para el posicionamiento post-procesado, que implica el análisis de los datos recopilados a posteriori, también puede proporcionar soluciones de posicionamiento en tiempo real. El PPP en tiempo real (RTPPP) está cada vez más disponible, permitiendo a los usuarios recibir correcciones y determinar su posición en tiempo real.
