


Capteurs inertiels MEMS
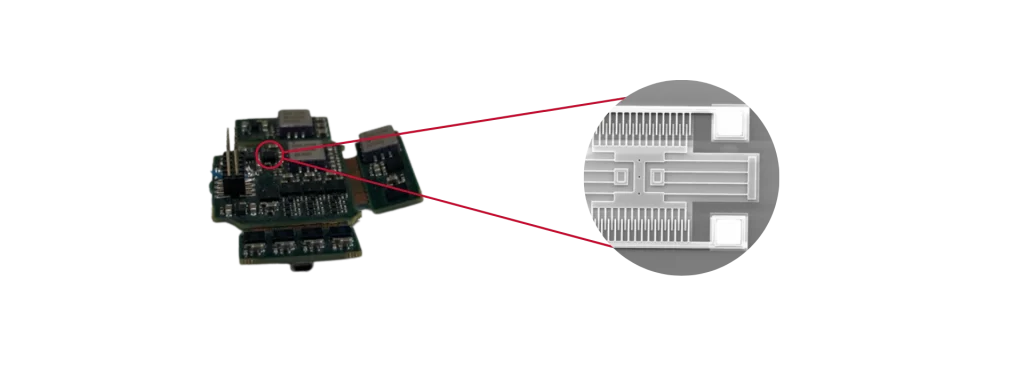
Les capteurs inertiels MEMS mesurent l'accélération linéaire et la vitesse angulaire à l'aide de structures mécaniques microfabriquées gravées sur des plaques de silicium. La fabrication de semi-conducteurs garantit une répétabilité élevée, une excellente évolutivité et des performances de capteur constantes. Par conséquent, les fabricants obtiennent des dimensions compactes, des coûts de production inférieurs et une haute fiabilité.
Une unité de mesure inertielle (IMU) MEMS intègre trois accéléromètres orthogonaux et trois gyroscopes. Ensemble, ces capteurs mesurent le mouvement sur six degrés de liberté (6-DoF). Cependant, une IMU MEMS seule ne peut pas estimer la position ou le cap. Par conséquent, les fabricants intègrent des récepteurs GNSS, des magnétomètres, des odomètres ou d'autres capteurs d'aide. Des algorithmes de fusion de capteurs génèrent ensuite des estimations fiables de la navigation et de l'orientation. En conséquence, le système fonctionne comme un système de référence d'attitude et de cap (AHRS) ou comme un système de navigation inertielle (INS) complet.
Plusieurs paramètres définissent les performances des capteurs inertiels MEMS. Ceux-ci incluent l'instabilité de polarisation, la marche aléatoire angulaire (ARW), la marche aléatoire de vitesse (VRW), la précision du facteur d'échelle, la largeur de bande, le rejet des vibrations et la stabilité thermique. De plus, l'étalonnage en usine compense les erreurs de capteur déterministes. Ces erreurs comprennent le désalignement des axes, la non-linéarité du facteur d'échelle, la sensibilité aux accélérations (g-sensibilité) et les variations de polarisation dépendantes de la température. Par la suite, les filtres de Kalman étendus (EKF) intégrés fusionnent les mesures inertielles avec des observations externes. Ce processus estime en continu les erreurs de capteur et réduit la dérive inertielle. Par conséquent, la solution de navigation maintient une précision plus élevée lors des opérations dynamiques.
Les progrès récents ont considérablement amélioré la technologie inertielle MEMS. Par exemple, les architectures de détection en boucle fermée augmentent la linéarité et réduisent la sensibilité à la polarisation. De même, une fabrication MEMS améliorée renforce la répétabilité et la stabilité à long terme. Le traitement de signal numérique avancé améliore également les performances en matière de bruit et la robustesse face aux vibrations. Par conséquent, les capteurs MEMS haut de gamme atteignent désormais des performances de niveau tactique. Parallèlement, ils restent plus petits, plus légers et plus économes en énergie que les technologies inertielles traditionnelles. Par conséquent, les ingénieurs choisissent de plus en plus les capteurs MEMS pour les véhicules autonomes, la robotique, l'hydrographie, la cartographie mobile, l'agriculture de précision et les systèmes de navigation de défense.
