


Compensation des mouvements et position
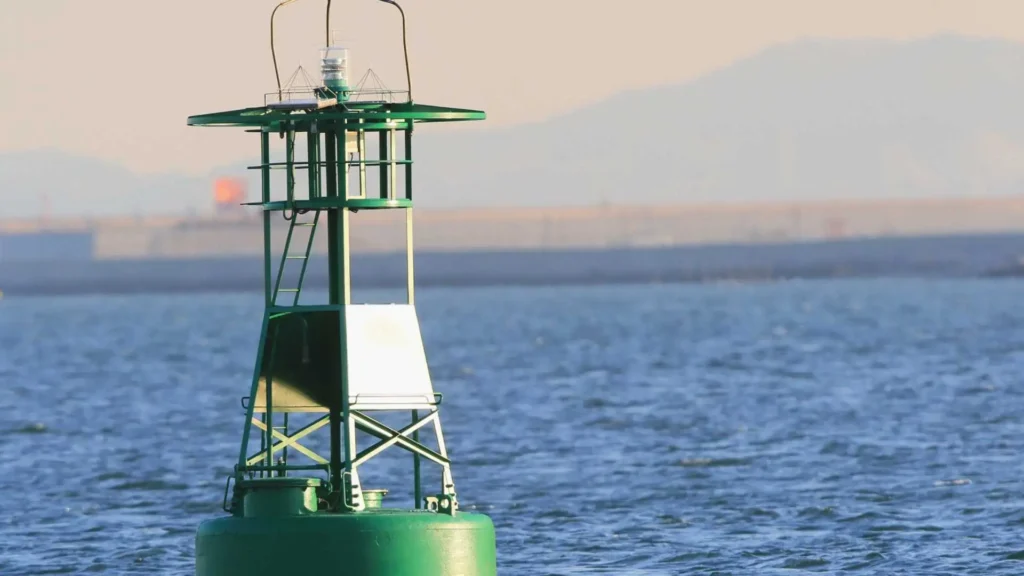
La compensation de mouvement et de position désigne la capacité d'un système (généralement composé de capteurs ou de dispositifs) à s'ajuster ou à compenser les déplacements afin de préserver l'exactitude des informations de position. Cette compensation garantit la fiabilité et la cohérence des données de position et d'orientation malgré les mouvements ou perturbations externes.
Compensation de mouvement et position : Choisir le bon capteur inertiel
L'océanographie joue un rôle crucial au milieu des défis environnementaux actuels tels que le changement climatique, la pollution et l'écologie. Les océanographes s'appuient sur des technologies en évolution rapide pour obtenir de meilleures performances, indispensables pour comprendre et résoudre ces défis.
Depuis plus de 15 ans, nous fabriquons des systèmes de navigation inertielle pour l'industrie maritime. Nous expliquerons ce que sont les systèmes de navigation inertielle et comment ils sont utilisés. De plus, nous mettrons en évidence les paramètres clés indispensables pour sélectionner une MRU ou un INS/GNSS pour la compensation de mouvement et le suivi précis de la position des instruments océanographiques.
Votre allié pour des mesures de mouvement et de navigation précises
Un Système de Navigation Inertielle, également appelé INS, est un dispositif de navigation qui fournit le roulis, le tangage, le cap, la position, la vitesse et le pilonnement. Il est composé de divers éléments : une centrale inertielle (IMU), qui est le cœur de l'INS, un microprocesseur et un récepteur GPS/GNSS.
L'IMU intègre 3 accéléromètres, 3 gyroscopes et, selon les exigences de cap, 3 magnétomètres. Elle mesure les angles d'Euler sur 3 axes par rotation pour déterminer le tangage, le roulis et le lacet. Le microprocesseur exécute un filtre de Kalman étendu (EKF) embarqué amélioré pour fusionner en temps réel les données inertielles avec le GNSS si la position, la vitesse ou le cap basé sur le GNSS sont requis. De plus, certains INS fournissent également des données de pilonnement et de mesure de vagues pour toutes les tâches et missions océanographiques.
Les océanographes utilisent de nombreux instruments différents pour mesurer divers éléments tels que les paramètres environnementaux (la salinité par exemple), la sédimentologie ou le courant. Cela inclut les Systèmes de Navigation Inertielle, qui compensent le mouvement des instruments ou de la plateforme.
Ils peuvent être installés sur différents types de plateformes telles que des bouées, des navires, des systèmes de surface ou sous-marins (USV, ROV ou AUV) faisant de la taille, de la consommation électrique et du boîtier des facteurs déterminants lors du choix de la solution, mais pas seulement. Voici 5 conseils utiles à vérifier lors du choix d'un capteur inertiel.
1 – Comment vérifier la robustesse et la répétabilité des données ?
Les capteurs inertiels étant intégrés dans des plates-formes pouvant rester en mer pendant des mois, la robustesse des capteurs est primordiale. C'est pourquoi toutes les MRU et tous les INS de SBG Systems bénéficient d'une procédure d'étalonnage individuel haut de gamme sur tables tournantes multi-axes et dans des enceintes climatiques.
Chaque capteur subit un étalonnage approfondi de -40 °C à 85 °C et est fourni avec un rapport d'étalonnage détaillé. Il s'agit d'une étape majeure de la production, car elle garantit que le système maintiendra un comportement constant et optimal et fournira des données précises en continu dans toutes les conditions environnementales, même les plus extrêmes.
Chez SBG, le processus de qualification interne spécifique garantit le même niveau de performance tout au long du cycle de vie, sans dérive significative. Une fois étalonnés, les capteurs inertiels passent par un processus de sélection rigoureux qui élimine tous les capteurs ne respectant pas les spécifications, afin que les professionnels puissent compter sur des mesures cohérentes lors de leurs missions.
2 – Mesure du pilonnement : choisir le capteur en fonction de l'état de la mer
Si le capteur inertiel miniature d'SBG appelé Ellipse offre un pilonnement en temps réel d'une précision de 5 cm qui s'ajuste automatiquement à la période de la houle, il le fait sur une période de houle limitée. Pour permettre des missions où les fréquences de houle sont plus élevées ou plus complexes, les produits SBG de gamme supérieure intègrent une fonction de pilonnement différé permettant d'obtenir un pilonnement précis à 2 cm calculé en temps réel, avec un léger délai.
3 – Récepteur GNSS multi-constellation et corrections
Les nouveaux récepteurs GNSS d'entrée de gamme utilisent désormais le GPS, Glonass, Beidou et Galileo, ce qui améliore la disponibilité des satellites dans les zones à faible couverture. Si la position métrique ne suffit pas pour l'étude, les systèmes haut de gamme atteignent une position temps réel de 5 cm grâce aux corrections PPP.
Cette technologie ne cesse d'évoluer pour proposer des solutions plus abordables et plus simples. Le RTK, qui offre une précision centimétrique, reste la solution de positionnement la plus précise à proximité des côtes. Si les données ne sont pas requises en temps réel, une précision encore plus élevée est possible à l'aide d'un logiciel de post-traitement.
4 – Quelle solution de cap en cas de faible dynamique ou de mission menée à proximité d'un pôle ?
D'après notre expérience, la plupart des applications océanographiques soulignent l'importance de disposer d'un INS à double antenne (c'est-à-dire qui utilise deux antennes sur le même récepteur GPS/GNSS).
En effet, ce type de capteur inertiel utilise deux antennes GPS/GNSS pour fournir la position, la vitesse et un angle de cap vrai valide, même à l'arrêt ou à très faible dynamique, contrairement aux GPS à antenne unique. Il fournit également un cap vrai dans toutes les situations sans être affecté par les perturbations magnétiques ou la rotation de la Terre, ce qui serait le cas pour un magnétomètre et un gyrocompas. C'est une caractéristique essentielle, en particulier pour les études de courants et les missions dans les régions polaires.
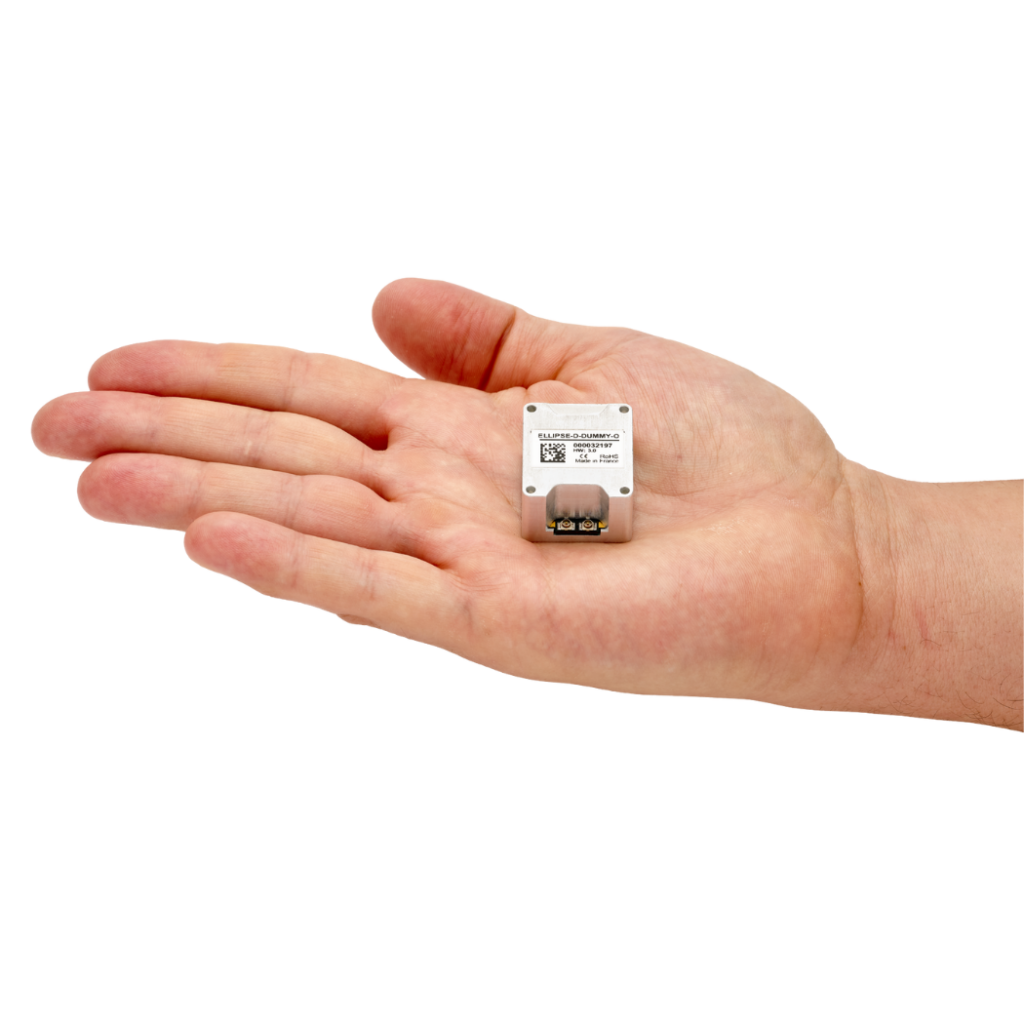
Chez SBG, nous venons de lancer l'Ellipse-D de 3ème génération, un GNSS/INS de 17 grammes, bi-fréquence et bi-antenne, doté de fonctionnalités haut de gamme, ce qui en fait une solution idéale pour l'océanographie.
5 – Intégration simplifiée et support technique
Vous pouvez facilement intégrer des capteurs inertiels dans tout projet marin. Cela est rendu possible grâce à leur compatibilité avec de nombreux logiciels et protocoles industriels (plus de 90 messages différents chez SBG). Des pilotes ROS sont également fournis pour une intégration aisée sur les plateformes autonomes.
Lors du choix d'un capteur, concentrez-vous non seulement sur la fiche technique, mais aussi sur le support de l'entreprise pendant et après l'intégration.
La réactivité et la pertinence du support sont essentielles à la réussite du projet. La détection et la navigation inertielles sont une discipline qui prend en compte de nombreux paramètres. Apprendre quelques principes fondamentaux par le biais d'une formation peut également changer la donne pour accélérer le développement du projet.
Nous avons vu comment les nouveaux capteurs miniatures comme l'Ellipse conviennent à la plupart des applications océanographiques. Les INS/GNSS haut de gamme compensent divers instruments sur des navires entièrement équipés intégrant différentes catégories d'instruments.
La solution Navsight de SBG Systems
SBG Systems propose la solution marine Navsight, comprenant une unité de mesure inertielle avec des classes de performance en rouli et tangage allant de 0,02° à 0,007°.
Navsight, une unité de traitement robuste, intègre une intelligence de fusion, un récepteur GNSS de qualité géodésique, un enregistreur de données et diverses options de connectivité.
Cette solution avancée est parfaitement adaptée à des flottes entières de navires dédiés à l'océanographie. Ils ont besoin de compenser des instruments tels que des sondeurs multifaisceaux, par exemple.
Pour tout type d'application, choisir un capteur inertiel revient à choisir un partenaire pour développer votre projet. Nous espérons que ces conseils contribueront à la réussite de vos futures intégrations.
L'article complet a été publié dans le magazine Marine Technology Reporter, édition de février. « Motion Compensation and Position: Role and Important Features to Check when Selecting an Inertial Sensor »
